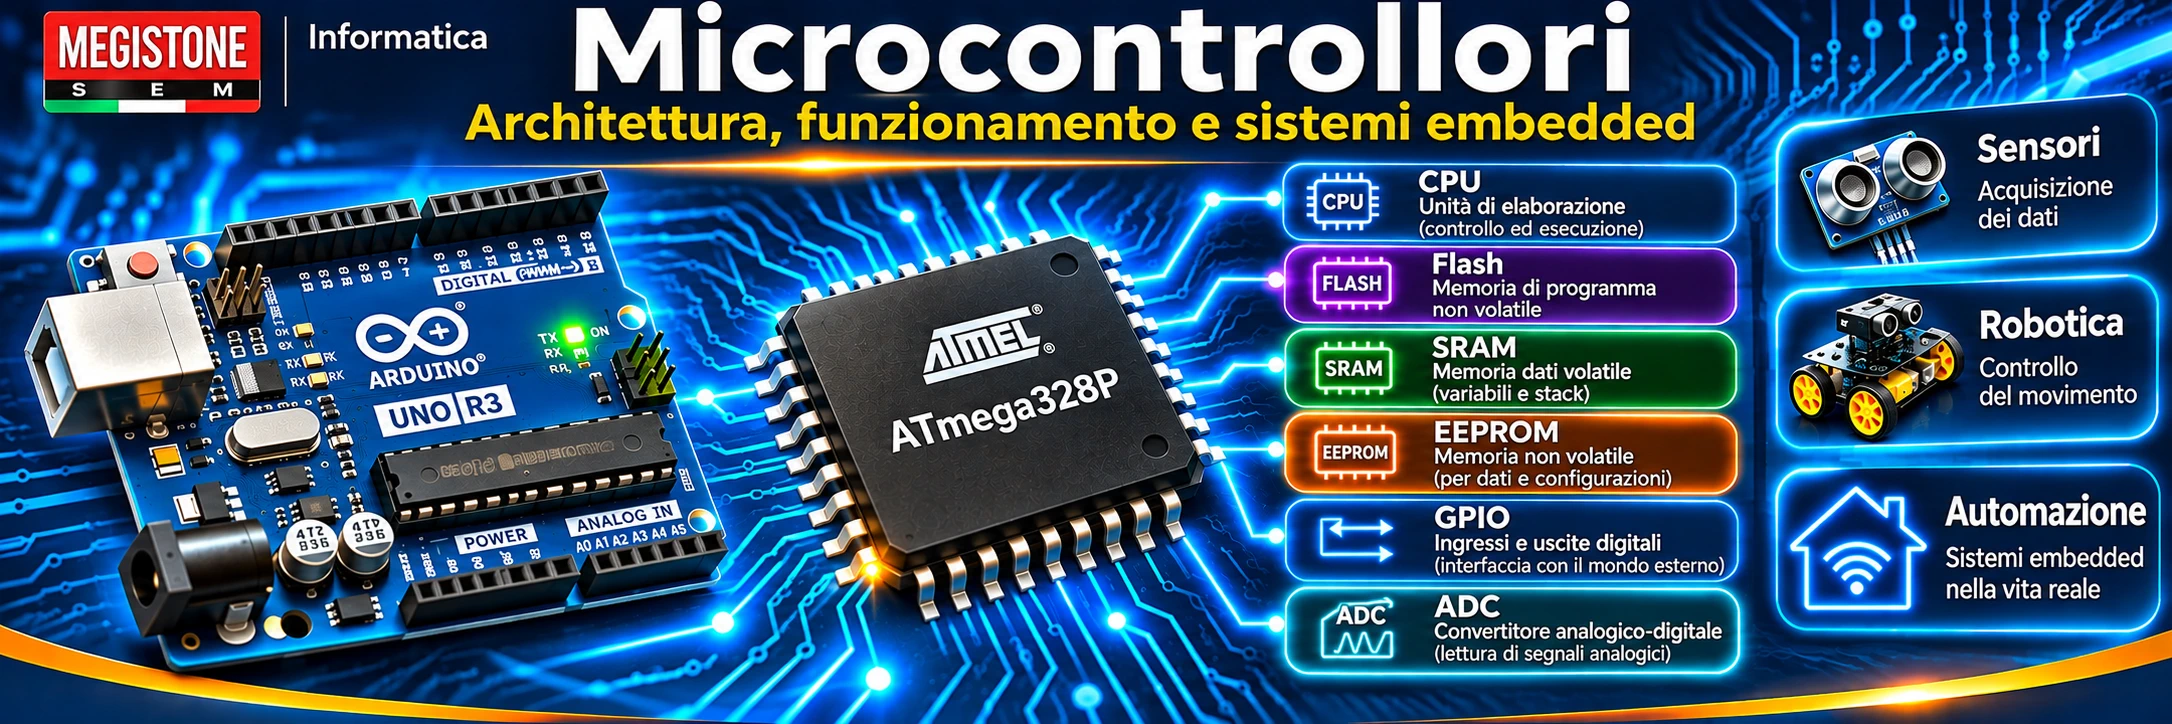
Microcontrollori: architettura, funzionamento e sistemi embedded
Dall’orologio digitale alla robotica, dai sistemi di misura alla domotica: molti oggetti che utilizziamo quotidianamente contengono piccoli elaboratori programmabili. Comprendere i microcontrollori significa scoprire come il software possa prendere decisioni e comandare dispositivi reali.
Prima di iniziare: obiettivi e percorso
Al termine della lezione saprai: distinguere un microcontrollore da un microprocessore e da una scheda di sviluppo; riconoscere CPU, memorie, bus e periferiche; spiegare il ciclo di esecuzione e le differenze tra Harvard e Von Neumann; descrivere clock, GPIO, ADC, PWM, timer e comunicazioni; ricostruire il percorso algoritmo–firmware e progettare a livello logico un sistema embedded.
Prerequisiti: algoritmo e pseudocodice, rappresentazione binaria, CPU e memorie del computer, principi di programmazione. Confine della lezione: studiamo i principi generali; il montaggio di circuiti, la configurazione di Arduino IDE e il caricamento operativo degli sketch sono trattati da B2.02 in avanti.
1. Il microcontrollore: il cuore dell’elettronica moderna
Il microcontrollore, indicato con μC o MCU (Microcontroller Unit), è uno dei componenti che più hanno trasformato l’elettronica moderna. La sua diffusione, particolarmente intensa a partire dagli anni Novanta grazie alla miniaturizzazione e alla riduzione dei costi, ha reso possibile inserire una capacità di elaborazione programmabile anche in apparecchi piccoli, economici e prodotti in grandi quantità. I primi microcontrollori commerciali, tuttavia, risalgono già agli anni Settanta.
In particolare, la caratteristica fondamentale del microcontrollore è la versatilità: a parità di hardware, cambiando il programma si possono ottenere comportamenti differenti. Un unico componente può leggere pulsanti o sensori, elaborare misure, gestire tempi, dialogare con altre periferiche e comandare dispositivi. Non è necessario che possieda la potenza di calcolo o la memoria di un computer moderno: in molti contesti conta soprattutto eseguire una funzione specifica in modo affidabile, con consumi, dimensioni e costi contenuti.
Di conseguenza, lo sviluppo dei microcontrollori ha favorito una diffusione capillare dell’elettronica programmabile nella vita quotidiana, nella produzione industriale, nella strumentazione e nei servizi. Molti oggetti apparentemente semplici contengono un piccolo sistema elettronico che esegue istruzioni e reagisce a segnali provenienti dall’ambiente.
Dove troviamo i microcontrollori?
Per orientarsi tra queste applicazioni, possiamo distinguere in quattro grandi settori. Gli esempi che seguono, tuttavia, sono indicativi: nei dispositivi più complessi i microcontrollori convivono spesso con microprocessori, system on chip e circuiti specializzati.
| Elettronica di consumo | Industria e automazione |
|---|---|
|
|
| Strumentazione scientifica e tecnica | Commercio e servizi |
|---|---|
|
|
Com’è fatto un microcontrollore?
Un microcontrollore è un circuito integrato digitale che riunisce normalmente sullo stesso chip un’unità centrale di elaborazione (CPU), una memoria di programma non volatile, una memoria dati volatile, linee di ingresso/uscita (I/O) e periferiche come timer e contatori. Proprio questa integrazione lo distingue da molti sistemi basati su un microprocessore, nei quali memoria e dispositivi di interfaccia possono essere maggiormente distribuiti su componenti separati.
Per capire come opera il chip, consideriamo prima le memorie. La memoria di programma conserva le istruzioni da eseguire. Storicamente sono stati usati supporti ROM, PROM, EPROM ed EEPROM; nei microcontrollori attuali è molto diffusa la memoria Flash, riprogrammabile ma soggetta a un numero finito di cicli di scrittura/cancellazione. La RAM, invece, contiene tipicamente variabili, buffer e dati temporanei durante l’esecuzione e perde normalmente il contenuto quando manca l’alimentazione.
Accanto ai blocchi essenziali, i modelli più articolati integrano inoltre convertitori analogico-digitali (ADC), comparatori, moduli per generare segnali PWM (Pulse Width Modulation), interfacce di comunicazione seriale e, in alcune famiglie, anche connettività radio. Esistono microcontrollori a 8, 16 e 32 bit: il numero di bit descrive alcune caratteristiche dell’architettura, ma non basta, da solo, a determinarne prestazioni e capacità. Nei capitoli successivi analizzeremo nel dettaglio ciascuno di questi blocchi.
Perché sono così importanti nei sistemi embedded?
Grazie alla disponibilità di CPU, memorie, numerose linee I/O e periferiche nello stesso chip ha reso il microcontrollore particolarmente adatto ai sistemi embedded, cioè sistemi elettronici di elaborazione incorporati in un apparato più grande per svolgere una o più funzioni dedicate. Un forno controlla tempi e temperatura; una lavatrice gestisce sensori, motore e fasi di lavaggio; una centralina automobilistica controlla o sorveglia una parte del veicolo. Anche un distributore automatico deve acquisire comandi, verificare condizioni e attivare meccanismi.
D’altra parte, non tutti i sistemi embedded sono semplici e non tutti impiegano esclusivamente microcontrollori: apparati medici, sistemi avionici e sistemi industriali possono essere estremamente complessi e richiedere architetture diverse. L’elemento comune è che l’elaborazione è parte integrante del funzionamento del dispositivo, anziché un’attività generale svolta su un computer da scrivania.
Per funzionare, il microcontrollore deve essere programmato
Tuttavia, la presenza di CPU, memorie e periferiche non basta, da sola, a far svolgere al microcontrollore la funzione richiesta. Per realizzare un dispositivo funzionante occorre sviluppare e caricare un programma, detto normalmente firmware: una sequenza organizzata di istruzioni che stabilisce quali segnali leggere, quali decisioni prendere, quali uscite comandare e con quali tempi. Una MCU può contenere già un firmware di fabbrica, oppure essere programmata e riprogrammata dal progettista, a seconda del dispositivo.
Per questo motivo, il lavoro comincia da un algoritmo, cioè dalla descrizione ordinata del comportamento atteso. Per esempio, un sistema di illuminazione automatica deve misurare la luce ambientale, confrontarla con una soglia e accendere o spegnere una lampada attraverso un circuito di pilotaggio appropriato. L’algoritmo viene quindi tradotto in codice sorgente, generalmente scritto su un computer mediante un IDE (Integrated Development Environment, ambiente di sviluppo integrato). Oggi, in numerose famiglie di microcontrollori, si utilizzano C e C++; l’Assembly rimane importante per comprendere le istruzioni della CPU e per particolari attività a basso livello, ma non è obbligatorio nella maggior parte dei progetti moderni.
Dal codice sorgente al firmware: le fasi operative
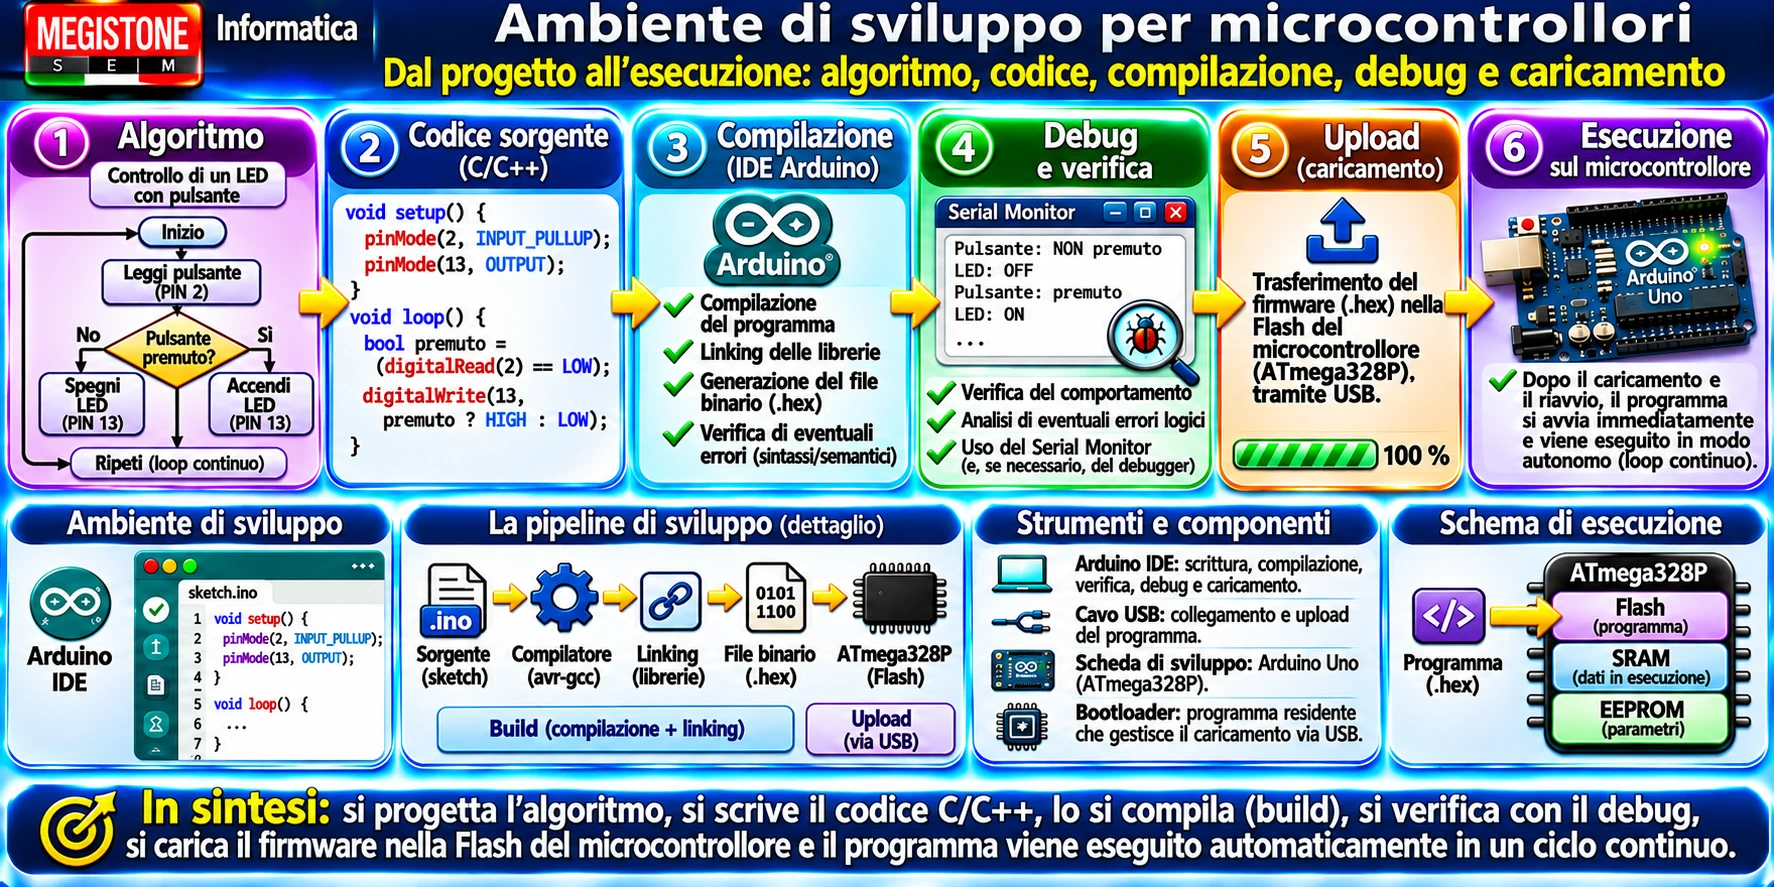
In concreto, il percorso di sviluppo comprende normalmente queste operazioni:
- Progettazione dell’algoritmo: definire ingressi, elaborazione, uscite e condizioni di funzionamento.
- Scrittura del codice sorgente: utilizzare l’editor dell’IDE per tradurre l’algoritmo in istruzioni C/C++, Assembly o in un altro linguaggio supportato.
- Compilazione e collegamento (linking): convertire il codice in un programma destinato all’architettura del microcontrollore; il compilatore segnala anche molti errori di sintassi e altri problemi del sorgente.
- Verifica e debugging: esaminare il comportamento del programma, individuare eventuali errori logici o di esecuzione e correggerli. Il debug non coincide con la sola correzione della sintassi.
- Caricamento (upload): trasferire il firmware nella memoria di programma non volatile del dispositivo, tramite un bootloader o un programmatore dedicato.
- Esecuzione e collaudo: il microcontrollore, una volta avviato, esegue il firmware e interagisce con sensori e attuatori; se i risultati non corrispondono alle attese, si modifica il programma e si ripete il ciclo.
Dal programma al mondo fisico
In sostanza, il procedimento assomiglia alla creazione di un programma per computer, ma il risultato viene eseguito su un dispositivo elettronico dedicato che deve operare entro precisi limiti di memoria, alimentazione e tempo. È proprio l’incontro fra programma e mondo reale alla base del physical computing: sensori e altri ingressi permettono di acquisire informazioni fisiche, mentre attuatori e uscite producono effetti nell’ambiente. Non si tratta di una possibilità riservata ai microcontrollori: anche un PC può partecipare a un sistema di physical computing se dotato delle opportune interfacce; una MCU, però, integra spesso molte delle risorse utili in un componente piccolo ed economico.
Hardware e software: due competenze che lavorano insieme
Di conseguenza, la centralità del microcontrollore nella progettazione elettronica richiede di conoscere non soltanto la sua struttura hardware, ma anche il modo in cui viene programmato. Il progettista deve comprendere alimentazione, segnali e limiti elettrici dei componenti, ma anche definire algoritmi, scrivere codice e verificare che il firmware produca il comportamento desiderato. Le professioni hardware e software restano distinte, tuttavia nei progetti embedded le loro competenze si intrecciano costantemente.
Immaginiamo un termostato: un sensore misura la temperatura, il microcontrollore confronta il valore con una soglia e un circuito adatto comanda il riscaldamento. Il risultato non dipende soltanto dal programma: sono necessari un sensore affidabile, collegamenti corretti, un’alimentazione adeguata e una verifica delle condizioni di sicurezza.
Dall’evoluzione storica alle famiglie moderne
Parallelamente, negli anni si sono affermate numerose famiglie di microcontrollori e produttori. I PIC di Microchip hanno avuto grande diffusione grazie alla varietà dei modelli e alla disponibilità di strumenti e documentazione; altre linee importanti comprendono gli AVR sviluppati originariamente da Atmel, gli STM32 di STMicroelectronics e le famiglie ESP32 di Espressif. Storicamente hanno contribuito all’evoluzione del settore anche aziende quali Intel, NEC, Toshiba, Philips Semiconductors e Zilog.
Grazie a questa varietà, oggi esistono soluzioni per molte esigenze: piccoli controlli a basso consumo, automazione, acquisizione di dati, comunicazione wireless e robotica. La scelta non deve essere guidata solo dal nome commerciale, ma dalle caratteristiche documentate del componente: memoria, pin, periferiche, tensioni, consumi e strumenti disponibili.
Idea da ricordare: il microcontrollore è un piccolo sistema di elaborazione programmabile integrato in un chip. La sua importanza deriva dalla capacità di trasformare grandezze e segnali del mondo fisico in decisioni e azioni controllate da software. Nei prossimi paragrafi esamineremo separatamente struttura, architettura, memorie e funzionamento.
2. Che cos’è un microcontrollore?
Un microcontrollore è un circuito integrato programmabile che contiene generalmente un’unità centrale di elaborazione (CPU), memorie e periferiche di ingresso/uscita. Quando viene alimentato e configurato, può eseguire un programma memorizzato al suo interno senza dover dipendere continuamente da un computer esterno.
Consideriamo un termostato: legge la temperatura, la confronta con la soglia impostata e comanda un circuito che attiva o disattiva il riscaldamento. In questo caso, il comportamento dipende dal firmware, cioè dal software che governa direttamente il dispositivo.
Questo semplice ciclo introduce un’idea fondamentale: un sistema elettronico può acquisire informazioni, elaborarle ed esercitare un controllo sul mondo fisico.
3. Microprocessore, microcontrollore e scheda di sviluppo
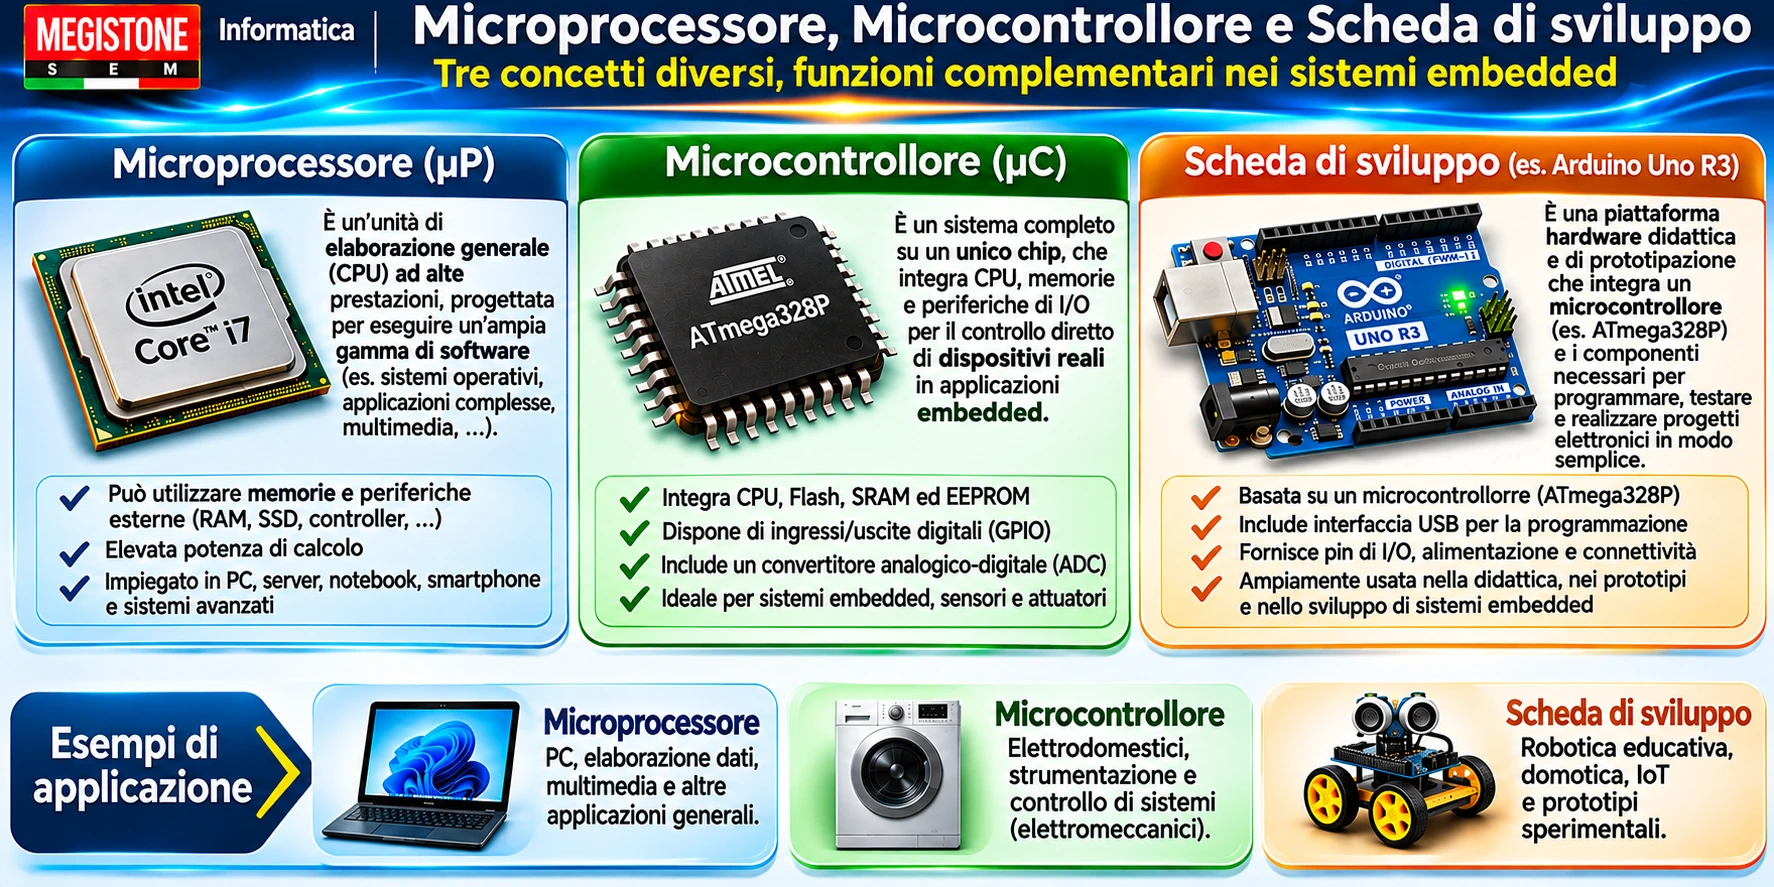
Un microprocessore è essenzialmente un processore integrato; può richiedere componenti esterni per realizzare un sistema completo, anche se i microprocessori moderni possono includere molte periferiche. Un microcontrollore integra normalmente CPU, memorie e periferiche orientate al controllo. Una scheda di sviluppo, invece, è un prodotto fisico che ospita il microcontrollore e semplifica alimentazione, collegamenti e programmazione.
| Aspetto | Microprocessore | Microcontrollore |
|---|---|---|
| Impiego tipico | Elaborazione generale o complessa | Controllo di funzioni specifiche |
| Memoria e periferiche | Dipendono dal modello, spesso anche esterne | Generalmente integrate nello stesso chip |
| Risorse e consumi | Molto variabili | Spesso ottimizzati per ingombro e consumo |
| Esempi | Processori per PC e sistemi applicativi | ATmega328P, numerosi PIC e STM32 |
4. L’architettura interna di un microcontrollore
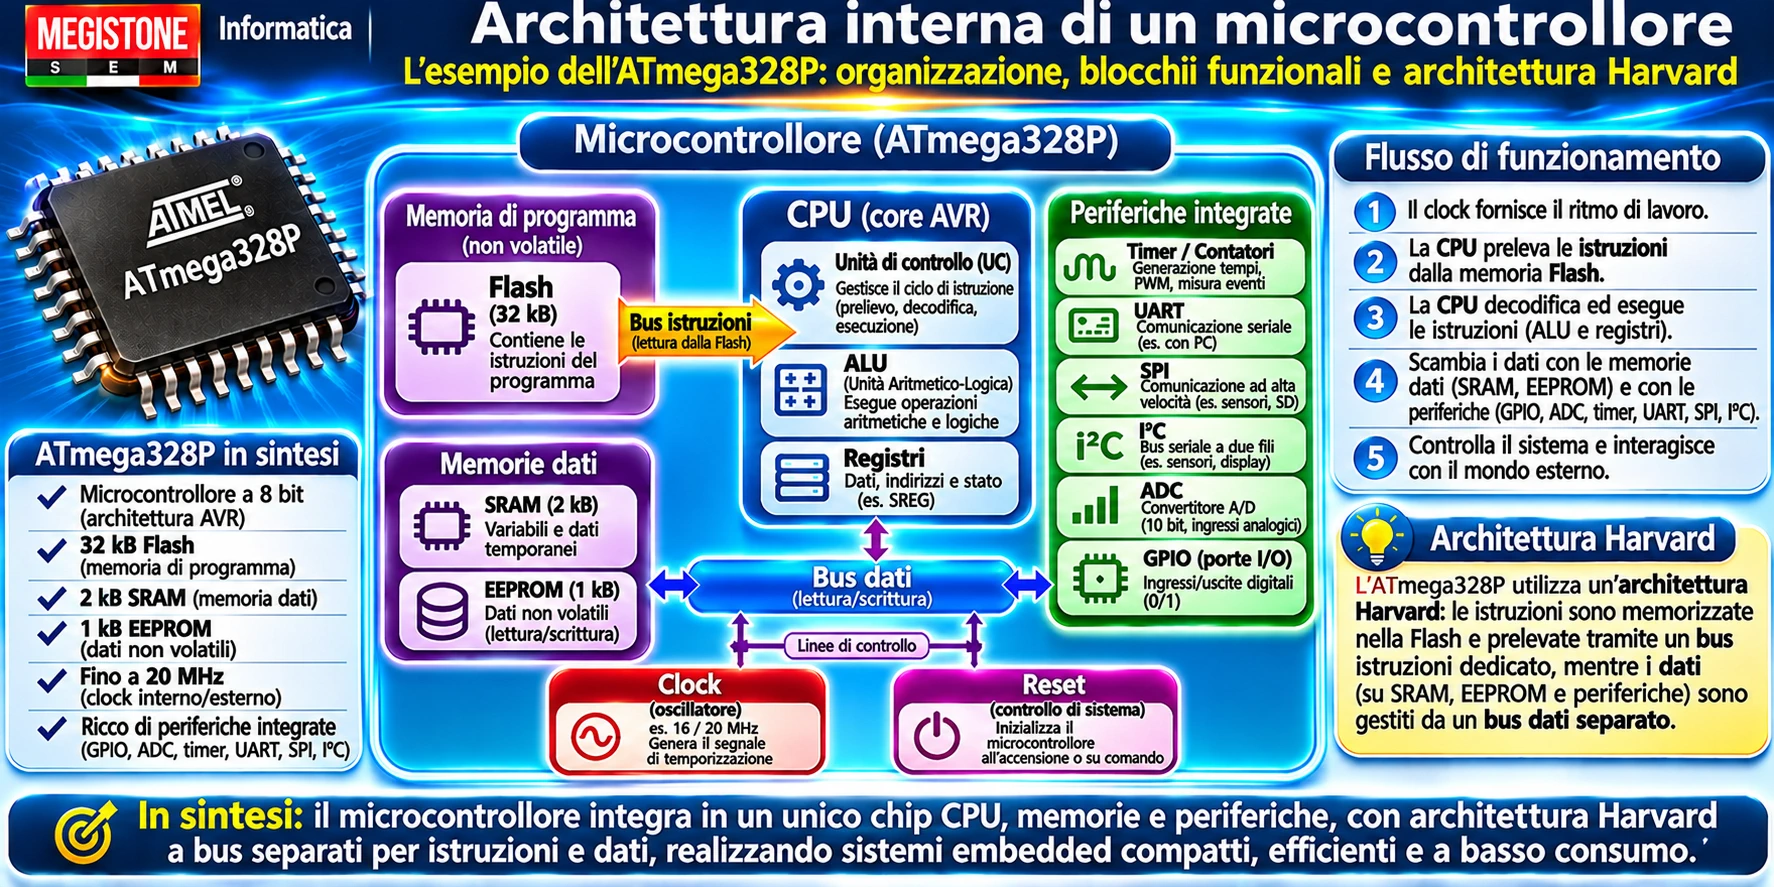
Un modello a blocchi aiuta a comprendere l’organizzazione interna: CPU, memorie, bus, sistema di clock, linee di ingresso/uscita e periferiche dedicate collaborano per realizzare il comportamento programmato.
| Elemento | Funzione |
|---|---|
| CPU | Preleva, interpreta ed esegue le istruzioni |
| Flash | Conserva il programma in modo non volatile |
| SRAM | Contiene dati di lavoro durante l’esecuzione |
| EEPROM (quando presente) | Conserva parametri anche senza alimentazione |
| GPIO | Gestiscono segnali digitali in ingresso e uscita |
| Timer/contatori | Misurano intervalli e contano eventi |
| ADC | Converte tensioni analogiche in valori numerici |
| UART, SPI, I²C/TWI | Permettono lo scambio di dati |
| Clock e reset | Coordinano la temporizzazione e l’avvio |
Non tutti i microcontrollori integrano tutte queste componenti. La dotazione deve essere verificata nel documento tecnico, chiamato datasheet, del modello effettivamente utilizzato.
Bus, registri di controllo e datasheet
I bus interni trasportano informazioni tra CPU, memorie e periferiche. I registri di controllo permettono al firmware di configurare molte funzioni hardware, per esempio la direzione di un pin o le modalità di un timer. Il datasheet descrive registri, piedinatura, valori elettrici ammessi, configurazioni e limitazioni del componente: è la fonte primaria quando si realizza un circuito reale.
5. CPU, registri e ciclo fetch–decode–execute
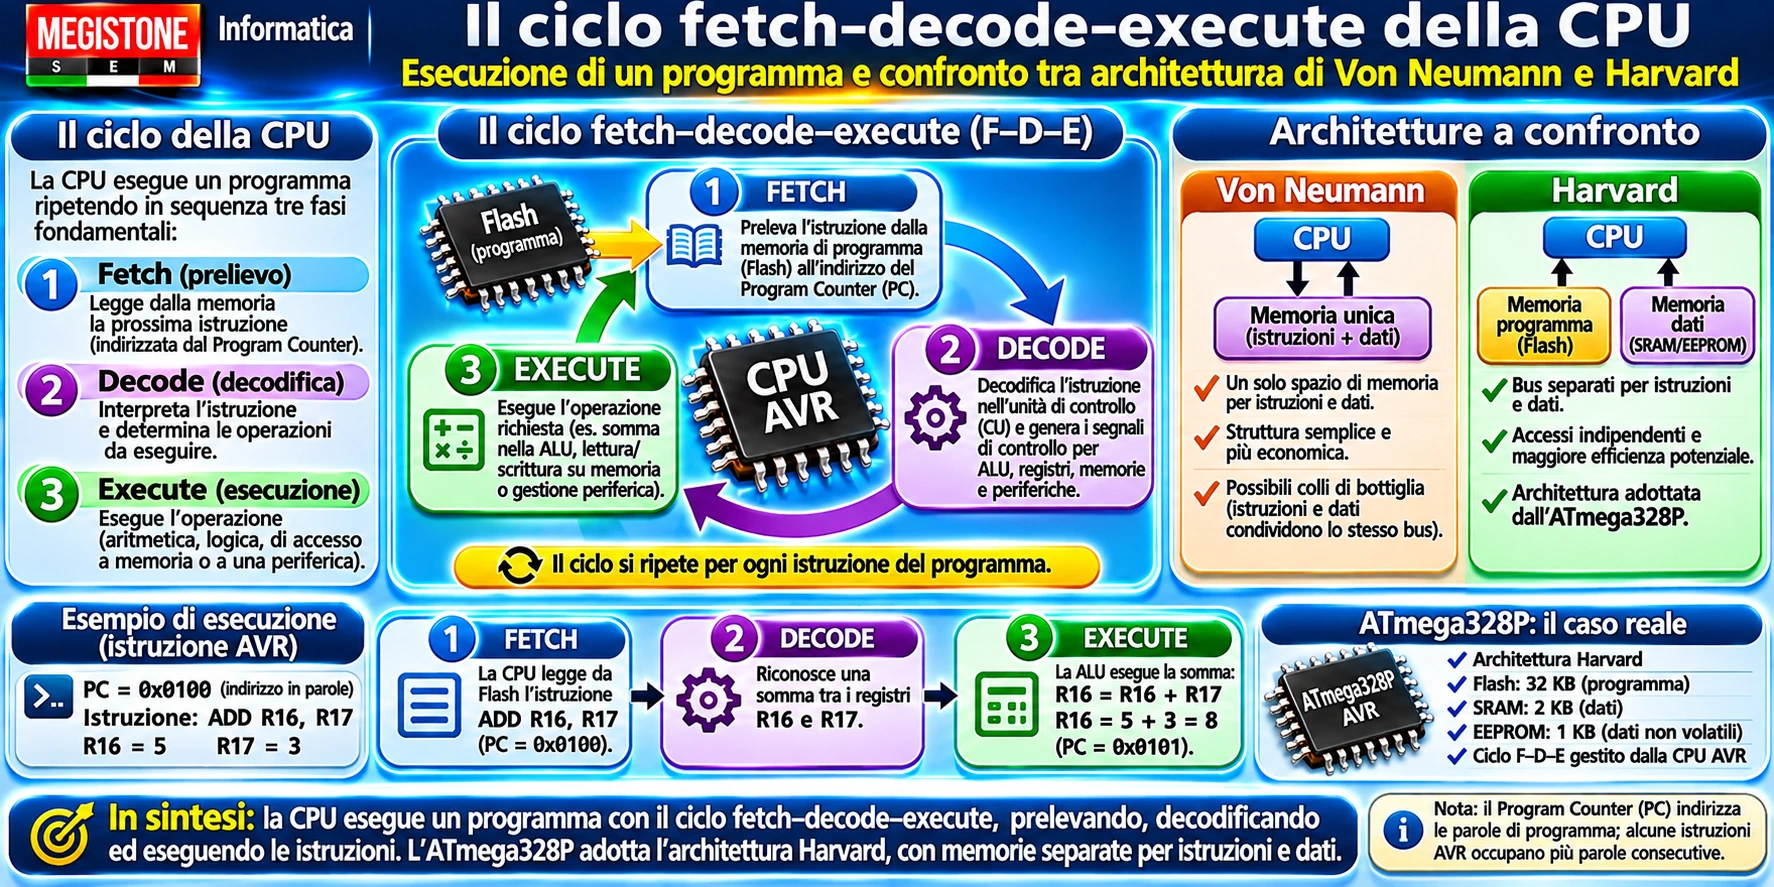
La CPU contiene un’unità di controllo (CU), che coordina le operazioni, un’unità aritmetico-logica (ALU), che esegue calcoli e operazioni logiche, e registri, piccole memorie interne molto veloci. Il Program Counter (PC) individua l’indirizzo della prossima istruzione, salvo salti e altri eventi di controllo.
- Fetch: prelievo dell’istruzione dalla memoria di programma.
- Decode: interpretazione dell’operazione richiesta.
- Execute: esecuzione dell’operazione e aggiornamento dello stato.
Questo schema è un modello concettuale; nella CPU reale più operazioni possono sovrapporsi e istruzioni differenti possono richiedere un numero differente di cicli.
6. Von Neumann e Harvard: due modelli di organizzazione
Nell’organizzazione classica di Von Neumann, istruzioni e dati condividono uno spazio di memoria e un percorso di accesso comune. Nell’organizzazione Harvard, memoria di programma e memoria dati sono distinte e possono utilizzare percorsi separati.
L’ATmega328P segue un’architettura Harvard, con memoria Flash per le istruzioni e SRAM per i dati. Tuttavia, le implementazioni reali possono presentare varianti dei modelli teorici; non basta il nome dell’architettura a prevedere tutte le prestazioni.
7. Le memorie: Flash, SRAM ed EEPROM
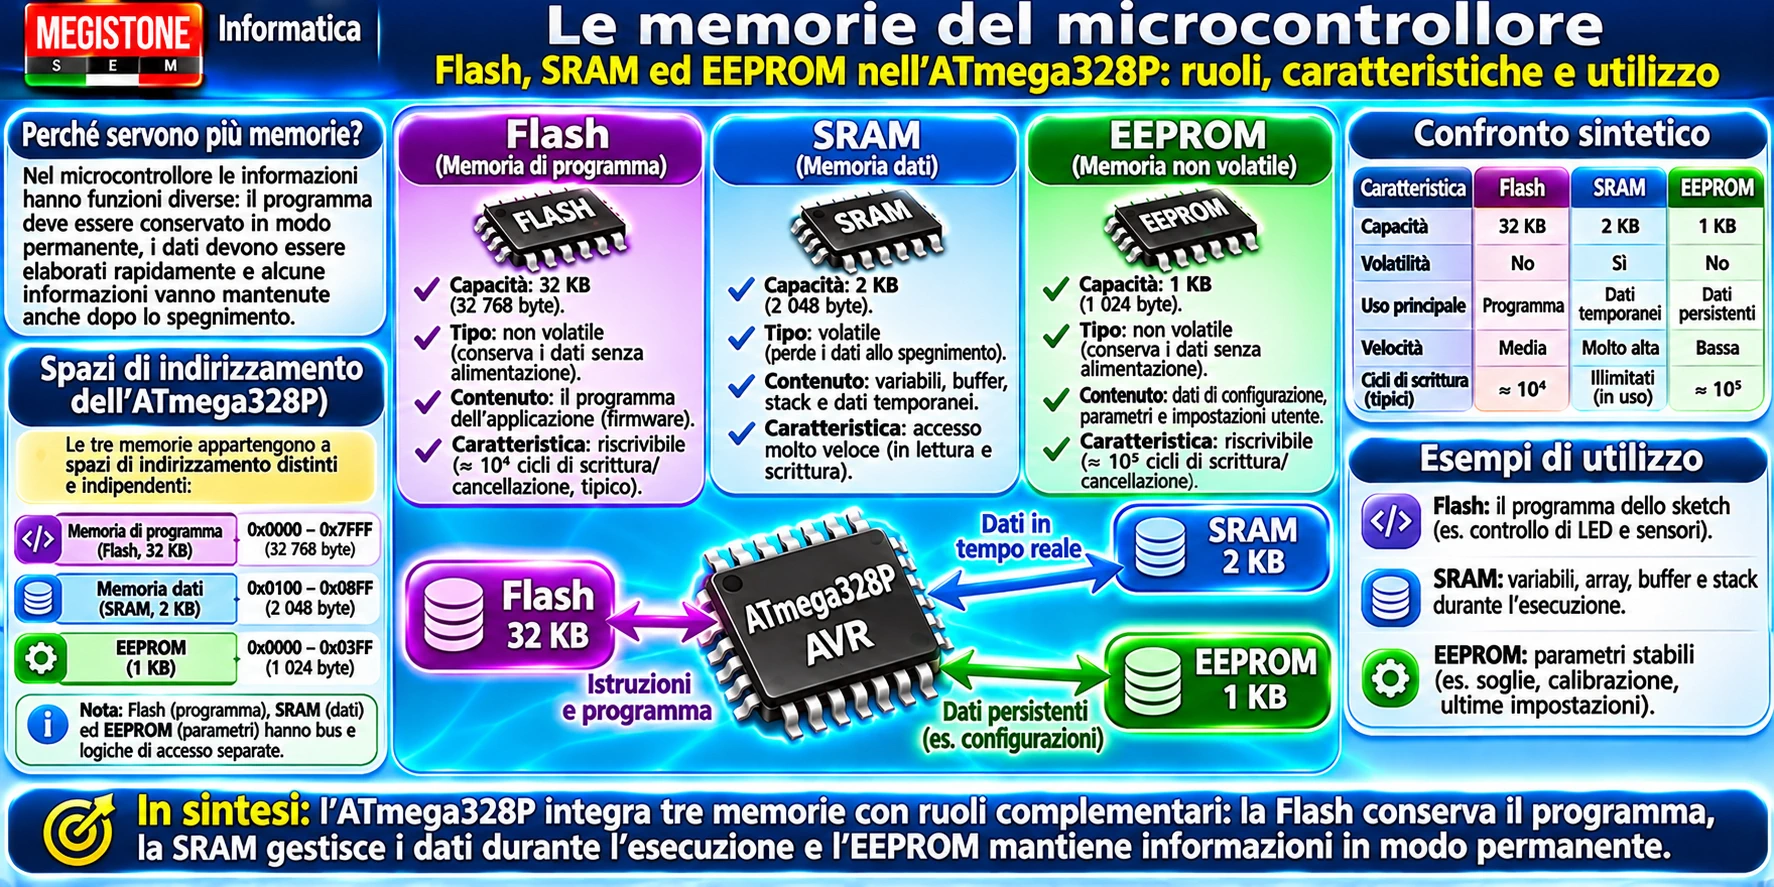
Flash: il programma
È una memoria non volatile, che conserva il firmware in assenza di alimentazione. Su Arduino Uno R3 parte della memoria Flash può essere occupata dal bootloader.
SRAM: i dati durante l’esecuzione
È una memoria volatile che contiene variabili, stack e dati temporanei; perde normalmente il contenuto in assenza di alimentazione.
EEPROM: dati che devono permanere
È una memoria non volatile usata per piccoli dati di configurazione; le scritture hanno un numero finito di cicli garantiti e vanno gestite con criterio. Non tutti i microcontrollori dispongono di una EEPROM separata.
| ATmega328P | Capacità | Impiego principale |
|---|---|---|
| Flash | 32 KB | Firmware |
| SRAM | 2 KB | Dati di lavoro |
| EEPROM | 1 KB | Impostazioni persistenti |
Per questo, la disponibilità di poche migliaia di byte di RAM insegna perché nei programmi embedded sia importante progettare con attenzione le strutture dati.
8. Clock e temporizzazione
Il clock fornisce il riferimento temporale per molte attività interne. La frequenza f è il numero di periodi al secondo; il periodo T è la durata di un ciclo.
Arduino Uno R3 utilizza per l’ATmega328P un clock di 16 MHz. Il suo periodo nominale vale:
Attenzione però: la frequenza di 16 MHz non equivale automaticamente a 16 milioni di istruzioni al secondo: le istruzioni possono richiedere più cicli e il tempo di esecuzione dipende dal programma.
Esempio guidato. Un microcontrollore a 8 MHz ha un periodo di clock pari a 1 / 8 000 000 s = 125 ns. Confrontare 8 e 16 MHz significa confrontare i rispettivi periodi nominali, non dedurre automaticamente un tempo di esecuzione dimezzato per ogni programma.
9. Ingressi, uscite e segnali elettrici
Le porte GPIO (General-Purpose Input/Output) possono essere configurate per leggere o generare segnali digitali. Per esempio, un pulsante può fornire un ingresso e un LED può costituire un’uscita.
In particolare, uno stato logico LOW o HIGH corrisponde a condizioni elettriche definite dal componente: non bisogna equiparare automaticamente HIGH a 5 V in ogni famiglia di microcontrollori. Gli ingressi e le uscite hanno limiti di tensione e corrente da rispettare.
Segnali analogici e ADC
Un sensore può fornire una tensione variabile in modo continuo. Il convertitore ADC la trasforma in un valore numerico secondo una risoluzione e una tensione di riferimento. Nell’ATmega328P l’ADC ha risoluzione di 10 bit: fornisce 1024 codici possibili, da 0 a 1023.
PWM: un’uscita digitale modulata
La PWM (Pulse Width Modulation) regola la frazione di tempo in cui un segnale periodico è attivo, detta duty cycle. Si può così controllare, attraverso il circuito appropriato, la luminosità apparente di un LED o la potenza media trasferita a un carico. La PWM non è di per sé una tensione analogica continua.
Per un ADC ideale a 10 bit i codici numerici possibili sono 210 = 1024. La trasformazione tra numero letto e tensione dipende dalla tensione di riferimento e dalle caratteristiche effettive del convertitore. La PWM, invece, modifica il tempo di attivazione di un’uscita digitale; con un filtro adeguato si può ottenere una tensione mediata, ma non bisogna confondere questo effetto con un vero convertitore digitale-analogico.
10. Timer, contatori e interrupt
I timer sono periferiche che contano impulsi di clock o eventi, permettono di misurare tempi, generare intervalli e contribuire alla produzione di segnali PWM. I contatori possono registrare eventi esterni.
Gli interrupt (interruzioni) permettono alla CPU di reagire a eventi specifici: al verificarsi di una condizione, il processore esegue una routine di servizio e poi riprende il normale flusso, secondo le regole della propria architettura.
Queste funzioni sono essenziali quando più attività devono essere coordinate senza controllare continuamente ogni segnale con un ciclo di attesa.
11. Come comunicano microcontrollori e periferiche?
Un microcontrollore può scambiare dati con un PC, un display, una memoria esterna o un sensore digitale. Una interfaccia fornisce i collegamenti hardware; un protocollo definisce le regole di comunicazione, inclusi tempi e formato dei dati.
UART e USART
La UART permette una comunicazione seriale asincrona con le linee TX (trasmissione) e RX (ricezione), utilizzando parametri compatibili come velocità e formato dei dati. La configurazione 9600 8N1 significa 9600 baud, 8 bit dati, nessuna parità, un bit di stop. Arduino Uno R3 può comunicare con il computer mediante l’USART dell’ATmega328P e l’interfaccia USB-seriale presente sulla scheda. Il Monitor Seriale verrà utilizzato praticamente in B2.03.
SPI
La SPI è una comunicazione seriale sincrona che usa tipicamente SCK (clock), MOSI e MISO (linee dati) e SS/CS (selezione del dispositivo). È utilizzata, fra l’altro, con memorie e display.
I²C (TWI sull’ATmega328P)
Il bus I²C utilizza normalmente due linee condivise, SDA (dati) e SCL (clock), e indirizzi per distinguere i dispositivi. Richiede di norma opportune resistenze di pull-up. È comune nei sensori e nei piccoli display.
| Interfaccia | Linee caratteristiche | Uso esemplificativo |
|---|---|---|
| UART | TX, RX e massa comune | Diagnostica e comunicazione seriale |
| SPI | SCK, MOSI, MISO, CS | Memorie, display e altre periferiche |
| I²C | SDA, SCL con pull-up | Sensori e dispositivi sullo stesso bus |
Alcune famiglie, come vari modelli ESP32, includono anche connettività Wi-Fi e Bluetooth. La disponibilità esatta va verificata per ogni variante.
Un esempio di scelta dell’interfaccia
Per inviare messaggi diagnostici al computer possiamo usare la comunicazione seriale UART; per collegare diversi sensori digitali compatibili sullo stesso bus è spesso conveniente I²C; per un display o una memoria che richieda trasferimenti rapidi può essere appropriata SPI. Dunque, la scelta non dipende soltanto dalla velocità: occorre verificare tensioni, lunghezza dei collegamenti, indirizzi disponibili e compatibilità hardware.
12. Sensori, attuatori e controllo
Un sensore rileva una grandezza o una condizione dell’ambiente e la rende disponibile come segnale. Un attuatore trasforma un comando in un’azione fisica: movimento, luce, calore o azionamento di un meccanismo.
Se il risultato dell’azione viene nuovamente misurato, si può realizzare un controllo in retroazione. Un microcontrollore non può necessariamente alimentare direttamente un motore o una lampada: spesso occorrono transistor, driver o altri circuiti di potenza.
13. I sistemi embedded e il firmware
Un sistema embedded è un sistema di elaborazione incorporato in un apparecchio e progettato per svolgere una o più funzioni specifiche. Può essere basato su microcontrollori, microprocessori o altre architetture.
In questo contesto, il firmware è il software strettamente legato al funzionamento del dispositivo. Alcuni dispositivi eseguono direttamente il firmware senza un sistema operativo tradizionale (bare-metal); altri impiegano un sistema operativo dedicato.
Che cosa significa real-time?
Un sistema real-time deve produrre risultati rispettando vincoli temporali definiti. Non basta che un dispositivo sia molto veloce: il risultato deve arrivare entro i tempi richiesti dall’applicazione. Nei sistemi critici, il mancato rispetto di una scadenza può compromettere il funzionamento.
Quando serve, un RTOS (*Real-Time Operating System*) organizza attività concorrenti e tempi di risposta; molti piccoli sistemi funzionano invece senza sistema operativo. La scelta dipende dalla complessità e dai requisiti del progetto.
14. L’ambiente di sviluppo (IDE)
Per rendere operativo un microcontrollore bisogna progettare un algoritmo e tradurlo in istruzioni eseguibili. A questo scopo, il programma viene normalmente scritto su un computer attraverso un IDE (Integrated Development Environment), che riunisce strumenti di sviluppo.
| Strumento | Funzione |
|---|---|
| Editor | Scrive e organizza il codice sorgente |
| Compilatore | Traduce il programma, segnalando errori di sintassi e altri problemi |
| Linker | Collega moduli e librerie nel programma finale |
| Debugger | Aiuta a individuare errori di comportamento durante l’esecuzione |
| Uploader / programmatore | Trasferisce il firmware nella memoria del dispositivo |
| Monitor e strumenti di test | Aiutano a osservare dati e risultati |
Che cosa fa davvero il debugger?
Se il programma non si compila perché manca una parentesi, è generalmente il compilatore a segnalarlo. Se invece un ventilatore si accende alla temperatura sbagliata, il programma può compilare senza errori: serve allora esaminare il valore letto dal sensore, la soglia e la sequenza delle condizioni. Il debug può comprendere punti di interruzione, ispezione delle variabili, registrazione dei dati o messaggi seriali, secondo gli strumenti supportati.
15. Dai linguaggi al codice macchina
In passato la programmazione in Assembly era particolarmente diffusa per lavorare vicino all’architettura della CPU. Oggi molti microcontrollori vengono programmati in C e C++, mediante compilatori dedicati; sono inoltre disponibili altri linguaggi e piattaforme, secondo le risorse hardware.
Assembly rappresenta le istruzioni macchina attraverso nomi simbolici e dipende dall’architettura. Il C offre un controllo accurato delle risorse e dell’hardware. Il C++ permette ulteriori forme di astrazione e organizzazione del software.
Gli sketch Arduino utilizzano normalmente C++ con librerie Arduino: non vanno confusi con programmi scritti esclusivamente secondo lo standard ISO C.
Le fasi dello sviluppo embedded
- Analisi e algoritmo: definire problema, ingressi, uscite e comportamento atteso.
- Scrittura: produrre il codice sorgente nell’editor.
- Compilazione e collegamento: generare il firmware per il microcontrollore previsto.
- Test e debugging: ricercare problemi logici, temporali e di interazione con l’hardware.
- Upload: trasferire il firmware sulla memoria del dispositivo.
- Collaudo: provarlo nelle condizioni operative e ripetere il ciclo se emergono errori.
Quando si compila su un computer per una CPU differente, si parla di cross-compilation. Tuttavia, un progetto che compila senza errori non è automaticamente corretto: il comportamento reale dipende anche da collegamenti, alimentazione, segnali e tempi.
L’installazione concreta di Arduino IDE, la selezione della scheda e della porta, e il caricamento dei primi sketch saranno trattati in B2.02.
Il rapporto tra computer di sviluppo e dispositivo da programmare
Il computer host esegue l’IDE e gli strumenti di compilazione. Il microcontrollore target esegue il firmware risultante. Nel caso della cross-compilation, host e target possono usare architetture differenti: per questo il file eseguibile destinato al microcontrollore non coincide normalmente con un programma eseguibile del PC.
Il firmware viene di solito salvato in memoria non volatile e, all’avvio, la CPU segue le procedure previste dall’architettura. La modalità di caricamento varia: bootloader o interfaccia di programmazione dedicata.
16. Physical computing: il programma incontra il mondo reale
Il physical computing riguarda la progettazione di oggetti e sistemi interattivi che acquisiscono dati dall’ambiente e producono risposte fisiche mediante software e circuiti elettronici. Un progetto può coinvolgere informatica, elettronica, fisica e design.
Un PC utilizza già periferiche fisiche, come tastiera, mouse e monitor. Tuttavia, nel physical computing l’obiettivo è progettare direttamente l’interazione tra comportamento programmato, grandezze fisiche e dispositivi. Anche un PC può farne parte attraverso opportune interfacce; il microcontrollore risulta spesso pratico per le sue periferiche, dimensioni e consumi.
Esempio: un sensore misura la luminosità; il firmware confronta il dato con una soglia; un LED o un sistema di illuminazione viene comandato attraverso l’uscita e, se necessario, un circuito di pilotaggio.
Un sistema interattivo, non soltanto una scheda elettronica
Immaginiamo una serra didattica. Un sensore misura l’umidità del terreno; il microcontrollore confronta il dato con un intervallo desiderato; un circuito di pilotaggio aziona una piccola pompa, se necessaria. Una nuova misura permette di valutare l’effetto dell’azione. Questo esempio riunisce grandezza fisica, sensore, elaborazione, comando e possibile retroazione.
Inoltre, il physical computing può comprendere anche l’interazione con le persone, per esempio pulsanti, segnali luminosi e display. Non richiede sempre Internet né implica necessariamente intelligenza artificiale.
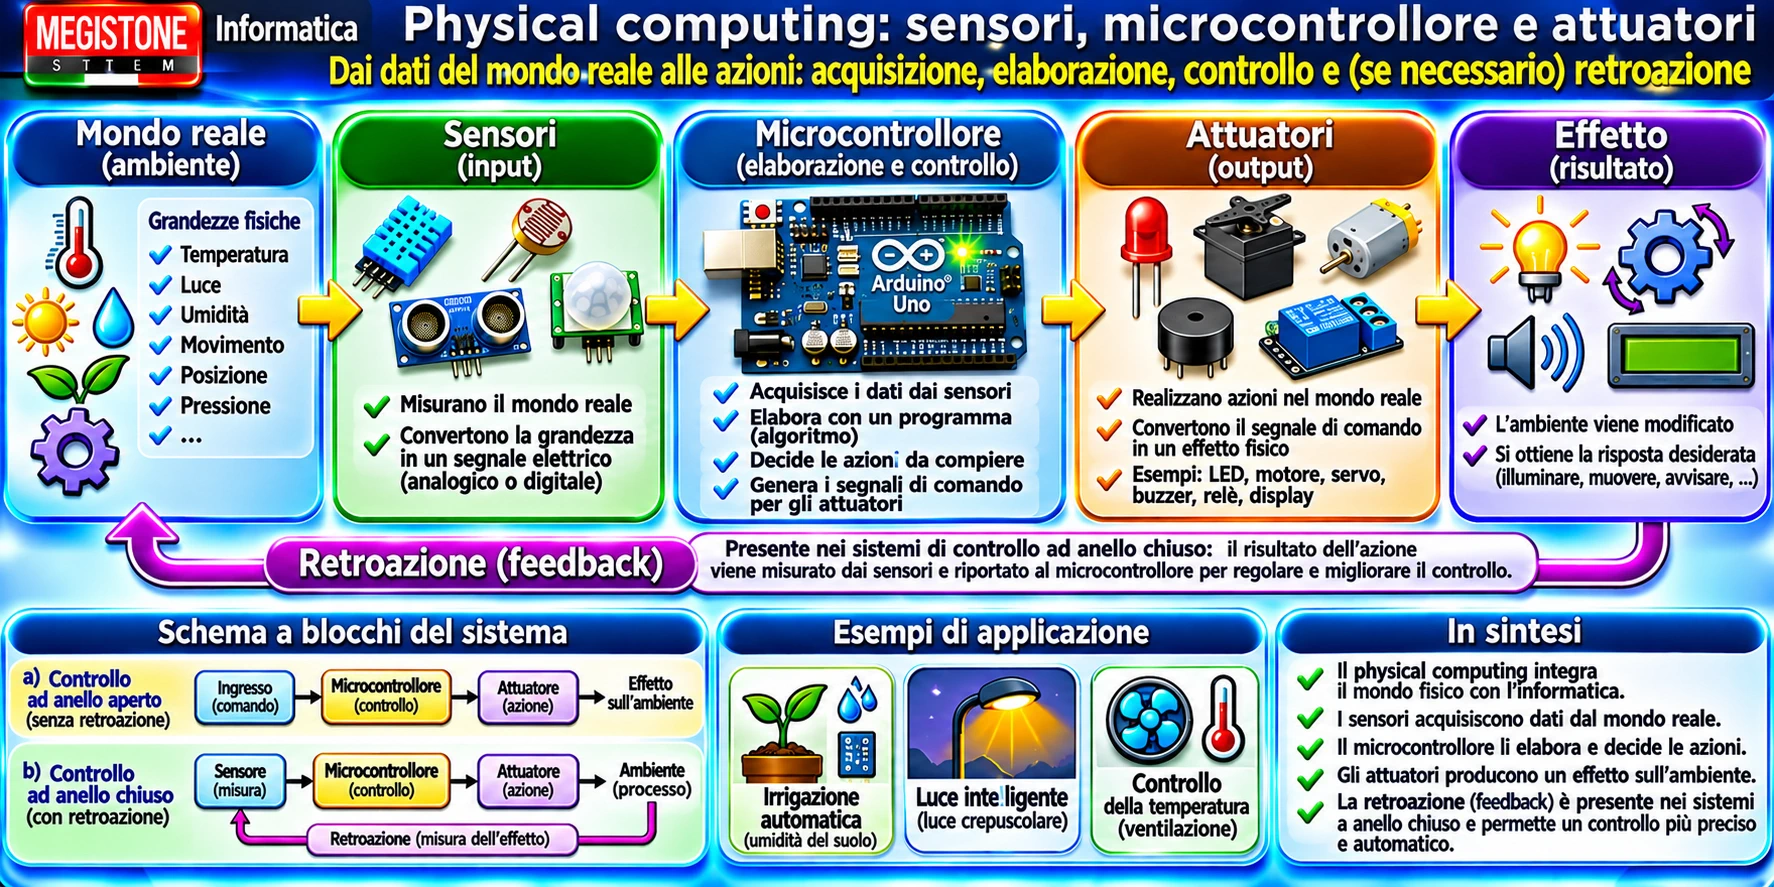
Il physical computing collega informatica e mondo reale attraverso
sensori, microcontrollori e attuatori. Nei sistemi ad anello chiuso,
la retroazione permette di misurare gli effetti e regolare il controllo.
17. Principali famiglie: AVR, PIC, STM32 ed ESP32
In pratica, la scelta del microcontrollore dipende da risorse, costo, consumi, tensioni, periferiche e necessità di comunicazione. La classificazione a 8, 16 o 32 bit riguarda caratteristiche dell’architettura, ma non determina da sola velocità e capacità delle memorie.
| Famiglia | Profilo generale | Esempi d’uso |
|---|---|---|
| AVR | Molti modelli classici a 8 bit; tra questi ATmega328P, usato su Arduino Uno R3 | Didattica e controllo embedded |
| PIC | Famiglie Microchip a 8, 16 e 32 bit, con varie periferiche specializzate | Controllo e strumentazione |
| STM32 | Numerose MCU a 32 bit, prevalentemente Arm Cortex-M | Automazione, acquisizione, motori |
| ESP32 | Famiglia di SoC/microcontrollori, con Wi-Fi e/o Bluetooth su molte varianti | Domotica, IoT e sistemi connessi |
La famiglia AVR fu sviluppata da Atmel, oggi parte di Microchip. I PIC sono prodotti da Microchip, gli STM32 da STMicroelectronics e gli ESP32 da Espressif Systems. Le singole varianti hanno caratteristiche differenti: non tutti i PIC sono a 8 bit e non tutti gli ESP32 offrono le stesse funzionalità wireless.
Microcontrollore e System on Chip
Un System on Chip (SoC) integra più sottosistemi funzionali nello stesso circuito. Il termine è più ampio di MCU e può riferirsi anche a dispositivi assai complessi. Il nome della famiglia non basta: occorre sempre leggere il datasheet del modello scelto.
La scelta deve partire dai requisiti
Per un sistema alimentato a batteria può essere essenziale il consumo a riposo; per un dispositivo che controlla un motore servono timer e uscite compatibili con il pilotaggio; per un sensore remoto può essere utile la comunicazione wireless. Prima di scegliere una famiglia si confrontano numero di pin, alimentazione, memoria, periferiche, strumenti di sviluppo e costo. Una scheda Arduino non è un sinonimo di AVR: esistono schede Arduino basate anche su architetture diverse.
18. Un esempio completo: illuminazione automatica
Immaginiamo un sistema che accenda una luce quando l’ambiente diventa buio. Progettiamo prima il comportamento, senza anticipare cablaggi e programmazione pratica di B2.02–B2.03.
Ingressi: luminosità misurata, soglia desiderata. Elaborazione: confronto fra misura e soglia. Uscita: comando ON/OFF verso un LED o un dispositivo di pilotaggio adeguato.
INIZIO
  IMPOSTA soglia
  RIPETI
    LEGGI luminosita
    SE luminosita < soglia ALLORA
      ACCENDI luce
    ALTRIMENTI
      SPEGNI luce
    FINE SE
  FINE RIPETI
Perciò, per evitare commutazioni ripetute quando il valore è molto vicino alla soglia si può introdurre un’isteresi, cioè soglie diverse per accensione e spegnimento. Questa è una scelta progettuale che approfondiremo nei sistemi di controllo.
Il circuito reale dovrà rispettare tensioni, correnti e sicurezza elettrica. Per le prime esercitazioni useremo circuiti a bassissima tensione, senza collegamenti diretti alla rete elettrica.
Come verificare il comportamento dell’algoritmo
Supponiamo che la soglia sia pari a 300 unità convenzionali. Se il sensore fornisce 250, il sistema comanda l’accensione; con 360 comanda lo spegnimento. Il caso esattamente uguale alla soglia va definito nella specifica: con la condizione luminosita < soglia, la luce rimane spenta. Le unità e la calibrazione del sensore saranno stabilite nella successiva realizzazione pratica.
19. Errori frequenti da evitare
- «Arduino è il microcontrollore». No: Arduino Uno R3 è una scheda che ospita l’ATmega328P.
- «La SRAM conserva i dati a scheda spenta». No: normalmente è volatile.
- «16 MHz significa 16 milioni di istruzioni al secondo». Non necessariamente: dipende dai cicli richiesti.
- «HIGH è sempre 5 V». No: i livelli logici dipendono dalla piattaforma.
- «PWM produce automaticamente una vera tensione analogica». No: è un segnale digitale a duty cycle variabile.
- «Un programma compilato è sicuramente corretto». No: servono test e collaudo.
- «Il debugger serve solo a correggere la sintassi». No: aiuta soprattutto a identificare errori di comportamento.
- «Un microcontrollore alimenta direttamente qualsiasi motore». No: sono spesso necessari driver e alimentazioni adeguate.
20. Allenati con MEGI — 20 esercizi
Gli esercizi procedono dalle definizioni alle applicazioni. Per gli esercizi progettuali indica sempre ingressi, elaborazione, uscite e almeno un caso di prova.
- Definisci «microcontrollore» e indica tre caratteristiche che ne favoriscono la diffusione.
- Spiega le differenze tra microprocessore, microcontrollore e scheda di sviluppo.
- Fornisci quattro esempi di applicazione dei microcontrollori in settori differenti.
- Descrivi il ruolo di CU, ALU, registri e Program Counter.
- Spiega le fasi fetch, decode ed execute e chiarisci perché sono un modello.
- Confronta Harvard e Von Neumann e identifica l’organizzazione dell’ATmega328P.
- Confronta Flash, SRAM ed EEPROM per funzione e volatilità.
- Calcola il periodo del clock di un microcontrollore a 8 MHz ed esprimilo in nanosecondi.
- Spiega la differenza tra un pin digitale in ingresso e uno in uscita.
- Un ADC a 10 bit quanti codici numerici può produrre? Qual è il massimo codice?
- Descrivi il principio del PWM e spiega perché non equivale automaticamente a un’uscita analogica.
- Quali funzioni possono svolgere timer, contatori e interrupt?
- Definisci sensore e attuatore e presenta due esempi di ciascuno.
- Che cos’è un sistema embedded? Cosa distingue un requisito real-time dalla semplice velocità?
- Descrivi i principali componenti di un IDE e distingui compilazione e debugging.
- Ordina le fasi di sviluppo dal problema al collaudo e spiega la cross-compilation.
- Confronta le famiglie AVR, PIC, STM32 ed ESP32 senza generalizzare le caratteristiche di tutte le varianti.
- Confronta UART, SPI e I²C: collegamenti essenziali e applicazioni tipiche.
- Spiega con un esempio cosa si intende per physical computing.
- Progetta a livello logico una stazione che misuri temperatura e umidità e visualizzi i dati: descrivi ingressi, elaborazione, uscite, interfacce possibili e uno pseudocodice essenziale.
21. Sintesi e raccordo con la prossima lezione
Un microcontrollore riunisce elaborazione, memorie e periferiche per controllare sistemi specifici. Il firmware traduce algoritmi in comportamenti; il clock coordina l’esecuzione, i sensori forniscono dati, le interfacce permettono comunicazioni e gli attuatori producono risposte fisiche.
Abbiamo studiato l’architettura generale, le principali famiglie e l’intero percorso di sviluppo di un programma embedded. Nel prossimo articolo — B2.02, Arduino Uno: hardware, pin, alimentazione, IDE e primi sketch — vedremo in pratica la scheda, le precauzioni elettriche, l’installazione dell’ambiente e il caricamento dei primi programmi.
22. Fonti e approfondimenti
- Arduino — Uno Rev3: documentazione hardware.
- Microchip — ATmega328P: prodotto e documentazione tecnica.
- Microchip — Panoramica microcontrollori AVR e PIC.
- STMicroelectronics — Famiglia STM32.
- Espressif — Famiglie di SoC.
- D.M. 211/2010 — Indicazioni nazionali per Informatica, Liceo Scientifico, Scienze Applicate.