Dall’elettrotecnica al sistema elettrico reale
Le leggi dei circuiti consentono di interpretare fenomeni che, nella pratica industriale, si estendono ben oltre il singolo bipolo: la produzione di energia, la sua trasmissione su grandi distanze, la distribuzione agli utilizzatori, la conversione elettronica e il controllo delle macchine. Un sistema elettrico di potenza è una rete di generatori, linee, trasformatori, dispositivi di manovra e protezione, convertitori e carichi, coordinati affinché tensione, frequenza, qualità e continuità del servizio rimangano entro condizioni operative ammissibili.
In questo capitolo i modelli circuitali vengono impiegati come strumenti di progetto e interpretazione. Si distingueranno sempre regime stazionario e transitorio, valori istantanei e medi, modelli ideali e perdite reali. I riferimenti ai trasformatori, ai sistemi trifase e alle macchine elettriche richiamano risultati già acquisiti; l’obiettivo nuovo è comprenderne il funzionamento come parti di una catena energetica integrata.
Architettura generale dei sistemi elettrici
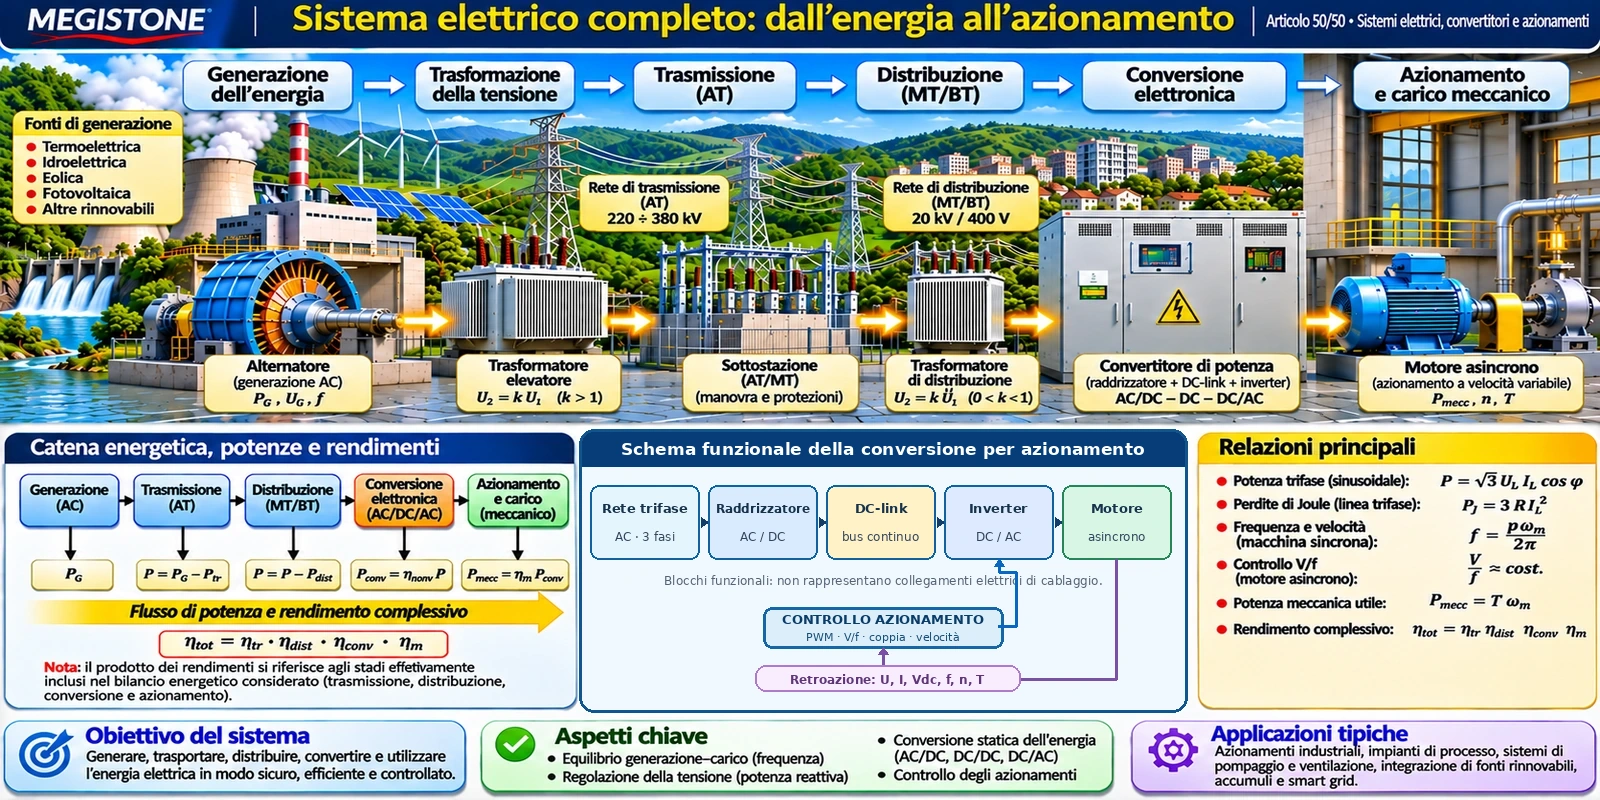
In una struttura tradizionale, gli alternatori producono energia nelle centrali; trasformatori elevatori alimentano le reti di trasmissione, le sottostazioni modificano i livelli di tensione e le reti di distribuzione raggiungono le utenze. In una struttura moderna, questa sequenza convive con produzione distribuita, accumuli, convertitori e carichi capaci di modificare attivamente il loro assorbimento. L’energia non percorre necessariamente un tragitto unidirezionale: un impianto fotovoltaico, per esempio, può immettere potenza nella rete locale attraverso un inverter conforme ai requisiti di connessione.
La rete è un sistema fisico interconnesso: il flusso di potenza in un ramo è determinato dalle grandezze elettriche e dalle impedenze, non semplicemente da un ordine di trasferimento. I dispositivi di controllo modificano punti di funzionamento, tensioni e scambi entro vincoli termici, elettrici e di stabilità. Le protezioni isolano le parti interessate da guasti, secondo logiche coordinate con la configurazione di esercizio.
Produzione centralizzata e generazione distribuita
La generazione convenzionale impiega frequentemente un sistema motore primo–alternatore: turbine idrauliche, a vapore o a gas trasferiscono potenza meccanica all’albero della macchina sincrona. Le tecnologie eoliche utilizzano differenti macchine e soluzioni di conversione; il fotovoltaico genera invece direttamente energia in corrente continua e necessita di conversione per alimentare una rete in corrente alternata. Le batterie accumulano energia in forma elettrochimica e la scambiano tramite convertitori bidirezionali.
La produzione centralizzata concentra grandi unità in siti specifici; quella distribuita colloca generatori prossimi ai carichi, riducendo in determinate condizioni i flussi sulle linee, ma introducendo criticità di protezione, gestione delle tensioni, osservabilità e possibili inversioni della potenza. Non è corretto affermare in generale che una delle due architetture sia sempre più efficiente: occorre valutare i profili temporali di produzione e consumo, i limiti della rete e le perdite nei diversi stati operativi.
Alternatore, potenza attiva e frequenza
In una rete sincrona interconnessa, la frequenza elettrica è legata alla velocità di rotazione delle macchine sincrone. In condizioni stazionarie la potenza elettrica complessivamente richiesta, incluse le perdite, deve essere sostenuta da generazione e da eventuali scambi con gli accumuli. Quando compare uno squilibrio istantaneo, energia cinetica delle masse rotanti e altri meccanismi di risposta contribuiscono inizialmente all’evoluzione della frequenza; successivamente intervengono controlli e riserve secondo le caratteristiche dell’impianto e della rete.
Nel modello aggregato semplificato di macchina sincrona, trascurando qui i dettagli dei regolatori, l’equazione dinamica è:
Qui J è il momento d’inerzia equivalente, ωm la velocità meccanica, Tm la coppia motrice, Te quella elettromagnetica resistente e Tperd la coppia rappresentativa delle perdite. Per una macchina sincrona a p coppie polari, la frequenza elettrica è f = pωm/(2π). Questa relazione riguarda la macchina sincrona, non descrive da sola tutta la dinamica di una rete con inverter.
Regolazione della tensione e potenza reattiva
La regolazione della frequenza e quella della tensione rispondono a fenomeni collegati ma distinti. Nel funzionamento convenzionale la frequenza è prevalentemente influenzata dall’equilibrio della potenza attiva e dalla dinamica delle unità; la tensione dipende sensibilmente dagli scambi di potenza reattiva, dalle impedenze della rete, dai carichi e dai dispositivi di regolazione. I regolatori di eccitazione delle macchine sincrone, i commutatori sotto carico dei trasformatori e i convertitori elettronici possono contribuire alla regolazione della tensione.
L’associazione «potenza attiva–frequenza» e «potenza reattiva–tensione» è un’indicazione utile, non una separazione matematica esatta: in reti con impedenze resistive significative, e soprattutto nelle reti di distribuzione, le variabili risultano accoppiate. Anche un inverter può regolare gli scambi di potenza reattiva nei limiti della propria capacità e della strategia di controllo adottata.
Trasformazione della tensione e trasporto trifase
Trasportare la stessa potenza attiva a tensione maggiore consente, a parità di fattore di potenza, di ridurre la corrente. Consideriamo un sistema trifase sinusoidale, simmetrico ed equilibrato, con tensione concatenata efficace UL, corrente efficace di linea IL e angolo di sfasamento fondamentale φ:
Nella seconda formula R è la resistenza elettrica equivalente di ciascun conduttore di fase nel tratto di linea considerato, alla temperatura di esercizio; la relazione trascura le perdite aggiuntive e assume tre conduttori con la stessa resistenza. Per potenza e fattore di potenza costanti, la corrente diminuisce inversamente con UL e le perdite resistive ideali diminuiscono con il quadrato della corrente.
Questo risultato non significa che elevare la tensione elimini le perdite: isolamento, scariche, potenza reattiva, effetti capacitivi, limiti dielettrici, apparecchiature e costo dell’infrastruttura rendono necessaria un’ottimizzazione tecnico-economica.
Esempio 1 — Corrente e perdite al variare della tensione
Si debbano trasportare 10 MW trifase con fattore di potenza 0,90, ipotizzando per il confronto la stessa resistenza di fase della linea, R = 2,0 Ω, e trascurando cadute e altri effetti. A 20 kV si ottiene:
\(I_{20}=\frac{10\cdot10^6}{\sqrt{3}\cdot20\cdot10^3\cdot0{,}90}\approx320{,}75\ \mathrm{A}\) \(P_{J,20}=3\cdot2{,}0\cdot(320{,}75)^2\approx617{,}3\ \mathrm{kW}\)A 100 kV, mantenendo gli stessi valori di potenza, cosφ e R, la corrente diventa circa 64,15 A e le perdite circa 24,69 kW: un venticinquesimo. Si tratta di un confronto parametrico, non del progetto di una linea reale: cambiando livello di tensione cambiano spesso anche struttura, materiali, lunghezza, reattanze e modalità di esercizio.
Livelli di tensione e infrastrutture di rete
La distinzione tra bassa, media, alta e altissima tensione permette di descrivere funzioni e apparecchiature differenti. I livelli nominali, le denominazioni e i confini dipendono dalle disposizioni tecniche e dal contesto di applicazione: pertanto non bisogna trattare una classificazione commerciale come una definizione universale. Nella distribuzione italiana sono comuni utenze in bassa tensione a 230/400 V e reti in media tensione; la trasmissione opera tipicamente a livelli nettamente superiori.
Le stazioni e le cabine ospitano trasformatori, sbarre, interruttori, sezionatori, misure, protezioni e sistemi di controllo. Il trasformatore adatta il livello di tensione; gli organi di manovra configurano i collegamenti; le protezioni identificano condizioni anomale e comandano l’interruzione compatibilmente con le loro funzioni. Un sezionatore non deve essere confuso con un interruttore progettato per interrompere correnti di guasto.
Reti radiali, ad anello e magliate
Una rete radiale presenta un percorso principale dalla sorgente al carico e risulta semplice da gestire, ma un guasto può interrompere l’alimentazione dei carichi a valle. Una rete ad anello offre percorsi alternativi; può essere esercita con un punto normalmente aperto, conservando un comportamento elettrico radiale. Una rete magliata dispone di più percorsi contemporaneamente attivi, con flussi ripartiti in base alle impedenze e agli stati di esercizio.
Ridondanza e continuità richiedono coordinamento: la presenza di più percorsi non garantisce automaticamente selettività, disponibilità o minori perdite. Occorre studiare correnti di cortocircuito, flussi, protezioni, capacità dei rami e manovre ammissibili.
Flussi di potenza e bilanci nelle reti
La descrizione delle reti in corrente alternata usa tensioni nodali complesse e ammettenze dei rami. La relazione nodale, per un modello lineare in regime sinusoidale alla frequenza fondamentale, è:
La matrice Y rappresenta le ammettenze della rete; le potenze nodali complesse dipendono dai prodotti fra tensioni e correnti coniugate e conducono, in generale, a equazioni non lineari di flusso di potenza. La soluzione permette di stimare tensioni, angoli, transiti, assorbimenti reattivi e perdite. Il bilancio globale della potenza attiva, con opportuni riferimenti di segno, si esprime come potenza generata uguale a potenza assorbita dai carichi più perdite, tenendo conto di accumuli ed eventuali scambi con reti esterne.
Il dispacciamento coordina risorse e vincoli del sistema per garantire in ogni istante il bilanciamento e la sicurezza operativa. Non coincide con la sola previsione della domanda e non si riduce a una questione tariffaria.
Cadute di tensione, perdite e vincoli di esercizio
Nel modello trifase equilibrato di linea corta, usando per fase l’impedenza longitudinale Z = R + jX e trascurando la capacità trasversale, la variazione approssimata del modulo della tensione concatenata è:
\(\Delta U_L\simeq\sqrt{3}\,I_L(R\cos\varphi+X\sin\varphi)\)La relazione è approssimata: assume piccole variazioni di tensione, riferimento del fattore di potenza coerente e carico induttivo per il segno positivo della componente reattiva. Con carichi capacitivi la variazione può assumere segno opposto. Su reti estese, con carichi distribuiti e collegamenti multipli, si ricorre a modelli più articolati e al calcolo dei flussi.
Un ramo può rispettare il limite di corrente e presentare comunque tensione non ammissibile, oppure viceversa. Il progetto considera congiuntamente vincoli termici, regolazione, cortocircuito e affidabilità; non basta minimizzare I²R.
Conversione statica dell’energia elettrica
Un convertitore statico modifica la forma elettrica di alimentazione mediante dispositivi elettronici di potenza e componenti passivi, senza ricorrere direttamente a una macchina elettromeccanica per effettuare quella conversione. Le famiglie fondamentali sono AC/DC (raddrizzatori), DC/DC (chopper e convertitori a commutazione), DC/AC (inverter) e AC/AC. Il principio di funzionamento dipende dalla commutazione controllata o naturale degli interruttori elettronici e dallo scambio temporaneo di energia con induttori e condensatori.
Un modello ideale assume perdite di conduzione e commutazione nulle, elementi passivi perfetti e funzionamento entro le condizioni richieste. Nella pratica incidono cadute sui semiconduttori, resistenze parassite, tempi di commutazione, riscaldamento, compatibilità elettromagnetica e limitazioni dei sistemi di controllo. Valore istantaneo, valore medio su un periodo di commutazione e valore efficace non sono intercambiabili.
Raddrizzatori AC/DC
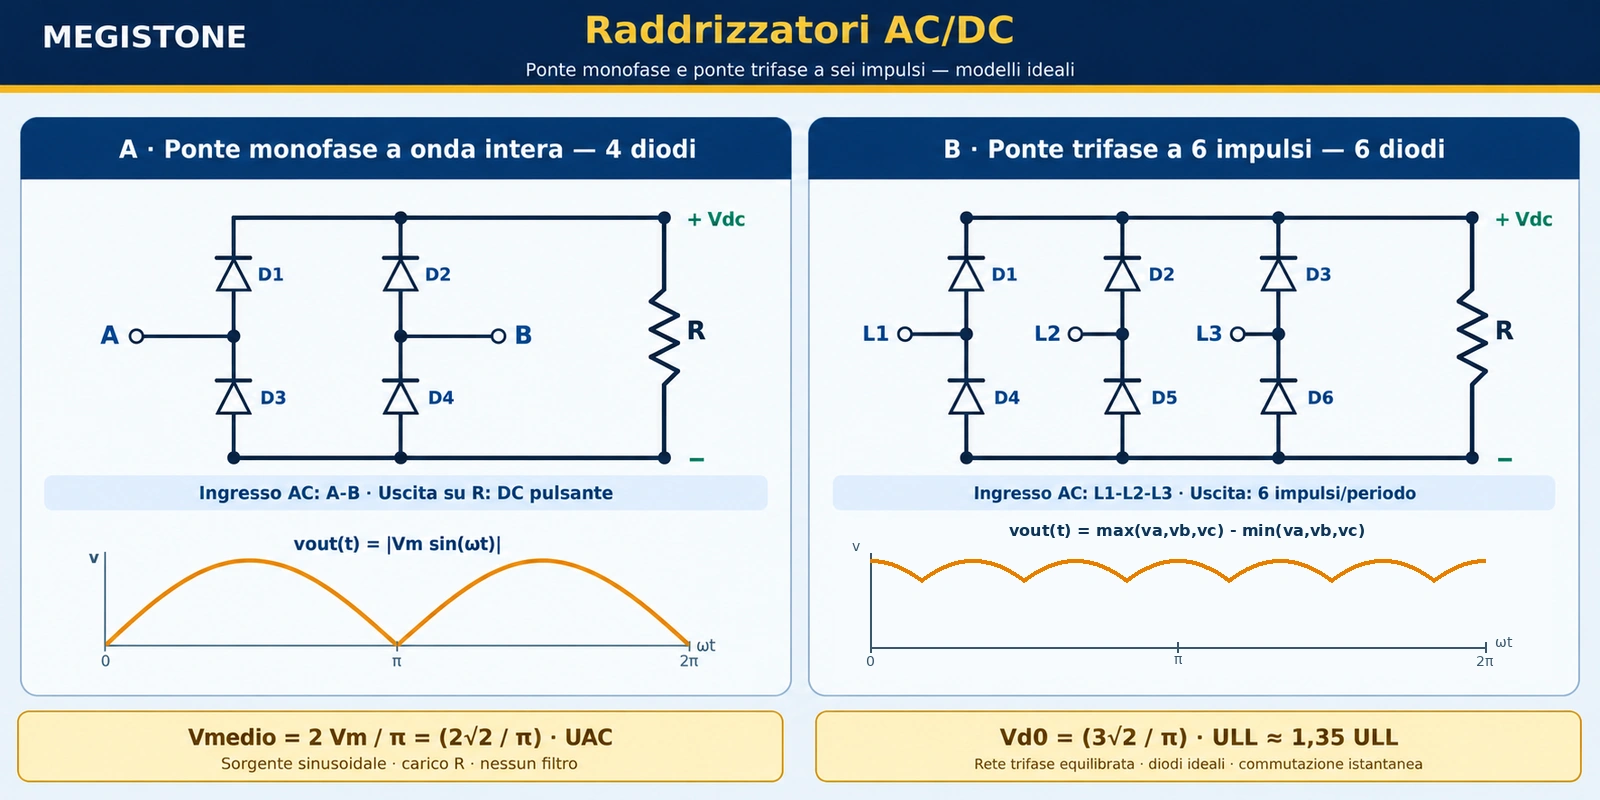
Il raddrizzatore converte una tensione alternata in una tensione continua generalmente pulsante. Nel ponte monofase ideale a quattro diodi, alimentato da una sinusoide vs(t) = Vmsin(ωt) e con carico resistivo privo di filtro, la tensione sul carico è vo(t) = |vs(t)|. Integrando su un periodo si ottiene:
Condizioni del modello: la relazione precedente vale per ponte ideale a onda intera, ingresso sinusoidale e carico puramente resistivo, senza condensatore né induttanza di livellamento. Il diodo reale introduce una caduta di tensione; con filtri e carichi diversi cambiano gli intervalli di conduzione e i valori medi. Non si può applicare automaticamente il risultato a un raddrizzatore controllato.
Un condensatore di livellamento si carica vicino ai picchi e si scarica fra intervalli di conduzione: riduce l’ondulazione di tensione a costo di correnti impulsive assorbite dalla rete. Il valore della tensione continua sotto carico non coincide in generale con la media della sinusoide raddrizzata senza filtro. Nel raddrizzamento trifase a sei impulsi, supponendo conduzione continua, rete ideale equilibrata, nessuna sovrapposizione di commutazione e dispositivi ideali, il valore medio non controllato è:
\(V_{d0}=\frac{3\sqrt{2}}{\pi}U_{LL}\approx1{,}35\,U_{LL}\)Il fattore 1,35 discende dalla media della tensione concatenata massima selezionata dal ponte in ogni intervallo di 60°; non rappresenta il valore di picco e non descrive un ponte con sovrapposizione di commutazione significativa.
Qui ULL è la tensione concatenata efficace della sorgente. Raddrizzatori controllati con tiristori possono modificare il valore medio mediante l’angolo di accensione, entro condizioni precise di corrente e commutazione. La distorsione delle correnti e il fattore di potenza di rete devono essere valutati separatamente dal livello medio della tensione continua.
Esempio 2 — Ponte raddrizzatore monofase
Una sorgente sinusoidale ideale da 230 V efficaci alimenta un ponte ideale senza condensatore e con carico resistivo. Il valore di picco è Vm = √2·230 ≈ 325,27 V; il valore medio è 2Vm/π ≈ 207,07 V. Il valore efficace della tensione raddrizzata è invece 230 V, perché il valore assoluto non cambia il quadrato della forma d’onda. Questo esempio dimostra perché media ed efficace sono misure diverse.
Convertitori DC/DC: energia, duty cycle e continuità di corrente
Nei convertitori DC/DC a commutazione, un interruttore elettronico conduce per una frazione D = ton/Ts del periodo Ts. Per definizione 0 ≤ D ≤ 1. L’induttore accumula energia magnetica durante alcuni intervalli e la restituisce durante altri; il condensatore riduce le variazioni della tensione di uscita. In condizioni stazionarie periodiche la tensione media sull’induttore ideale è nulla, poiché la corrente torna al valore iniziale dopo ogni periodo.
Nel regime periodico vale ∫0Ts vL(t)dt = L[iL(Ts) − iL(0)] = 0, per induttanza costante. La condizione di bilancio volt-secondo non richiede di per sé la conduzione continua, ma le semplici formule buck e boost qui ricavate presuppongono la CCM e le topologie ideali specificate.
Questa condizione di equilibrio volt-secondo permette di ricavare le relazioni ideali, purché sia dichiarato il funzionamento in conduzione continua (CCM). In conduzione discontinua (DCM) le equazioni cambiano e dipendono anche dal carico e dai componenti.
Convertitore buck: riduzione della tensione continua
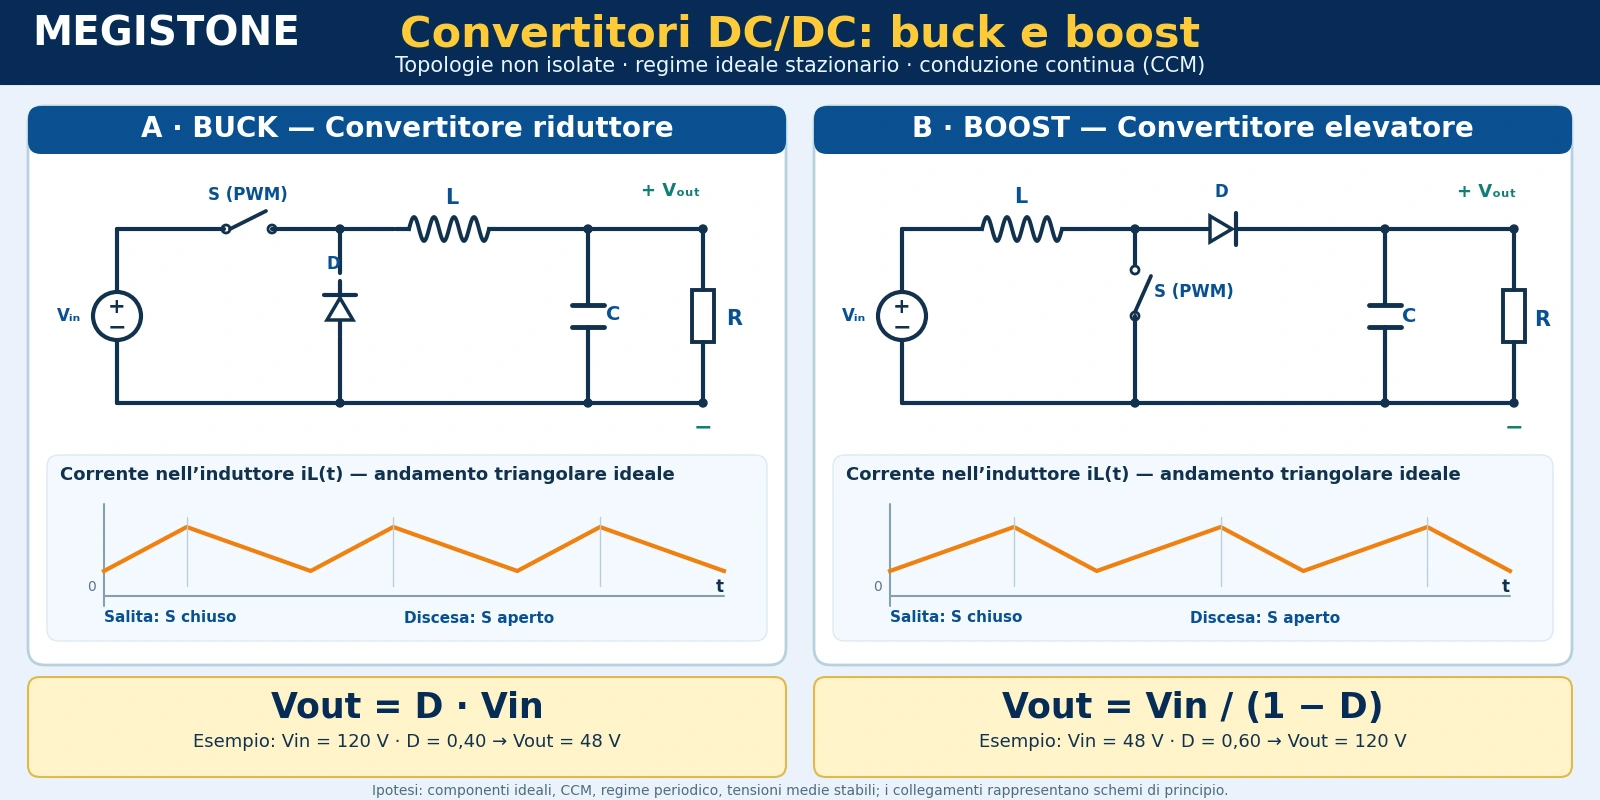
Nel buck non sincrono ideale il ramo di potenza comprende un interruttore, un diodo di ricircolo, un induttore in serie al carico e un condensatore sull’uscita. Quando l’interruttore conduce, l’induttore vede approssimativamente Vin − Vout; quando è aperto, il diodo fornisce il percorso della corrente induttiva e la tensione sull’induttore diventa −Vout. Imponendo la media nulla della tensione ai capi dell’induttore:
La relazione vale per elementi ideali in CCM a regime, con tensione d’ingresso sostanzialmente costante nel periodo di commutazione. La corrente dell’induttore non è perfettamente costante: presenta un’ondulazione triangolare approssimata, legata a tensione, induttanza e frequenza di commutazione. Nella realtà occorre considerare perdite, tempi morti, cadute e regolazione.
Convertitore boost: elevazione della tensione continua
Il boost non isolato ideale utilizza un induttore sul ramo d’ingresso, un interruttore verso il riferimento comune, un diodo verso il nodo di uscita e un condensatore di filtro. Durante la conduzione dell’interruttore l’induttore si carica dalla sorgente; durante l’interdizione trasferisce energia verso l’uscita attraverso il diodo. Imponendo il bilancio volt-secondo dell’induttore:
L’espressione riguarda il funzionamento ideale in CCM e perde significato pratico avvicinandosi a D = 1: correnti, resistenze, limiti dei dispositivi e controllo impediscono tensioni infinite. Un boost convenzionale a diodo non è intrinsecamente bidirezionale. Lo scambio bidirezionale di energia richiede una topologia idonea e una strategia di comando appropriata.
Esempio 3 — Confronto buck e boost
Per un buck ideale con Vin = 120 V e D = 0,40 risulta Vout = 48 V. Se il carico assorbe 480 W, la corrente media in uscita è 10 A e quella media in ingresso ideale è 4 A. Per un boost ideale con Vin = 48 V e D = 0,60 risulta Vout = 120 V. A parità di 480 W, la corrente ideale in ingresso è 10 A e quella in uscita 4 A. Per entrambi i casi si è utilizzato Pin = Pout; un rendimento inferiore a uno richiede invece Pin = Pout/η.
Inverter DC/AC: struttura di conversione
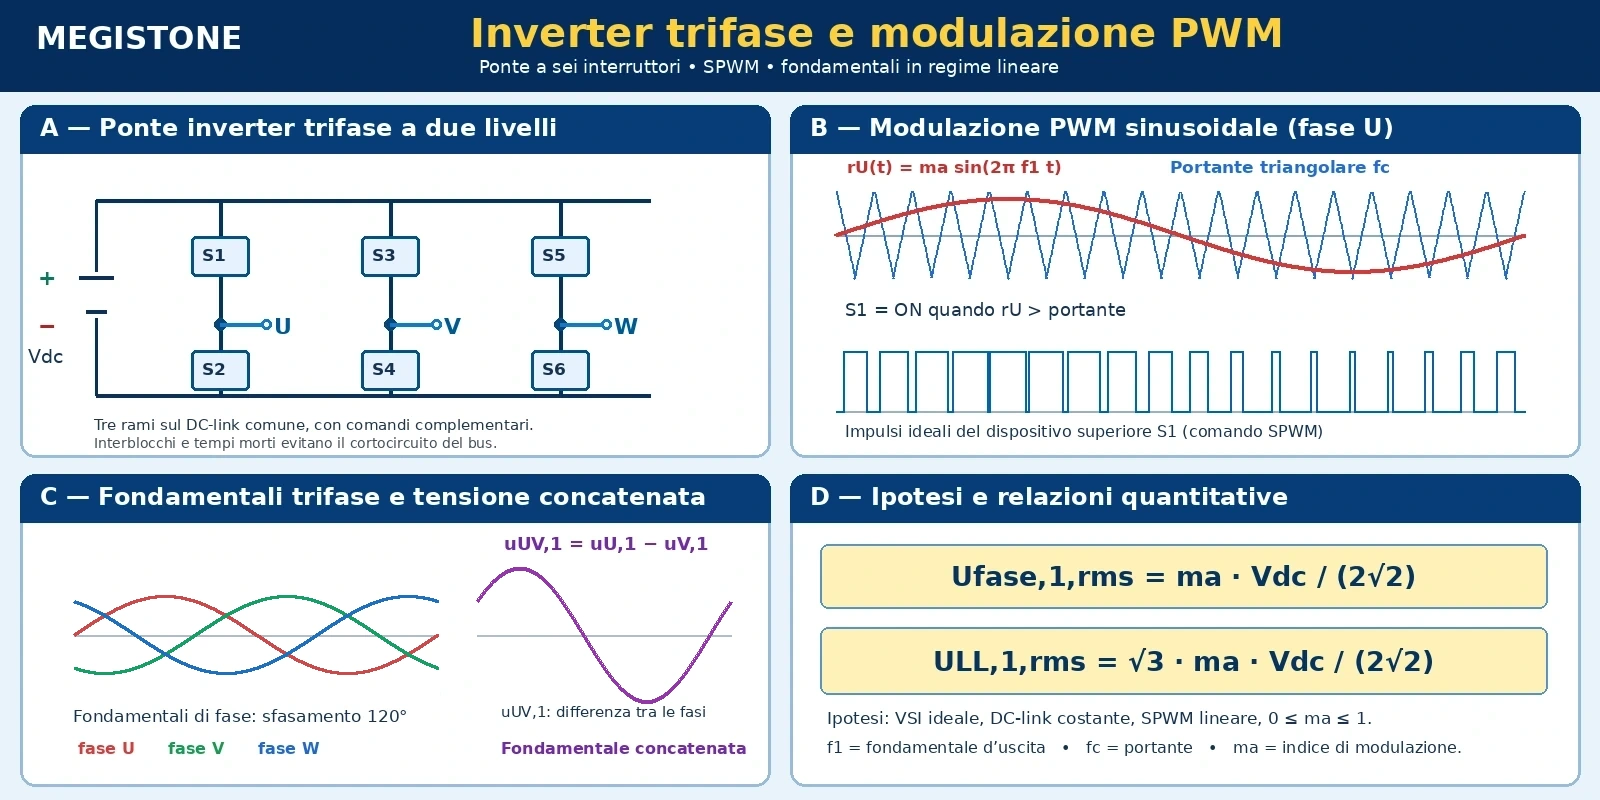
L’inverter genera una tensione alternata controllabile partendo da un collegamento in corrente continua (DC link). Un ponte trifase a due livelli comprende tre rami, ciascuno con un dispositivo alto e uno basso; i tre punti intermedi costituiscono le uscite verso il carico. Il controllo deve impedire che i dispositivi alto e basso dello stesso ramo conducano contemporaneamente creando un cortocircuito del DC link. Tempi morti, interblocchi e protezioni sono quindi parti funzionali del progetto.
La tensione di ciascun ramo rispetto ai binari del DC link assume stati discreti, ma l’alimentazione del motore può possedere una componente fondamentale quasi sinusoidale dopo l’azione della modulazione e delle impedenze della macchina. Le tensioni concatenate sono differenze fra potenziali dei rami; in un sistema reale non vanno confuse con le tensioni rispetto a terra.
Modulazione PWM, fondamentale e armoniche
La modulazione di larghezza d’impulso (PWM) modifica i tempi di commutazione degli interruttori per controllare il valore fondamentale della tensione d’uscita. Nella PWM sinusoidale tradizionale si confrontano riferimenti sinusoidali con una portante triangolare ad alta frequenza. L’indice di modulazione in ampiezza, definito mediante le ampiezze di riferimento e portante, influenza la fondamentale nel campo di modulazione lineare; la frequenza della portante influenza la distribuzione spettrale della commutazione.
Nel modello ideale di inverter trifase a due livelli con PWM sinusoidale, bus continuo rigido Vdc e indice ma compreso fra zero e uno, la fondamentale concatenata efficace in regione lineare è:
La relazione non è universale per tutte le strategie di modulazione: iniezione di terza armonica, modulazione vettoriale e sovramodulazione hanno limiti di utilizzo differenti. Un motore presenta induttanza che attenua una parte delle armoniche di corrente, ma possono persistere perdite aggiuntive, disturbi elettromagnetici, sollecitazioni dell’isolamento e correnti di modo comune. Filtri, schermature, cavi adatti e parametri di commutazione vanno selezionati in base all’applicazione.
Esempio 4 — Fondamentale di un inverter trifase
Per Vdc = 650 V e ma = 0,90, nella PWM sinusoidale ideale a due livelli si ottiene ULL,1,rms ≈ 0,6124·0,90·650 ≈ 358,24 V. Questo risultato riguarda la fondamentale efficace concatenata, non il valore efficace totale della tensione impulsiva e non la tensione istantanea su un interruttore.
Convertitori AC/AC
La conversione AC/AC può modificare il valore efficace della tensione, la frequenza o entrambe. Regolatori di tensione a tiristori, cicloconvertitori e convertitori a matrice sono soluzioni differenti per struttura e limiti. Negli azionamenti industriali è molto diffusa una conversione indiretta AC/DC/AC: un raddrizzatore alimenta il DC link e un inverter ricostruisce la tensione alternata a frequenza controllata.
Un soft-starter a controllo di fase non svolge la stessa funzione di un inverter a frequenza variabile: il primo modifica soprattutto la tensione efficace applicata durante la fase di avviamento, mentre il secondo può impostare la frequenza fondamentale e regolare la velocità in un ampio intervallo operativo.
Architettura di un azionamento elettrico
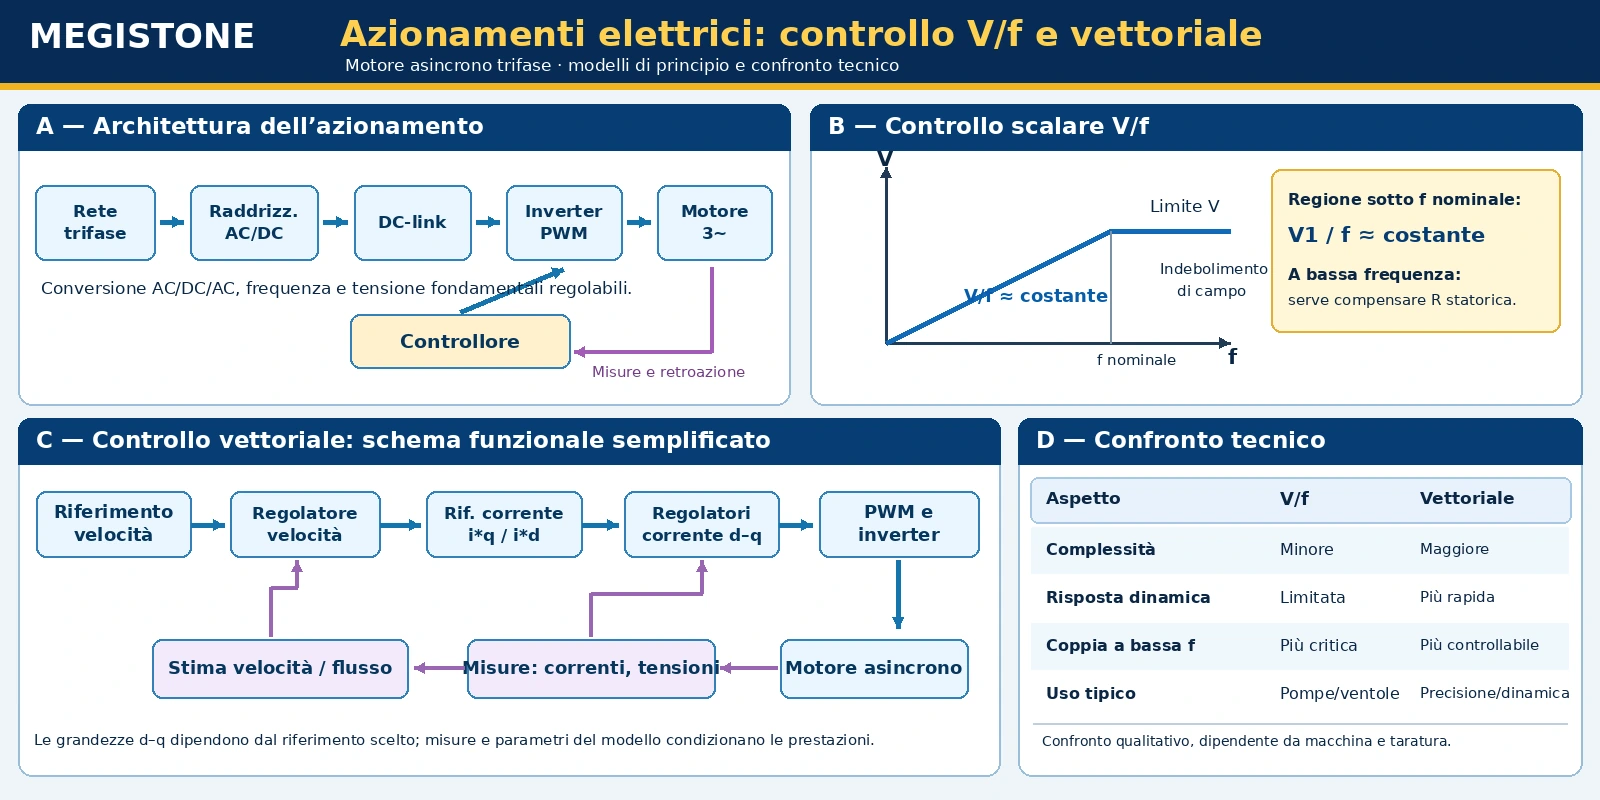
Un azionamento comprende sorgente, conversione di potenza, motore, eventuale trasmissione meccanica, carico e unità di controllo. Sensori di corrente, tensione, posizione, velocità e temperatura possono fornire informazioni per regolazione e protezione. Nelle soluzioni sensorless alcune grandezze vengono stimate mediante modelli, senza che ciò significhi assenza di ogni misura.
La scelta di un azionamento è un problema multidisciplinare: coppia resistente, inerzia, ciclo di lavoro, accelerazione, rendimento, dissipazione termica, sicurezza e interfacciamento con la rete devono essere considerati insieme. La semplice uguaglianza fra potenza nominale del motore e potenza del carico non basta a garantire un dimensionamento corretto.
Regolazione di velocità e scorrimento delle macchine asincrone
In un motore asincrono la velocità del campo rotante dipende dalla frequenza di alimentazione e dal numero di poli. Con p coppie polari e velocità espressa in giri al minuto:
La grandezza Ppoli = 2p indica il numero totale di poli, ns la velocità sincrona, n quella effettiva del rotore e s lo scorrimento, secondo la convenzione motore. Un inverter può variare f e quindi ns; non impone automaticamente che il rotore giri alla velocità sincrona. La differenza dipende dal carico e dal controllo.
Esempio 5 — Velocità con frequenza variabile
Un motore asincrono a quattro poli presenta p = 2. A 50 Hz la velocità sincrona è 1500 giri/min; a 35 Hz è 1050 giri/min. Se a 35 Hz lo scorrimento vale 0,03, la velocità effettiva è n = 1050(1 − 0,03) = 1018,5 giri/min. La stima dello scorrimento resta un dato di funzionamento, non una costante universale del motore.
Avviamento diretto, soft-starter e controllo V/f
L’avviamento diretto collega il motore alla rete nominale mediante appropriati organi di comando e protezione; può produrre corrente di spunto elevata e sollecitazioni meccaniche. Il soft-starter controlla la tensione durante l’avviamento e può ridurre urti e corrente in condizioni specifiche, senza garantire indipendentemente la stessa coppia disponibile. Un azionamento con inverter modifica invece frequenza e tensione secondo una legge di controllo, adattando il funzionamento al carico.
Un esempio meccanico chiarisce il limite della sola legge tensione/frequenza: per un carico a coppia resistente approssimativamente costante occorre garantire tale coppia anche a bassa velocità; per un ventilatore centrifugo, nelle condizioni delle leggi di similitudine, la coppia resistente varia approssimativamente con il quadrato della velocità e la potenza con il cubo. Queste leggi sono approssimazioni valide in particolari condizioni fluidodinamiche, non per ogni carico. In accelerazione il motore deve inoltre sviluppare una coppia eccedente quella resistente, secondo Jeqdω/dt = Te − Tr, con convenzioni coerenti e grandezze riferite allo stesso albero.
Nel controllo scalare V/f l’obiettivo, nella regione prevista dal modello, è mantenere approssimativamente il rapporto fra componente fondamentale di tensione e frequenza, per evitare grandi variazioni del flusso magnetizzante. A frequenza bassa diventano importanti la caduta resistiva statorica e la compensazione di tensione; oltre la frequenza base, il limite di tensione del convertitore può imporre indebolimento del campo e modificare la coppia disponibile. La legge V/f non costituisce una garanzia di flusso perfettamente costante in ogni condizione.
Principi del controllo vettoriale e regolazione della coppia
Il controllo vettoriale utilizza un modello della macchina e trasformazioni di coordinate per separare, in modo approssimato o controllato, componenti di corrente legate al flusso e alla produzione della coppia. Gli anelli di corrente operano spesso più rapidamente di quelli di velocità; le grandezze interne vengono misurate o stimate. La prestazione dipende da accuratezza dei parametri, algoritmo, campionamento, sensori ed eventuale osservatore di stato.
Rispetto al semplice controllo scalare, la regolazione vettoriale consente generalmente risposte dinamiche più rapide e un controllo più preciso della coppia, ma richiede maggiore complessità. Non è corretto identificarla con una sola formula valida per qualunque macchina: i modelli e le trasformazioni dipendono dalla tipologia di motore e dall’orientamento del riferimento.
Frenatura, rigenerazione e quadranti di funzionamento
Un azionamento elettrico può convertire energia meccanica in elettrica quando la macchina lavora come generatore. La potenza meccanica all’albero, con segni coerenti, è Pm = Tω. Quando coppia elettromagnetica e velocità hanno segno opposto, la macchina esercita una coppia frenante; l’energia convertita può essere dissipata in resistenze o trasferita verso il DC link e successivamente verso una batteria o la rete, se la topologia lo consente.
Un normale ponte raddrizzatore a diodi di ingresso non permette automaticamente la restituzione di energia alla rete AC. Per la rigenerazione verso la rete può essere necessario un front-end attivo bidirezionale o un’architettura equivalente. La frenatura dinamica dissipativa, la rigenerativa e la controcorrente non sono sinonimi e hanno implicazioni diverse per sicurezza, rendimento e controllo.
Bilancio energetico e rendimento di catena
In una catena con diversi stadi, il rendimento di ciascun elemento è il rapporto fra potenza utile uscente e potenza entrante, definite sul medesimo intervallo e con gli stessi confini di sistema. Se tutti gli stadi sono in cascata, senza scambi energetici laterali non contabilizzati, il rendimento complessivo è il prodotto dei rendimenti parziali:
Le perdite dei convertitori comprendono conduzione, commutazione e consumi ausiliari; quelle dei motori comprendono effetti Joule, magnetici, meccanici e altre componenti. Non si devono sommare due volte perdite già incluse nel rendimento dichiarato dal costruttore. I rendimenti variano con il punto di carico, la velocità, la frequenza di commutazione e la temperatura.
Esempio 6 — Bilancio di un azionamento
Una catena comprende un convertitore con ηc = 0,97, un motore con ηm = 0,92 e una trasmissione con ηt = 0,95. Per ottenere 15,0 kW utili al carico, il rendimento complessivo è 0,97·0,92·0,95 = 0,84778. La potenza elettrica da assorbire è 15/0,84778 ≈ 17,693 kW; le perdite complessive sono circa 2,693 kW. Il calcolo assume rendimenti costanti nel punto esaminato e nessun altro flusso di potenza.
Qualità dell’energia elettrica
La qualità dell’energia riguarda l’andamento reale di tensione e frequenza ai punti di connessione. Tra i principali fenomeni vi sono variazioni lente di tensione, buchi di tensione, interruzioni, sovratensioni, squilibri fra fasi, fluttuazioni e distorsione armonica. Occorre distinguere la qualità della tensione fornita dal contenuto armonico della corrente assorbita da un utilizzatore: sono grandezze diverse, pur interagendo attraverso le impedenze di rete.
Un carico non lineare assorbe una corrente non proporzionale istantaneamente alla tensione; raddrizzatori con condensatore e alcuni dispositivi elettronici possono produrre forme d’onda di corrente non sinusoidali anche quando la tensione di alimentazione è quasi sinusoidale. Le armoniche possono aumentare perdite, riscaldamento, rumore e sollecitazioni di apparecchiature; gli effetti dipendono dallo spettro, dall’impedenza e dalla topologia della rete.
Distorsione armonica totale e tecniche di mitigazione
Per una grandezza periodica con fondamentale non nulla e componenti armoniche determinate mediante valori efficaci, la distorsione armonica totale rispetto alla fondamentale si definisce separatamente per tensione e corrente:
Qui V1 e I1 sono i valori efficaci delle fondamentali; Vh e Ih quelli delle armoniche di ordine h. Le componenti interarmoniche e l’eventuale componente continua richiedono convenzioni aggiuntive e non sono incluse automaticamente in queste somme. L’espressione percentuale è pari a 100 volte il rapporto. In pratica lo strumento opera su una banda limitata, secondo criteri di misura esplicitati.
Esempio 7 — Calcolo della THD di corrente
Una corrente ha fondamentale I1 = 10,0 A, quinta armonica I5 = 2,0 A e settima armonica I7 = 1,0 A; si assumono trascurabili le altre armoniche. Risulta THDI = √(2²+1²)/10 = 0,2236, cioè 22,36%. Il valore efficace complessivo delle componenti considerate è √(10²+2²+1²) ≈ 10,247 A. Una THD elevata non equivale da sola a un dato fattore di potenza e non permette di stabilire automaticamente la conformità a una norma.
Le mitigazioni possibili comprendono induttanze di linea, filtri passivi, filtri attivi, raddrizzatori a basso contenuto armonico e strategie di comando opportune. Il filtro va progettato considerando impedenze, risonanze, carico e variazioni della rete; l’aggiunta indiscriminata di condensatori può produrre condizioni indesiderate.
Generazione distribuita, fotovoltaico e accumulo
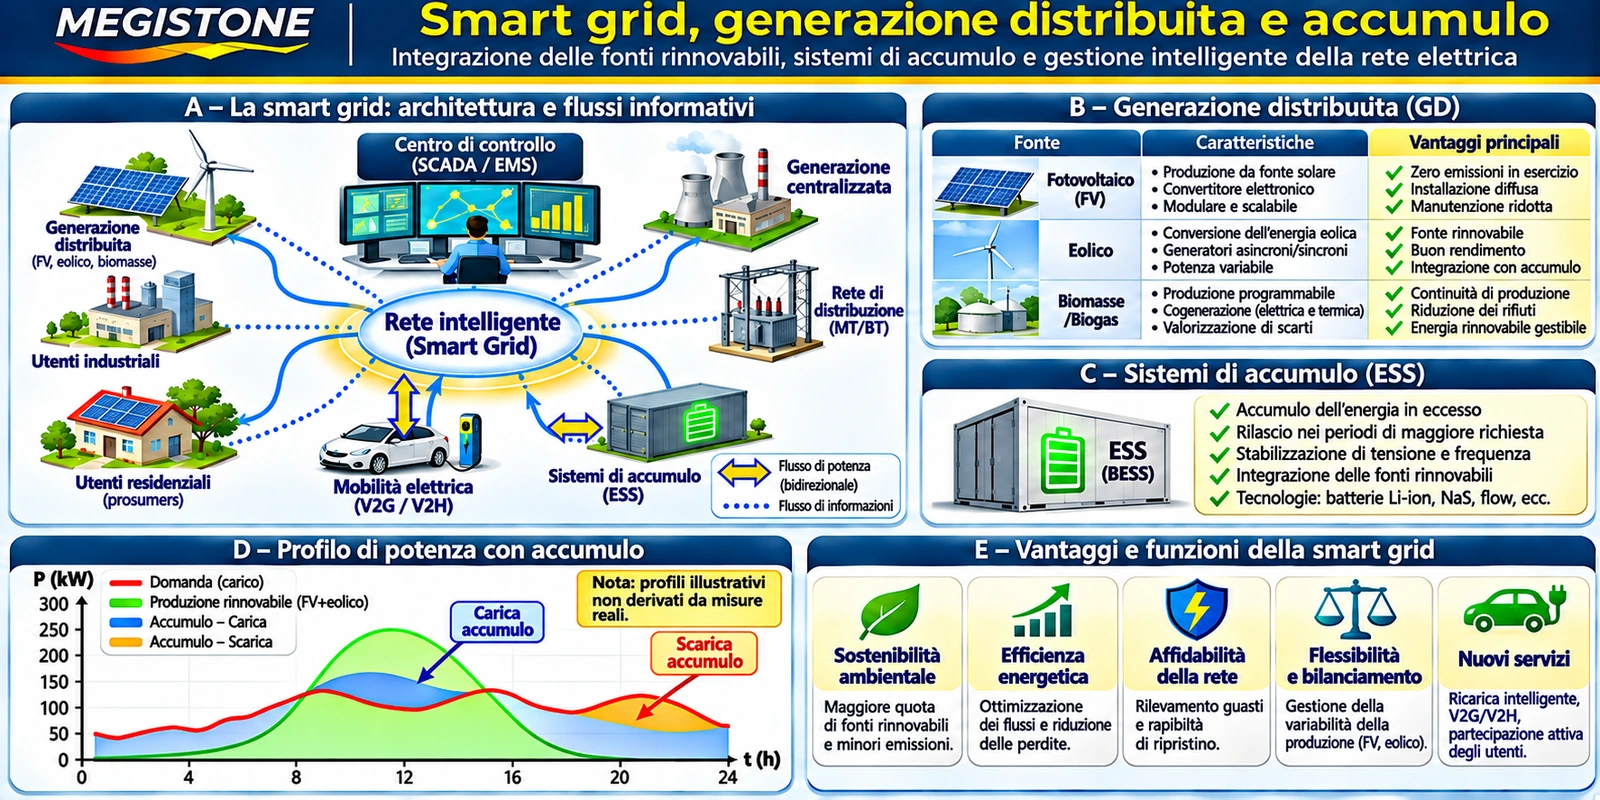
Un sistema fotovoltaico trasforma la radiazione in energia elettrica continua; uno stadio DC/DC può gestire il punto di massima potenza (MPPT) e un inverter può trasferire energia a una rete alternata secondo parametri di tensione, frequenza e sincronizzazione. La funzione MPPT cerca un punto operativo che massimizzi la potenza prelevabile dal campo fotovoltaico nelle condizioni presenti, ma non elimina i limiti termici e di conversione.
Gli accumuli consentono di trasferire energia nel tempo: lo stato di carica cambia secondo potenza, rendimento e limiti elettrochimici. In un modello semplice, con potenza di carica positiva Pch e potenza di scarica positiva Pdis, non simultanee, si può scrivere dE/dt = ηchPch − Pdis/ηdis, trascurando autoconsumo e degrado. La capacità energetica in kWh non coincide con la potenza massima in kW; entrambe sono necessarie per dimensionare un sistema.
Smart grid, misure intelligenti e flessibilità
Una smart grid integra rete fisica, sistemi di misura, comunicazione e controllo per utilizzare informazioni distribuite nel governo di tensioni, flussi, risorse e carichi. Misurare un dato non significa automaticamente poter controllare il dispositivo che lo ha prodotto: occorrono attuatori, protocolli, autorizzazioni, algoritmi e vincoli di sicurezza informatica.
La domanda flessibile può spostare nel tempo alcuni assorbimenti; l’accumulo può assorbire o erogare potenza entro limiti di energia e potenza; la ricarica dei veicoli elettrici introduce nuovi carichi e, in configurazioni abilitate, eventuali scambi bidirezionali. L’integrazione di rinnovabili richiede capacità di regolazione, previsione, protezioni, gestione delle congestioni e risorse di flessibilità. I benefici dipendono da orario, posizione, profilo dei carichi e assetto della rete.
Applicazione integrata: dalla rete al carico meccanico
Consideriamo un impianto in cui la rete trifase alimenta un raddrizzatore, un DC link, un inverter e un motore asincrono collegato a un carico meccanico. Il raddrizzatore determina la disponibilità di energia sul bus, il condensatore del DC link attenua le oscillazioni di tensione e scambia energia durante i transitori, l’inverter controlla tensione fondamentale e frequenza, mentre il motore converte energia elettrica in coppia e velocità. Il controllo acquisisce correnti, tensione del bus e segnali cinematici per mantenere le condizioni desiderate.
Dal punto di vista energetico si devono distinguere la potenza AC assorbita dalla rete, la potenza trasferita al DC link, la potenza ai morsetti del motore, la potenza meccanica all’albero e quella effettivamente fornita all’utilizzatore. Dal punto di vista della qualità elettrica si devono distinguere le armoniche assorbite dal raddrizzatore e quelle di tensione/corrente prodotte dalla commutazione dell’inverter. Dal punto di vista del controllo, la velocità richiesta non determina univocamente la coppia: questa dipende dal carico e dalla dinamica.
In rigenerazione la macchina può restituire energia al bus continuo; senza un percorso idoneo verso accumulo, rete o resistore di frenatura, la tensione del bus potrebbe salire oltre i limiti. Si comprende così perché elettrotecnica, elettronica di potenza, macchine, regolazione e protezioni non siano discipline isolate, ma descrizioni complementari dello stesso sistema.
Esempio 8 — Bilancio completo dalla rete trifase al carico
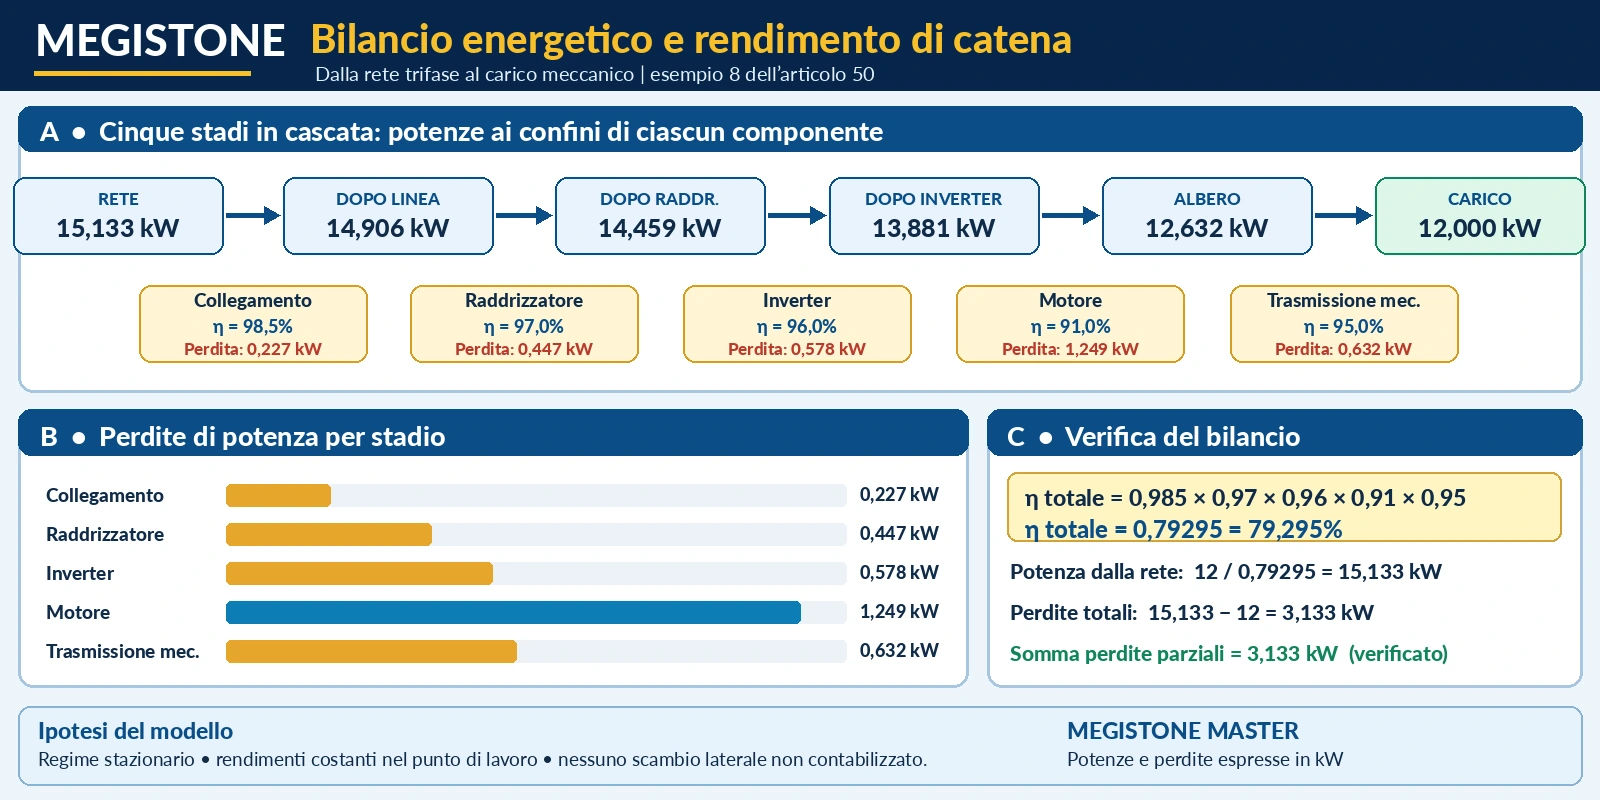
Un azionamento deve fornire 12,00 kW meccanici al carico. Consideriamo cinque stadi in cascata, con rendimenti nel punto di lavoro: collegamento elettrico dalla sorgente all’ingresso del raddrizzatore ηl = 0,985, raddrizzatore ηr = 0,97, inverter ηi = 0,96, motore ηm = 0,91 e trasmissione meccanica ηt = 0,95. Si suppone regime stazionario senza flussi energetici laterali né variazioni nette dell’energia immagazzinata.
Procedendo dall’ingresso all’uscita, le potenze sono: sorgente 15,133 kW, dopo il collegamento 14,906 kW, dopo il raddrizzatore 14,459 kW, dopo l’inverter 13,881 kW, all’albero motore 12,632 kW e infine al carico 12,000 kW. Le perdite associate ai cinque stadi sono rispettivamente circa 0,227; 0,447; 0,578; 1,249; 0,632 kW, per un totale compatibile, entro gli arrotondamenti, con il bilancio energetico.
Supponiamo inoltre che la sorgente trifase sia equilibrata a 400 V concatenati efficaci e che il fattore di potenza totale visto dalla sorgente sia λ = 0,95. La corrente efficace di linea, per correnti simmetriche e alimentazione alla tensione indicata, vale:
\(I_L=\frac{P_{rete}}{\sqrt{3}\,U_L\lambda}=\frac{15133{,}4}{\sqrt{3}\cdot400\cdot0{,}95}\approx22{,}99\ \mathrm A\)Attenzione: per un ingresso raddrizzatore che assorbe corrente deformata, λ è il fattore di potenza totale, non necessariamente il solo coseno dello sfasamento fondamentale. Il calcolo non determina lo spettro armonico e non sostituisce il dimensionamento termico, elettromagnetico e delle protezioni.
Conclusione: un unico linguaggio per sistemi differenti
Dalle grandezze elettriche e dalle convenzioni dei bipoli si passa alle reti in corrente continua, ai transitori, al regime sinusoidale, ai sistemi trifase, ai trasformatori e alle macchine. Le misure permettono di osservare i fenomeni reali; le protezioni servono a operare entro condizioni di sicurezza; i sistemi elettrici di potenza e i convertitori rendono possibile utilizzare, controllare e scambiare l’energia in configurazioni sempre più complesse.
Le relazioni fondamentali conservano il loro significato soltanto insieme alle ipotesi che le giustificano. Per questo il progetto di un impianto reale non consiste nell’applicare una sola formula, ma nel costruire modelli coerenti, verificarne i limiti e confrontarli con il comportamento misurato. Si conclude qui il percorso introduttivo universitario di elettrotecnica MEGISTONE; restano aperti i successivi approfondimenti di sistemi elettrici per l’energia, impianti, elettronica di potenza, controllo automatico, azionamenti industriali e integrazione delle fonti rinnovabili.