Autoinduzione, mutua induzione e conversione elettromeccanica
Un circuito magnetico non si limita a convogliare un flusso: quando il flusso concatenato con un avvolgimento varia nel tempo, compaiono tensioni indotte; quando due avvolgimenti condividono una parte del campo, si influenzano reciprocamente; quando la geometria del campo cambia, energia elettrica e lavoro meccanico possono scambiarsi. Questi tre fenomeni costituiscono un unico quadro fisico, fondato sull’induzione elettromagnetica e sul principio di conservazione dell’energia.
Questo capitolo collega i materiali e circuiti magnetici studiati in precedenza alla teoria dei sistemi elettromagnetici accoppiati. Le nozioni di permeabilità, riluttanza e saturazione sono richiamate soltanto quando servono a dedurre nuove relazioni. Il funzionamento dettagliato di trasformatori e macchine elettriche è riservato ai capitoli successivi.
1. Dal circuito magnetico all’induzione
Nel modello magnetostatico di un avvolgimento, una corrente i produce una forza magnetomotrice Ni e, in un circuito lineare concentrato, un flusso Φ. Il collegamento reciproco tra mondo elettrico e magnetico richiede però una grandezza più adatta del solo flusso: il flusso concatenato λ. È quest’ultimo a intervenire direttamente nella legge di induzione.
Tre domande guideranno l’analisi: (1) quale tensione è necessaria per modificare la corrente e il campo? (2) quale tensione compare in un secondo avvolgimento quando varia la corrente del primo? (3) come cambia l’energia quando un nucleo o un’armatura si sposta? La risposta deve rispettare simultaneamente le leggi circuitali, quelle del campo e il bilancio energetico.
Adottiamo un modello a parametri concentrati, in condizioni magnetoquasistatiche, con conduttori avvolti su nuclei e correnti sufficientemente lente rispetto ai fenomeni di propagazione elettromagnetica. Quando necessario distingueremo materiali lineari da materiali non lineari, e sistemi conservativi da sistemi dissipativi.
2. Flusso e flusso concatenato
Il flusso di induzione magnetica attraverso una superficie orientata S è l’integrale della componente normale di B. Cambiare il verso della normale cambia il segno algebrico del flusso, non il campo fisico.
Un avvolgimento reale comprende più spire e non è sempre vero che ciascuna intercetti lo stesso flusso. Fissato un orientamento coerente delle spire, definiamo la concatenazione totale come somma algebrica dei flussi di spira:
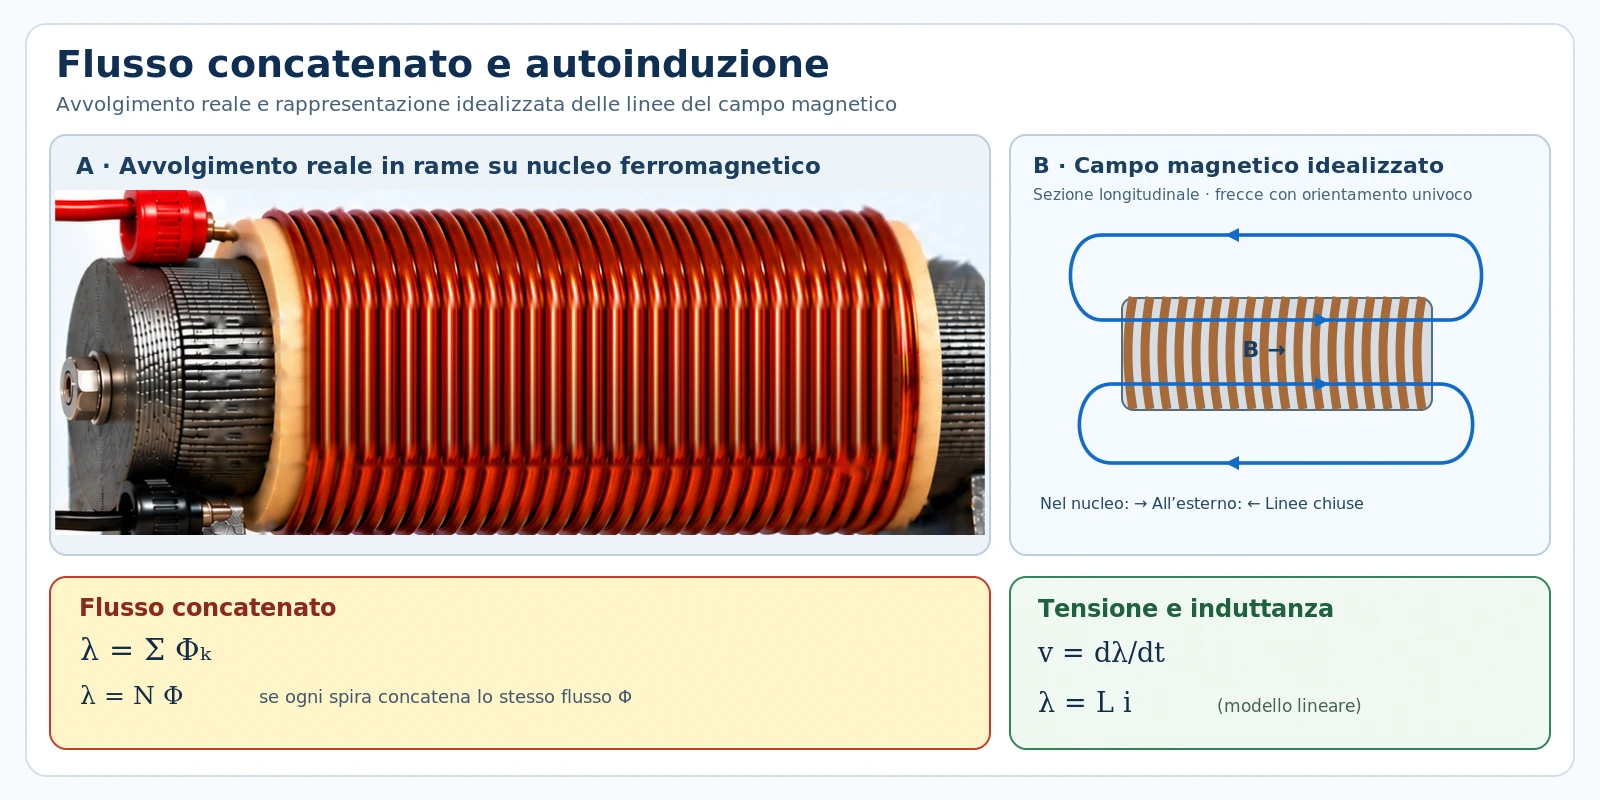
Il numero di spire N è adimensionale; per convenzione si scrive talvolta Wb-spira per evidenziare l’origine di λ, ma dimensionalmente [λ] = Wb = V·s. Per un unico percorso magnetico con flusso comune, λ = NΦ; in presenza di dispersione, le singole concatenazioni possono differire e occorre distinguere la parte comune dalle componenti locali.
Attenzione: un campo magnetico non deve necessariamente variare in ogni punto perché un circuito mobile presenti una variazione di concatenazione. La superficie attraversata dal circuito e la sua geometria possono cambiare. Per i circuiti fissi considerati inizialmente, la variazione del flusso concatenato nasce invece dall’evoluzione del campo.
3. Faraday–Neumann–Lenz e segni
La legge generale di Faraday–Neumann–Lenz afferma che la forza elettromotrice indotta lungo un circuito chiuso orientato è opposta alla velocità di variazione del flusso concatenato con esso. Il segno meno esprime la legge di Lenz, ossia l’opposizione della risposta indotta alla variazione che la genera.
Per evitare apparenti contraddizioni di segno bisogna distinguere la f.e.m. indotta lungo il verso del circuito dalla tensione ai morsetti dell’elemento induttivo. Fissiamo il riferimento passivo: la corrente i entra nel morsetto contrassegnato positivo per v. Per un avvolgimento ideale fisso, privo di resistenza, con il verso della concatenazione coerente con il verso della corrente, il modello di bipolo è:
Per un avvolgimento fisico con resistenza di rame R e senza altri contributi dinamici, la legge ai morsetti diventa v = Ri + dλ/dt. L’apparente differenza rispetto al segno negativo della f.e.m. non è una differenza fisica: cambiano il percorso e l’orientazione usati per definire f.e.m. e tensione.
Una corrente crescente in un induttore passivo richiede dunque una tensione positiva ai morsetti, mentre la f.e.m. indotta si oppone alla crescita della corrente. Quando la corrente decresce, il campo restituisce energia al circuito. È utile controllare sempre la potenza istantanea p = vi con i riferimenti dichiarati.
4. Autoinduzione e induttanza propria
Se il sistema è lineare, non presenta magnetizzazione permanente che aggiunga un termine indipendente dalla corrente e la geometria resta fissa, la concatenazione è proporzionale alla corrente. Il coefficiente di proporzionalità è l’induttanza propria L, in henry.
Derivando rispetto al tempo, con L costante, si ottiene vL = L di/dt. La relazione è un’equazione costitutiva dinamica: una corrente continua costante produce campo magnetico e flusso, ma non una tensione induttiva a regime. Non segue però che l’induttanza sia nulla: semplicemente dλ/dt = 0.
L’induttanza è una proprietà dell’intero sistema elettromagnetico, non del solo materiale: dipende da spire, geometria, permeabilità e percorsi del flusso. Una bobina reale possiede anche resistenza, capacità parassite e perdite magnetiche. Il modello con L ideale è accurato soltanto nell’intervallo di frequenza e di eccitazione per il quale questi effetti possono essere trascurati.
Per una variazione di corrente da i₀ a i₁ in un induttore ideale lineare, l’integrale della tensione è ∫vL dt = L(i₁ − i₀). In un circuito RL questo rapporto si combina con la resistenza e genera una costante di tempo, già studiata nel capitolo sui transitori: qui ci interessa la sua origine magnetica, non ripetere l’intera soluzione dei transitori.
5. Induttanza di un circuito magnetico lineare
Consideriamo N spire tutte concatenate con il medesimo flusso Φ lungo un percorso magnetico lineare, rappresentabile mediante riluttanza totale ℛ. Dalla relazione di Hopkinson NI = ℛΦ segue Φ = Ni/ℛ. Moltiplicando per N si ottiene λ = N²i/ℛ e quindi:
La relazione mostra una conseguenza notevole: a parità di riluttanza, l’induttanza cresce con il quadrato del numero di spire. Al crescere di ℛ, invece, diminuisce. È valida se le concatenazioni sono rappresentate dallo stesso flusso e se la riluttanza è indipendente dalla corrente; le dispersioni non comprese nel percorso devono essere modellate separatamente.
In un nucleo con traferro si può usare ℛ = ℛFe + ℛg, nei limiti del modello concentrato. Non ripetiamo il calcolo geometrico delle riluttanze, affrontato nell’Articolo 34. Qui osserviamo che un aumento del traferro accresce generalmente la riluttanza, riducendo L. Tale dipendenza sarà decisiva per calcolare la forza su un’armatura mobile.
Controllo dimensionale: [ℛ] = A/Wb = H⁻¹; essendo N adimensionale, [N²/ℛ] = H. Questo risultato resta corretto se la riluttanza è espressa nel sistema SI e il modello delle spire è coerente.
6. Induttanza statica e differenziale
Nei ferromagneti la concatenazione non è, in generale, proporzionale alla corrente. In assenza di isteresi e con una curva magnetica univoca, per una posizione fissata x descriviamo il comportamento con λ = λ(i,x). Nel caso x costante, si distinguono due grandezze differenti:
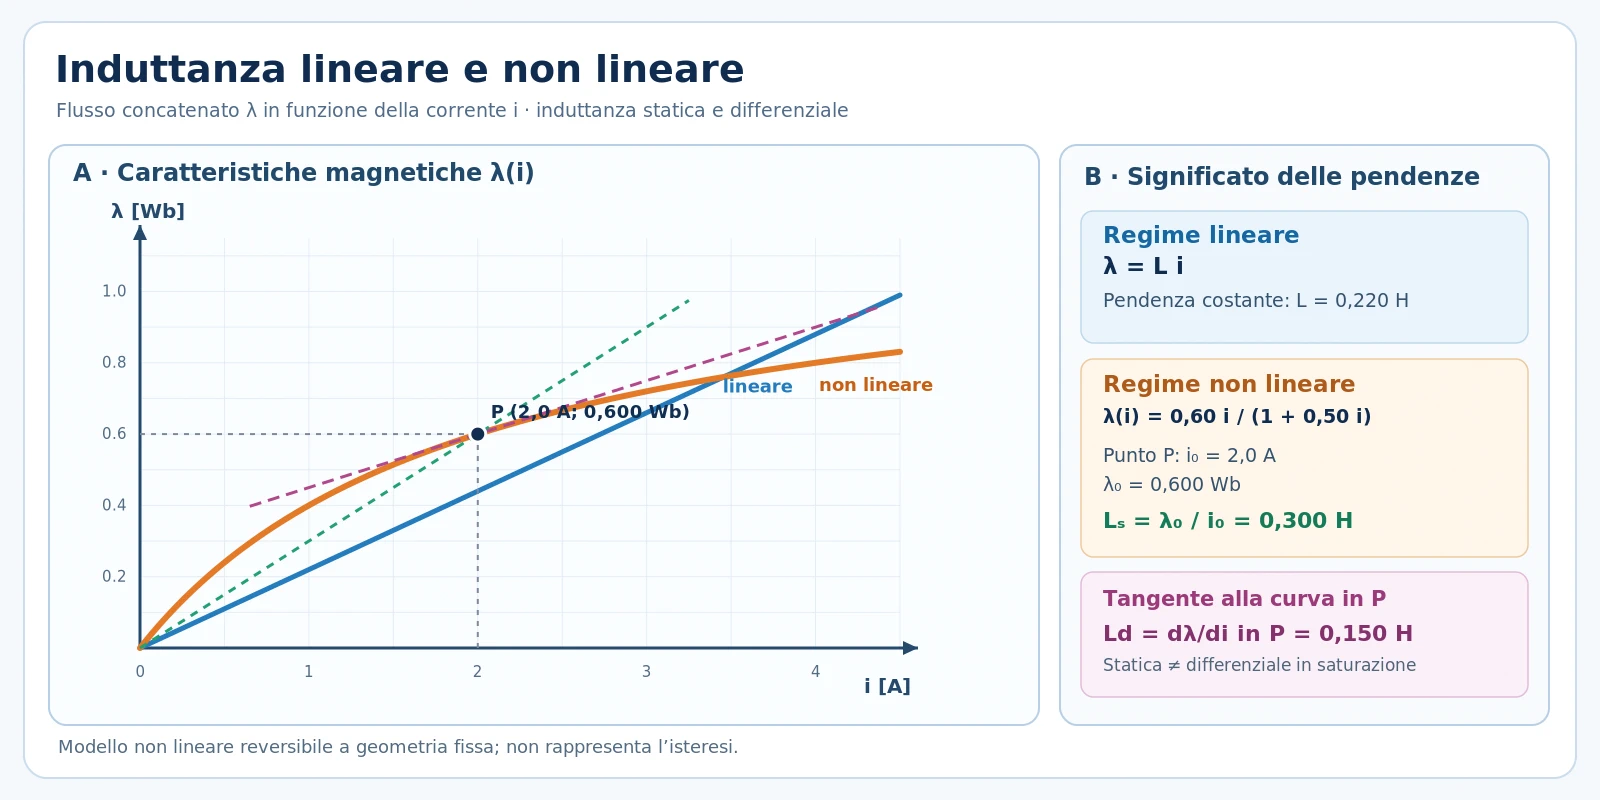
L’induttanza statica Ls è il rapporto fra ordinata e ascissa del punto della curva; quella differenziale Ld è la pendenza locale. In una regione lineare coincidono. In prossimità della saturazione, la pendenza può diminuire e diventare molto diversa dal rapporto λ/i. Per i = 0, Ls può essere definita mediante limite se il limite esiste, ma non va imposta indiscriminatamente in presenza di remanenza.
Se la posizione è fissa, il secondo termine scompare e vL = Ld(i) di/dt. Se invece l’armatura si muove, anche una corrente costante può produrre tensione ai morsetti perché cambia la concatenazione con la posizione. Nelle sezioni dedicate alla conversione elettromeccanica interpreteremo questo termine come effetto di movimento.
Un materiale soggetto a isteresi non è completamente descritto da una sola funzione λ(i): per lo stesso valore di corrente la concatenazione può dipendere dalla storia di magnetizzazione. Il concetto locale di induttanza differenziale rimane utilizzabile in un ramo e in condizioni definite, ma non sostituisce un modello dinamico con memoria e dissipazione.
7. Mutua induzione fra avvolgimenti
Due avvolgimenti posti nello stesso ambiente magnetico si dicono magneticamente accoppiati quando una variazione di corrente in uno modifica il flusso concatenato nell’altro. Ogni avvolgimento può concatenare una componente di flusso prodotta da sé stesso e una prodotta dall’altro. In regime lineare si sfrutta la sovrapposizione dei contributi magnetici.
Definiamo i₁ e i₂ con versi fissati. Per la coppia di avvolgimenti vale la relazione generale lineare λ₁ = L₁₁i₁ + L₁₂i₂ e λ₂ = L₂₁i₁ + L₂₂i₂, dove i coefficienti diagonali rappresentano le induttanze proprie e quelli fuori diagonale le mutue. Quando il mezzo è lineare e reciproco e i riferimenti sono scelti coerentemente, L₁₂ = L₂₁; indichiamo tale valore algebrico con M.
La reciprocità non richiede avvolgimenti identici né uguale numero di spire. Dipende dalle proprietà del problema magnetico, per esempio dalla simmetria della relazione energetica in un mezzo lineare, passivo e reciproco. In mezzi magnetici non reciproci, con polarizzazioni e fenomeni appropriati, non si deve imporre automaticamente la stessa forma.
Il segno di M dipende dagli orientamenti relativi delle due correnti e delle concatenazioni; il suo valore assoluto descrive l’intensità dell’interazione. Si può scegliere una convenzione dei punti per lavorare con M ≥ 0 e inserire esplicitamente ±M nelle equazioni quando i riferimenti non sono concordi.
8. Flussi dispersi e coefficiente di accoppiamento
Il flusso generato da un avvolgimento non è necessariamente concatenato integralmente con l’altro. Si distingue idealmente una componente comune, che attraversa i percorsi utili a entrambi, da componenti disperse che concatenano prevalentemente il proprio avvolgimento. Questa scomposizione dipende dal modello magnetico e dalla definizione delle superfici di concatenazione.
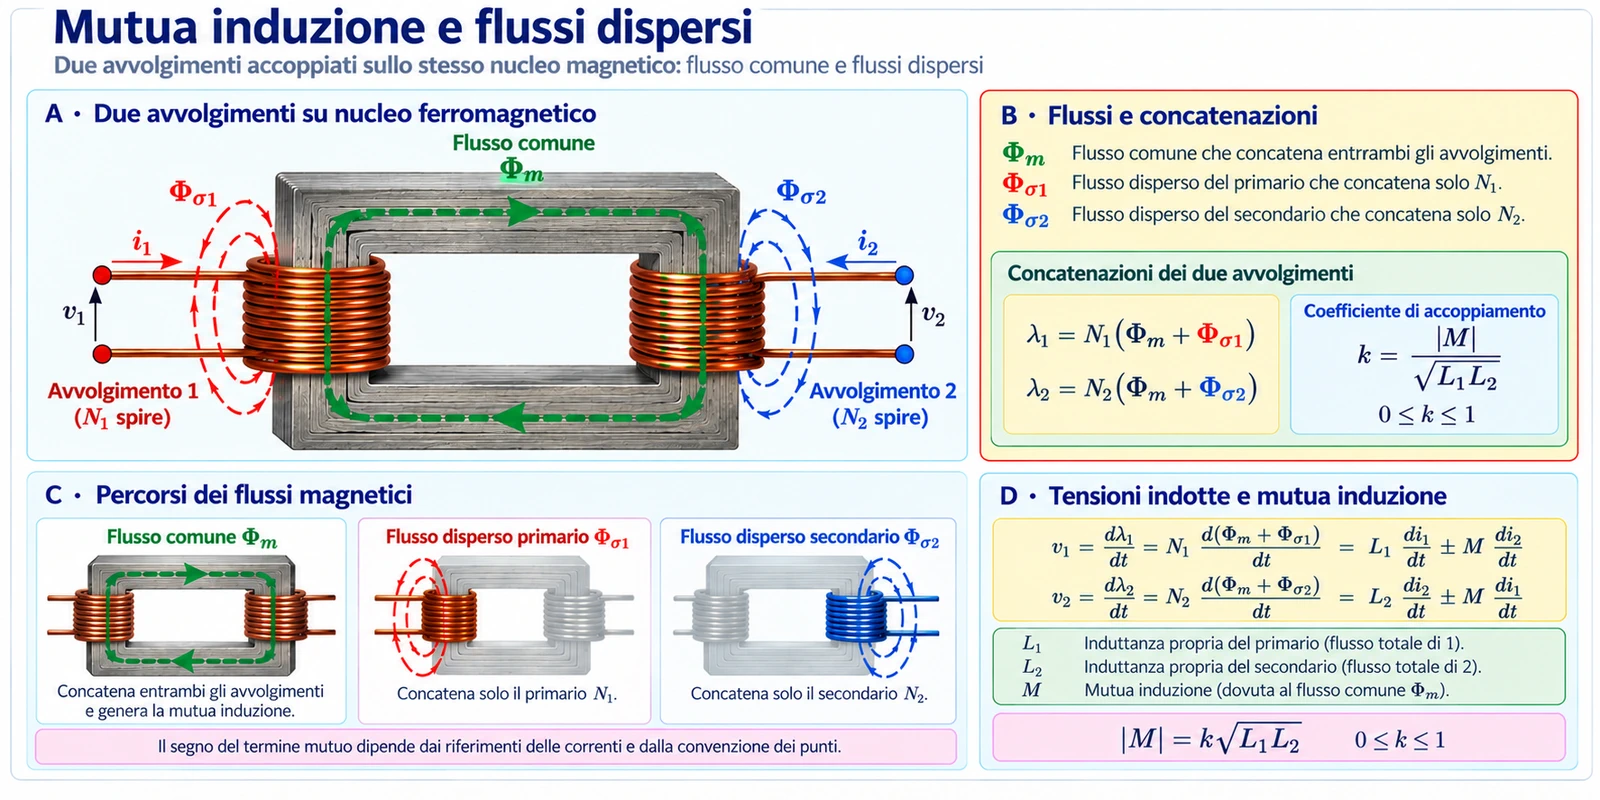
Nel modello lineare con due avvolgimenti, una misura sintetica della forza dell’accoppiamento è il coefficiente k, definito rispetto alle induttanze proprie e al modulo della mutua induttanza:
Il limite k = 0 descrive avvolgimenti idealmente non accoppiati; k = 1 rappresenta accoppiamento perfetto nel modello a due porte senza componenti energetiche disperse indipendenti. In un dispositivo reale k è tipicamente inferiore a uno. L’espressione k non coincide in generale con un singolo rapporto di flussi definito arbitrariamente, specialmente con geometrie disuniformi.
Il vincolo su k non è una semplice convenzione sperimentale. Poiché l’energia magnetica di un sistema lineare passivo deve essere non negativa per qualsiasi coppia di correnti, la matrice delle induttanze deve essere semidefinita positiva. Per due avvolgimenti con L₁ ≥ 0 e L₂ ≥ 0 ne consegue L₁L₂ − M² ≥ 0.
Se un esercizio restituisce |M| maggiore di √(L₁L₂), i dati non rappresentano una coppia di induttori lineari passivi con matrice energetica ammissibile. Il controllo va eseguito prima di procedere con il circuito.
9. Circuiti accoppiati e convenzione dei punti
Per applicare correttamente le equazioni è indispensabile la convenzione dei punti. Su ciascuno dei due avvolgimenti si contrassegna un terminale con un punto. I punti identificano i terminali corrispondenti rispetto alle polarità dei flussi mutui: se una corrente positiva entra nel terminale puntato di un avvolgimento, la variazione positiva di quella corrente induce sull’altro una tensione positiva al suo terminale puntato rispetto a quello non puntato, secondo i riferimenti scelti.
Regola operativa: scegliendo per entrambe le correnti il verso entrante nei morsetti puntati e misurando entrambe le tensioni dal morsetto puntato verso quello non puntato, i termini mutui hanno segno positivo. Se una sola corrente viene invertita rispetto al punto, il termine corrispondente cambia segno nelle equazioni formulate con il riferimento invertito.
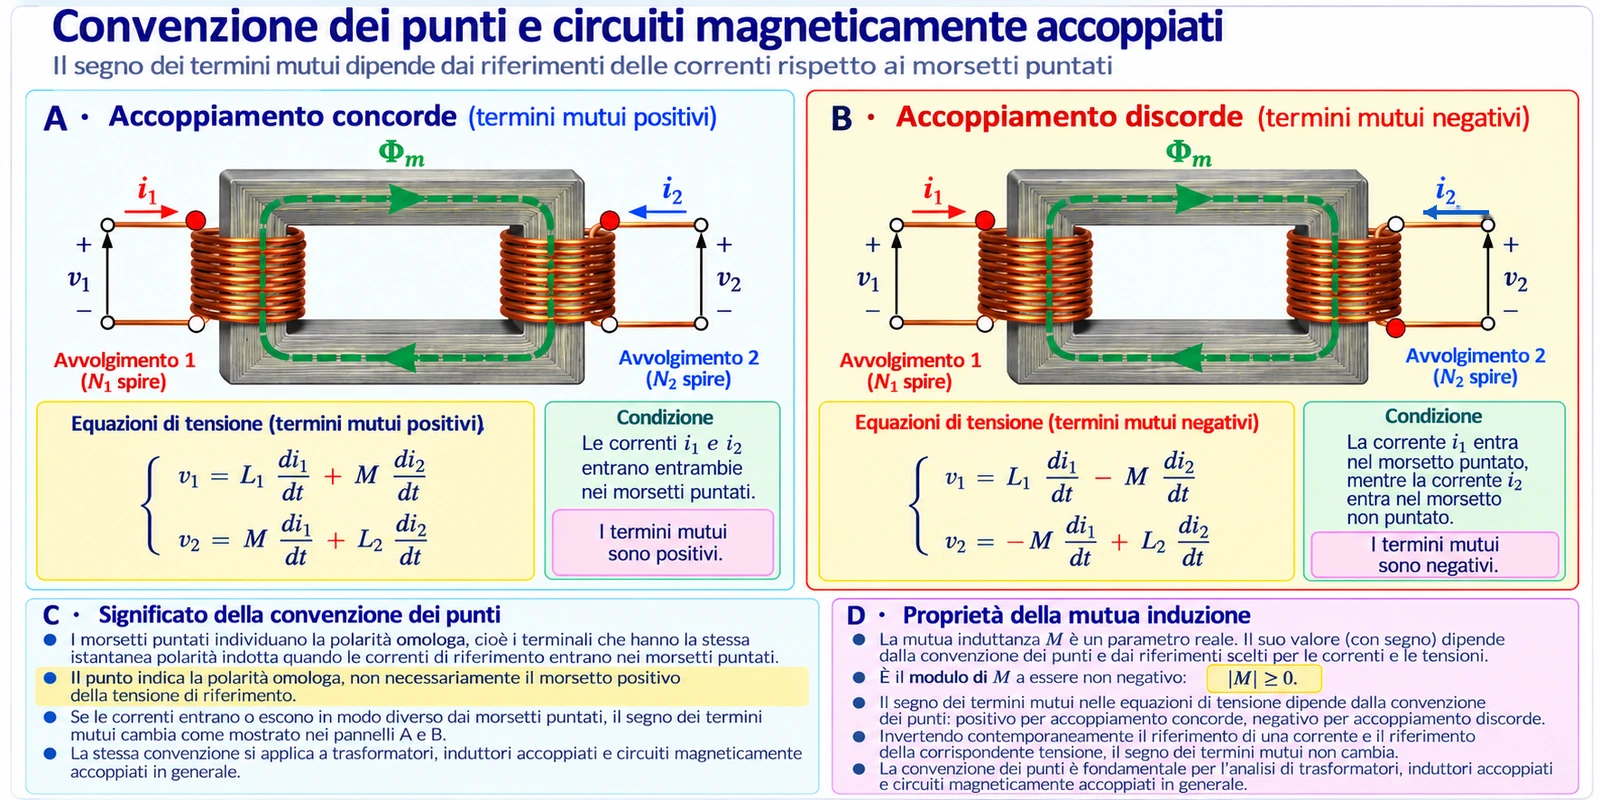
Per orientazioni opposte occorre trasformare simultaneamente le variabili interessate: non è corretto cambiare il segno di una sola tensione in modo isolato. In particolare, se si inverte il riferimento del secondo avvolgimento sia per i₂ sia per v₂, la forma di matrice diventa simmetrica con termini mutui −M.
La convenzione dei punti sintetizza una proprietà magnetica e topologica, non indica di per sé il segno istantaneo effettivo delle tensioni: questo dipende anche dalle derivate temporali delle correnti.
10. Equazioni elettriche dei circuiti accoppiati
Per due avvolgimenti fissi ideali, con induttanze costanti e riferimento passivo coerente, le tensioni sono le derivate temporali delle rispettive concatenazioni:
Se gli avvolgimenti hanno resistenze R₁ e R₂ e si osservano le tensioni ai morsetti esterni con convenzione passiva, si aggiungono le cadute ohmiche: v₁ = R₁i₁ + dλ₁/dt, v₂ = R₂i₂ + dλ₂/dt. Questi sono modelli circuitali generali di avvolgimenti accoppiati; non equivalgono ancora al circuito equivalente completo di un trasformatore reale.
Nel caso particolare in cui la corrente del secondo avvolgimento sia nulla ma il circuito sia magneticamente concatenato, la tensione indotta al suo morsetto è v₂ = M di₁/dt, con i segni associati ai riferimenti. Un circuito aperto può dunque presentare tensione indotta pur non trasportando corrente: è una distinzione essenziale.
Nel regime sinusoidale, con parametri costanti e convenzione fasoriale e^(jωt), il modello diventa V₁ = (R₁ + jωL₁)I₁ + jωMI₂ e V₂ = jωMI₁ + (R₂ + jωL₂)I₂. Queste espressioni collegano il formalismo precedente dei fasori al fenomeno magnetico; non sviluppiamo ancora rapporti di trasformazione, correnti magnetizzanti o diagrammi di funzionamento del trasformatore.
Con spire mobili o parametri dipendenti dalla posizione, le derivate devono essere applicate all’intera concatenazione λ(i₁,i₂,x): non basta sostituire L(x) in una formula valida per L costante, perché compaiono termini proporzionali alla velocità.
11. Energia magnetica nei sistemi lineari
Una parte dell’energia elettrica fornita a un induttore ideale viene temporaneamente conservata nel campo magnetico. Per una bobina ferma e senza perdite, la potenza entrante secondo la convenzione passiva è p = vi = i dλ/dt, perciò dWm = i dλ. Nel caso lineare λ = Li si integra dalla condizione di campo nullo:
L’energia Wm è non negativa per un induttore passivo con L ≥ 0; essa non è consumo dissipativo. Quando la corrente diminuisce, il campo può restituirla al resto del circuito. Nel materiale reale parte dell’energia fornita può invece trasformarsi in calore nei conduttori e nelle perdite del ferro, fenomeni distinti dall’immagazzinamento conservativo.
Per due avvolgimenti lineari e fissi si parte dalla somma delle potenze induttive p = i₁dλ₁/dt + i₂dλ₂/dt. Sostituendo le relazioni simmetriche, si riconosce la derivata di una funzione quadratica:
Il termine mutuo può essere positivo o negativo secondo i riferimenti e le correnti, ma l’energia totale non può diventare negativa quando la matrice delle induttanze è energeticamente ammissibile. Questa richiesta conduce proprio al vincolo M² ≤ L₁L₂. Per k = 1 la matrice è semidefinita positiva: esistono combinazioni ideali di correnti che annullano il campo risultante nel modello.
Controllo differenziale: dWm/dt = (L₁i₁ + Mi₂)di₁/dt + (Mi₁ + L₂i₂)di₂/dt = λ₁di₁/dt + λ₂di₂/dt. Per un sistema lineare a geometria fissa ciò coincide con i₁dλ₁/dt + i₂dλ₂/dt; l’uguaglianza è dovuta alla simmetria della matrice e alla linearità, non è un’identità valida in qualunque sistema non lineare.
12. Energia e coenergia nei sistemi non lineari
In un sistema non lineare, la sola formula Wm = ½Li² è generalmente falsa. Occorre conoscere la caratteristica magnetica e distinguere l’energia Wm dalla coenergia magnetica Wm′. A posizione x fissa, in un mezzo conservativo senza isteresi, si definiscono:
Poiché il punto (i, λ) divide il rettangolo di area iλ in due regioni complementari, energia e coenergia verificano Wm + Wm′ = iλ, quando i riferimenti e il punto di origine sono scelti coerentemente. In un sistema lineare λ = Li, le due aree coincidono; in un sistema saturabile, non necessariamente.
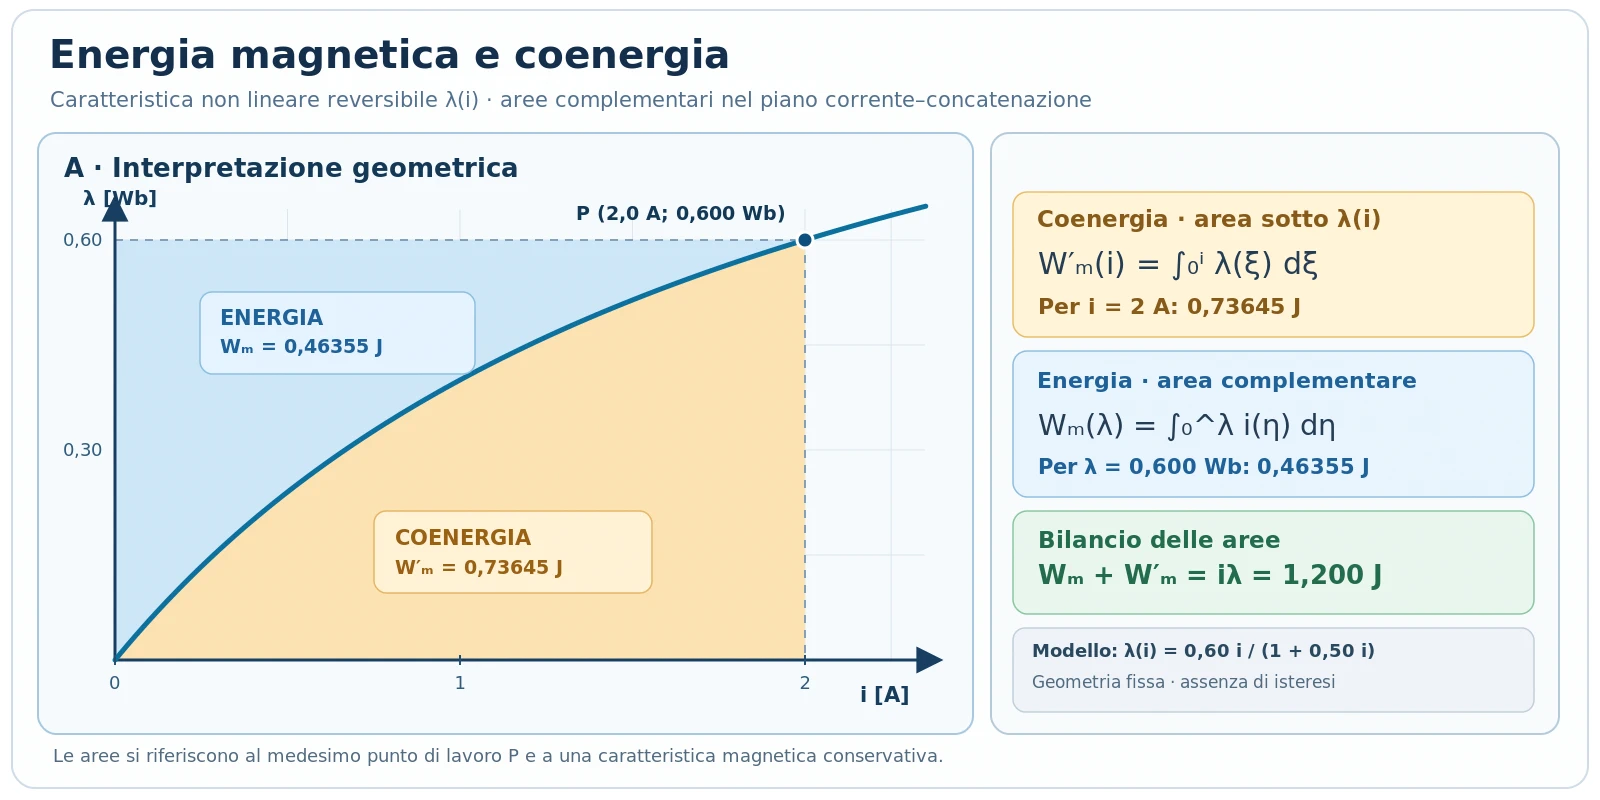
Nel grafico con corrente sull’asse orizzontale e concatenazione sull’asse verticale, la coenergia è l’area sotto la curva λ(i); l’energia è la parte restante del rettangolo fino al punto di lavoro. Il termine “coenergia” non identifica una seconda riserva fisica indipendente: è una funzione potenziale alternativa, utile per derivare le forze mantenendo costante la corrente.
Per più avvolgimenti, le definizioni si estendono mediante integrali nello spazio delle correnti o delle concatenazioni. L’indipendenza dal percorso di integrazione richiede un sistema conservativo; la simmetria delle derivate incrociate è la condizione locale di reciprocità appropriata. In presenza di isteresi, Wm e Wm′ come funzioni monovalore del solo punto (i, λ) non bastano a descrivere il ciclo dissipativo.
13. Principi della conversione elettromeccanica
Un convertitore elettromeccanico usa un campo magnetico come intermediario fra energia elettrica e lavoro meccanico. Introduciamo una coordinata generalizzata x che descrive lo spostamento di una parte mobile e una forza elettromagnetica Fe positiva nel verso crescente di x. Per un sistema ideale senza dissipazione, la potenza ai morsetti si ripartisce in variazione dell’energia magnetica e potenza meccanica sviluppata.
La relazione si riferisce al contributo elettromagnetico ideale: eventuali perdite ohmiche, attriti e perdite nel ferro vanno aggiunti separatamente nel bilancio completo. In forma differenziale, per un solo avvolgimento e con il lavoro meccanico erogato dal campo positivo quando Fₑ dx > 0:
Trattando l’energia come funzione delle variabili indipendenti λ e x, il differenziale è dWm = i dλ − Fₑ dx. Quindi la forza a concatenazione mantenuta costante si ricava come derivata negativa dell’energia. Poiché la coenergia è Wm′ = iλ − Wm, si ottiene invece dWm′ = λ di + Fₑ dx:
L’indicazione della variabile mantenuta costante è essenziale. Calcolare una derivata dell’energia a corrente costante senza la trasformazione appropriata può fornire un risultato errato. Un sistema meccanicamente mobile produce inoltre tensione elettrica anche con corrente costante, attraverso il termine (∂λ/∂x)ẋ.
14. Forze e riluttanza variabile
Consideriamo un’armatura mobile che modifica la riluttanza di un circuito magnetico. Nel modello lineare la concatenazione è λ = L(x)i e la coenergia a x fissata è Wm′(i,x) = ½L(x)i². Derivando rispetto allo spostamento a corrente costante otteniamo:
Se x è orientata verso la chiusura del traferro e quindi dL/dx > 0, la forza è positiva e tende a chiudere il traferro; se x rappresenta invece la larghezza del traferro g, tipicamente dL/dg < 0 e la forza Fg risulta negativa, cioè tende a diminuire g. La forza elettromagnetica punta verso configurazioni di maggiore induttanza a corrente imposta, nelle condizioni del modello.
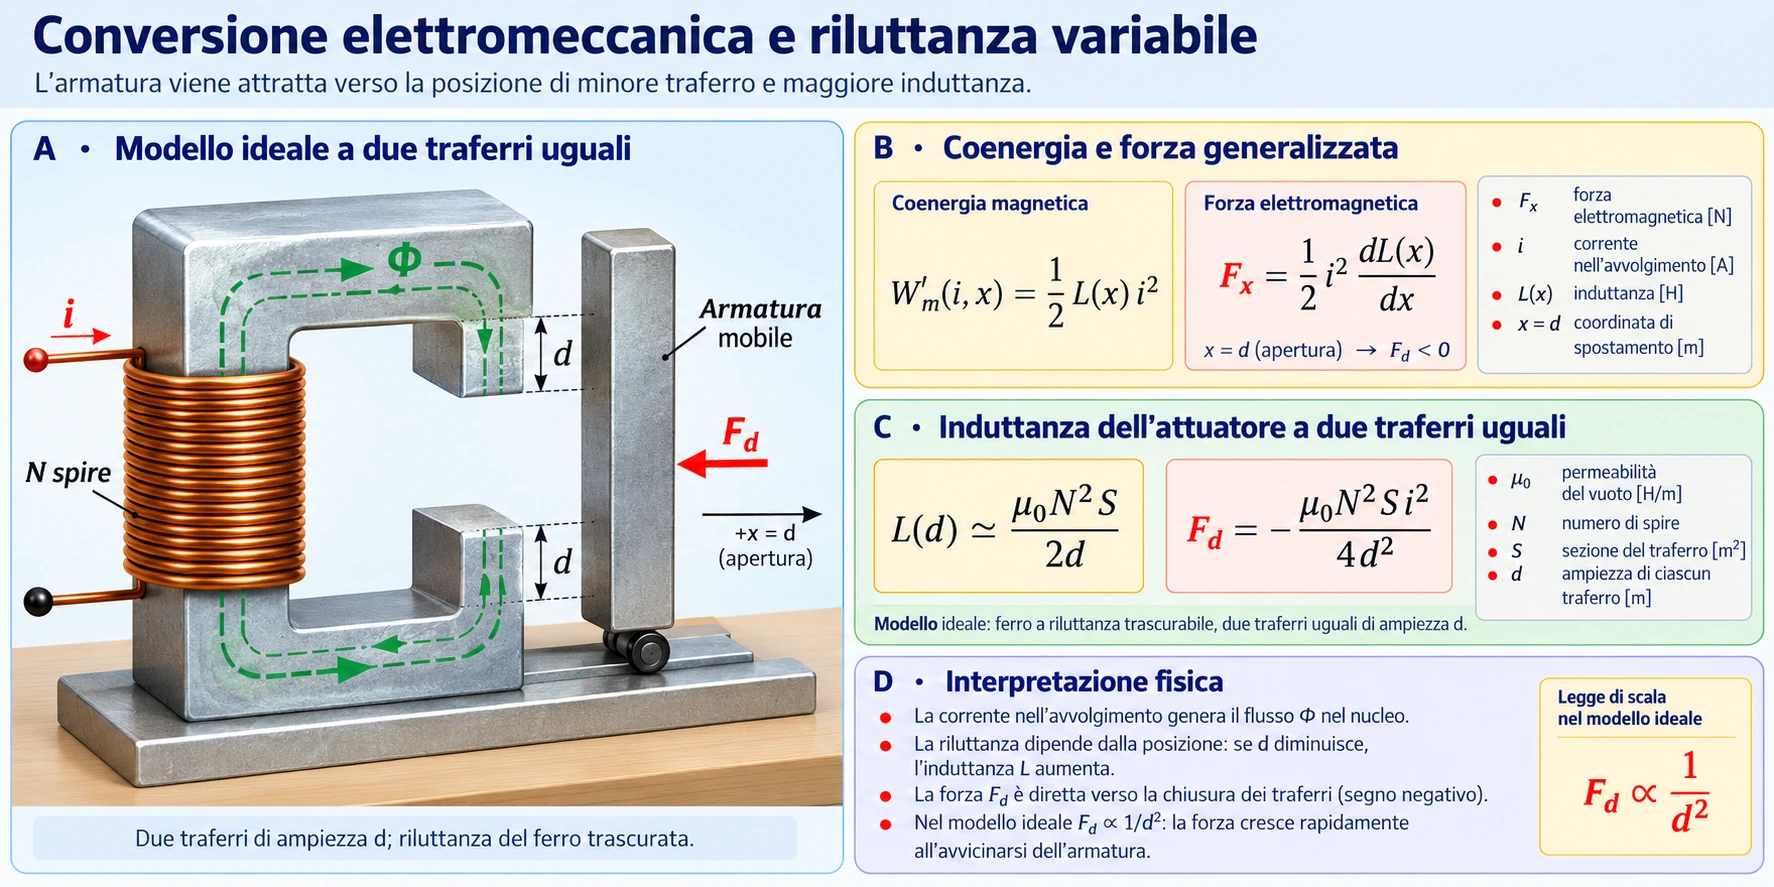
Per esempio, trascurando la riluttanza del ferro e il fringing, in un circuito con un solo traferro uniforme g e area magnetica S, si approssima ℛ(g) ≈ g/(μ₀S). Ne consegue L(g) ≈ μ₀N²S/g; mantenendo la corrente costante, la forza generalizzata rispetto a g è:
Il segno negativo segnala la tendenza alla chiusura. Il modulo può anche essere espresso come B²S/(2μ₀), con B ≈ μ₀Ni/g nell’approssimazione adottata. La formula non vale automaticamente in presenza di saturazione, effetti di bordo rilevanti o geometrie con più traferri: va ricostruito il modello energetico.
Un controllo utile è distinguere l’energia elettrica fornita dalla variazione dell’energia del campo quando l’armatura si sposta. La forza non si ottiene semplicemente dividendo l’energia magnetica corrente per una distanza arbitraria; serve una derivata rispetto alla coordinata geometrica corretta.
15. Coppie elettromagnetiche
La stessa formulazione vale per il moto rotatorio. Sostituendo alla coordinata lineare x l’angolo θ e alla forza Fₑ la coppia elettromagnetica Tₑ, il lavoro meccanico infinitesimo è Tₑdθ. In un sistema conservativo:
Per un singolo avvolgimento lineare in cui L dipende dall’angolo rotorico, segue:
La coppia tende ad allineare il sistema verso le configurazioni in cui l’induttanza aumenta rispetto all’angolo positivo, con corrente mantenuta costante. La derivazione evidenzia il principio di coppia di riluttanza senza entrare nel funzionamento completo delle macchine rotanti, nei campi magnetici rotanti o nei modelli di motore.
Se il sistema possiede più avvolgimenti e la matrice delle induttanze L(θ) è simmetrica, il caso lineare generale si esprime mediante Wm′ = ½ iᵀL(θ)i e Tₑ = ½ iᵀ[dL(θ)/dθ]i, con le correnti mantenute costanti nella derivata. Questo risultato chiarisce che le coppie possono derivare anche dalla variazione delle induttanze mutue al variare della posizione.
16. Esempi numerici svolti
Esempio 1 — Induttanza ed energia da una riluttanza nota
Un avvolgimento di N = 400 spire è disposto su un circuito magnetico lineare con riluttanza totale ℛ = 8,0 × 10⁵ H⁻¹. La corrente è i = 2,0 A. Calcoliamo induttanza, flusso, concatenazione e energia magnetica.
Verifica: λ/i = 0,400/2,0 = 0,200 H, coerente con L = N²/ℛ. Il risultato presuppone che tutte le spire concatenino il flusso calcolato e che la riluttanza sia costante.
Esempio 2 — Mutua induttanza, reciprocità e vincolo energetico
Due avvolgimenti lineari e passivi presentano L₁ = 0,16 H, L₂ = 0,09 H e k = 0,50. La convenzione dei punti è concorde. Determiniamo M e una tensione indotta quando di₁/dt = +3,0 A/s e di₂/dt = 0.
Verifica fisica: M² = 0,0036 H² e L₁L₂ = 0,0144 H², dunque M² ≤ L₁L₂ e la matrice energetica è ammissibile. Invertendo il riferimento di un avvolgimento rispetto ai punti, la tensione riferita cambierebbe segno ma non modulo.
Consideriamo inoltre i₁ = 2,0 A e i₂ = −1,0 A: Wm = ½(0,16)(4) + (0,06)(−2) + ½(0,09)(1) = 0,245 J ≥ 0. Il termine mutuo negativo non rende negativa l’energia totale.
Esempio 3 — Induttanza statica, differenziale, energia e coenergia
Una caratteristica reversibile, monotona e non lineare è approssimata nell’intervallo i ≥ 0 dalla funzione λ(i) = ai/(1 + bi), con a = 0,60 H e b = 0,50 A⁻¹. Studiamo il punto i = 2,0 A. L’espressione è un modello analitico didattico, non una legge universale dei nuclei ferromagnetici.
La coenergia è l’integrale della concatenazione rispetto alla corrente. Per b > 0, l’integrazione elementare conduce a:
Dal rapporto di complementarità Wm + Wm′ = iλ segue Wm = 2,0·0,600 − 0,73645 = 0,46355 J. Il controllo conferma che energia e coenergia non coincidono: la loro somma è 1,20 J. La pendenza locale della curva, 0,150 H, non deve essere sostituita indiscriminatamente alla L statica nel calcolo di ½Li².
Esempio 4 — Forza di un attuatore a riluttanza variabile
Un attuatore ideale opera a corrente fissata i = 1,5 A. In prossimità della posizione considerata, l’induttanza cresce lungo l’asse positivo x con derivata locale dL/dx = 20 H/m. La forza generalizzata è:
Poiché la derivata è positiva, la forza agisce nel verso crescente di x. Questo calcolo locale non specifica la dinamica del movimento, che dipende anche da massa, attrito, elasticità, alimentazione e limiti geometrici dell’attuatore.
Esempio 5 — Tensione da movimento a corrente costante
Per mettere in evidenza il collegamento fra induzione e movimento, consideriamo λ(i,x) = L(x)i, con i = 1,0 A costante, dL/dx = 0,050 H/m e velocità dx/dt = +0,20 m/s. Il termine induttivo ai morsetti è:
Dunque vL = +10 mV pur essendo di/dt = 0. La forza è Fe = ½(1,0)²·0,050 = 0,025 N. La potenza meccanica vale Fe·ẋ = 0,005 W; la potenza elettrica induttiva vale vi = 0,010 W. La differenza 0,005 W è la variazione di energia magnetica per unità di tempo. Il bilancio 0,010 = 0,005 + 0,005 W chiude correttamente.
17. Limiti, applicazioni e collegamenti
La trattazione è basata su un insieme esplicito di ipotesi: circuiti a parametri concentrati; regimi magnetoquasistatici; orientazioni fissate; risposte lineari quando si scrive λ = Li; proprietà reciproche quando si pone M₁₂ = M₂₁; conservatività quando si usano energia e coenergia come funzioni di stato. Nei componenti reali intervengono resistenze, isteresi, correnti parassite, effetti di bordo, dispersione, riscaldamento, forze non uniformi e limitazioni meccaniche.
Gli induttori e le bobine dei relè illustrano l’autoinduzione e la forza a riluttanza variabile; due avvolgimenti vicini mettono in evidenza la mutua induzione; un circuito mobile dimostra la conversione fra potenza elettrica e lavoro meccanico. Il trasformatore sarà introdotto nel capitolo seguente come dispositivo specifico fondato sull’accoppiamento magnetico. La sua struttura, il rapporto di trasformazione e i modelli ideale/reale meritano una trattazione distinta.
Controlli dimensionali finali
| Grandezza o relazione | Unità SI e verifica |
|---|---|
| Flusso Φ | T·m² = Wb |
| Concatenazione λ | Wb (Wb-spira come descrizione) |
| Induttanza L e M | Wb/A = H = V·s/A |
| Riluttanza ℛ | A/Wb = H⁻¹ |
| Tensione indotta dλ/dt | Wb/s = V |
| Energia ½Li² | H·A² = J |
| Forza ½i² dL/dx | A²·H/m = J/m = N |
| Coppia ½i² dL/dθ | J/rad = N·m; rad adimensionale nel SI |
| Coeff. di accoppiamento k | Adimensionale |
Errori concettuali da evitare
- Confondere la f.e.m. con la tensione ai morsetti senza fissare versi e polarità.
- Usare λ = NΦ anche quando le spire non concatenano lo stesso flusso.
- Assumere L costante in saturazione o durante il movimento dell’armatura.
- Attribuire a M un segno fisico assoluto indipendente dalle convenzioni dei punti.
- Supporre che M₁₂ = M₂₁ imponga avvolgimenti identici.
- Accettare dati con |M| > √(L₁L₂) per un modello lineare passivo.
- Confondere energia e coenergia e derivarle rispetto alla posizione mantenendo costante la variabile sbagliata.
- Trattare l’isteresi come se fosse descritta da una curva λ(i) monovalore e conservativa.
- Applicare formule di forza con un segno non coerente con la coordinata geometrica scelta.
Sintesi. Il flusso concatenato è la variabile che collega il campo magnetico alla tensione indotta. La relazione fra concatenazione e corrente definisce autoinduzione e mutua induzione; la sua dipendenza dalla posizione spiega la conversione elettromeccanica. Energia e coenergia consentono di calcolare forze e coppie senza perdere il controllo delle ipotesi fisiche. Questi risultati costituiscono le fondamenta teoriche dello studio successivo dei trasformatori e delle macchine elettriche.