Materiali magnetici e circuiti magnetici
I materiali magnetici consentono di guidare, concentrare e controllare il flusso magnetico. Per comprendere il funzionamento di elettromagneti, attuatori, nuclei di induttori, trasformatori e macchine elettriche è necessario collegare le leggi del campo magnetico alle proprietà reali della materia. Questo articolo sviluppa tale collegamento e costruisce, passo dopo passo, il modello dei circuiti magnetici, precisandone le ipotesi e i limiti.
Prerequisiti: corrente elettrica, grandezze e convenzioni di segno, circuiti serie e parallelo, leggi di Kirchhoff, flusso magnetico e nozioni di induzione elettromagnetica già introdotte nel percorso. Obiettivi: distinguere \(\mathbf B\), \(\mathbf H\) e \(\mathbf M\); descrivere la risposta magnetica dei materiali; leggere una caratteristica \(B\)-\(H\); derivare e usare la legge di Hopkinson; analizzare circuiti con più tratti, rami e traferri; valutare perdite, dispersioni e affidabilità del modello.
1. Dalla materia magnetica al circuito magnetico
Una corrente genera un campo magnetico. Se l’avvolgimento circonda un nucleo ferromagnetico, il campo prodotto dalla corrente può determinare nel materiale un’induzione molto maggiore di quella che si avrebbe, nelle stesse condizioni geometriche, in aria. Questa proprietà rende possibili dispositivi compatti in cui il flusso attraversa un percorso prevalentemente guidato dal nucleo.
Il modello di circuito magnetico descrive tale percorso mediante grandezze concentrate: forza magnetomotrice, flusso e riluttanza. Analogamente all’analisi delle reti elettriche, i tratti del percorso vengono rappresentati come elementi con proprietà geometriche e costitutive assegnate. Tuttavia non si tratta di una vera rete di cariche in movimento: le linee di \(\mathbf B\) non iniziano né finiscono su poli magnetici isolati, ma formano linee chiuse.
L’approssimazione concentrata funziona soprattutto quando la geometria è nota, il flusso resta prevalentemente confinato in sezioni riconoscibili e i fenomeni distribuiti non dominano. Per nuclei molto saturi, traferri ampi o geometrie complesse occorre una descrizione di campo più accurata.
2. Induzione \(\mathbf B\), campo \(\mathbf H\), magnetizzazione \(\mathbf M\) e flusso
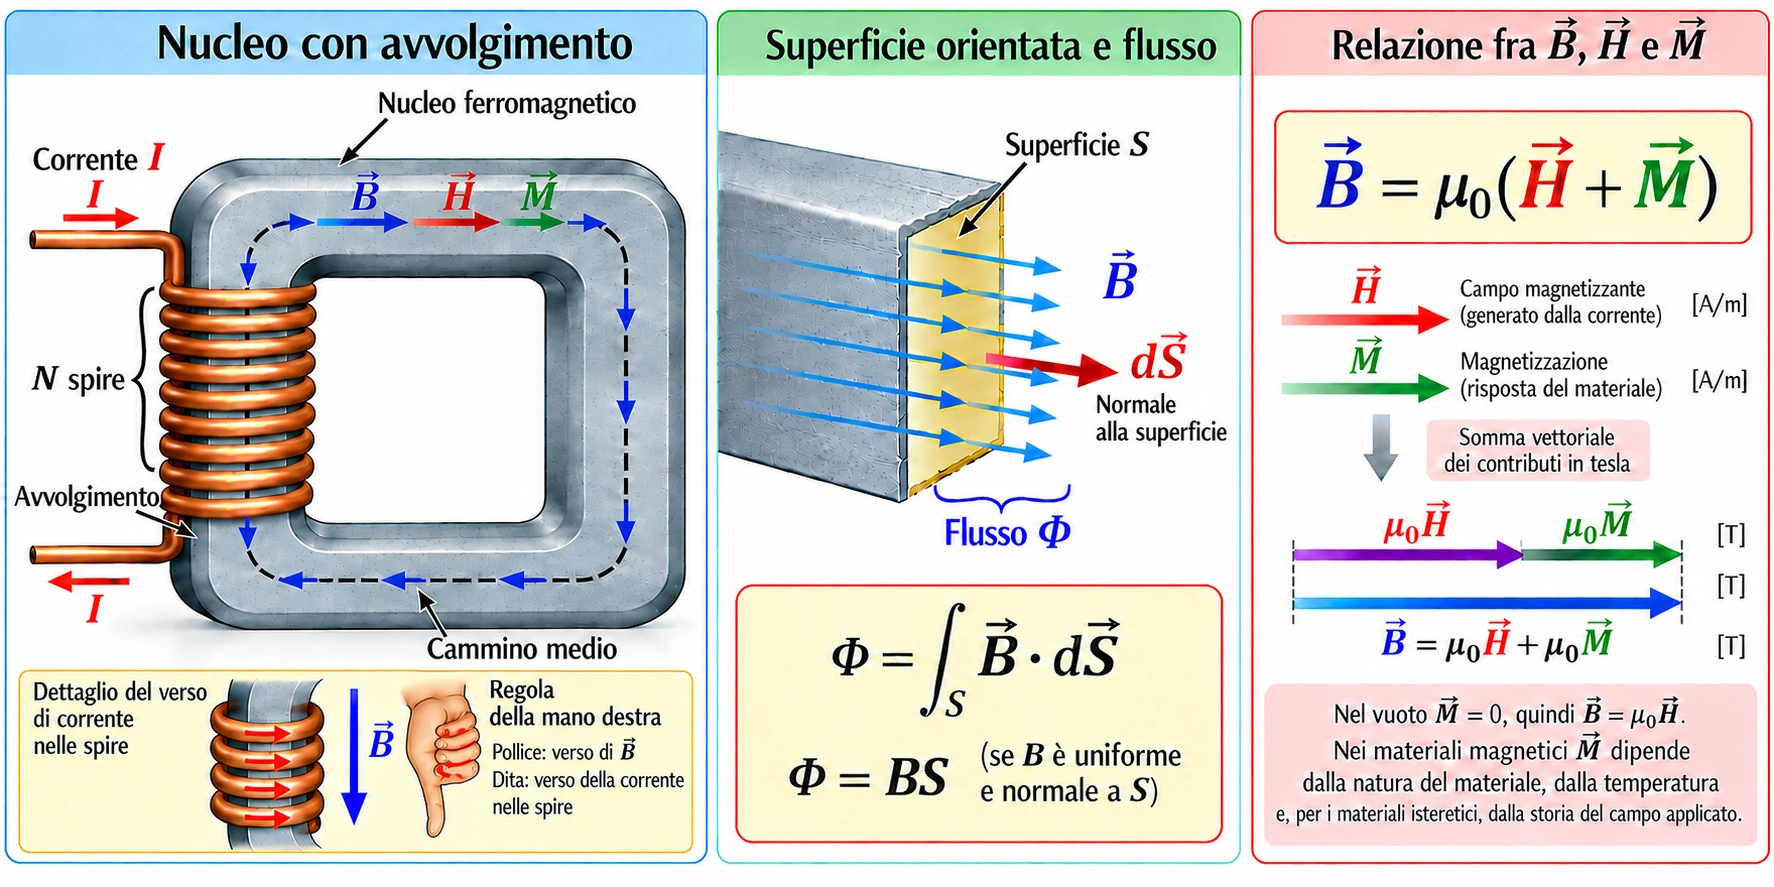
L’induzione magnetica \(\mathbf B\), misurata in tesla (T), è la grandezza che descrive il campo magnetico nelle leggi del flusso e della forza magnetica. L’intensità di campo magnetico \(\mathbf H\), misurata in ampere per metro (A/m), è legata alla corrente libera che genera la circuitazione del campo. La magnetizzazione \(\mathbf M\), anch’essa in A/m, rappresenta il momento di dipolo magnetico risultante per unità di volume del materiale.
Qui \(\mu_0\) è la permeabilità magnetica del vuoto, approssimativamente \(1{,}256637\times10^{-6}\ \mathrm{H/m}\). Nel vuoto \(\mathbf M=\mathbf0\), dunque \(\mathbf B=\mu_0\mathbf H\). Nei materiali reali, la magnetizzazione dipende dalla natura del materiale, dalla temperatura e, per i materiali isteretici, dalla storia del campo applicato. In mezzi anisotropi \(\mathbf B\), \(\mathbf H\) e \(\mathbf M\) possono non essere paralleli.
Il flusso magnetico attraverso una superficie orientata \(S\) è definito dall’integrale della componente normale di \(\mathbf B\). Se il campo è uniforme e perpendicolare alla superficie, l’integrale si riduce a un prodotto.
Il flusso si misura in weber (Wb), con \(1\ \mathrm{Wb}=1\ \mathrm{T\,m^2}\). Il segno dipende dall’orientazione scelta per la normale alla superficie: per evitare ambiguità ogni schema deve dichiarare riferimenti e versi. La legge di Gauss per il magnetismo, \(\nabla\cdot\mathbf B=0\), esprime l’assenza di sorgenti o pozzi isolati del campo \(\mathbf B\). In forma integrale il flusso netto attraverso una superficie chiusa è nullo.
Il flusso concatenato con un avvolgimento è la somma algebrica dei flussi che attraversano le sue spire: \(\lambda=\sum_{k=1}^{N}\Phi_k\). Nel caso particolare in cui ogni spira concateni lo stesso flusso, \(\lambda=N\Phi\). Questo richiamo serve per individuare quali flussi sono utili a un avvolgimento; la teoria dell’induttanza e dei circuiti accoppiati sarà affrontata nell’articolo successivo.
3. Permeabilità magnetica e suscettività
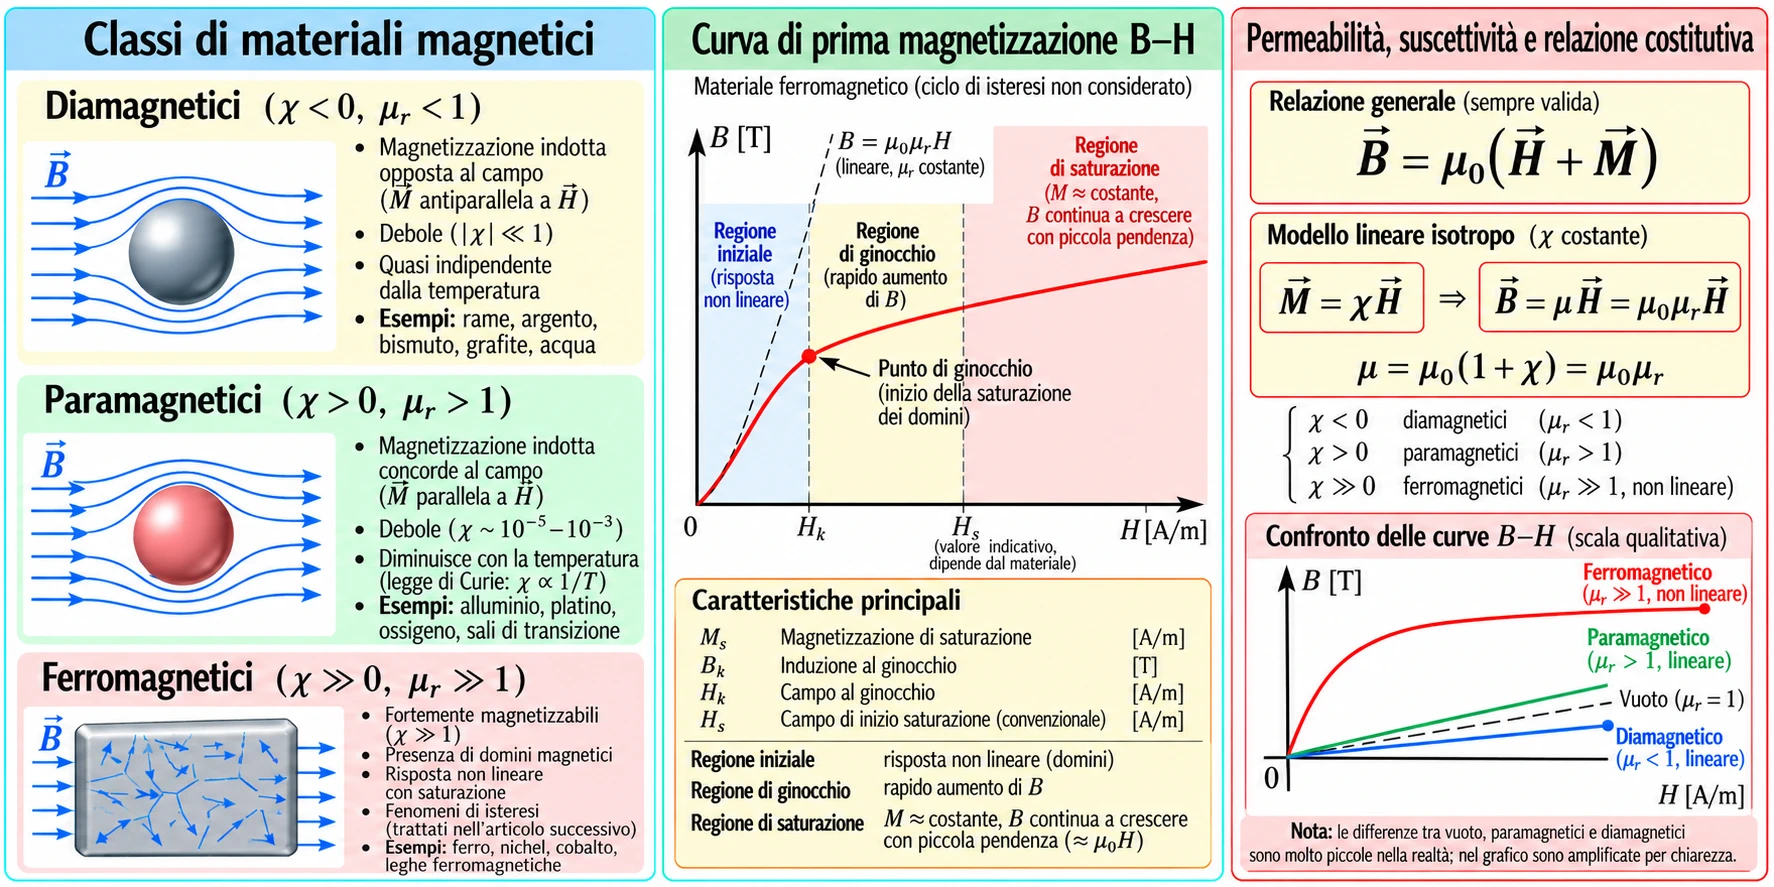
In un mezzo lineare, isotropo e senza isteresi la magnetizzazione è proporzionale al campo: \(\mathbf M=\chi_m\mathbf H\), dove \(\chi_m\) è la suscettività magnetica adimensionale. Sostituendo questa relazione in quella di \(\mathbf B\) si ottiene:
La permeabilità assoluta \(\mu\) si misura in H/m; quella relativa \(\mu_r\) è adimensionale. Nei materiali debolmente diamagnetici \(\chi_m\) è leggermente negativa; in quelli paramagnetici è leggermente positiva. Nei ferromagnetici e ferrimagnetici la relazione fra \(B\) e \(H\) è in generale fortemente non lineare e dipende dalla storia magnetica: attribuire loro un unico valore costante di \(\mu_r\) significa adottare un modello semplificato, valido solo nell’intervallo dichiarato.
Per una curva di magnetizzazione senza ambiguità di ramo si possono definire permeabilità secante \(\mu_s=B/H\) (per \(H\neq0\)) e permeabilità differenziale \(\mu_d=\mathrm dB/\mathrm dH\). Non sono intercambiabili: la prima descrive il rapporto al punto operativo, la seconda la variazione locale. Lungo un ciclo di isteresi lo stato non è determinato dal solo valore istantaneo di \(H\).
4. Diamagnetismo, paramagnetismo, ferromagnetismo e domini
Diamagnetici. Sviluppano una risposta magnetica indotta che tende a opporsi alla variazione del campo applicato. Nei materiali diamagnetici ordinari la suscettività è piccola e negativa, e la permeabilità relativa è leggermente minore di uno. Il diamagnetismo esiste, a livello microscopico, in tutta la materia ma può essere mascherato da contributi più intensi.
Paramagnetici. Possiedono momenti magnetici microscopici che tendono ad allinearsi parzialmente con un campo esterno; l’agitazione termica ne ostacola l’ordine. Nelle condizioni ordinarie la suscettività è positiva e generalmente modesta.
Ferromagnetici. Presentano, al di sotto di una temperatura critica e nelle opportune condizioni, un ordine collettivo dei momenti magnetici dovuto alle interazioni di scambio. Il materiale può essere suddiviso in domini magnetici, regioni nelle quali la magnetizzazione è orientata in modo relativamente uniforme. Un campione macroscopicamente smagnetizzato può contenere domini fortemente magnetizzati ma con orientazioni che si compensano nel complesso.
Applicando \(H\), si possono muovere le pareti tra i domini e ruotare le direzioni di magnetizzazione. Difetti cristallini, tensioni meccaniche, impurità e anisotropie ostacolano tali processi: da queste interazioni nasce una parte essenziale dell’isteresi. Oltre la temperatura di Curie un ferromagnetico perde l’ordine ferromagnetico e diventa paramagnetico.
Ferrimagnetici. Presentano sottoreticoli con momenti contrapposti ma di intensità non uguale, producendo una magnetizzazione netta. Molte ferriti tecniche appartengono a questa famiglia: grazie alla resistività elettrica elevata sono utilizzate nei nuclei destinati a frequenze relativamente alte. Non vanno confuse con i materiali semplicemente paramagnetici.
5. Caratteristica \(B\)-\(H\) e saturazione
La curva di prima magnetizzazione descrive il comportamento di un campione inizialmente smagnetizzato quando \(H\) cresce secondo una procedura definita. Il tratto iniziale può mostrare forte aumento di \(B\) per piccoli incrementi di \(H\); successivamente la pendenza cambia finché la magnetizzazione si avvicina alla saturazione. Il cosiddetto ginocchio della curva individua qualitativamente l’ingresso nella regione in cui servono incrementi crescenti di \(H\) per ottenere incrementi comparabili di \(B\).
La saturazione magnetica riguarda l’avvicinarsi della magnetizzazione \(M\) al suo limite materiale: non implica che l’induzione \(B\) smetta matematicamente di crescere. Infatti, anche quando \(M\) varia poco, la componente \(\mu_0H\) continua a contribuire a \(B\). L’espressione pratica «il nucleo è saturo» indica perciò una notevole riduzione della permeabilità differenziale rispetto alla regione più favorevole della curva.
È essenziale distinguere una curva empirica ottenuta per un certo materiale, trattamento e temperatura dai grafici puramente qualitativi. Per un calcolo accurato occorrono dati del costruttore o misure affidabili, con la specificazione del ramo della curva magnetica utilizzato.
6. Isteresi: memoria magnetica, rimanenza e coercitività
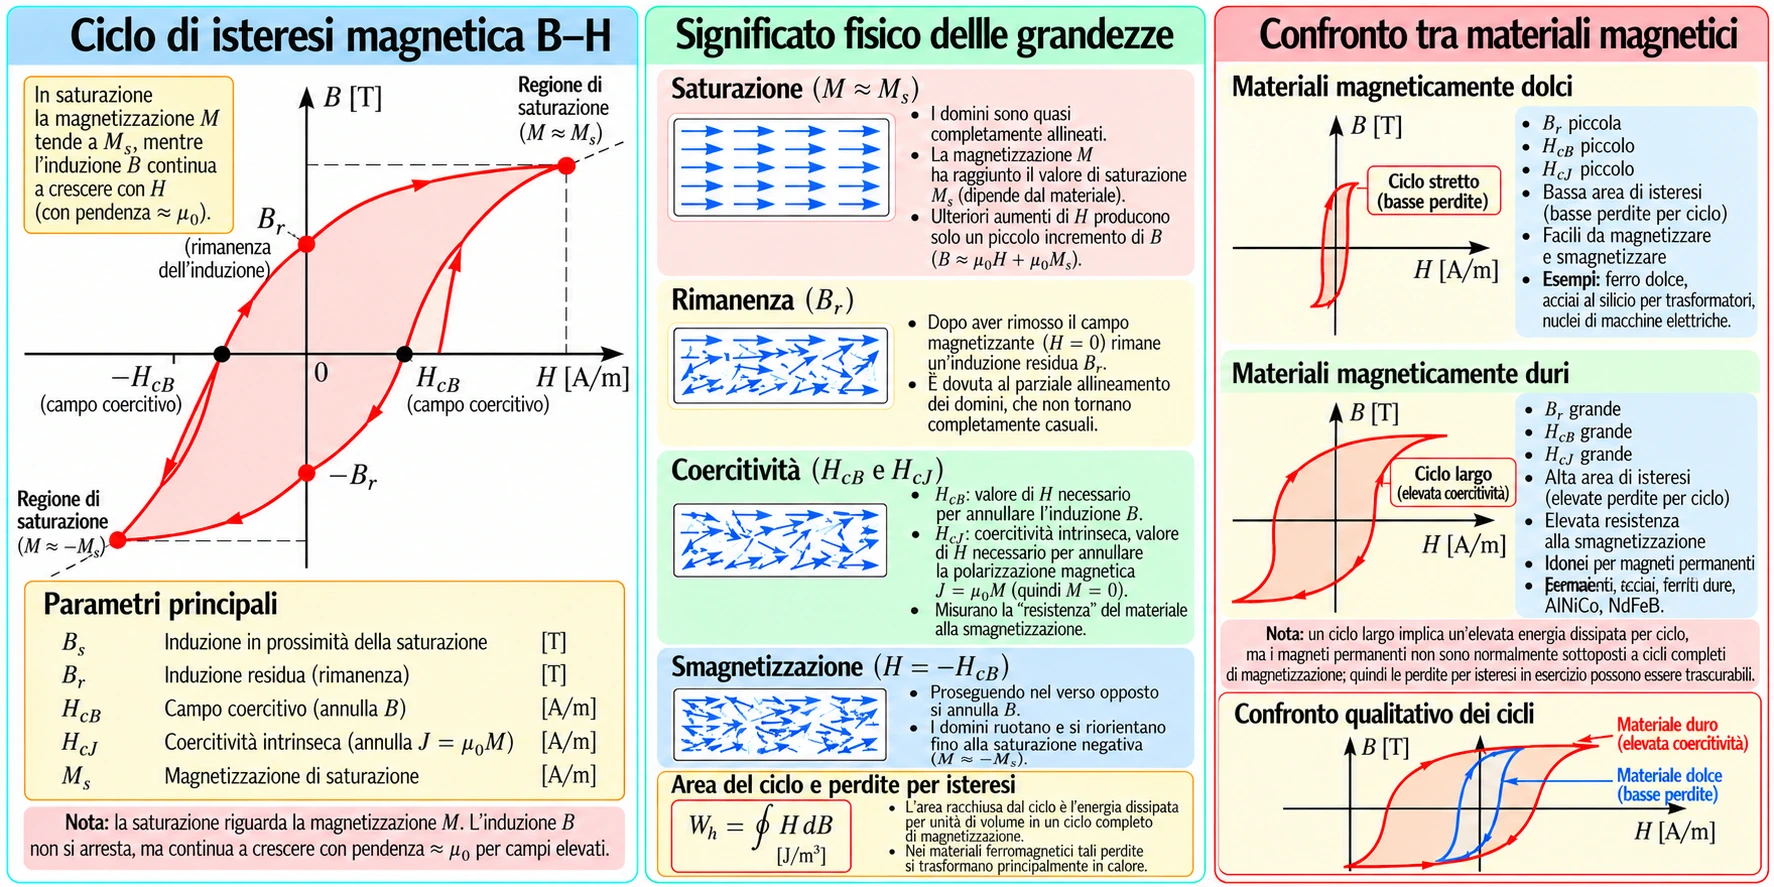
Se un ferromagnetico viene magnetizzato e il campo \(H\) viene poi ridotto, l’induzione non ripercorre necessariamente la curva di prima magnetizzazione. Una parte della magnetizzazione persiste: si parla di isteresi, cioè di dipendenza del comportamento dallo stato precedente del materiale. Alternando \(H\) tra valori sufficientemente ampi si può osservare un ciclo maggiore \(B\)-\(H\).
Dopo aver magnetizzato il materiale in un verso, il valore di \(B\) misurato a \(H=0\) lungo il ciclo è chiamato induzione residua o rimanenza \(B_r\). Il valore del campo applicato opposto necessario a portare \(B\) a zero lungo il ramo considerato è il campo coercitivo riferito a \(B\) \(H_{cB}\). In letteratura compare anche la coercitività intrinseca \(H_{cJ}\), riferita all’azzeramento della polarizzazione magnetica: i due valori non vanno confusi, soprattutto per i magneti permanenti.
Quando l’eccitazione oscilla fra estremi più piccoli possono comparire cicli minori. L’area del ciclo e la risposta locale possono variare con l’ampiezza di eccitazione; non è quindi corretto assegnare indiscriminatamente un unico ciclo universale a tutte le condizioni operative. Inoltre il campo interno effettivo di un campione dipende anche dalla sua geometria e dal campo smagnetizzante.
7. Materiali magnetici dolci e duri
I materiali magnetici dolci sono progettati per essere magnetizzati e smagnetizzati con relativa facilità. Hanno generalmente coercitività contenuta e risultano adatti ai nuclei attraversati da campi variabili: elettromagneti, trasformatori, induttori e macchine elettriche. Fra gli esempi si trovano acciai elettrici al silicio, leghe magnetiche morbide e ferriti dolci. La selezione reale dipende da frequenza, induzione di esercizio, perdite, costo e proprietà meccaniche.
I materiali magnetici duri mantengono una magnetizzazione significativa dopo la rimozione del campo e oppongono maggiore resistenza alla smagnetizzazione: trovano impiego nei magneti permanenti. Coercitività, rimanenza, prodotto massimo di energia \((BH)_{\max}\) e stabilità termica sono grandezze di progetto importanti. Un’elevata rimanenza da sola non basta a caratterizzare un buon magnete permanente.
Nel confronto dei cicli \(B\)-\(H\) bisogna distinguere la rappresentazione delle perdite cicliche nei materiali dolci dalla caratteristica di smagnetizzazione, tipicamente osservata nel secondo quadrante, utilizzata per progettare circuiti con magneti permanenti. Le proprietà cambiano con processi produttivi, direzione di laminazione, temperatura e frequenza.
8. Perdite nel ferro: isteresi, correnti parassite e laminazione
Quando un nucleo ferromagnetico è sottoposto a magnetizzazione ciclica, parte dell’energia fornita dalla sorgente viene dissipata irreversibilmente. La componente associata all’isteresi magnetica si manifesta prevalentemente sotto forma di calore. In condizioni quasi statiche, l’energia dissipata per unità di volume e per ciclo completo è numericamente uguale all’area racchiusa dal ciclo di isteresi nel piano \(B\)-\(H\), espressa dall’integrale \(\left|\oint H\,\mathrm dB\right|\). Tale energia dipende dalle proprietà del materiale e dall’ampiezza del ciclo percorso. Se il ciclo si ripete con frequenza \(f\), la potenza media dissipata per unità di volume associata all’isteresi è \(p_h=f w_h\).
Un campo magnetico variabile induce inoltre campi elettrici nel materiale conduttore, producendo correnti parassite (o correnti di Foucault) che dissipano energia per effetto Joule. Per ridurle, molti nuclei sono costruiti con lamierini isolati elettricamente fra loro. A parità delle altre condizioni, diminuire lo spessore delle lamine riduce i percorsi disponibili per le correnti parassite.
Nell’approssimazione classica di lamina sottile, induzione sinusoidale uniforme nella sezione pertinente e condizioni tali da poter trascurare gli effetti più complessi, la perdita specifica volumica classica per correnti parassite è proporzionale a \(B_{\max}^2 f^2 t^2/\rho_e\), dove \(t\) è lo spessore della lamina e \(\rho_e\) la resistività elettrica. Questa dipendenza è utile per comprendere le scelte costruttive, ma non sostituisce le curve di perdita certificate.
Le perdite nel ferro comprendono, nella classificazione ingegneristica, contributi per isteresi, correnti parassite classiche e perdite addizionali o in eccesso associate a fenomeni magnetici dinamici. La cifra di perdita di un acciaio elettrico è comunemente indicata come perdita specifica in W/kg a frequenza e induzione di prova dichiarate. In generale non esiste un solo numero valido a tutte le frequenze e induzioni.
Per un circuito magnetico alimentato in continua stazionaria, dopo l’esaurimento dei transitori, non si verificano perdite cicliche di isteresi né correnti parassite dovute a variazioni temporali del flusso; possono però permanere perdite resistive nell’avvolgimento di eccitazione. La distinzione fra perdite nel ferro e perdite nel rame è fondamentale e sarà ripresa nella teoria dei trasformatori.
9. Circuitazione di Ampère e forza magnetomotrice
La legge della circuitazione di Ampère, nella forma magnetostatica per \(\mathbf H\), stabilisce che la circuitazione lungo una curva chiusa orientata è uguale alla somma algebrica delle correnti libere concatenate con la curva. La convenzione sul segno è fissata dall’orientazione della curva e dalla regola della mano destra.
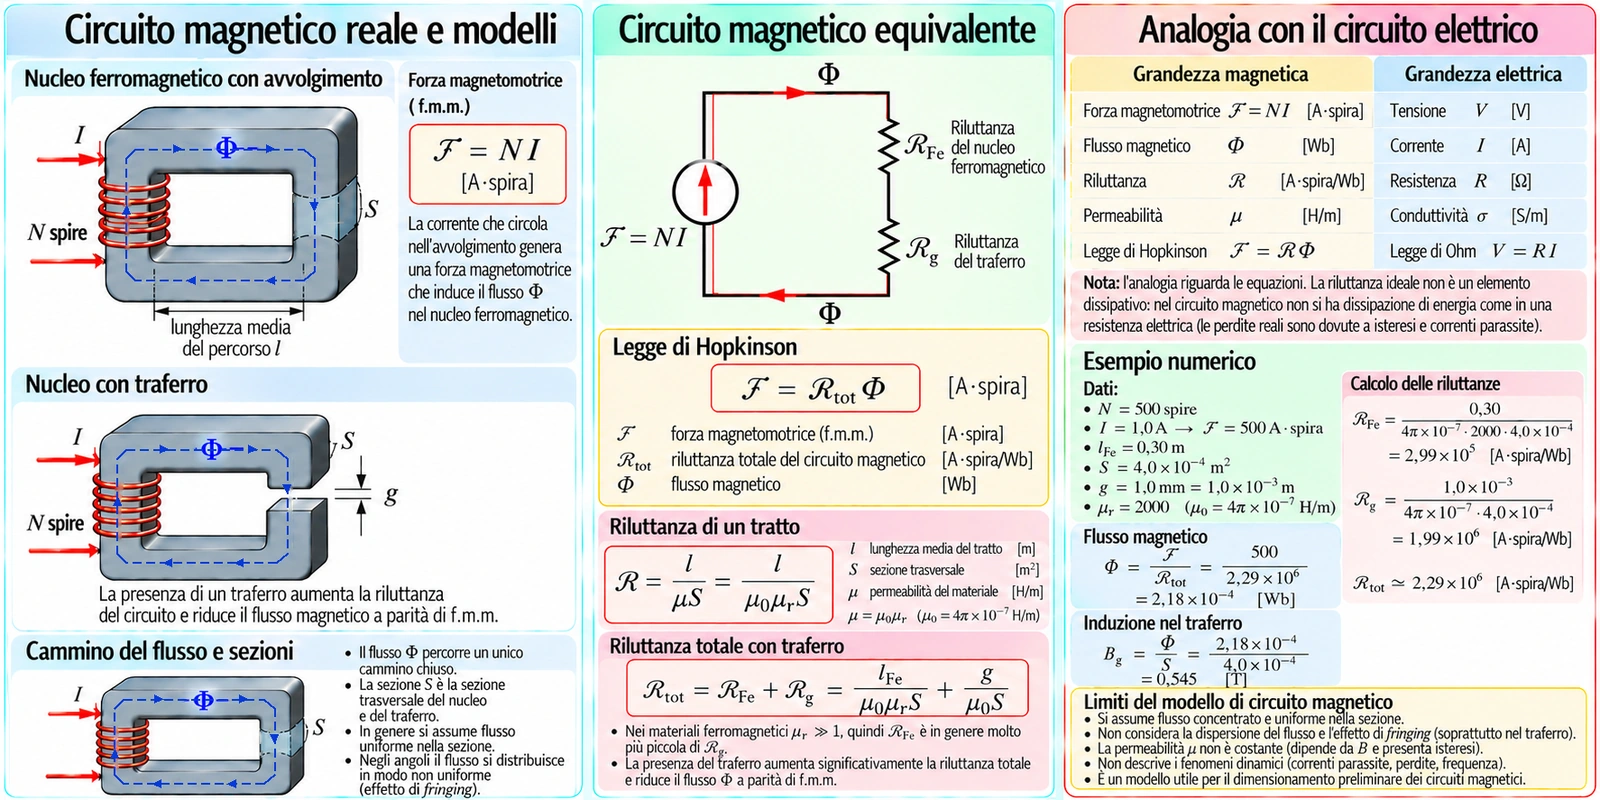
Se un avvolgimento di \(N\) spire concatena una volta il cammino considerato e ogni spira è attraversata dalla medesima corrente \(I\), il valore algebrico della corrente concatenata è \(NI\). Si definisce pertanto la forza magnetomotrice \(\mathcal F=NI\), misurata in ampere e spesso indicata, per chiarezza applicativa, in amperspire (Asp). Malgrado il nome, la forza magnetomotrice non è una forza meccanica, espressa in newton.
Se il percorso magnetico viene suddiviso in tratti nei quali \(H\) è approssimativamente uniforme e tangente al cammino, la legge di Ampère diventa \(\sum_k H_k l_k=NI\). Il termine \(H_k l_k\) è denominato caduta di forza magnetomotrice sul tratto. Se sono presenti più avvolgimenti, le amperspire si sommano algebricamente in base ai versi scelti.
Per campi variabili la legge generale di Maxwell-Ampère contiene anche il termine di corrente di spostamento. La forma qui impiegata costituisce il fondamento magnetostatico, o una valida approssimazione magnetoquasistatica quando il termine aggiuntivo e gli effetti di propagazione sono trascurabili. La descrizione completa dei campi variabili non è richiesta per la legge di Hopkinson statica.
10. Riluttanza, permeanza, Hopkinson e analogia elettrica
Consideriamo un tratto magnetico di lunghezza media \(l\), sezione trasversale costante \(S\), materiale lineare isotropo a permeabilità \(\mu\) e flusso uniforme, sostanzialmente confinato nel tratto. Allora \(B=\Phi/S\) e \(H=B/\mu\). La caduta di f.m.m. sul tratto vale dunque \(Hl=(l/(\mu S))\Phi\). Introducendo la riluttanza magnetica \(\mathcal R\) si ottiene:
La seconda relazione è nota come legge di Hopkinson nel modello concentrato. La permeanza \(\Lambda\) è il reciproco della riluttanza. Dalle dimensioni \([\Phi]=\mathrm{Wb}\) e \([\mathcal F]=\mathrm A\) segue \([\mathcal R]=\mathrm{A/Wb}=\mathrm{H}^{-1}\), mentre \([\Lambda]=\mathrm H\).
L’analogia formale con \(V=RI\) identifica f.m.m. e tensione, flusso e corrente, riluttanza e resistenza. È però un’analogia di struttura delle equazioni, non una completa identità fisica: la riluttanza magnetica ideale non dissipa per ciò stesso una potenza pari a \(\mathcal F\Phi\). Inoltre, nei materiali ferromagnetici non lineari e isteretici, \(\mathcal R\) non è generalmente costante né indipendente dalla storia magnetica.
In un unico circuito lineare senza flusso disperso la legge di Hopkinson dà \(\Phi=NI/\mathcal R_{\mathrm{tot}}\). Questa forma richiede di conoscere e verificare le condizioni geometriche e materiali prima dell’impiego; usarla in automatico su qualunque struttura magnetica sarebbe scorretto.
11. Circuiti magnetici in serie e in parallelo
11.1 Percorso magnetico in serie
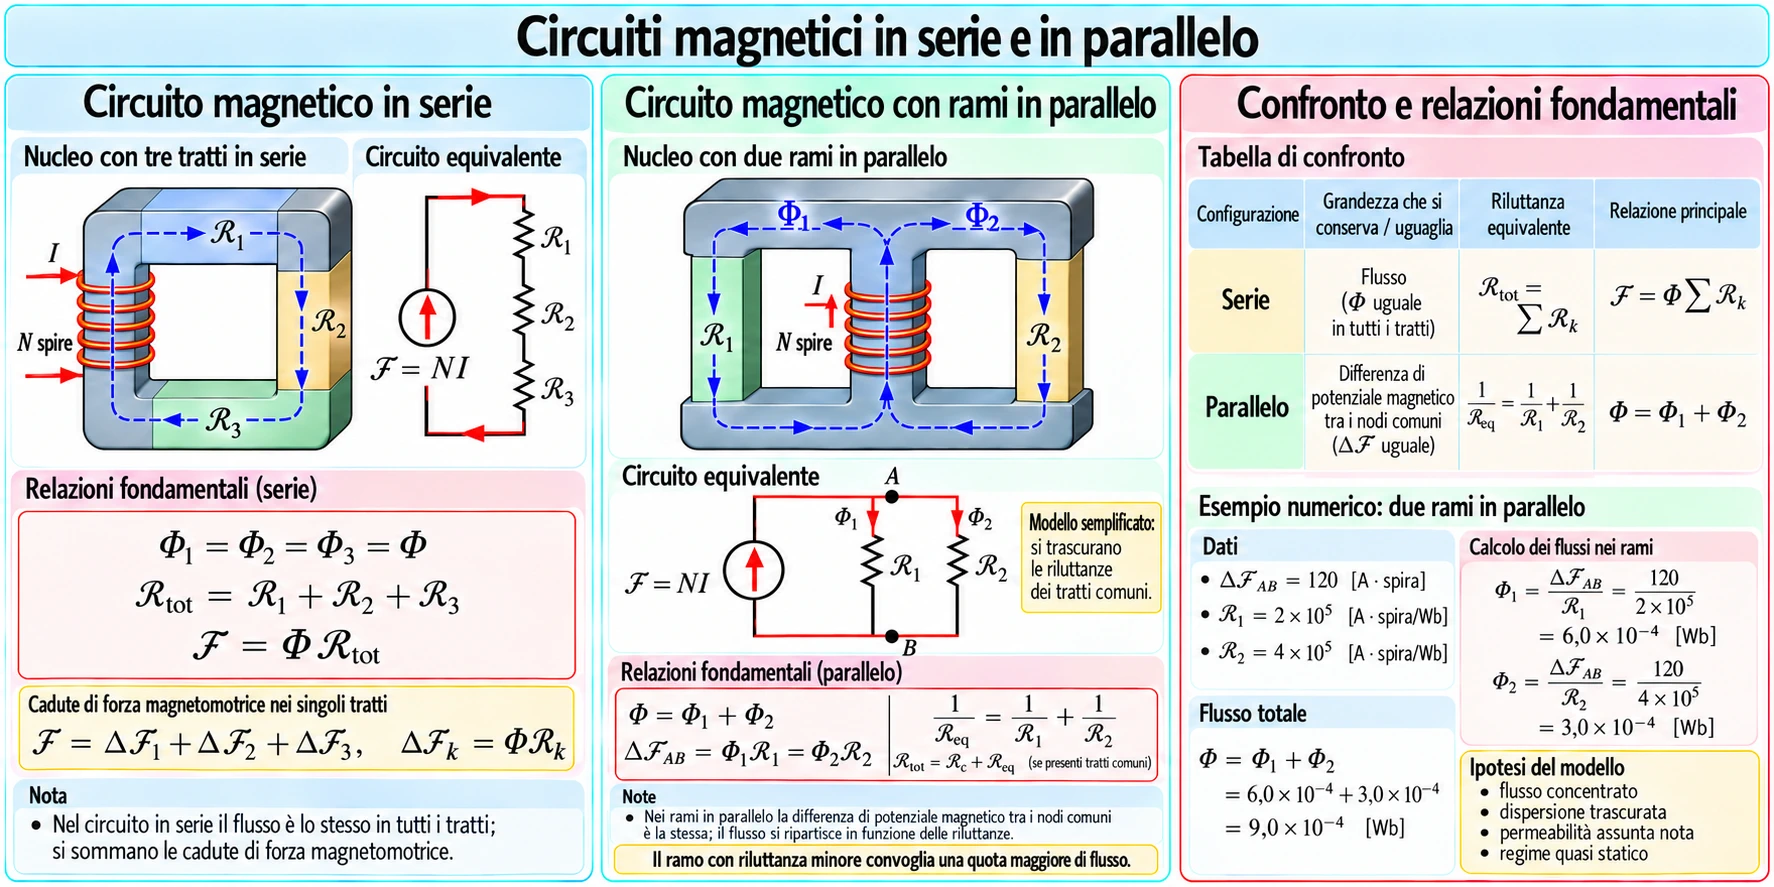
In un percorso senza diramazioni, se le dispersioni sono trascurabili, ogni sezione del nucleo è attraversata dallo stesso flusso totale \(\Phi\), anche se le induzioni locali possono essere diverse quando le sezioni cambiano: \(B_k=\Phi/S_k\). In presenza di più tratti lineari, le cadute di f.m.m. si sommano:
11.2 Diramazioni in parallelo
In una biforcazione magnetica ideale il flusso entrante si ripartisce fra i rami, rispettando la continuità della componente normale di \(\mathbf B\): \(\Phi=\Phi_1+\Phi_2\), con segni coerenti. Se i due rami collegano gli stessi nodi magnetici ideali e condividono la stessa caduta di f.m.m. \(\Delta\mathcal F\), allora \(\Phi_i=\Delta\mathcal F/\mathcal R_i\), per rami lineari.
Le equivalenze sono analoghe alle combinazioni delle resistenze ma richiedono una topologia corretta. In circuiti con più finestre, avvolgimenti disposti su rami diversi o flussi concatenati differenti, il bilancio delle amperspire deve essere scritto per ciascun percorso chiuso indipendente. Non basta applicare meccanicamente le regole dei resistori.
11.3 Materiali non lineari
Quando la permeabilità magnetica dipende dall’induzione, non è corretto rappresentare il circuito mediante riluttanze costanti. Occorre utilizzare la caratteristica non lineare \(B\)-\(H\) del materiale. Per un circuito magnetico in serie, trascurando le dispersioni, si applica la relazione \(NI=\sum_k H_k(\Phi/S_k)l_k\). Se la corrente è assegnata e il flusso è incognito, si procede iterativamente: si assume un valore iniziale di \(\Phi\), si calcola l’induzione \(B_k=\Phi/S_k\) in ciascun tratto, si ricava il corrispondente campo \(H_k\) dalla caratteristica del materiale e si determina la somma delle cadute magnetomotrici. Il flusso ipotizzato viene quindi modificato fino a ottenere, entro una tolleranza prefissata, l’uguaglianza fra la forza magnetomotrice richiesta e quella disponibile. Il procedimento può essere realizzato mediante bisezione o altri metodi numerici appropriati. In presenza di isteresi occorre inoltre specificare lo stato magnetico iniziale e il ramo della caratteristica percorso, poiché il valore di \(H\) non dipende soltanto dall’induzione istantanea.
12. Traferro: riluttanza dell’aria e allargamento del flusso
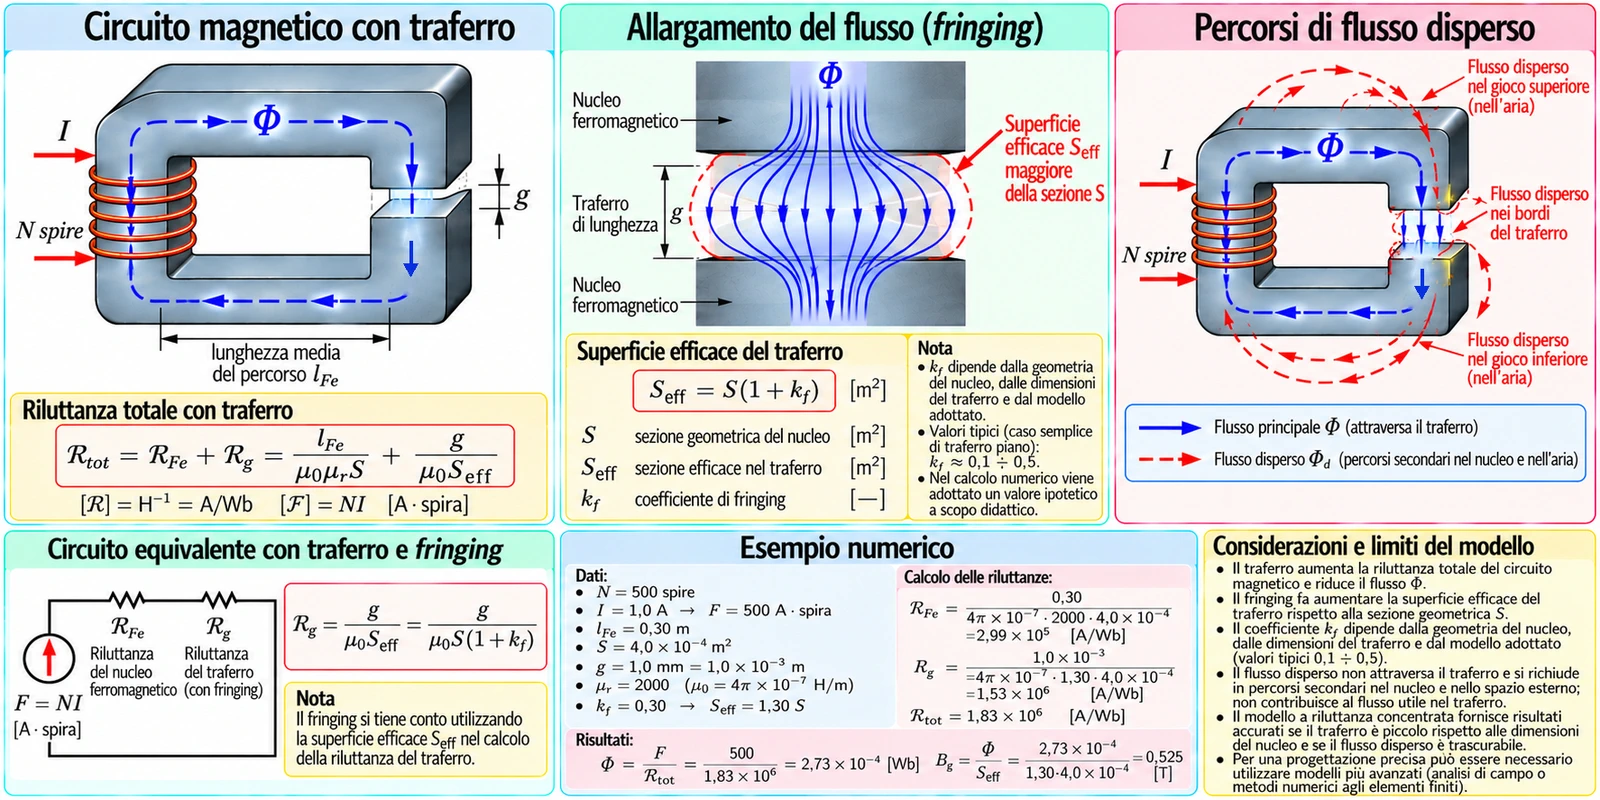
Il traferro è un tratto non ferromagnetico, normalmente in aria, inserito volontariamente o presente per ragioni costruttive nel percorso magnetico. Nel modello uniforme la sua permeabilità è prossima a \(\mu_0\): a parità di sezione e induzione, il campo \(H\) richiesto nell’aria è molto maggiore che in un materiale ferromagnetico ad alta permeabilità.
La seconda forma suppone un percorso ferromagnetico medio ben definito; \(B_g\) deve essere calcolato con la sezione effettivamente attraversata dal flusso. Per un circuito in serie senza dispersioni, il flusso attraverso ferro e traferro è lo stesso, ma se le sezioni differiscono i valori locali di \(B\) non coincidono.
In prossimità del traferro, le linee del campo tendono ad allargarsi: è l’effetto di fringing. Una stima ingegneristica può sostituire alla sezione geometrica un’area efficace maggiore, ottenuta da una regola empirica esplicitata; non esiste però un’unica formula esatta per ogni geometria. Inoltre parte del flusso può richiudersi attraverso percorsi alternativi, generando dispersione: fringing e flusso disperso sono fenomeni distinti.
Nei calcoli di primo dimensionamento un piccolo traferro può dominare la riluttanza complessiva. Perciò giochi meccanici e tolleranze di montaggio incidono direttamente sulla corrente necessaria a ottenere un dato flusso. La relazione fra traferro, forza e conversione di energia verrà sviluppata nell’Articolo 35.
13. Circuiti magnetici reali e limiti del modello concentrato
Un circuito magnetico reale presenta sezioni non uniformi, giunzioni, spigoli, angoli, distribuzioni spaziali del campo e possibili concentrazioni locali dell’induzione. Lo schema concentrato sostituisce tali fenomeni con percorsi medi e parametri equivalenti. Affinché la sua accuratezza sia accettabile, è necessario controllare almeno geometria, grado di confinamento del flusso, eventuale saturazione e tipologia della sorgente magnetizzante.
La dispersione di flusso riguarda porzioni di campo che non percorrono il tragitto desiderato o non concatenano tutti gli avvolgimenti previsti. Una distinzione operativa è fra flusso principale nel nucleo e flussi attraverso percorsi esterni. Tale distinzione è utile ma dipende dal dispositivo: la sua formalizzazione nei circuiti magneticamente accoppiati sarà affrontata nell’articolo successivo e nei modelli di trasformatore.
I fenomeni variabili nel tempo possono introdurre correnti parassite, dipendenza dalla frequenza, effetti locali, comportamento dinamico dell’isteresi e distribuzioni tridimensionali. Per un progetto avanzato si impiegano modelli di riluttanza calibrati o metodi numerici di campo, per esempio agli elementi finiti. Un risultato di simulazione resta comunque soggetto alla qualità dei dati del materiale, delle condizioni al contorno e della discretizzazione.
14. Esempi numerici universitari completamente svolti
14.1 Nucleo toroidale lineare e omogeneo
Dati: \(N=400\) spire; \(I=0{,}50\ \mathrm A\); lunghezza media \(l=0{,}30\ \mathrm m\); sezione \(S=4{,}0\ \mathrm{cm^2}=4{,}0\times10^{-4}\ \mathrm{m^2}\); \(\mu_r=1500\), assunto costante. Trascuriamo dispersioni ed effetti di curvatura.
La forza magnetomotrice è \(\mathcal F=NI=200\ \mathrm{Asp}\). La legge di Ampère fornisce \(H=NI/l=666{,}67\ \mathrm{A/m}\). Con \(\mu_0\simeq1{,}256637\times10^{-6}\ \mathrm{H/m}\), otteniamo \(B=\mu_0\mu_r H\simeq1{,}25664\ \mathrm T\). Quindi \(\Phi=BS\simeq5{,}0265\times10^{-4}\ \mathrm{Wb}\).
La riluttanza magnetica è \(\mathcal R=l/(\mu_0\mu_r S)\simeq3{,}9789\times10^{5}\ \mathrm{H^{-1}}\). Verifica della legge di Hopkinson: \(\mathcal R\Phi\simeq200\ \mathrm A=NI\), in accordo con la forza magnetomotrice applicata. Limite del modello: il valore calcolato \(B\simeq1{,}26\ \mathrm T\) deriva dall’ipotesi di permeabilità relativa costante \(\mu_r=1500\). Nei materiali ferromagnetici reali, la permeabilità varia con il punto di funzionamento e può diminuire sensibilmente in prossimità della saturazione. Pertanto il risultato deve essere verificato mediante la caratteristica sperimentale \(B\)-\(H\) del materiale effettivamente utilizzato. Se il punto operativo ricade nella regione non lineare, il calcolo deve essere ripetuto utilizzando la relazione costitutiva appropriata.
14.2 Nucleo con traferro singolo
Dati: \(N=500\); \(l_{\mathrm{Fe}}=0{,}40\ \mathrm m\); \(S=10\ \mathrm{cm^2}=1{,}0\times10^{-3}\ \mathrm{m^2}\); \(g=1{,}0\ \mathrm{mm}\); \(\mu_r=2000\) costante; induzione richiesta \(B=0{,}80\ \mathrm T\). Ipotizziamo la stessa sezione utile nel ferro e nell’aria, senza fringing e dispersioni.
Il flusso richiesto è \(\Phi=BS=8{,}0\times10^{-4}\ \mathrm{Wb}\). Nel ferro \(H_{\mathrm{Fe}}=B/(\mu_0\mu_r)\simeq318{,}31\ \mathrm{A/m}\), per una caduta magnetomotrice di \(127{,}32\ \mathrm A\). Nel traferro \(H_g=B/\mu_0\simeq636619{,}77\ \mathrm{A/m}\), e quindi \(H_gg\simeq636{,}62\ \mathrm A\).
Il traferro richiede circa \(636{,}62/763{,}94\simeq83{,}3\%\) della f.m.m. totale. Controllo indipendente: \(\mathcal R_{\mathrm{Fe}}\simeq1{,}5915\times10^5\ \mathrm{H^{-1}}\), \(\mathcal R_g\simeq7{,}9577\times10^5\ \mathrm{H^{-1}}\); \((\mathcal R_{\mathrm{Fe}}+\mathcal R_g)\Phi\simeq763{,}94\ \mathrm A\). La preponderanza del traferro è quindi confermata anche dalla formulazione a riluttanze.
14.3 Circuito con due rami magnetici in parallelo
Dati: un tratto comune ha riluttanza \(\mathcal R_0=1{,}0\times10^5\ \mathrm{H^{-1}}\); i due rami hanno \(\mathcal R_1=2{,}0\times10^5\ \mathrm{H^{-1}}\) e \(\mathcal R_2=4{,}0\times10^5\ \mathrm{H^{-1}}\). L’avvolgimento applica \(NI=300\ \mathrm A\). Assumiamo linearità e dispersioni trascurabili.
La riluttanza equivalente del parallelo è \(\mathcal R_p=(\mathcal R_1\mathcal R_2)/(\mathcal R_1+\mathcal R_2)=1{,}3333\times10^5\ \mathrm{H^{-1}}\). Il circuito completo possiede \(\mathcal R_{\mathrm{tot}}=2{,}3333\times10^5\ \mathrm{H^{-1}}\), quindi \(\Phi=300/\mathcal R_{\mathrm{tot}}\simeq1{,}2857\times10^{-3}\ \mathrm{Wb}\).
La caduta sul tratto comune è \(\Delta\mathcal F_0=\mathcal R_0\Phi\simeq128{,}57\ \mathrm A\). Ai capi del parallelo rimangono \(\Delta\mathcal F_p=171{,}43\ \mathrm A\). Pertanto \(\Phi_1=171{,}43/(2{,}0\times10^5)\simeq8{,}5714\times10^{-4}\ \mathrm{Wb}\) e \(\Phi_2=171{,}43/(4{,}0\times10^5)\simeq4{,}2857\times10^{-4}\ \mathrm{Wb}\).
Verifiche: \(\Phi_1+\Phi_2=1{,}2857\times10^{-3}\ \mathrm{Wb}=\Phi\), mentre \(\mathcal R_1\Phi_1=\mathcal R_2\Phi_2\simeq171{,}43\ \mathrm A\). Il ramo con riluttanza minore trasporta il doppio del flusso del ramo con riluttanza maggiore.
14.4 Nucleo non lineare: soluzione a partire da punti sperimentali
Problema: determinare la corrente per imporre \(\Phi=9{,}0\times10^{-4}\ \mathrm{Wb}\) in un nucleo con sezione \(S=10\ \mathrm{cm^2}\), lunghezza media nel ferro \(l=0{,}35\ \mathrm m\), traferro \(g=0{,}50\ \mathrm{mm}\) e \(N=600\) spire. Si assume percorso in serie, sezione uguale, assenza di fringing e dispersione. La caratteristica di prima magnetizzazione del materiale, ipotetica e usata qui a scopo didattico, contiene i punti \((B,H)=(0{,}8\ \mathrm T,250\ \mathrm{A/m})\) e \((1{,}0\ \mathrm T,600\ \mathrm{A/m})\).
Poiché \(B=\Phi/S=0{,}90\ \mathrm T\), per interpolazione lineare fra i due punti si stima \(H_{\mathrm{Fe}}\simeq425\ \mathrm{A/m}\). La caduta nel ferro è \(425\times0{,}35=148{,}75\ \mathrm A\). La caduta nel traferro è \(H_gg=(B/\mu_0)g\simeq358{,}10\ \mathrm A\). La forza magnetomotrice totale è dunque \(506{,}85\ \mathrm A\), da cui \(I\simeq506{,}85/600=0{,}845\ \mathrm A\).
Controllo e limite: la verifica \(NI=H_{\mathrm{Fe}}l+H_gg\) è soddisfatta entro gli arrotondamenti. L’interpolazione non è una legge fisica generale: è una stima locale, condizionata dall’esattezza dei punti forniti, dal ramo della caratteristica e dall’intervallo considerato. Per risolvere il problema inverso, cioè trovare il flusso a corrente assegnata, si può cercare lo zero di \(F(\Phi)=\sum_k H_k(\Phi/S_k)l_k-NI\), per esempio mediante bisezione in un intervallo sul quale la caratteristica è monotona.
15. Applicazioni industriali ed errori concettuali da evitare
Nei relè e negli elettromagneti il progetto magnetico consente di dimensionare avvolgimenti e traferri e di prevedere la corrente necessaria a produrre il flusso. Nei nuclei di trasformatori sono importanti l’induzione massima, la curva di magnetizzazione, il contenimento delle perdite e la struttura laminata. Negli induttori si impiegano materiali e traferri appropriati per controllare il comportamento magnetico in presenza di correnti diverse. Nelle macchine elettriche geometrie, denti, gioghi e traferri determinano la distribuzione del campo e influenzano le prestazioni; l’analisi delle forze, delle coppie e della conversione sarà affrontata più avanti.
Tra gli errori più frequenti rientrano: trattare \(B\) e \(H\) come sinonimi; considerare \(\mu_r\) costante per ogni ferromagnetico; attribuire al flusso un verso «naturale» ignorando le superfici orientate; assumere \(B\) identico in tratti con sezioni diverse; confondere rimanenza e saturazione; identificare il fringing con il flusso disperso; sommare riluttanze senza verificare la topologia; usare l’analogia \(\mathcal F=\mathcal R\Phi\) come se descrivesse automaticamente una potenza dissipata; ignorare le perdite alle frequenze industriali.
Un buon procedimento di progetto parte dalla geometria, sceglie i riferimenti, dichiara il comportamento costitutivo del materiale, applica le leggi di campo e solo dopo riduce il sistema a una rete di riluttanze. L’ultima operazione è sempre il controllo dell’intervallo di induzione e della validità delle approssimazioni adottate.
Metti alla prova le conoscenze sui materiali e sui circuiti magnetici.
Modifica corrente, numero di spire, permeabilità e traferro;
osserva il flusso, la caratteristica B-H e le riluttanze.
Confronta i risultati nelle quattro modalità del laboratorio virtuale.
16. Riepilogo e ponte verso autoinduzione e mutua induzione
Il campo magnetico nei materiali è descritto dalle grandezze \(\mathbf B\), \(\mathbf H\) e \(\mathbf M\). La permeabilità lega \(B\) e \(H\) in modelli lineari, ma nei materiali ferromagnetici reali la relazione può essere non lineare, anisotropa e isteretica. La circuitazione di Ampère collega il campo alla corrente concatenata; il flusso si calcola integrando \(\mathbf B\) sulle superfici. Da queste leggi, sotto opportune ipotesi, discendono riluttanza e legge di Hopkinson.
Le reti magnetiche in serie e parallelo permettono di stimare flussi e cadute di f.m.m.; i traferri possono dominarne il comportamento. Saturazione, dispersione, fringing e perdite delimitano l’affidabilità dei circuiti magnetici ideali. Le grandezze che serviranno nel seguito sono già definite, ma induttanza, mutua induttanza, energia e coenergia dei sistemi magnetici, forze e coppie saranno sviluppate nell’Articolo 35, senza duplicare le basi qui stabilite.
Quadro conclusivo delle relazioni
Verifica dimensionale finale
\([B]=\mathrm T=\mathrm{Wb/m^2}\); \([H]=[M]=\mathrm{A/m}\); \([\mu]=\mathrm{H/m}\); \([\Phi]=\mathrm{Wb}\); \([\mathcal F]=\mathrm A\); \([\mathcal R]=\mathrm{H^{-1}}\); \([\Lambda]=\mathrm H\). Pertanto \([\mathcal R\Phi]=\mathrm{H^{-1}Wb}=\mathrm A\), in accordo con la legge di Hopkinson.
Domande di autoverifica: perché un nucleo con traferro può richiedere molte più amperspire di uno chiuso? Perché \(\mu_s\) e \(\mu_d\) differiscono? Perché una lamiera più sottile può ridurre le perdite parassite? Che cosa impedisce di usare una sola riluttanza costante lungo un ciclo di isteresi? Quali condizioni giustificano la ripartizione del flusso in due rami ideali?