Una macchina asincrona trifase trasforma energia elettrica in energia meccanica, oppure opera in verso energetico inverso, sfruttando l’induzione elettromagnetica tra statore e rotore. La sua caratteristica essenziale è che la velocità meccanica del rotore non coincide, durante la normale produzione di coppia motrice, con la velocità del campo magnetico rotante.
Il campo rotante, già costruito nell’articolo precedente a partire dalle correnti trifase e dal principio di Galileo Ferraris, costituisce il punto di partenza. Qui si passa dal campo alla macchina reale: induzione rotorica, scorrimento, frequenza delle correnti nel rotore e modello circuitale equivalente.
Indice del capitolo
- Dall’Articolo 42 alla macchina asincrona
- Architettura della macchina
- Statore, avvolgimenti e traferro
- Rotore a gabbia e rotore avvolto
- Induzione delle correnti rotoriche
- Origine fisica della coppia
- Velocità sincrona e velocità meccanica
- Scorrimento e convenzioni di segno
- Regimi motore, generatore e frenatura
- Frequenza rotorica
- Forza elettromotrice rotorica
- Impedenza e corrente del rotore
- Analogia con il trasformatore
- Riporto delle grandezze allo statore
- Circuito equivalente per fase
- Magnetizzazione e perdite nel ferro
- Significato energetico di R′₂/s
- Comportamento ai limiti e limiti del modello
- Esempi numerici verificati
- Errori concettuali da evitare
- Applicazioni e raccordo con l’Articolo 44
1. Dall’Articolo 42 alla macchina asincrona
Un sistema trifase equilibrato alimenta tre sistemi di avvolgimenti statorici opportunamente sfasati nello spazio. Nel modello a fondamentale spaziale sinusoidale, con simmetria magnetica e saturazione trascurata, la risultante è un campo rotante di ampiezza costante, che avanza nel traferro alla velocità Ωs = 2πf1/p. Qui f1 è la frequenza di alimentazione e p il numero di coppie polari.
La macchina asincrona aggiunge un circuito elettrico mobile, il rotore. Finché esiste un moto relativo tra campo fondamentale e circuiti rotorici, il flusso concatenato con questi ultimi cambia: nascono forze elettromotrici, circolano correnti e si sviluppa un’interazione meccanica. L’energia meccanica non viene creata dall’induzione: è il risultato della conversione di una parte della potenza elettrica assorbita.
2. Architettura della macchina asincrona trifase
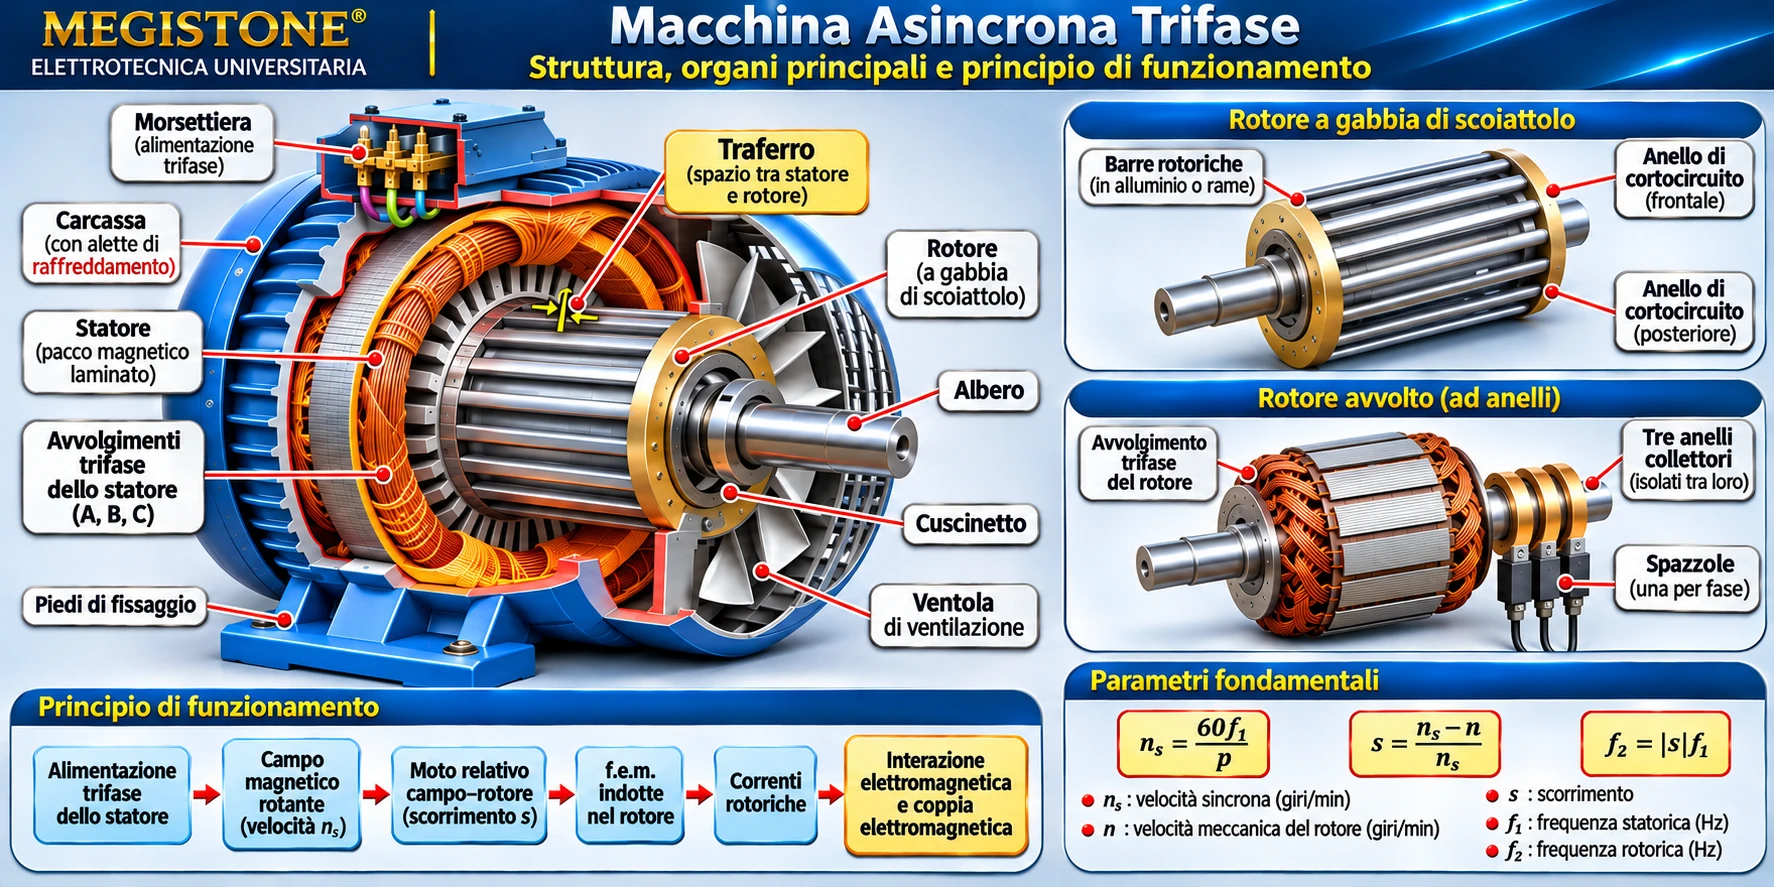
La parte fissa prende il nome di statore, quella mobile di rotore. Entrambi contengono un percorso per il flusso magnetico; sono separati da un sottile intervallo d’aria, il traferro. L’energia attraversa elettromagneticamente questo spazio, senza necessità di contatti elettrici diretti tra statore e rotore di un motore a gabbia.
Completano l’insieme l’albero, i cuscinetti, le testate degli avvolgimenti, la carcassa e il sistema di ventilazione o raffreddamento. La laminazione dei pacchi ferromagnetici riduce le correnti parassite; le perdite per isteresi e correnti indotte non scompaiono e contribuiscono al riscaldamento.
3. Statore, avvolgimenti e traferro
Il pacco statorico è formato da lamierini magnetici dotati di cave, nelle quali sono alloggiati i conduttori degli avvolgimenti. In una macchina trifase ordinaria le fasi sono distribuite in modo da produrre, quando percorse da correnti equilibrate, una forza magnetomotrice risultante rotante. Le disposizioni effettive delle cave e degli avvolgimenti producono anche armoniche spaziali: la descrizione sinusoidale è quindi un modello fondamentale, non la descrizione completa di ogni dettaglio costruttivo.
Il traferro influisce sulla riluttanza magnetica, sulla corrente magnetizzante e sull’accoppiamento statore–rotore. Un traferro più grande, a parità delle altre condizioni, richiede in genere maggiore forza magnetomotrice per ottenere il medesimo flusso utile; non è tuttavia corretto valutarne gli effetti prescindendo dalla geometria dell’intera macchina.
4. Rotore a gabbia e rotore avvolto
Rotore a gabbia
Nel rotore a gabbia i conduttori sono barre collocate nelle cave rotoriche e cortocircuitate alle estremità mediante due anelli. Si forma così un insieme di percorsi chiusi nel quale le correnti vengono indotte dal campo statorico. Non esistono, nel normale funzionamento, morsetti rotorici da alimentare con una tensione esterna. La robustezza costruttiva e la limitata manutenzione spiegano l’ampia diffusione di questa soluzione.
Rotore avvolto
Il rotore avvolto presenta un avvolgimento polifase isolato, con terminali normalmente collegati ad anelli collettori e spazzole. Tale configurazione consente, nelle macchine predisposte, l’inserzione di impedenze esterne nel circuito rotorico e strategie particolari di funzionamento. Gli anelli non trasformano però il principio della macchina in quello di un motore sincrono: la produzione ordinaria della coppia asincrona resta legata allo scorrimento.
5. Campo rotante e induzione delle correnti rotoriche
Si consideri il rotore inizialmente fermo. Il campo statorico ruota rispetto alle sue barre e determina variazioni del flusso concatenato con i circuiti rotorici; per la legge di Faraday–Neumann–Lenz compaiono forze elettromotrici indotte. Poiché i circuiti sono chiusi, fluiscono correnti rotoriche. Queste producono a loro volta un campo che interagisce con quello statorico.
Quando il rotore accelera nel verso del campo, la velocità relativa diminuisce: diminuiscono la frequenza delle correnti rotoriche e, nell’approssimazione lineare a flusso assegnato, il modulo della forza elettromotrice indotta. Il rotore non insegue passivamente una forza magnetica statica; è l’accoppiamento di campo, moto relativo e corrente indotta a generare la conversione elettromeccanica.
6. Origine fisica della coppia elettromagnetica
Su un conduttore percorso da corrente e immerso in un campo magnetico agisce una forza elettromagnetica; in forma locale la densità di forza vale f = J × B, misurata in N/m³. La distribuzione delle forze tangenziali sui conduttori e sui materiali magnetici produce una coppia attorno all’asse. Un’analisi completa può essere espressa anche tramite il tensore degli sforzi di Maxwell o mediante coenergia magnetica.
Nel funzionamento motore, la coppia elettromagnetica tende a trascinare il rotore nel verso del campo rotante. La reazione rotorica modifica a sua volta le correnti statoriche; perciò la macchina non è descrivibile correttamente come un rotore mosso da un campo indipendente e immutabile in ogni condizione di carico.
7. Velocità sincrona e velocità meccanica
Con P = 2p poli, la velocità sincrona della fondamentale statorica è:
La velocità meccanica del rotore è n (giri/min). Le grandezze angolari corrispondenti sono Ωs = 2πns/60 e Ω = 2πn/60, in rad/s. A frequenza e numero di poli fissati, la velocità sincrona non dipende direttamente dal carico: è la velocità rotorica ad assestarsi al valore compatibile con il bilancio dinamico delle coppie.
8. Scorrimento: definizione e segni
Si assumano positive le velocità orientate nel verso del campo rotante scelto come riferimento; la definizione si applica quando ns ≠ 0. Lo scorrimento è un rapporto adimensionale tra velocità relativa del campo rispetto al rotore e velocità sincrona:
s = 1 significa rotore fermo, 0 < s < 1 rotore in moto concorde ma più lento del campo; s = 0 significa sincronismo. Per s < 0 il rotore supera la velocità del campo nel verso concorde. Per s > 1 il rotore si muove in senso opposto rispetto al campo nel riferimento adottato.
La macchina non è quindi caratterizzata universalmente da scorrimento compreso tra zero e uno: questo intervallo descrive il regime motore ordinario, non tutti i possibili funzionamenti.
9. Funzionamento motore, generatore e frenatura
| Intervallo | Significato cinematico | Interpretazione ordinaria |
|---|---|---|
| s = 1 | Rotore fermo | Condizione iniziale di avviamento |
| 0 < s < 1 | Rotore concorde e subsincrono | Motore asincrono |
| s = 0 | Rotore sincrono con la fondamentale | Coppia induttiva ideale nulla nel modello di base |
| s < 0 | Rotore concorde e supersincrono | Possibile funzionamento generatore con opportuna alimentazione e azionamento |
| s > 1 | Rotore contrario al campo | Regione riconducibile alla frenatura in controcorrente, secondo le condizioni operative |
La condizione s < 0, da sola, non basta a definire tutti i dettagli energetici dell’impianto: occorre considerare l’alimentazione, la coppia all’albero e il verso dei flussi di potenza. Analogamente, dire s > 1 non identifica da solo uno schema specifico di frenatura. L’approfondimento quantitativo viene rinviato al capitolo successivo.
10. Frequenza delle correnti rotoriche
Una variazione di fase elettrica di 2π corrisponde a una variazione meccanica di 2π/p. La velocità angolare elettrica relativa è quindi p(Ωs − Ω); dividendo il modulo per 2π si ottiene la frequenza fisica delle correnti rotoriche:
All’avviamento s = 1 e f2 = f1. A scorrimento del 2% con alimentazione a 50 Hz, la frequenza rotorica è solo 1 Hz: questo non significa che il campo nel traferro ruoti a 1 Hz rispetto allo statore, ma che il rotore osserva la fondamentale del campo con quella frequenza relativa. A scorrimento negativo il modulo della frequenza resta non negativo, mentre cambia il verso della progressione di fase relativa.
11. Forza elettromotrice rotorica e dipendenza dallo scorrimento
Si definisca E20 il valore efficace per fase della forza elettromotrice rotorica a rotore fermo, per un flusso fondamentale assegnato. Nell’approssimazione lineare e sinusoidale, e per scorrimento positivo, la f.e.m. indotta varia proporzionalmente alla velocità relativa:
Per i regimi negativi, il modulo della f.e.m. è proporzionale a |s|, ma il verso e i riferimenti fasoriali richiedono convenzioni coerenti. Nella macchina reale anche il flusso varia in funzione dell’alimentazione, della caduta statorica, della saturazione e delle condizioni di carico: non va pertanto applicata indiscriminatamente la proporzionalità semplice a qualunque fenomeno transitorio o non lineare.
12. Resistenza, reattanza e corrente rotorica
Indicando con R2 la resistenza di fase rotorica e con X20 = 2πf1Lσ2 la reattanza di dispersione a rotore fermo, per 0 < s ≤ 1 risulta X2(s) = sX20. In un circuito rotorico chiuso e con f.e.m. di riferimento E20 si ha:
La prima espressione descrive la circuitazione rotorica alla frequenza f2; la seconda è una trasformazione algebrica che permette di esprimere il ramo con una reattanza riferita alla frequenza statorica. Il valore complesso di corrente così rappresentato usa un riferimento fasoriale opportunamente scelto; non si devono confondere direttamente fasori fisici definiti a frequenze differenti.
Le formule valgono per una macchina simmetrica, alimentazione sinusoidale equilibrata, modello magnetico lineare e parametri concentrati sostanzialmente costanti. L’effetto pelle nelle barre profonde, la saturazione e le armoniche possono rendere R2 e X2 dipendenti dalle condizioni operative.
13. Perché la macchina asincrona ricorda un trasformatore
Lo statore svolge il ruolo di un sistema primario alimentato; il rotore quello di un secondario elettricamente chiuso. In entrambi i dispositivi il flusso principale accoppia i circuiti e le dispersioni sono rappresentate da reattanze. La differenza decisiva è che nella macchina asincrona il secondario ruota: la sua frequenza fisica dipende dallo scorrimento e una parte della potenza trasferita attraverso il traferro viene convertita in potenza meccanica.
Come nel trasformatore reale, il modello comprende resistenze degli avvolgimenti, dispersioni, ramo magnetizzante e rappresentazione delle perdite nel ferro. Il termine che distingue la macchina dal trasformatore statico è la resistenza equivalente R′2/s.
14. Riporto delle grandezze rotoriche allo statore
Si introduca un rapporto di trasformazione equivalente a = E10/E20, definito a rotore fermo per la stessa fondamentale del flusso, con tensioni efficaci per fase e con orientamenti coerenti. E10 è la f.e.m. primaria ideale di riferimento, E20 quella rotorica di riferimento. Per il modello di accoppiamento ideale, adottando le corrispondenti convenzioni:
E′20 = aE20 ; I′2 = I2/a ; Z′2 = a²Z2
Ne segue R′2 = a²R2 e X′2 = a²X20. Gli apici indicano una rappresentazione equivalente riferita allo statore, non componenti fisici trasferiti nel pacco statorico. Nel rotore a gabbia il valore equivalente è ricavato dal modello elettromagnetico e non dal semplice conteggio di spire di un tradizionale avvolgimento secondario.
Queste relazioni riguardano un rapporto per fase definito coerentemente, non un rapporto tra tensioni concatenate scelto senza tener conto delle connessioni.
15. Il circuito equivalente per fase
Nella rappresentazione classica a T, la tensione di fase V1 alimenta in serie R1 + jX1. Dal nodo di tensione interna E1 partono tre rami in parallelo: la resistenza delle perdite nel ferro Rc, la reattanza magnetizzante jXm e il ramo rotorico riportato R′2/s + jX′2. Tutti e tre si richiudono sul conduttore comune di ritorno della rappresentazione per fase.
Per fissare senza ambiguità la topologia, le impedenze dei rami si combinano mediante:
Zm = (1/Rc + 1/(jXm))−1
Zp = (1/Zm + 1/Z′2(s))−1
Zin = R1 + jX1 + Zp
Le correnti possono così essere determinate da I1 = V1/Zin, E1 = V1 − I1(R1 + jX1), I′2 = E1/Z′2 e I0 = E1/Zm, con I1 = I0 + I′2 per i versi di corrente scelti. Il circuito costituisce un modello di regime, non una rappresentazione esatta di tutte le armoniche e dei fenomeni transitori.
16. Ramo magnetizzante e perdite nel ferro
La reattanza Xm rappresenta la corrente necessaria per stabilire il flusso principale nel circuito magnetico; il ramo Rc modella, in forma concentrata, le perdite nel ferro associate al regime di riferimento. Nel modello a T entrambi sono posti ai capi della tensione interna E1, dopo l’impedenza statorica e in parallelo al ramo rotorico.
Il flusso magnetizzante non è prodotto soltanto dalla corrente «a vuoto» considerata isolatamente: il bilancio delle forze magnetomotrici comprende l’azione del rotore e la corrente richiesta alla rete. La rappresentazione con Rc costante è approssimata: le perdite effettive dipendono da induzione, frequenza, caratteristiche dei lamierini e distribuzione del flusso. Le perdite meccaniche per attrito e ventilazione non sono automaticamente incluse in Rc.
17. Il significato fisico di R′₂/s
Nel regime motore 0 < s ≤ 1 la resistenza rotorica equivalente può essere scomposta algebricamente:
Il primo addendo è associato alla dissipazione Joule nel rotore; il secondo è un resistore fittizio di conversione: la potenza che esso assorbe nel modello rappresenta la quota convertita in potenza elettromagnetica meccanica, prima delle perdite meccaniche. Non va interpretato come un resistore materialmente collocato nelle barre.
Con corrente rotorica efficace riportata I′2, in un sistema trifase simmetrico il modello associa alla resistenza totale la potenza di traferro Pδ = 3|I′2|²R′2/s, alla resistenza fisica la perdita Joule rotorica PJ2 = 3|I′2|²R′2 e alla parte di conversione Pconv = Pδ − PJ2. Sono richiamati qui soltanto per dare senso ai parametri: bilancio completo delle perdite, coppia e rendimento appartengono all’Articolo 44.
Per s < 0 la parte equivalente di conversione diventa negativa secondo la convenzione di potenza assorbita e segnala il regime di conversione inversa; non rappresenta una resistenza passiva realmente negativa.
18. Avviamento, carico, sincronismo e limiti del modello
Rotore fermo. Con s = 1, la f.e.m. rotorica è quella a rotore bloccato, la frequenza rotorica coincide con quella statorica e l’impedenza del ramo riportato è R′2 + jX′2. Il modello non implica che la corrente di avviamento sia sempre identica al valore reale misurato: parametri variabili con frequenza, saturazione e cadute possono essere importanti.
Motore in carico. Per 0 < s < 1, la frequenza rotorica è inferiore a quella statorica. Se la coppia resistente aumenta rispetto a una precedente condizione di equilibrio, il sistema può rallentare e assestarsi a uno scorrimento maggiore: la relazione quantitativa fra coppia e scorrimento sarà dedotta nell’Articolo 44.
Avvicinamento al sincronismo. Nel modello lineare a tensione fissata, quando s → 0+, il modulo di R′2/s diverge, la corrente rotorica di fondamentale tende a zero e la coppia induttiva utile tende a zero. A s = 0 la formula con divisione per s non va valutata numericamente: si adopera il limite di ramo rotorico aperto nel modello fondamentale. Rimane possibile una corrente magnetizzante statorica e, nel dispositivo reale, persistono le perdite meccaniche e nel ferro.
Per questo un motore asincrono ordinario con coppia resistente positiva non mantiene un funzionamento stazionario esattamente alla velocità sincrona. Il modello lineare non include esattamente distribuzioni di cave, armoniche, transitori elettromeccanici, saturazione, effetto pelle o riscaldamento dei conduttori; tali effetti vanno considerati quando la precisione progettuale lo richiede.
19. Esempi numerici completi
Esempio 1 — Velocità sincrona e scorrimento
Dati: motore trifase a 50 Hz, 4 poli, velocità misurata 1440 giri/min. Ipotesi: sequenza di fase diretta e rotore concorde.
Calcolo: p = 4/2 = 2; ns = 60·50/2 = 1500 giri/min; s = (1500 − 1440)/1500 = 0,04 = 4%.
Verifica: (1 − 0,04)·1500 = 1440 giri/min. Interpretazione: il rotore gira nel verso del campo con velocità inferiore del 4% a quella sincrona: è il regime motore ordinario.
Esempio 2 — Frequenza delle correnti rotoriche
Dati: f1 = 50 Hz, motore con s = 0,025. Ipotesi: funzionamento motore equilibrato a regime, fondamentale spaziale.
Calcolo: f2 = sf1 = 0,025·50 = 1,25 Hz.
Confronto: all’avviamento s = 1 e f2 = 50 Hz; nella condizione supersincrona ipotetica s = −0,02 risulta f2 = |−0,02|·50 = 1 Hz.
Verifica: tutte le frequenze fisiche sono non negative. Interpretazione: la frequenza rotorica misura la rapidità relativa di attraversamento della fondamentale del campo.
Esempio 3 — F.e.m., corrente rotorica e trasformazione dell’impedenza
Dati: modello rotorico per fase con E20 = 100 V, R2 = 0,40 Ω, X20 = 2,00 Ω; scorrimento s = 0,04. Ipotesi: flusso fondamentale costante, valori efficaci, regime lineare sinusoidale, parametri riferiti al rotore.
Calcolo: E2 = 0,04·100 = 4,00 V; X2 = 0,04·2,00 = 0,080 Ω. L’impedenza fisica alla frequenza rotorica è Z2 = 0,40 + j0,080 Ω e il suo modulo è √(0,40² + 0,080²) ≈ 0,4079 Ω. La corrente efficace è |I2| = 4,00/0,4079 ≈ 9,81 A (angolo circa −11,31° rispetto alla f.e.m.).
Verifica tramite ramo equivalente: R2/s = 0,40/0,04 = 10 Ω; Z2,eq = 10 + j2 Ω; |I2| = 100/√(10² + 2²) ≈ 9,81 A. Si ottiene lo stesso modulo senza cambiare la fisica del circuito.
Interpretazione: l’apparente aumento di R2/s non descrive un aumento della resistenza ohmica reale: è il risultato della trasformazione del circuito rotorico e include il termine di conversione elettromeccanica.
Esempio 4 — Circuito completo per fase, con riporto allo statore
Dati: tensione statorica di fase V1 = 230 V (riferimento fasoriale reale), R1 = 0,60 Ω, X1 = 1,20 Ω, Rc = 500 Ω, Xm = 60 Ω, R′2 = 0,50 Ω, X′2 = 1,50 Ω, s = 0,05. Ipotesi: sistema trifase equilibrato e circuito a T lineare; le grandezze sono già riferite allo statore.
Preparazione: Z′2 = 0,50/0,05 + j1,50 = 10 + j1,50 Ω. L’ammettenza del gruppo parallelo è Yp = 1/500 + 1/(j60) + 1/(10 + j1,50). La sua inversa è Zp, mentre Zin = (0,60 + j1,20) + Zp. La corrente di alimentazione si ottiene da I1 = 230/Zin; la corrente rotorica dalla tensione interna E1 = 230 − I1(0,60 + j1,20) e da I′2 = E1/(10 + j1,50).
Risultati numerici: Zp ≈ (9,1208 + j2,8639) Ω; Zin ≈ (9,7208 + j4,0639) Ω; I1 ≈ (20,1405 − j8,4199) A, con modulo 21,83 A e fase −22,69°. La tensione interna vale E1 ≈ (207,8118 − j19,1166) V e il modulo è 208,69 V. La corrente rotorica riportata è I′2 ≈ (20,0435 − j4,9182) A, modulo 20,64 A. La corrente magnetizzante e di perdita combinata vale I0 ≈ (0,0970 − j3,5018) A.
Verifica di Kirchhoff: I′2 + I0 ≈ (20,1405 − j8,4199) A = I1 (errore numerico inferiore a 10−12 A con le cifre di calcolo non arrotondate). Questo conferma la topologia a T: nessuno dei tre rami in parallelo è collocato prima dell’impedenza statorica.
20. Errori concettuali frequenti
- Confondere i poli con le coppie polari: per quattro poli, p = 2, non 4.
- Identificare la velocità del rotore con quella del campo: coincidono soltanto al sincronismo, dove nel modello fondamentale non si genera coppia asincrona motrice.
- Considerare lo scorrimento sempre positivo e inferiore a uno: vale solo per il regime motore ordinario.
- Attribuire frequenza statorica alle correnti rotoriche in ogni regime: la frequenza fisica rotorica è |s|f1.
- Scambiare R′2/s per una resistenza fisica variabile: è un parametro equivalente che incorpora la conversione.
- Mettere il ramo magnetizzante in serie al ramo rotorico: nel circuito a T i rami sono in parallelo dopo l’impedenza statorica.
- Applicare un rapporto di spire arbitrario alla gabbia: il riporto richiede un rapporto equivalente definito per fase e per la fondamentale.
- Considerare costanti in ogni condizione i parametri della macchina reale: temperatura, saturazione, armoniche ed effetto pelle possono modificarli.
21. Applicazioni industriali e raccordo con l’Articolo 44
La semplicità del rotore a gabbia, l’assenza di alimentazione rotorica esterna e l’affidabilità costruttiva rendono le macchine asincrone particolarmente adatte ad azionare pompe, ventilatori, compressori, nastri trasportatori e molte altre utenze industriali. Il rotore avvolto risponde a esigenze più specifiche di accessibilità elettrica del circuito rotorico.
Le grandezze individuate in questo capitolo — s, f2, I′2 e R′2/s — costituiscono gli strumenti necessari per il passo successivo: bilancio delle potenze, perdite, coppia elettromagnetica, rendimento e caratteristica coppia–scorrimento, che saranno affrontati in modo sistematico nell’Articolo 44.
Sintesi. La macchina asincrona non funziona perché il rotore raggiunge il campo, bensì perché permane un moto relativo sufficiente a indurre correnti e sviluppare la coppia richiesta. Lo scorrimento collega meccanica ed elettromagnetismo; il circuito equivalente per fase traduce questo collegamento in un modello quantitativo utilizzabile per lo studio del funzionamento.