Macchine rotanti e campo magnetico rotante
Un trasformatore trasferisce energia elettrica fra circuiti fermi mediante un flusso magnetico variabile. Una macchina elettrica rotante utilizza invece l’interazione fra campo magnetico, correnti e parti mobili per trasformare energia elettrica in energia meccanica, o viceversa. Il passaggio concettuale decisivo è comprendere come avvolgimenti fissi, alimentati da correnti opportunamente sfasate, possano produrre un campo magnetico che ruota nello spazio senza richiedere la rotazione fisica degli avvolgimenti.
In questo capitolo ricaviamo tale risultato a partire dalla struttura delle macchine e dalla distribuzione spaziale del campo. Introduciamo prima il campo pulsante e la sua decomposizione in due campi controrotanti; poi dimostriamo il campo rotante prodotto da una terna trifase equilibrata e ne calcoliamo la velocità sincrona. Il modello è ideale e le ipotesi vengono dichiarate esplicitamente: non tutte le sue proprietà si trasferiscono senza correzioni alle macchine reali.
1. Prerequisiti e obiettivi
Si assumono noti il regime sinusoidale e i fasori, la legge di Faraday–Neumann–Lenz, le terne trifase e le loro sequenze, i circuiti magnetici, la permeabilità e l’energia elettromagnetica. Sono inoltre utili le nozioni di forza magnetomotrice, flusso concatenato e mutua induzione. Questi concetti sono stati sviluppati nei precedenti blocchi del percorso MEGISTONE.
Alla fine dello studio il lettore saprà distinguere statore e rotore; descrivere la distribuzione di campo di un avvolgimento; interpretare poli, coppie polari e angoli elettrici; dimostrare la formazione di un campo rotante trifase; ricavare velocità e verso del campo; riconoscere infine i limiti delle ipotesi idealizzanti.
2. Macchine elettriche rotanti e conversione dell’energia
Una macchina elettrica rotante possiede almeno due sistemi fisici in moto relativo, collegati mediante un campo elettromagnetico. Nel funzionamento da motore riceve energia elettrica e rende disponibile energia meccanica all’albero; nel funzionamento da generatore riceve energia meccanica e fornisce energia elettrica. La reversibilità è un principio generale della conversione elettromeccanica, mentre le effettive possibilità operative dipendono dalla tipologia costruttiva e dal sistema di alimentazione e controllo.
Una stessa macchina può presentare perdite elettriche, magnetiche e meccaniche. Per questo la potenza utile non coincide, in generale, con quella assorbita. In termini concettuali, la conversione avviene attraverso scambi di energia e quantità di moto con il campo elettromagnetico nel traferro: non è sufficiente parlare di una generica «attrazione di poli» per descrivere tutti i tipi di macchina.
3. Statore, rotore, traferro e parti costruttive
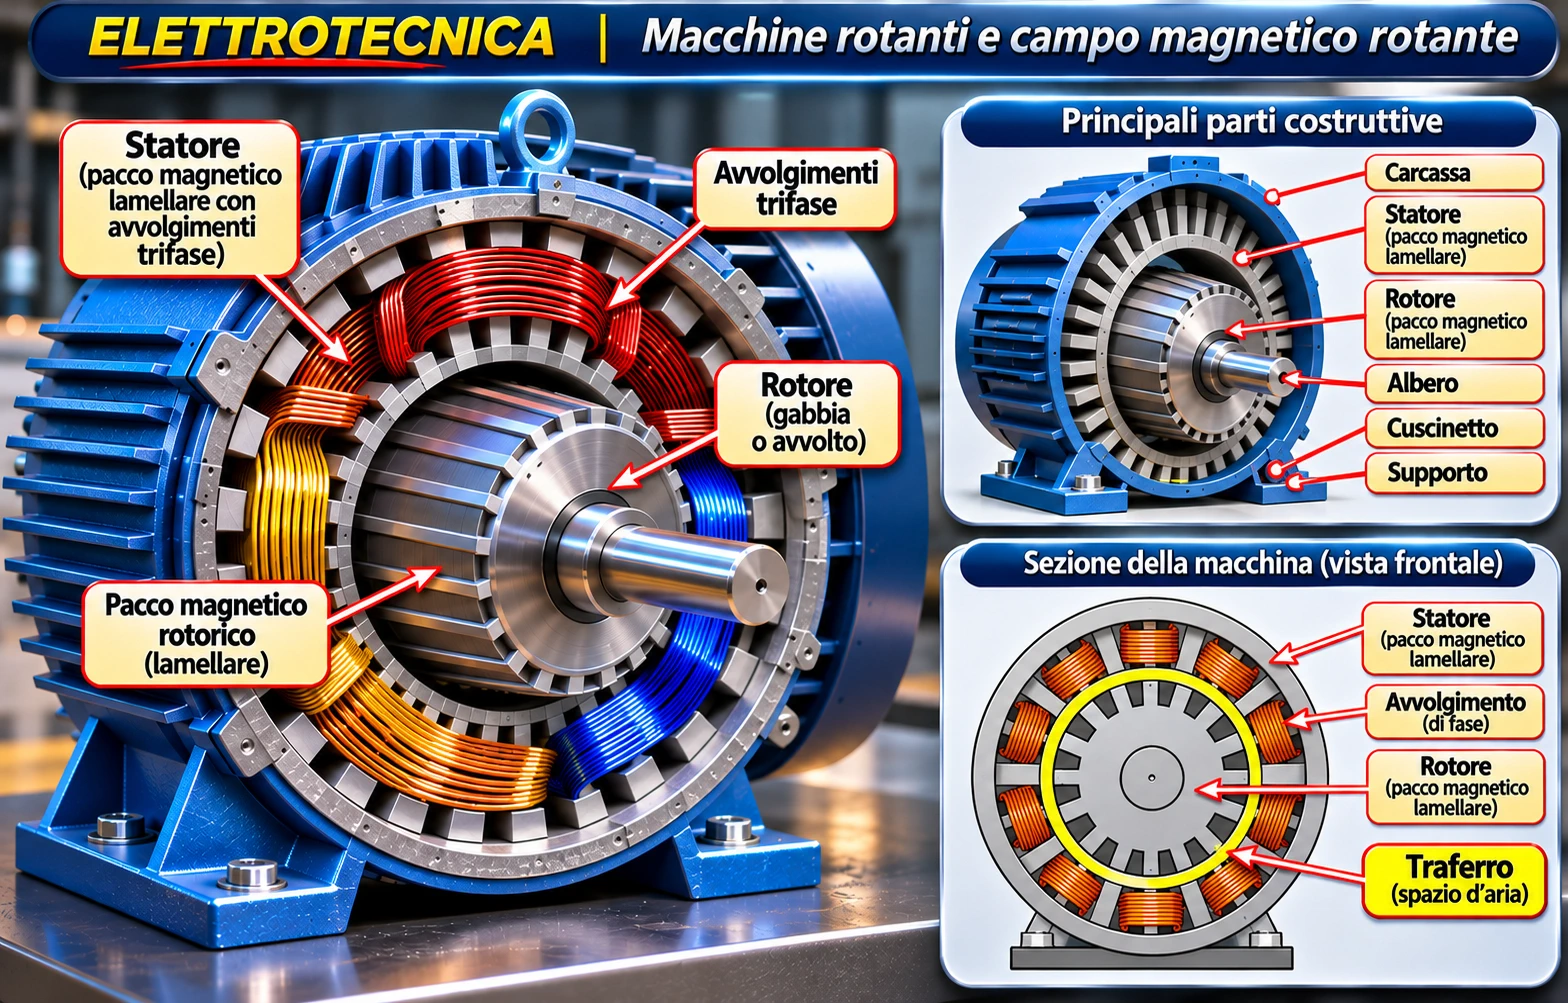
Lo statore è la parte ferma; il rotore è la parte che gira, solidale all’albero. Fra i due si trova il traferro, tipicamente un piccolo spazio d’aria o di materiale non ferromagnetico attraverso il quale si stabilisce l’accoppiamento magnetico. Il circuito magnetico è in genere formato da parti ferromagnetiche; i pacchi lamellari, quando adottati, limitano le correnti parassite dovute ai campi variabili.
La carcassa sostiene lo statore; albero, cuscinetti e supporti consentono il moto; ventilazione e altri sistemi termici asportano il calore. Le cave possono ospitare conduttori o avvolgimenti. Tuttavia non tutte le macchine impiegano identiche disposizioni: l’eccitazione può essere statorica oppure rotorica, il rotore può avere avvolgimenti o magneti permanenti e la struttura può essere interna, esterna oppure assiale.
Il traferro ha un ruolo decisivo: poiché la permeabilità dell’aria è molto inferiore a quella dei materiali ferromagnetici non saturi, una porzione importante della riluttanza magnetica può concentrarsi proprio in tale regione. La sua geometria influenza distribuzione del campo, corrente magnetizzante, forze e armoniche.
4. Avvolgimenti, assi magnetici e alimentazione
Un avvolgimento percorroso da corrente produce una forza magnetomotrice (f.m.m.). Il suo asse magnetico individua la direzione rispetto alla quale la componente fondamentale della distribuzione spaziale del campo ha un massimo positivo, secondo una polarità di riferimento scelta. Se la corrente cambia segno, si inverte la polarità istantanea del campo associato alla stessa geometria dell’avvolgimento.
Gli avvolgimenti concentrati raccolgono le spire in una regione relativamente limitata; quelli distribuiti ripartiscono i conduttori in più cave. Nelle macchine reali la distribuzione di f.m.m. contiene generalmente armoniche spaziali; un avvolgimento distribuito opportunamente progettato può ridurne alcune e approssimare meglio una sinusoide. L’alimentazione può essere continua, alternata monofase, polifase o ottenuta tramite convertitori elettronici: la forma della corrente condiziona il campo prodotto.
Per il modello di questo capitolo considereremo l’armonica spaziale fondamentale di un insieme di avvolgimenti, non il dettaglio discreto delle singole spire.
5. Poli, coppie polari e angoli meccanici ed elettrici
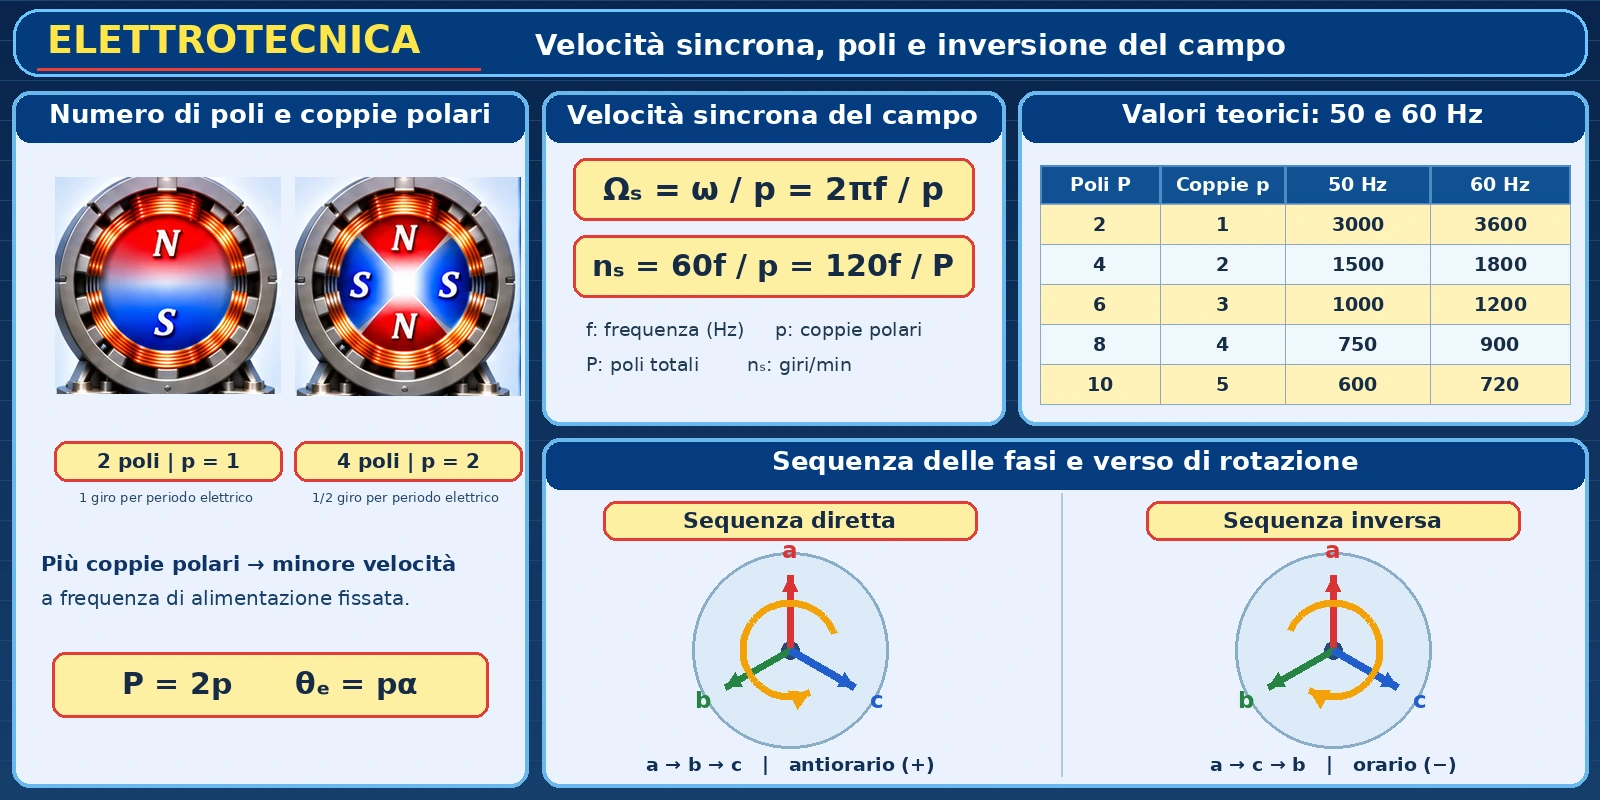
Il numero di poli P conta l’alternanza di poli nord e sud della distribuzione fondamentale lungo la circonferenza. Il numero di coppie polari è p=P/2: una macchina a quattro poli ha due coppie polari. Una distribuzione con p coppie polari compie p cicli magnetici durante un giro meccanico.
Qui α è l’angolo meccanico, misurato nello spazio lungo il traferro rispetto a un asse fisso, e θe è il corrispondente angolo elettrico. Per una macchina a quattro poli (p=2), 90° meccanici equivalgono a 180° elettrici. Nei calcoli trigonometrici si adottano radianti; i gradi sono utili per descrivere le posizioni degli avvolgimenti.
Quando si afferma che tre assi magnetici sono separati di 120° elettrici, non si intende necessariamente che siano separati di 120° meccanici: la separazione meccanica corrispondente è 120°/p, modulo la periodicità polare. Per p=1 le due misure coincidono.
6. Modello spaziale sinusoidale del campo al traferro
Per poter calcolare in forma chiusa la composizione dei campi, adottiamo una macchina idealizzata con traferro uniforme, circuito magnetico lineare e simmetrico, avvolgimenti equivalenti a distribuzioni sinusoidali della fondamentale spaziale, assenza di saturazione e armoniche trascurate. Indichiamo con B(α,t) la componente radiale, con segno, dell’induzione magnetica nel traferro, non il modulo tridimensionale del vettore induzione.
In questo modello il campo prodotto da una singola fase può essere scritto come una sinusoide spaziale moltiplicata per una funzione temporale. In particolare B1 denoterà l’ampiezza di picco della fondamentale di induzione radiale generata da una fase sola quando la sua corrente vale il valore di picco Im, a parità di geometria e permeabilità efficace. Tale definizione è essenziale per non attribuire erroneamente il fattore 3/2 al valore efficace di corrente o al campo reale complessivo.
La proporzionalità fra f.m.m. e induzione è in questa trattazione una relazione idealizzata legata al circuito lineare; non costituisce un’equazione universale valida in ogni punto di qualunque geometria magnetica.
7. Il campo magnetico pulsante monofase
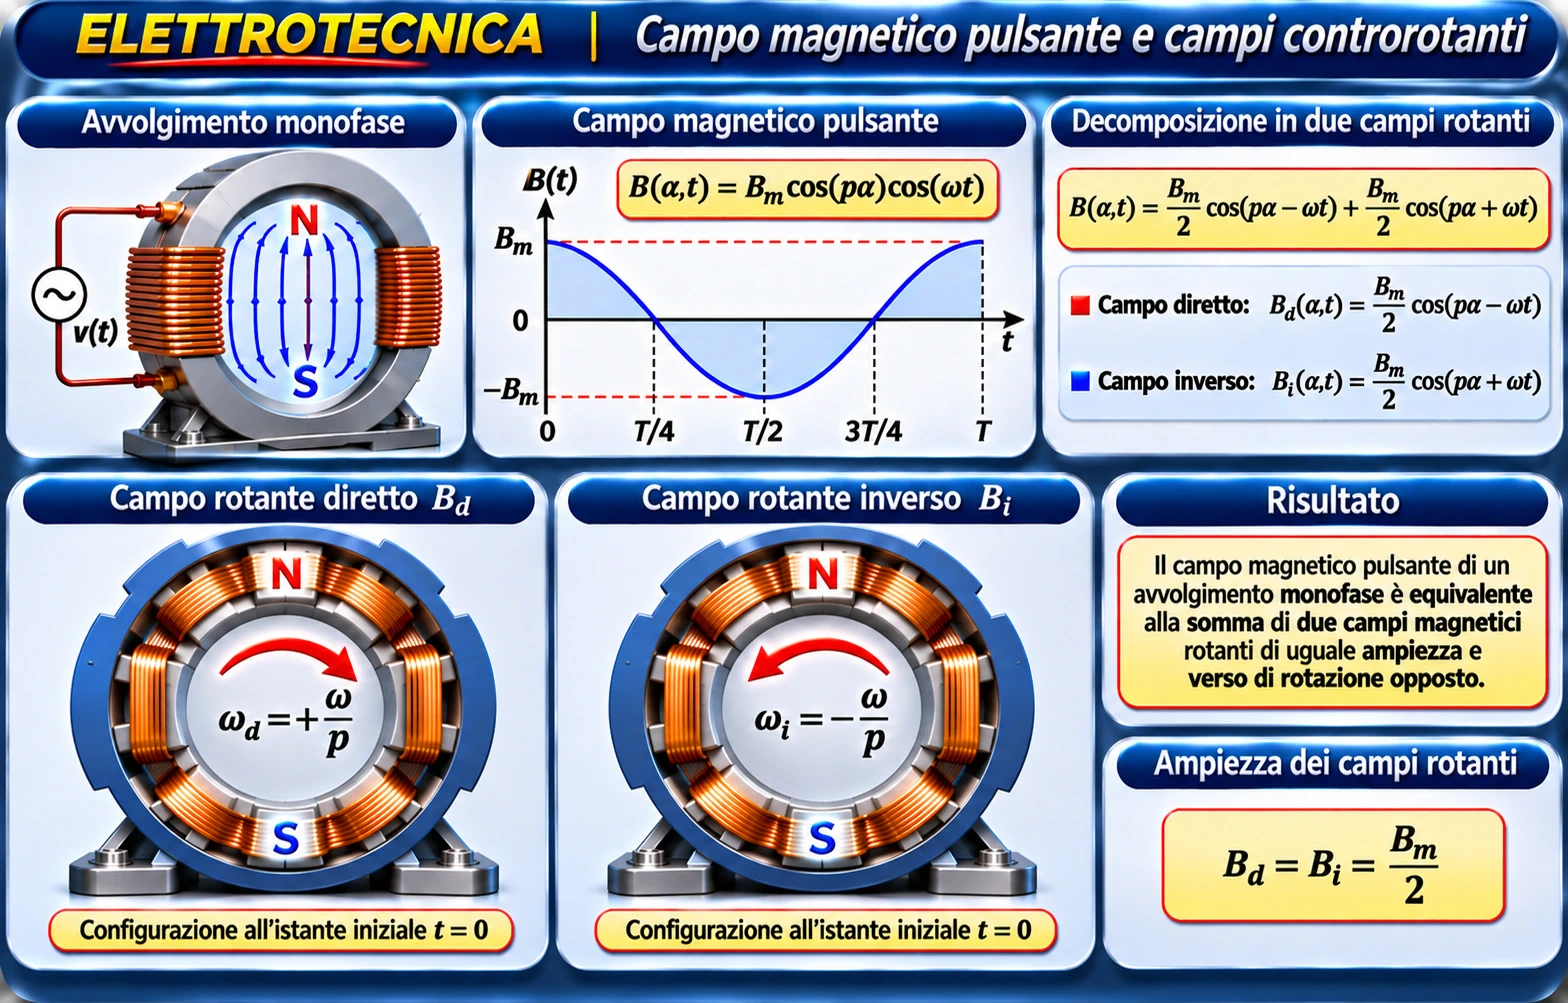
Fissiamo l’asse magnetico di un avvolgimento monofase in α=0, scegliamo positiva la corrente che produce un massimo positivo su tale asse e alimentiamolo con i(t)=Im cos(ωt). Per la sola fondamentale spaziale, la componente di campo è:
La pulsazione elettrica è ω=2πf, in rad/s; Bm è l’ampiezza di picco della distribuzione nel modello. Il fattore spaziale cos(pα) rimane ancorato allo statore: sono la sua intensità e la sua polarità a variare nel tempo. Dopo un quarto di periodo il campo ideale si annulla ovunque, dopo mezzo periodo inverte segno e dopo un periodo recupera lo stato iniziale.
Un campo di questo tipo è detto pulsante, non rotante di modulo spaziale costante. L’apparente scambio periodico dei poli nord e sud non dimostra che una distribuzione magnetica stia avanzando continuamente lungo la circonferenza.
8. Scomposizione in due campi controrotanti
Usiamo l’identità trigonometrica cos x cos y = [cos(x−y)+cos(x+y)]/2 con x=pα e y=ωt. Otteniamo:
Il primo termine ha massimi caratterizzati da pα−ωt=2kπ; a fase costante si ricava dα/dt=+ω/p. Il secondo ha massimi caratterizzati da pα+ωt=2kπ, per i quali dα/dt=−ω/p. Si tratta dunque di due onde spaziali rotanti di pari ampiezza Bm/2 e velocità angolari opposte, nel riferimento dello statore.
La loro sovrapposizione riproduce esattamente il campo pulsante. La decomposizione è matematica: non significa che nella macchina siano montati due distinti sistemi di avvolgimenti o due rotori. Essa offre però una chiave importante per comprendere il comportamento dei campi nelle macchine in corrente alternata.
9. Tre avvolgimenti trifase: geometria e sequenza
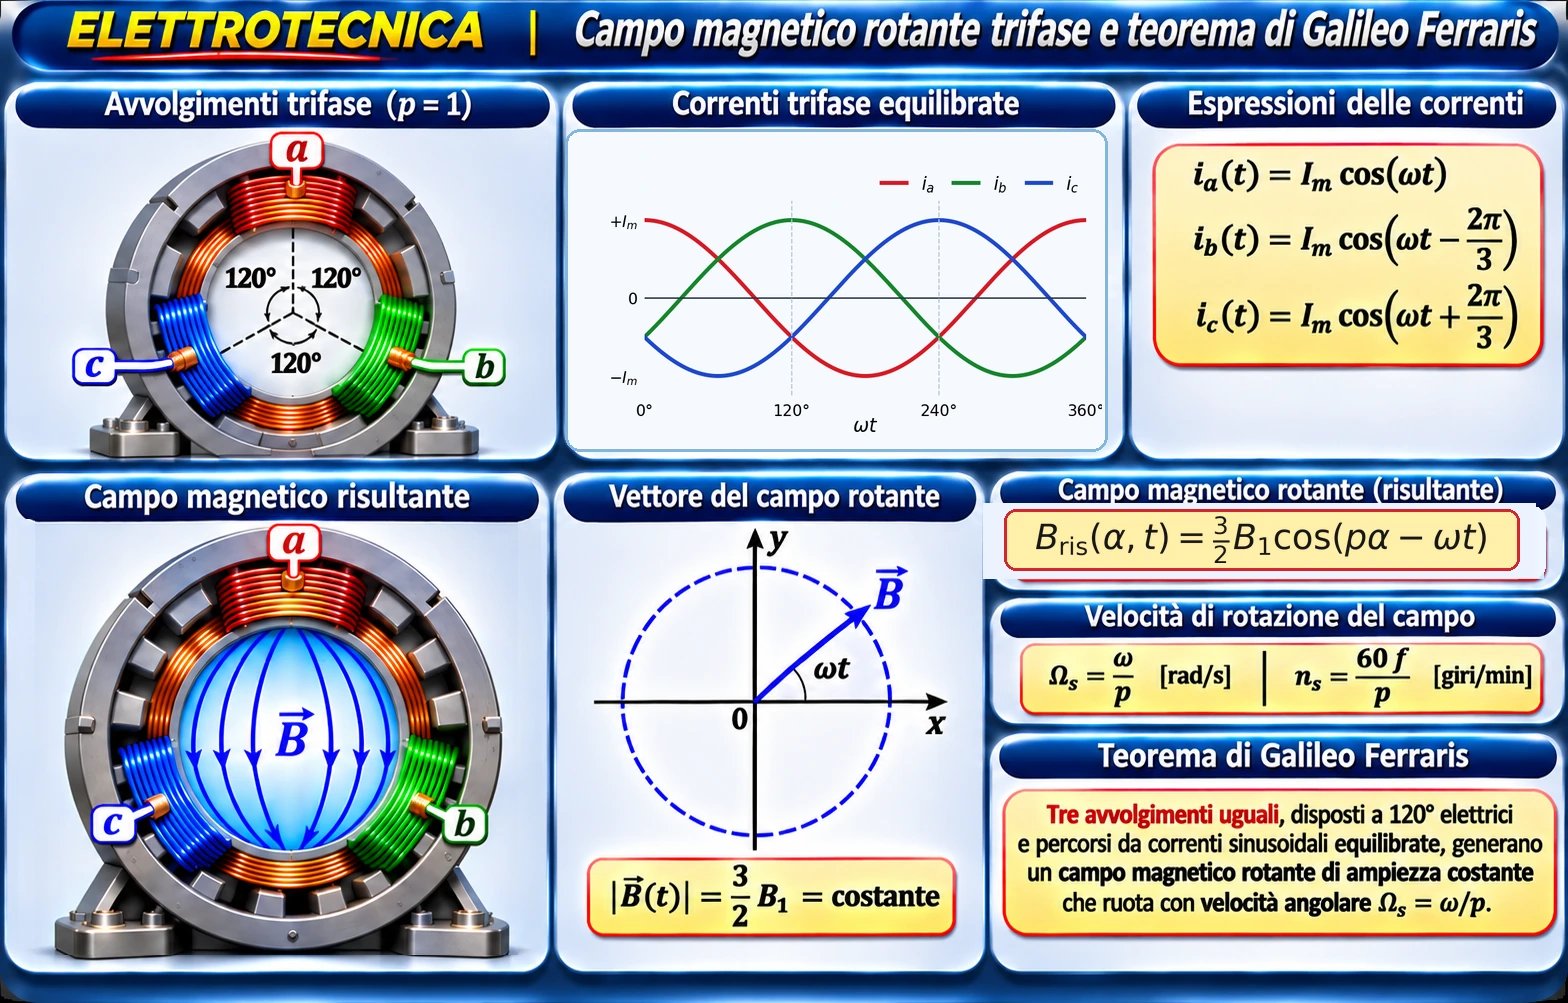
Consideriamo tre avvolgimenti statorici simmetrici, identificati come a, b, c. Nel riferimento elettrico θ=pα, orientato positivamente lungo la circonferenza, poniamo i rispettivi assi magnetici a θa=0, θb=2π/3 e θc=−2π/3. Per p>1 ciascun asse di fase indica la posizione rappresentativa della distribuzione periodica della fondamentale, non una singola spira isolata.
Alimentiamo le fasi con la terna equilibrata a sequenza diretta, coerente con l’ordine spaziale appena fissato:
Le tre correnti hanno stessa frequenza, stessa ampiezza e sfasamenti temporali di 120° elettrici. I segni di corrente, le polarità degli avvolgimenti e l’orientamento angolare sono stati scelti coerentemente: invertire una sola convenzione senza modificare le formule può cambiare il risultato apparente del calcolo.
10. Dimostrazione del campo magnetico rotante trifase
Poiché il circuito magnetico è lineare, possiamo sommare le componenti fondamentali di induzione delle tre fasi. Con θ=pα e τ=ωt si ha:
Applichiamo a ciascun prodotto l’identità cos x cos y = ½[cos(x−y)+cos(x+y)]. Le tre componenti diventano:
I tre termini diretti cos(θ−τ) sono uguali e si sommano. I termini che ruotano in verso opposto, distanziati di 120° modulo 360°, si cancellano perché cos x+cos(x−4π/3)+cos(x+4π/3)=0. Risulta quindi:
Questo è il risultato fondamentale: la distribuzione risultante ha ampiezza spaziale massima costante, pari a 3B1/2, e trasla angolarmente nel tempo. In un punto statorico fisso l’induzione cambia sinusoidalmente nel tempo; osservando invece l’intera distribuzione attorno al traferro, i suoi massimi avanzano con velocità costante. È questa seconda proprietà a definire il campo rotante.
Per chiarezza, «ampiezza costante» indica l’ampiezza della fondamentale sinusoidale nello spazio, non che l’induzione misurata in ogni punto sia costante e neppure che il modulo locale del campo tridimensionale reale sia uniforme.
11. Interpretazione fisica e teorema di Galileo Ferraris
Il risultato mostra il principio associato a Galileo Ferraris: combinando campi magnetici opportunamente sfasati nello spazio e nel tempo si può ottenere un campo risultante rotante, pur mantenendo fermi gli avvolgimenti che lo generano. Il principio fu fondamentale per lo sviluppo delle macchine in corrente alternata polifase; per una ricostruzione cronologica delle priorità e dei brevetti è necessario distinguere separatamente i contributi storici dei diversi inventori.
La forma più elementare si osserva anche in un sistema bifase ideale, con due assi perpendicolari elettricamente e due correnti in quadratura temporale. Se i contributi fondamentali sono Bx=B0 cosθ cosτ e By=B0 sinθ sinτ, la somma è B0 cos(θ−τ): campo rotante di ampiezza costante. Il sistema trifase realizza lo stesso principio con tre avvolgimenti a 120° elettrici e produce il fattore 3/2 rispetto all’ampiezza di una singola fase scelta nel modello.
Non vanno confusi campo pulsante, che mantiene fermo il proprio asse, e campo rotante, il cui profilo spaziale avanza. Inoltre la sola presenza di tre correnti sinusoidali non basta: servono una geometria e una sequenza coerenti degli avvolgimenti, oltre alle ipotesi che rendono esatta la dimostrazione ideale.
12. Velocità angolare e velocità sincrona
Un massimo positivo della distribuzione risultante soddisfa pα−ωt=2kπ, con k intero. Derivando rispetto al tempo si ottiene p(dα/dt)−ω=0; dunque la velocità angolare meccanica del campo, nel riferimento statorico, è:
Passando dai radianti al secondo ai giri al minuto, attraverso il fattore 60/(2π), ricaviamo:
La velocità sincrona è la velocità della fondamentale spaziale del campo rotante; non è automaticamente la velocità meccanica del rotore di una qualunque macchina. Nelle macchine asincrone tale distinzione diventerà particolarmente importante, mentre il funzionamento delle macchine sincrone presenterà condizioni specifiche di aggancio del rotore al campo.
La verifica dimensionale è immediata: f è in s−1, p e P sono numeri puri, quindi 60f/p esprime giri al minuto. A frequenza fissata, raddoppiare il numero di coppie polari dimezza la velocità sincrona.
13. Esempio 1 — Frequenza, poli e velocità sincrona
Dati. Supponiamo un campo trifase equilibrato ideale a 50 Hz e valutiamo macchine a 2, 4, 6 e 8 poli; consideriamo inoltre una macchina a 4 poli alimentata a 60 Hz. Ipotesi. Campo fondamentale rotante in regime sinusoidale e frequenza fissata.
| Frequenza f | Poli P | Coppie p | Calcolo ns = 60f/p | Risultato |
|---|---|---|---|---|
| 50 Hz | 2 | 1 | 60·50/1 | 3000 giri/min |
| 50 Hz | 4 | 2 | 60·50/2 | 1500 giri/min |
| 50 Hz | 6 | 3 | 60·50/3 | 1000 giri/min |
| 50 Hz | 8 | 4 | 60·50/4 | 750 giri/min |
| 60 Hz | 4 | 2 | 60·60/2 | 1800 giri/min |
Verifica. Per quattro poli e 50 Hz, ω=2π·50=100π rad/s e ωs=50π rad/s≈157,08 rad/s. Convertendo: ns=(50π)·60/(2π)=1500 giri/min. I due metodi coincidono. Questi numeri riguardano il campo e non costituiscono misure della velocità effettiva di un particolare rotore.
14. Esempio 2 — Verifica numerica della risultante trifase
Dati e ipotesi. Assumiamo p=1, B1=0,40 T, assi a 0°, +120°, −120° elettrici e correnti equilibrate con le fasi fissate nel §9. Per un dato istante, calcoliamo Ba, Bb, Bc mediante le formule del §10 e verifichiamo la somma. Nella tabella le quantità sono componenti radiali con segno, non moduli assoluti.
| ωt | θ=pα | Ba [T] | Bb [T] | Bc [T] | Somma [T] | Formula risultante [T] |
|---|---|---|---|---|---|---|
| 0° | 0° | +0,400 | +0,100 | +0,100 | +0,600 | +0,600 |
| 0° | 90° | 0,000 | −0,1732 | +0,1732 | 0,000 | 0,000 |
| 60° | 0° | +0,200 | −0,100 | +0,200 | +0,300 | +0,300 |
| 60° | 60° | +0,100 | +0,100 | +0,400 | +0,600 | +0,600 |
| 120° | 120° | +0,100 | +0,400 | +0,100 | +0,600 | +0,600 |
Sostituzione esplicita. Per ωt=60° e θ=60° si ha Ba=0,40 cos60° cos60°=0,10 T, Bb=0,40 cos(−60°) cos(−60°)=0,10 T e Bc=0,40 cos180° cos180°=0,40 T. La somma è 0,60 T, uguale a (3/2)·0,40 cos(60°−60°).
Interpretazione e verifica finale. Ai tempi elettrici 0°, 60°, 120°, il massimo positivo si trova rispettivamente a θ=0°, 60°, 120°; la sua altezza resta 0,60 T. Per una macchina con p coppie polari, lo spostamento meccanico associato sarebbe θ/p. La tabella illustra due fatti distinti: in un punto fisso il campo varia, mentre il profilo risultante ruota conservando l’ampiezza.
15. Inversione della sequenza e del verso di rotazione
Manteniamo invariati gli assi magnetici 0°, +120°, −120°, ma invertiamo le correnti delle fasi b e c a parità di ampiezza e frequenza. La terna diventa ia=Im cosτ, ib=Im cos(τ+2π/3), ic=Im cos(τ−2π/3). Ripetendo la somma trigonometrica, i termini che ora si rinforzano sono quelli con θ+τ:
Per un massimo della distribuzione inversa vale pα+ωt=2kπ; quindi dα/dt=−ω/p. Il verso cambia, mentre il modulo della velocità sincrona rimane lo stesso. È sufficiente scambiare due fasi in un sistema trifase equilibrato ideale per invertire la sequenza; nel funzionamento pratico vanno sempre rispettati i dispositivi e le procedure previste per quella macchina e per il relativo azionamento.
16. Esempio 3 — Confronto fra sequenza diretta e inversa
Dati. Una distribuzione ideale a quattro poli (p=2) è alimentata a f=50 Hz. Consideriamo un intervallo di tempo Δt=1/600 s≈1,667 ms: la fase elettrica varia di Δτ=ωΔt=2π·50/600=π/6=30°.
Sequenza diretta. Per la fase costante 2α−ωt=0, lo spostamento di un massimo è Δα=+Δτ/2=+15° meccanici. Sequenza inversa. Con 2α+ωt=0 si ottiene Δα=−15° meccanici. Entrambe le distribuzioni hanno |ns|=60·50/2=1500 giri/min.
Verifica temporale. A 1500 giri/min si compiono 25 giri/s; in 1/600 s lo spostamento è 25·360°/600=15°, concorde con entrambi i calcoli in valore assoluto. Il segno dipende dalla sequenza, non dal numero di poli.
17. Limiti del campo rotante ideale e fenomeni reali
La dimostrazione si basa sulla sola fondamentale spaziale e su una relazione lineare tra correnti e campi. Nelle macchine reali le cave e la distribuzione discreta dei conduttori introducono armoniche spaziali; la saturazione può rendere non lineare la relazione corrente–flusso; le asimmetrie geometriche, le eccentricità e le variazioni del traferro alterano le distribuzioni. Inoltre correnti non perfettamente equilibrate, armoniche temporali e convertitori con forme d’onda non sinusoidali possono generare componenti ulteriori.
Le armoniche del campo non devono essere identificate automaticamente con la fondamentale che ruota a 60f/p: ciascuna componente deve essere analizzata con il proprio ordine spaziale e la propria dipendenza temporale. In pratica queste imperfezioni possono influire su vibrazioni, rumore, ondulazioni di coppia, perdite e riscaldamento. La formula 3B1/2 rimane dunque un riferimento rigoroso entro le ipotesi del modello, non una garanzia di forma sinusoidale perfetta del campo reale.
18. Applicazioni industriali ed errori concettuali frequenti
Il campo rotante è il fondamento dell’alimentazione polifase di molte macchine industriali: ventilatori, pompe, compressori, sistemi di movimentazione, macchine utensili e azionamenti a velocità controllata. La variazione della frequenza mediante un convertitore consente di cambiare la velocità della fondamentale del campo; il valore della velocità del rotore e le prestazioni dipenderanno però dalla famiglia di macchina, dal carico e dalla regolazione adottata.
Errori da evitare
- Confondere poli P con coppie polari p e utilizzare la formula della velocità con il denominatore sbagliato.
- Scambiare un angolo elettrico di 120° per un angolo meccanico di 120° in qualsiasi macchina.
- Attribuire al campo pulsante monofase un unico senso di rotazione e un’ampiezza spaziale costante.
- Interpretare i due campi controrotanti come due avvolgimenti fisicamente separati.
- Leggere il fattore 3/2 come moltiplicatore universale di qualsiasi campo, senza definire B1.
- Identificare sempre la velocità sincrona del campo con quella del rotore.
- Credere che la sequenza delle fasi cambi la velocità sincrona in modulo anziché il suo verso.
- Confondere l’ampiezza costante del profilo sinusoidale con un valore locale di induzione costante in ogni istante.
19. Sintesi e raccordo con la macchina asincrona
Un avvolgimento alimentato sinusoidalmente può generare un campo spazialmente pulsante, scomponibile matematicamente in due campi rotanti di verso opposto. Tre avvolgimenti opportunamente disposti e percorsi da correnti trifase equilibrate danno invece una fondamentale risultante che ruota con ampiezza costante. L’identità trigonometrica rende esplicito il fattore 3/2 e mostra la cancellazione delle componenti controrotanti nel modello ideale.
Il numero delle coppie polari lega l’angolo elettrico a quello meccanico e determina, insieme alla frequenza, la velocità sincrona. La sequenza delle correnti ne stabilisce il verso. Questi risultati preparano il problema centrale del capitolo successivo: come interagisce un rotore con il campo magnetico rotante statorico, e perché una macchina asincrona non segue normalmente quel campo alla medesima velocità? Saranno l’induzione rotorica, lo scorrimento e il circuito equivalente della macchina asincrona a fornire la risposta nell’Articolo 43.