1. Perché l’avviamento della macchina asincrona è un problema elettromeccanico
Un motore asincrono alimentato da una rete trifase deve passare dalla condizione iniziale di rotore fermo a una velocità prossima a quella sincrona. Questo passaggio coinvolge simultaneamente il circuito elettrico, il campo magnetico, il riscaldamento e l’inerzia della macchina operatrice. All’avviamento la corrente può essere molto superiore a quella nominale, mentre la coppia disponibile non coincide necessariamente con la coppia massima del motore. Inoltre, un motore che sviluppa una coppia iniziale sufficiente potrebbe non riuscire a completare l’accelerazione se la caratteristica resistente interseca quella motrice in un punto di equilibrio indesiderato.
Negli Articoli 42–45 sono stati studiati il campo magnetico rotante, la struttura della macchina asincrona, il circuito equivalente, le potenze, la coppia e le prove sperimentali. Qui tali risultati vengono impiegati per risolvere problemi applicativi: scegliere il metodo di avviamento, valutare la capacità di accelerazione e regolare la velocità nel rispetto dei vincoli di rete e di macchina.
Per un motore a P poli complessivi, alimentato alla frequenza statorica f1, la velocità sincrona in giri al minuto è ns = 120f1/P. Definendo lo scorrimento s = (ns − n)/ns, il rotore fermo corrisponde a s = 1; il funzionamento motore stazionario normale corrisponde a 0 < s < 1. La frequenza delle correnti rotoriche è f2 = sf1 in questo intervallo.
Assumeremo un sistema equilibrato e sinusoidale per l’analisi fondamentale, valori efficaci (RMS) per tensioni e correnti e parametri circuitali riferiti allo statore, salvo esplicita indicazione contraria. Tali ipotesi non rappresentano in modo completo né i transitori elettromagnetici di inserzione né i fenomeni armonici degli azionamenti elettronici.
2. Corrente e coppia di avviamento: il modello equivalente
Nel circuito equivalente a T della macchina asincrona il ramo rotorico riportato allo statore comprende R′2/s + jX′2. Riducendo mediante Thévenin la parte statorica, il rotore è alimentato dalla tensione equivalente VTh attraverso l’impedenza ZTh = RTh + jXTh. Si ottiene quindi la corrente rotorica riportata, nel modello a parametri costanti:
Se Ωs è la velocità angolare meccanica sincrona in rad/s, la potenza al traferro è Pδ = 3|I′2|²R′2/s. La coppia elettromagnetica, pari a Pδ/Ωs, vale:
All’avviamento si pone s = 1. Ne derivano la corrente rotorica iniziale equivalente e la coppia di spunto Tav = Te(1). È fondamentale distinguere I′2, corrente del ramo rotorico riportato, dalla corrente statorica di linea IL, che si ricava dal circuito completo e dal collegamento degli avvolgimenti. L’una non può essere sostituita automaticamente all’altra.
Le correnti elevate originano principalmente dal ridotto valore dell’impedenza complessiva vista dall’alimentazione a rotore bloccato. I valori efficaci previsti dal modello per s = 1 non descrivono gli eventuali picchi asimmetrici immediatamente successivi alla chiusura dei contattori, legati alla fase di inserzione e ai transitori del flusso.
3. Coppia resistente, coppia accelerante e condizioni di partenza
La coppia elettromagnetica non è tutta disponibile per accelerare il rotore. Una parte deve contrastare la coppia resistente Tr(Ω) della macchina operatrice, comprendendo le resistenze meccaniche appropriate al modello. Se Jeq indica il momento d’inerzia complessivo riportato all’albero del motore, l’equazione dinamica è:
La coppia accelerante Ta deve essere positiva durante il percorso di accelerazione desiderato. La sola verifica Tav > Tr(0) è necessaria per iniziare il moto ma non sufficiente a garantirne la conclusione. Quando Te = Tr, l’accelerazione è nulla e può instaurarsi un equilibrio; la stabilità locale dipende dalla pendenza della differenza tra coppia motrice e resistente.
Un ventilatore centrifugo presenta generalmente una coppia resistente che cresce approssimativamente con il quadrato della velocità nella regione di progetto; un trasportatore con carico può richiedere una coppia significativa già da fermo. Queste differenze spiegano perché un avviamento a tensione ridotta, efficace nel contenere la corrente, non sia necessariamente idoneo a tutti i carichi.
4. Avviamento diretto dalla rete (DOL)
Nell’avviamento diretto il motore viene collegato alla tensione nominale di rete mediante opportuni organi di comando e protezione. È la soluzione impiantisticamente più semplice, perché non riduce deliberatamente la tensione durante l’accelerazione. Di conseguenza rende disponibile la coppia di avviamento propria del progetto rotorico, ma può produrre una corrente di spunto elevata.
La corrente efficace iniziale dipende dalla potenza, dalla tensione, dall’impedenza della macchina e dalle condizioni di rete. L’indicazione industriale di più volte la corrente nominale è solo orientativa: per un calcolo occorre utilizzare i dati del costruttore o il circuito equivalente verificato. La corrente provoca cadute di tensione nell’impedenza a monte, che possono influenzare altre utenze; le perdite Joule generano inoltre riscaldamento. Avviamenti ripetuti prima del completo raffreddamento possono risultare più gravosi di un singolo avviamento.
L’idoneità del DOL va quindi giudicata considerando la potenza disponibile della rete, il tipo di carico, la frequenza delle partenze, l’inerzia, la ventilazione e la capacità termica della macchina. La protezione contro cortocircuito e sovraccarico, il coordinamento dei contattori e le prescrizioni del costruttore restano obbligatori indipendentemente dal metodo scelto.
5. Avviamento stella–triangolo: relazioni esatte nel modello semplificato
L’avviamento stella–triangolo (Y–Δ) è applicabile a un motore con sei terminali accessibili, progettato per funzionare a triangolo alla tensione concatenata della rete. L’esempio tipico è un motore con targa 400/690 V (Δ/Y) alimentato da rete trifase 400 V: in marcia deve essere collegato a triangolo, mentre durante la partenza può essere collegato temporaneamente a stella. Non è sufficiente che il motore abbia sei morsetti: occorre verificare sempre le tensioni ammesse dalla targa.
A pari tensione concatenata VL, nel collegamento a triangolo ogni avvolgimento riceve Vφ,Δ = VL; a stella riceve Vφ,Y = VL/√3. Assumendo invariata l’impedenza equivalente di ciascun avvolgimento durante il confronto a rotore bloccato, le correnti di fase soddisfano Iφ,Y = Iφ,Δ/√3. Ma la corrente di linea a stella coincide con quella di fase, mentre nel triangolo equilibrato il suo modulo è √3 volte quello di fase. Pertanto:
Il rapporto delle coppie segue dall’approssimazione Te ∝ V² a frequenza e parametri invariati. La corrente di linea prelevata dalla rete si riduce quindi a circa un terzo di quella del DOL in triangolo; anche la coppia, però, diventa circa un terzo. Il risultato non è una legge universale per qualunque condizione: saturazione, cadute di tensione, variazioni dei parametri ed effetti transitori alterano i rapporti.
La sequenza tipica comprende collegamento iniziale a stella, accelerazione, apertura del relativo contattore e inserzione del triangolo con interblocchi appropriati. Una commutazione aperta può produrre transitori di corrente e coppia, soprattutto per la tensione residua del motore e per la fase relativa della rete al momento della richiusura. Non è corretto supporre una transizione sempre priva di sollecitazioni. La tecnica è inadeguata quando il carico richiede una coppia iniziale prossima a quella disponibile in DOL.
Come avviene materialmente il collegamento. I tre avvolgimenti statorici hanno sei estremità, normalmente indicate U1–U2, V1–V2 e W1–W2. Durante la partenza, il contattore di linea e quello di stella alimentano le tre estremità iniziali e riuniscono le tre estremità finali in un punto comune: ciascun avvolgimento riceve così la tensione concatenata divisa per √3. Dopo un’accelerazione sufficiente, il contattore di stella si apre; solo dopo l’interblocco previsto può chiudersi quello di triangolo, che connette la fine di ciascun avvolgimento con l’inizio di un altro, applicando la tensione concatenata completa a ogni fase.
La morsettiera non coincide con il circuito di commutazione. I ponticelli manuali della morsettiera servono a configurare stabilmente Y oppure Δ; un avviatore stella–triangolo impiega invece contattori interbloccati e un opportuno circuito di comando. Non si devono usare contemporaneamente ponticelli fissi incompatibili con la commutazione. La verifica richiede che l’avviamento in Y fornisca coppia superiore alla coppia resistente lungo la prima parte dell’accelerazione e che il passaggio a Δ avvenga con transitori ammissibili.
6. Avviamento mediante autotrasformatore
Un autotrasformatore trifase applica agli avvolgimenti una tensione ridotta durante la partenza, mantenendo la frequenza di rete. Sia k = Vm/Vn, con 0 < k < 1, il rapporto tra tensione fornita al motore e tensione nominale. Nel modello ideale, trascurando la corrente magnetizzante e le perdite dell’autotrasformatore, il motore assorbe circa Im = kID rispetto al riferimento DOL. La corrente lato rete vale però circa Irete = kIm = k²ID, perché il trasformatore modifica anche il rapporto delle correnti.
La distinzione fra corrente lato motore e corrente lato rete è essenziale: confonderle porta a sovrastimare la richiesta alla rete. La regolazione a prese può adattare il compromesso tra corrente di spunto e coppia meglio di un avviamento stella–triangolo a rapporto fisso, ma richiede apparecchiature aggiuntive e una commutazione adeguatamente progettata. I rapporti indicati si riferiscono alla fase iniziale con autotrasformatore inserito; durante l’eventuale commutazione alla piena tensione possono comparire transitori aggiuntivi.
7. Avviamento con resistenze rotoriche nei motori ad anelli
Nei motori a rotore avvolto gli avvolgimenti rotorici sono accessibili attraverso anelli e spazzole. È quindi possibile inserire resistenze esterne nel circuito rotorico e ridurle progressivamente durante l’accelerazione. Questo metodo non è normalmente utilizzabile nei comuni rotori a gabbia, le cui barre sono cortocircuitate dagli anelli terminali e non accessibili dall’esterno.
Nel modello a parametri costanti, la resistenza complessiva riportata al primario può essere scritta R′2,tot = R′2 + R′ext. Indicando con X = XTh + X′2, lo scorrimento di coppia massima, nel caso motore, risulta:
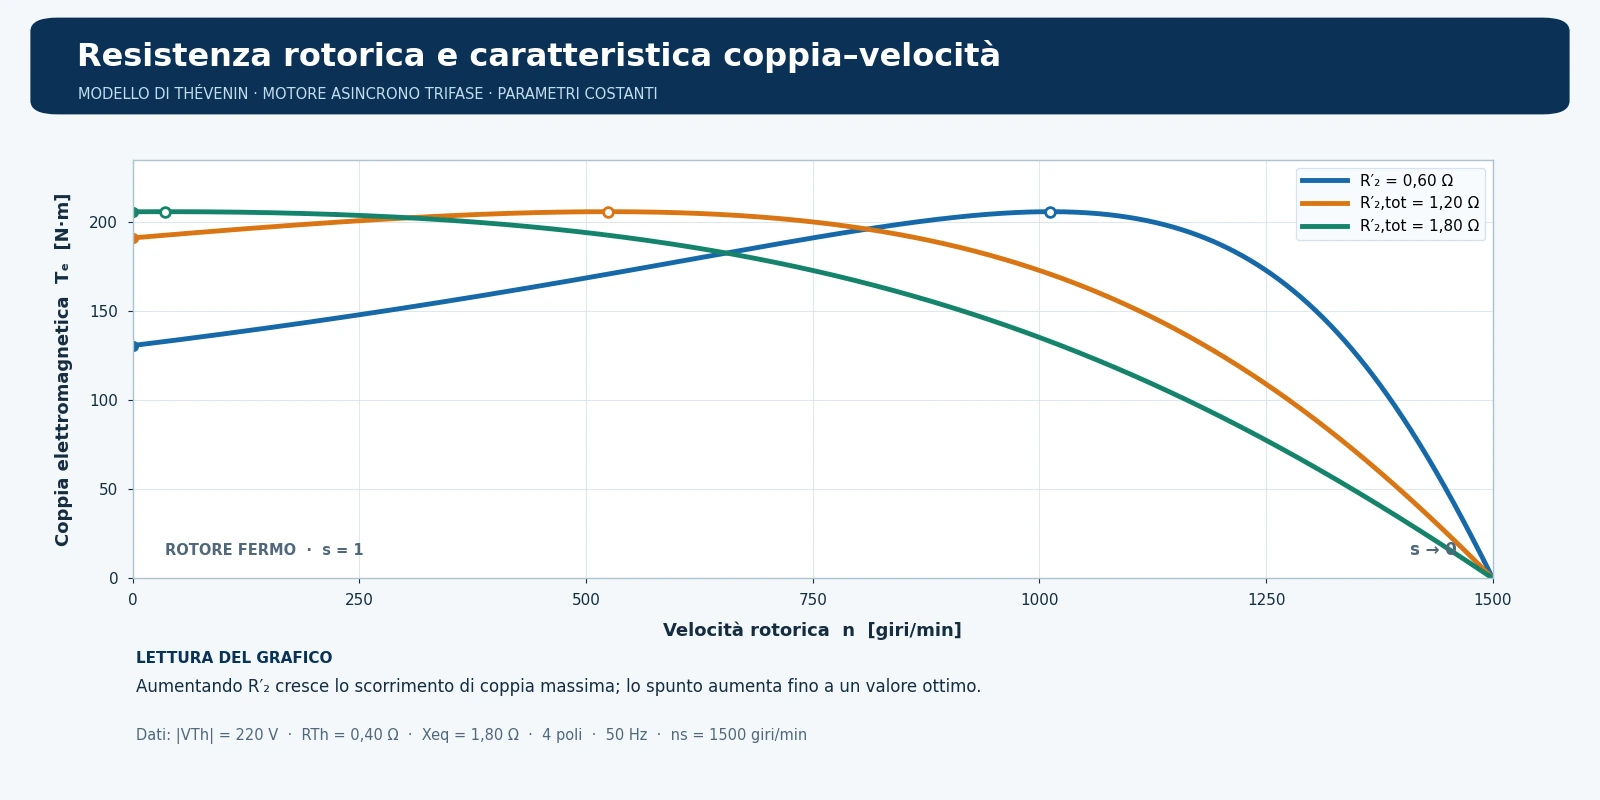
Aumentando la resistenza rotorica cresce dunque lo scorrimento al quale si raggiunge la coppia massima. Se la coppia massima cade nella regione di avviamento, è possibile ottenere una notevole coppia di partenza con corrente controllata. Nel modello indicato il valore della coppia massima, quando raggiunto nel campo considerato, non dipende da R′2,tot; la sua posizione, invece, sì. Non si deve però dedurre che un aumento illimitato di resistenza migliori sempre lo spunto: dopo l’ottimo, la coppia a s = 1 può diminuire. Quando la resistenza totale è scelta in modo che scrit ≈ 1, il massimo della caratteristica viene portato vicino alla condizione di rotore fermo.
Il principale costo energetico è la dissipazione nelle resistenze aggiunte. Nel modello con resistenza rotorica addizionale, una parte delle perdite rotoriche di scorrimento si sviluppa all’esterno della macchina; il dispositivo di avviamento deve essere dimensionato termicamente per la durata e la frequenza delle partenze. Per questo il metodo si usa soprattutto quando è necessaria un’elevata coppia di partenza e la tipologia della macchina ne consente l’impiego. La progressiva esclusione delle resistenze deve coordinarsi con la curva coppia–velocità e con il riscaldamento.
Sequenza pratica del reostato rotorico. A macchina ferma si seleziona la maggiore resistenza esterna prevista dal progetto. Alla chiusura dell’alimentazione statorica il rotore accelera sulla caratteristica corrispondente alla resistenza inserita. Quando il motore raggiunge una velocità prefissata, si esclude un primo gradino: la macchina passa a una nuova caratteristica coppia–velocità e continua ad accelerare. Le successive esclusioni proseguono fino alla completa rimozione delle resistenze esterne; il circuito rotorico rimane allora cortocircuitato secondo la costruzione del motore. Non tutti i motori prevedono il sollevamento delle spazzole: è una soluzione presente soltanto su determinate macchine.
Perché la coppia può migliorare. A rotore fermo la maggiore resistenza rende il circuito rotorico relativamente meno reattivo e può avvicinare lo spunto al massimo della caratteristica. L’effetto non è un aumento illimitato della coppia: occorre scegliere i gradini perché la coppia disponibile rimanga superiore alla resistente durante ogni passaggio. Le curve della figura seguente rappresentano il principio di spostamento della coppia massima; un progetto reale deve usare i dati del motore e del reostato.
8. Frequenza rotorica e parametri elettrici non costanti
Il modello studiato negli articoli precedenti assume valori costanti di resistenza e reattanza rotoriche riportate. Questa ipotesi è utile per ricavare leggi fondamentali, ma non descrive pienamente i motori progettati per sfruttare il diverso comportamento delle barre rotoriche al variare della frequenza. Infatti, durante la partenza f2 = f1; vicino alla velocità sincrona f2 è molto minore di f1.
In presenza di cave profonde, geometrie non uniformi e accoppiamenti di flusso diversi, l’impedenza efficace del rotore varia con la frequenza rotorica e con le condizioni magnetiche. Possiamo rappresentare questo effetto con R′2,eff(f2) e X′2,eff(f2), specificando che si tratta di grandezze equivalenti determinate dal progetto della macchina e non di mere trasformazioni geometriche fisse. La dipendenza dalla frequenza può essere anche influenzata dalla temperatura e dalla saturazione.
9. Macchina asincrona a cave profonde: costruzione e principio fisico
Il rotore a cave profonde impiega barre conduttrici che si estendono significativamente in profondità all’interno delle cave del pacco ferromagnetico. Le diverse porzioni della barra non concatenano lo stesso flusso disperso. In particolare, la distribuzione del campo disperso e le correnti indotte influenzano l’impedenza associata alle porzioni più interne ed esterne.
Alla partenza la frequenza rotorica è elevata. L’effetto pelle e gli effetti di prossimità, insieme al flusso disperso della cava, producono una distribuzione non uniforme della densità di corrente. Il contributo corrente tende a concentrarsi verso le regioni della barra più prossime all’imboccatura della cava, nelle geometrie tipiche. La sezione conduttrice effettivamente coinvolta nel trasporto della corrente alternata e le perdite crescono in modo da far aumentare la resistenza efficace rispetto al comportamento a bassa frequenza. Anche la reattanza di dispersione efficace cambia: non è corretto tenere arbitrariamente costante quest’ultima mentre si modifica soltanto la resistenza.
Quando il motore accelera, f2 diminuisce e la corrente può penetrare più uniformemente nella barra. La resistenza efficace si riduce, favorendo un migliore rendimento in servizio ordinario. Si realizza così un compromesso costruttivo: alta resistenza efficace allo spunto e resistenza inferiore vicino al regime nominale. La spiegazione non consiste semplicemente nel dire che “la barra diventa più piccola”: cambia la distribuzione elettromagnetica delle correnti in una geometria materiale invariata.
Osservazione della sezione della cava. Immaginiamo la barra suddivisa idealmente in sottili strati dalla superficie prossima al traferro verso il fondo. Gli strati profondi concatenano, in una costruzione tipica, una maggiore quota di flusso disperso e incontrano un’opposizione induttiva più elevata quando la frequenza rotorica è alta. Per questo la densità di corrente non è uniforme: allo spunto prevale la zona superiore, mentre a basso scorrimento la distribuzione tende a coinvolgere maggiormente l’intera sezione. Non esiste una separazione fisica in più barre; è un solo conduttore con una distribuzione di corrente che cambia.
Interpretazione mediante profondità di penetrazione. In un conduttore omogeneo, nella semplificazione di diffusione elettromagnetica, la profondità caratteristica δ diminuisce all’aumentare della frequenza secondo δ ≃ √[2/(ωμσ)], con ω pulsazione, μ permeabilità e σ conducibilità. La relazione aiuta a comprendere l’effetto pelle, ma non sostituisce il calcolo della cava reale, influenzato da geometria, ferro circostante, dispersioni e saturazione. Occorre distinguere la resistenza efficace del rotore dalla sua sezione geometrica, che resta invariata.
10. Rotore a doppia gabbia: distribuzione della corrente tra due circuiti
Il rotore a doppia gabbia presenta due percorsi conduttivi integrati nella struttura rotorica. Nella configurazione tradizionale, la gabbia esterna ha resistenza relativamente elevata e bassa reattanza di dispersione; la gabbia interna è caratterizzata da resistenza minore e dispersione maggiore. La ripartizione della corrente dipende dall’impedenza complessa dei due percorsi, dalla frequenza rotorica e dall’accoppiamento magnetico.
Alla partenza l’alta frequenza rotorica rende relativamente più sfavorevole la gabbia interna, la cui dispersione è maggiore: una quota più elevata di corrente percorre la gabbia esterna ad alta resistenza. Con la diminuzione di f2, diminuisce il peso delle reattanze e la gabbia interna, a bassa resistenza, contribuisce maggiormente alla corrente complessiva. Questo permette di ottenere una coppia di spunto soddisfacente senza mantenere alte perdite rotoriche in regime.
Un modello circuitale introduttivo impiega due rami rotorici con resistenze e dispersioni differenti. Tuttavia, un modello quantitativo accurato deve considerare il corretto riferimento delle grandezze, il collegamento tra i rami e l’eventuale accoppiamento delle dispersioni; non è sufficiente assimilare le due gabbie a due semplici resistenze in parallelo indipendenti dalla frequenza.
Che cosa mostra la sezione costruttiva. Il conduttore esterno è disposto vicino al traferro e presenta, nella costruzione tipica, resistenza elevata e minore induttanza di dispersione. Quello interno è immerso più profondamente nel pacco rotorico; presenta resistenza inferiore ma una maggiore induttanza di dispersione. Le due gabbie sono elettricamente collegate attraverso gli anelli terminali della struttura; i modelli a due rami sono rappresentazioni equivalenti, non due circuiti esterni indipendenti.
Due istanti da confrontare. Alla partenza (s = 1, f₂ = f₁) la reattanza associata alla dispersione della gabbia interna può ostacolare maggiormente la corrente: la gabbia esterna assume il ruolo principale nella generazione della coppia iniziale. Vicino alla velocità di regime (s piccolo), la minore frequenza rotorica riduce le reattanze: il percorso interno, meno resistivo, acquista maggiore importanza e contribuisce al contenimento delle perdite. La ripartizione quantitativa non dipende soltanto dalle resistenze, ma dalle impedenze complesse e dal mutuo accoppiamento.
11. Confronto fra gabbia semplice, cave profonde e doppia gabbia
| Tipo di rotore | Principio dominante | Comportamento allo spunto | Comportamento a regime |
|---|---|---|---|
| Gabbia semplice convenzionale | Una struttura principale di barre e anelli terminali | Dipende da geometria e parametri; compromesso costruttivo | Perdite e rendimento legati alla resistenza effettiva |
| Cave profonde | Ridistribuzione continua delle correnti nella barra in funzione di f2 | Resistenza efficace tipicamente maggiore | Corrente più distribuita, resistenza efficace tipicamente minore |
| Doppia gabbia | Ripartizione della corrente fra gabbia esterna e interna | Maggiore contributo della gabbia esterna | Maggiore contributo della gabbia interna |
Le categorie descrivono principi costruttivi distinti, ma i valori effettivi di coppia iniziale, corrente di spunto e rendimento devono essere ricavati da dati di progetto, misure o modelli verificati. Non esiste un ordinamento quantitativo universale valido per tutti i motori appartenenti alle tre famiglie.
12. Soft starter: avviamento elettronico a tensione controllata
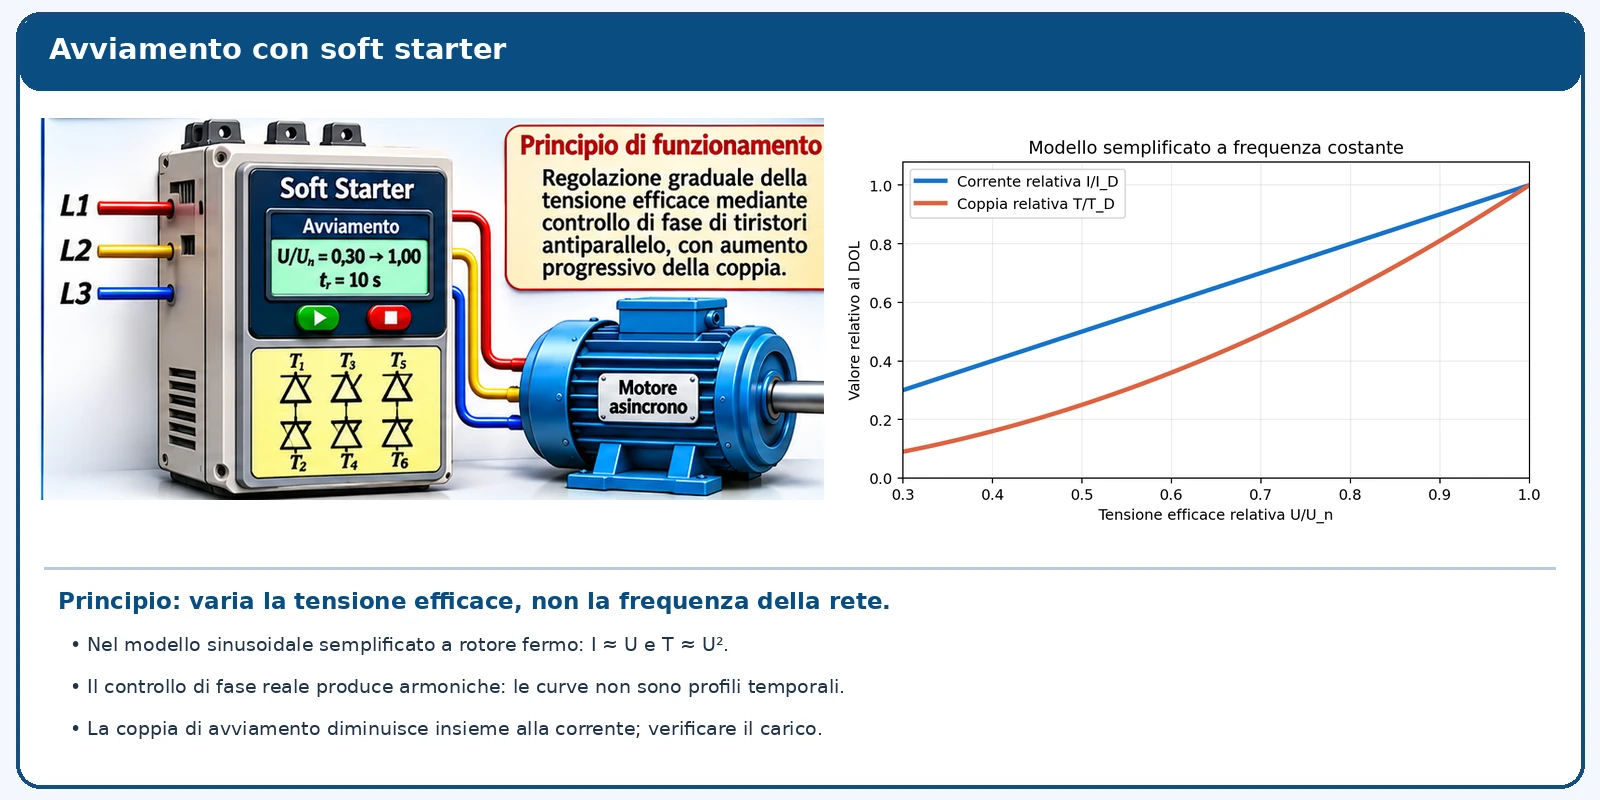
Un soft starter limita e modula la tensione efficace applicata al motore durante l’avviamento. Una configurazione tipica impiega coppie di tiristori antiparallelo per ciascuna fase, governate tramite l’angolo di innesco. Il controllo modifica le porzioni di sinusoide effettivamente applicate, cosicché la forma d’onda di tensione e corrente non è in generale sinusoidale durante la regolazione.
In prima approssimazione, a frequenza costante e per condizioni comparabili, una riduzione della tensione diminuisce la coppia elettromagnetica secondo una dipendenza circa quadratica. Pertanto un soft starter può ridurre correnti e sollecitazioni meccaniche, ma non è la soluzione automatica per carichi con elevata coppia resistente di partenza. Le armoniche, il riscaldamento e la durata della rampa devono essere valutati. Alcuni dispositivi prevedono un contattore di bypass al termine dell’accelerazione per limitare le perdite nello stadio elettronico.
Il soft starter non impone ordinariamente una nuova frequenza fondamentale alla macchina. È quindi concettualmente diverso dall’inverter, che controlla frequenza e tensione dell’alimentazione e può mantenere una regolazione continua della velocità.
13. Regolazione della velocità: quali grandezze si possono modificare
La velocità della macchina asincrona segue la relazione n = (1 − s)120f1/P. Le variabili disponibili sono dunque la frequenza statorica f1, il numero complessivo di poli P e lo scorrimento s. Tuttavia non tutti i metodi hanno lo stesso rendimento né permettono un campo di regolazione continuo.
La commutazione del numero di poli fornisce velocità sincrone discrete e richiede avvolgimenti o connessioni appositamente progettati. La variazione della resistenza rotorica nei motori ad anelli altera lo scorrimento a parità di coppia, ma dissipa potenza. La regolazione della sola tensione statorica agisce sulla caratteristica coppia–velocità ed è adatta soprattutto a specifici carichi, come alcuni ventilatori, con limiti di riscaldamento e stabilità. La variazione coordinata di frequenza e tensione mediante azionamento elettronico è invece la tecnica più flessibile per un ampio campo di applicazioni.
14. Inverter: struttura della conversione AC–DC–AC
Un azionamento elettronico tradizionale per motore asincrono comprende un raddrizzatore che converte l’alimentazione alternata in continua, un circuito intermedio DC con funzioni di filtraggio e accumulo e un ponte inverter che sintetizza un sistema trifase di tensioni a frequenza e ampiezza controllate. Lo stadio di uscita impiega dispositivi di commutazione controllati, frequentemente con tecniche di modulazione a larghezza d’impulso (PWM).
La tensione applicata al motore è una successione di impulsi la cui componente fondamentale può essere regolata. Le correnti di macchina risultano più regolari della tensione grazie alle induttanze, ma contengono comunque componenti armoniche. La scelta della frequenza di commutazione, dei cavi, dei filtri, delle protezioni e del raffreddamento influisce su perdite, rumore acustico, compatibilità elettromagnetica e sollecitazioni dell’isolamento.
Non tutti gli azionamenti permettono il recupero di energia verso la rete: ciò dipende dalla struttura del raddrizzatore e del sistema DC. In frenatura, l’energia può essere gestita mediante resistenza di frenatura o stadio rigenerativo, se previsto.
15. Controllo scalare V/f e mantenimento approssimativo del flusso
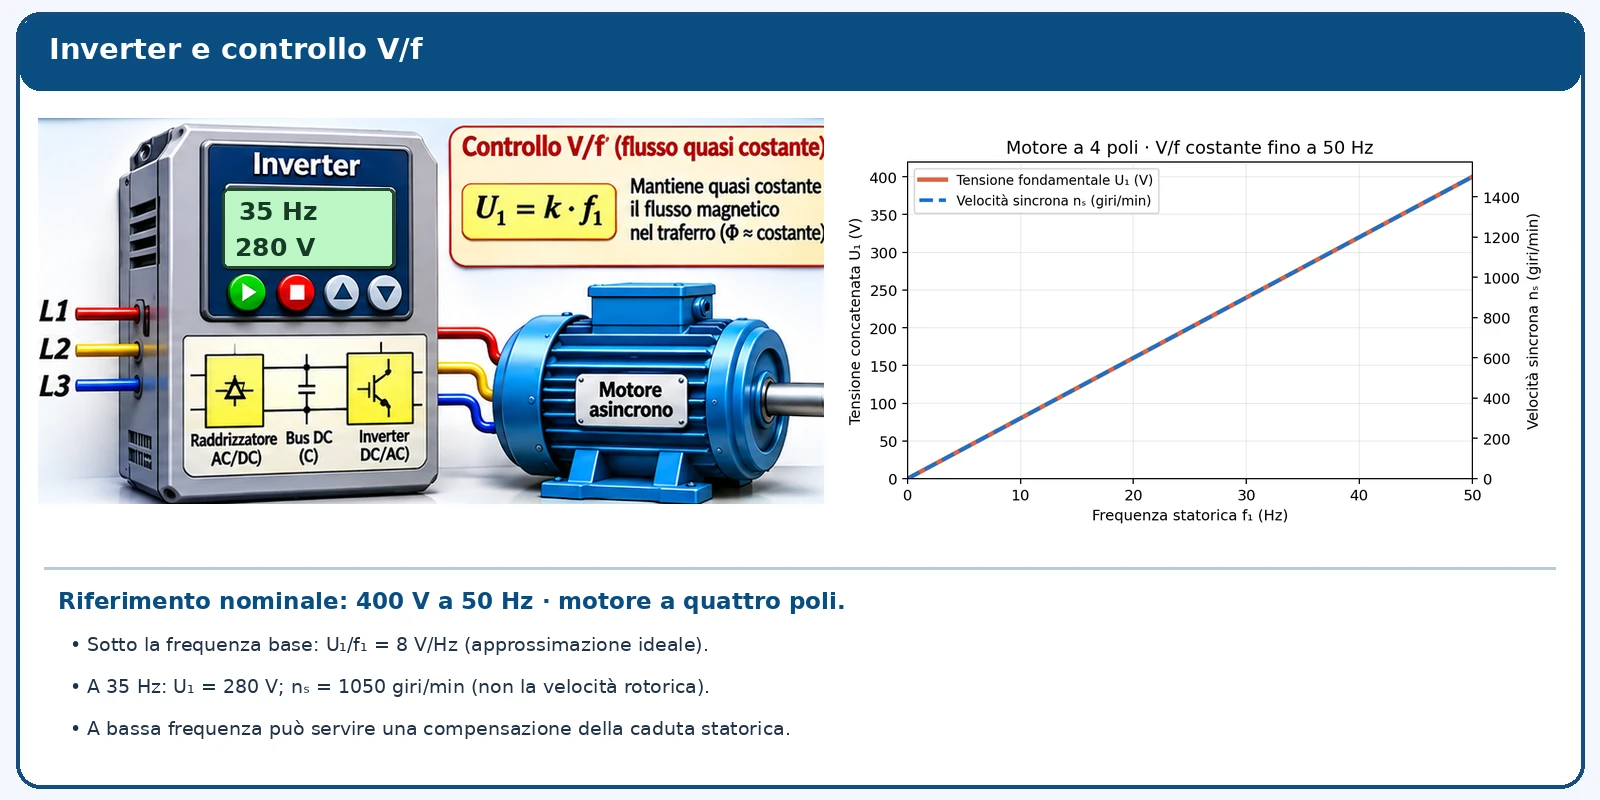
Per un avvolgimento statorico con flusso fondamentale sinusoidale, la forza elettromotrice efficace è approssimativamente proporzionale al prodotto f1Φ. Trascurando le cadute di tensione interne, mantenere costante il rapporto fra tensione fondamentale applicata e frequenza permette quindi di mantenere approssimativamente costante il flusso nel campo di regolazione sotto la frequenza base.
Il rapporto V/f non deve essere presentato come una legge perfetta a qualsiasi velocità. Alle basse frequenze la caduta resistiva statorica R1I1 assume un peso relativo importante e può rendere necessaria una compensazione di tensione, spesso chiamata voltage boost. L’eccesso di compensazione, al contrario, può aumentare il flusso e causare saturazione e riscaldamento.
Raggiunta la tensione massima disponibile dell’inverter, un ulteriore incremento della frequenza non consente generalmente di mantenere costante il rapporto V/f. Si entra nella regione di indebolimento di campo, dove il flusso diminuisce e la capacità di sviluppare coppia si riduce secondo i limiti effettivi dell’azionamento e della macchina.
16. Controllo vettoriale e controllo diretto della coppia
Il controllo scalare è semplice e adatto a molte applicazioni, ma non governa indipendentemente e in modo rapido le componenti di flusso e coppia. Il controllo vettoriale, o controllo orientato al campo, utilizza una rappresentazione delle correnti e dei flussi su assi rotanti opportunamente scelti. In questo modo si può ottenere una regolazione più precisa e dinamica della coppia, tenendo conto dei parametri e della stima o misura delle variabili della macchina.
Il controllo diretto della coppia (DTC), nelle sue diverse realizzazioni, agisce direttamente sulle grandezze stimate di coppia e flusso mediante strategie di commutazione o modulazione. Le prestazioni dipendono dalla qualità del modello, dai sensori e dall’algoritmo. È utile presentare questi metodi come evoluzioni dell’azionamento, senza confonderli con una semplice variazione del rapporto V/f.
17. Caratteristiche coppia–velocità con tensione e frequenza variabili
Ridurre la sola tensione alla stessa frequenza, nel modello a parametri costanti e senza saturazione, riduce approssimativamente la coppia in proporzione al quadrato della tensione, mentre la velocità sincrona resta invariata. Modificare la frequenza, invece, sposta la velocità sincrona e cambia anche le reattanze, che sono proporzionali alla frequenza per induttanze costanti. Ne consegue che non è corretto ottenere tutte le curve di un inverter traslando rigidamente una sola curva di coppia senza ricalcolare i parametri.
Il controllo V/f sotto la frequenza base tende a mantenere il flusso pressoché costante. Nella regione di indebolimento di campo il limite di tensione vincola il flusso e quindi la coppia disponibile. A bassissima velocità, inoltre, la ventilazione autosostenuta dal motore può diminuire sensibilmente: una coppia elettricamente disponibile non è necessariamente erogabile in modo continuo senza adeguata verifica termica.
18. Tempo di avviamento e inerzia equivalente
Quando Jeq è costante e la coppia accelerante rimane positiva, il tempo necessario per passare da Ω0 a Ωf è ricavato per separazione delle variabili:
Questa formula, riferita a coppie e inerzie coerentemente riportate allo stesso albero, mostra che il tempo cresce quando il margine di coppia diminuisce. In presenza di variatori, trasmissioni elastiche, inerzia variabile o sistemi accoppiati, il modello deve essere adattato. Inoltre, se la differenza fra coppia motrice e resistente si annulla prima dell’obiettivo, la soluzione dell’integrale segnala un possibile arresto dell’accelerazione, e non un tempo finito da assumere senza verifiche.
19. Vincoli termici, elettrici e meccanici
L’energia dissipata negli avvolgimenti durante l’avviamento dipende dalla storia delle correnti e dalle resistenze alla temperatura effettiva. Una valutazione preliminare della sollecitazione termica può usare un integrale del tipo ∫I²dt, ma questo indicatore non sostituisce un modello termico della macchina. Occorre considerare temperatura iniziale, numero di partenze ravvicinate, tipo di servizio, ventilazione, classe di isolamento, limiti dello statore e del rotore.
Gli avviamenti possono imporre anche sollecitazioni meccaniche a giunti, alberi, riduttori e carichi trascinati. I metodi elettronici riducono alcuni shock, ma una rampa troppo lenta può aumentare il tempo trascorso in condizioni di forte corrente e peggiorare il riscaldamento. Le protezioni, gli interblocchi e il coordinamento con la rete devono essere progettati secondo norme applicabili e dati del costruttore; il presente articolo non costituisce una procedura operativa per cablaggi sotto tensione.
20. Criteri per scegliere il metodo di avviamento
La scelta tecnica si basa su più domande collegate. Il carico richiede coppia elevata a velocità nulla? La rete tollera la corrente di avviamento diretto? Si devono effettuare molte partenze all’ora? È necessario regolare la velocità durante il servizio? Occorrono frenatura controllata, inversione di marcia o precisione dinamica? Qual è il costo energetico complessivo del sistema?
| Metodo | Pregio tipico | Limite principale | Applicazione orientativa |
|---|---|---|---|
| DOL | Semplice, piena tensione iniziale | Corrente di rete elevata | Rete sufficientemente robusta e carico compatibile |
| Stella–triangolo | Corrente di linea iniziale ridotta | Coppia iniziale circa 1/3 del DOL in Δ | Carichi leggeri all’avvio, targa compatibile |
| Autotrasformatore | Prese di tensione selezionabili | Ingombro e complessità | Avviamento a tensione ridotta con selezione del rapporto |
| Resistenze rotoriche | Elevata coppia su motori ad anelli | Perdite e manutenzione | Motori a rotore avvolto |
| Soft starter | Rampa e tensione controllate | Non regola ordinariamente la frequenza | Partenze graduali senza regolazione continua di velocità |
| Inverter | Regolazione di frequenza, velocità e coppia | Costo e fenomeni EMC/armonici | Azionamenti a velocità variabile |
Il tipo di rotore — gabbia tradizionale, cave profonde o doppia gabbia — è una caratteristica costruttiva che influenza le prestazioni della macchina e non va confuso con il dispositivo esterno di avviamento. Le due scelte possono essere combinate.
21. La macchina asincrona monofase: perché merita una trattazione distinta
Finora abbiamo analizzato la macchina alimentata da un sistema trifase equilibrato, capace di creare un campo rotante già all’applicazione della tensione. Un motore asincrono monofase, invece, riceve energia da un solo sistema di tensione sinusoidale alternata. La costruzione può impiegare un rotore a gabbia simile a quello trifase, ma il campo prodotto dal solo avvolgimento principale non genera, nelle ipotesi ideali, una coppia di avviamento netta.
I motori monofase sono diffusi in applicazioni di piccola e media potenza alimentate da reti monofase: elettrodomestici, ventilatori, pompe e macchine ausiliarie. Il principio di funzionamento richiede di comprendere il campo pulsante, la sua scomposizione in due componenti controrotanti e i dispositivi che creano una coppia iniziale diversa da zero.
22. Campo magnetico pulsante nello statore monofase
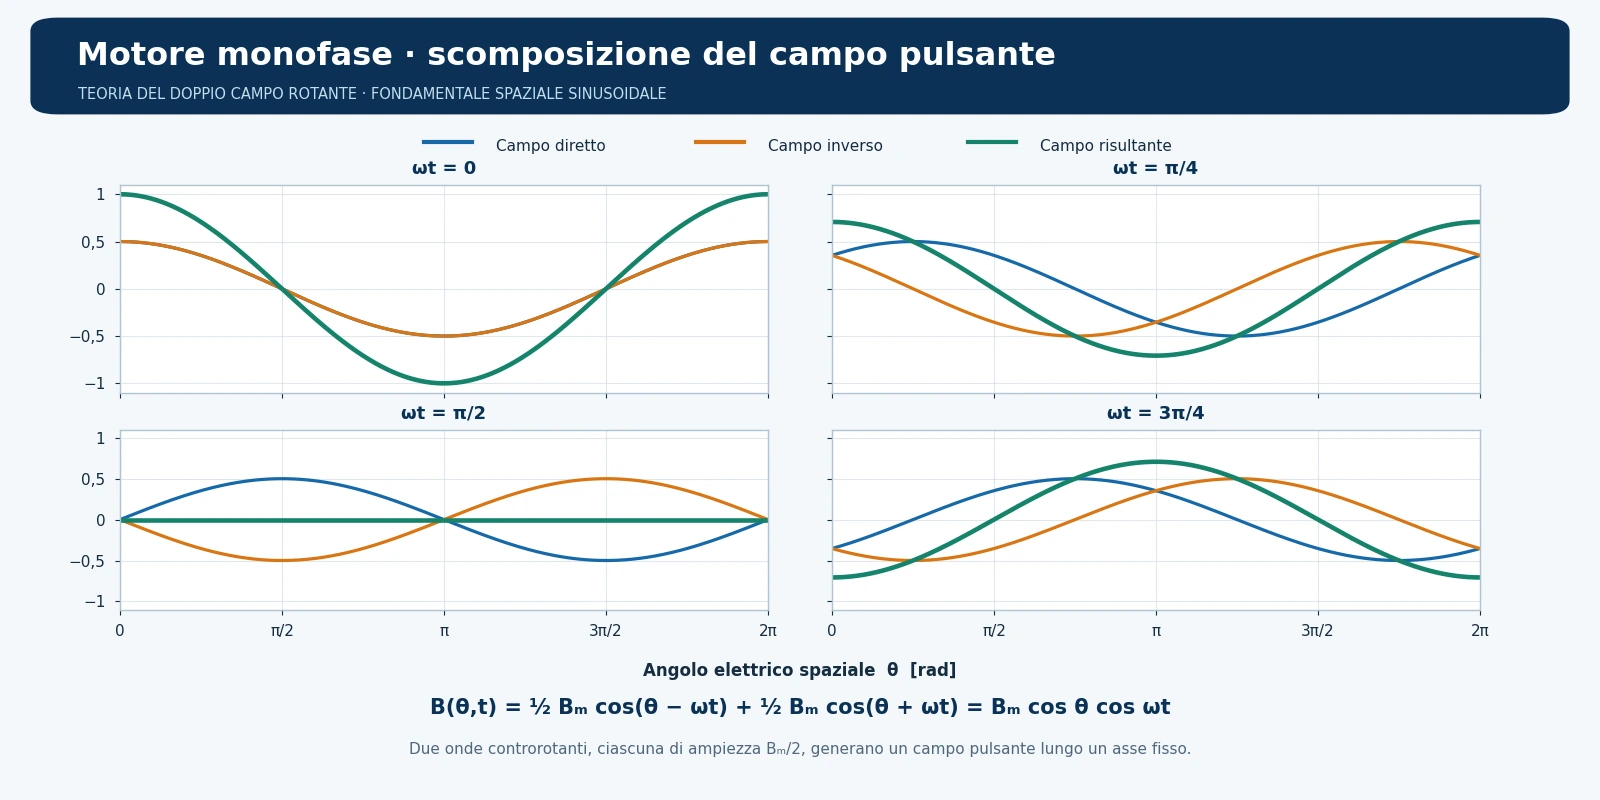
Supponiamo che l’avvolgimento statorico produca una distribuzione spaziale sinusoidale della componente fondamentale del campo magnetico e sia percorso da una corrente alternata sinusoidale. Se θ rappresenta l’angolo elettrico spaziale e ω la pulsazione elettrica, la fondamentale del campo può essere scritta:
Il massimo spaziale del campo resta lungo un asse fisso dello statore, ma il suo valore e segno variano periodicamente. Si tratta quindi di un campo pulsante, non di un campo uniformemente rotante in un unico verso. La descrizione è relativa alla fondamentale spaziale e non rappresenta tutti gli effetti delle cave, delle armoniche e della saturazione.
23. Dimostrazione della teoria del doppio campo rotante
Utilizziamo l’identità trigonometrica cos A cos B = [cos(A − B) + cos(A + B)]/2. Applicata all’espressione del campo pulsante fornisce:
Il primo termine descrive un’onda di campo che si propaga nel verso positivo della coordinata spaziale, perché la condizione di fase costante è θ − ωt = costante. Il secondo termine descrive un’onda di uguale ampiezza che si propaga in verso opposto, poiché θ + ωt = costante. La velocità angolare meccanica di ciascuna onda è la velocità sincrona corrispondente alla frequenza e al numero di poli.
La scomposizione non significa che nello statore esistano materialmente due avvolgimenti separati. È una rappresentazione matematica del medesimo campo pulsante, particolarmente utile per comprendere le coppie prodotte dalle correnti indotte nel rotore.
24. Perché il motore monofase ideale non è autoavviante
A rotore fermo i due campi controrotanti hanno uguale velocità relativa rispetto al rotore. In una macchina idealmente simmetrica inducono sistemi di correnti che producono due coppie elettromagnetiche uguali in modulo e opposte in verso. La coppia risultante di avviamento è quindi nulla:
Il motore alimentato soltanto dall’avvolgimento principale non possiede dunque, nel modello ideale, un verso di rotazione privilegiato. Un eventuale moto iniziale imposto dall’esterno rompe la simmetria e permette di sviluppare una coppia netta nel verso del moto; questo fatto, però, non costituisce una soluzione tecnica sicura per l’avviamento di una macchina reale.
25. Scorrimenti diretto e inverso, coppia risultante e velocità
Scegliamo positivo il verso di rotazione del campo diretto e definiamo s = (ns − n)/ns. Il campo diretto presenta scorrimento sd = s. Il campo inverso, che ruota a velocità −ns, presenta rispetto al rotore uno scorrimento, espresso secondo la convenzione del modello a doppio campo, pari a si = 2 − s. Di conseguenza, in condizioni normali con 0 < s < 1, il campo diretto opera con piccolo scorrimento mentre il campo inverso vede uno scorrimento maggiore dell’unità.
Le due coppie assumono valori differenti e la coppia risultante può essere positiva. Il loro calcolo quantitativo richiede un circuito equivalente del motore monofase, con rami che rappresentino le componenti diretta e inversa e la corretta ripartizione del campo e delle impedenze. Non è rigoroso sommare senza adattamenti due formule trifase indipendenti assumendo metà tensione per ciascuna componente: le interazioni avvengono nello stesso avvolgimento statorico. Le frequenze rotoriche f2d e f2i sono valori della frequenza delle correnti indotte, non due diverse frequenze di alimentazione statorica.
26. Avvolgimento ausiliario e principio di autoavviamento
Per generare una coppia iniziale si aggiunge un avvolgimento ausiliario disposto sullo statore con un opportuno spostamento spaziale rispetto all’avvolgimento principale. Se le correnti dei due avvolgimenti sono anche sfasate nel tempo, la sovrapposizione dei rispettivi campi non è più un semplice campo pulsante lungo un asse. Si può ottenere un campo risultante ellittico e, in condizioni ideali di simmetria, un campo circolare rotante.
L’avvolgimento ausiliario può presentare caratteristiche resistive e induttive differenti da quello principale oppure essere alimentato attraverso un condensatore. Il verso del campo risultante e della coppia dipende dalla combinazione tra disposizione spaziale e fase relativa delle correnti. L’inversione del senso di rotazione richiede di modificare opportunamente la polarità relativa di uno dei due avvolgimenti, nel rispetto dello schema previsto dal costruttore.
Sequenza dell’avviamento monofase. Quando si alimenta il motore, il ramo principale e quello ausiliario ricevono la medesima tensione di rete, ma le loro correnti sono sfasate grazie alle diverse impedenze e, quando presente, al condensatore in serie con l’ausiliario. Poiché gli assi magnetici dei due avvolgimenti sono spazialmente sfasati (tipicamente di circa 90° elettrici), nasce una componente rotante risultante e quindi una coppia di avviamento. La corrente e la geometria effettive determinano quanto il campo sia ellittico anziché circolare.
27. Motore a fase ausiliaria e motore con condensatore di avviamento
Nel motore a fase ausiliaria resistiva, l’avvolgimento ausiliario è progettato in modo che la sua corrente sia sfasata rispetto a quella dell’avvolgimento principale. Lo sfasamento genera una coppia iniziale, sebbene il campo non sia in generale perfettamente circolare. Una volta raggiunta una certa velocità, un interruttore centrifugo o altro dispositivo può disinserire l’avvolgimento ausiliario, se previsto dalla costruzione.
Nel motore con condensatore di avviamento, il condensatore in serie all’avvolgimento ausiliario permette di ottenere una differenza di fase più favorevole per produrre coppia allo spunto. La capacità, la corrente e il tempo massimo di inserzione devono essere scelti secondo il progetto del motore. Nei tipi con condensatore esclusivamente di avviamento, il relativo ramo viene disinserito dopo l’accelerazione iniziale: mantenerlo inserito oltre i limiti prescritti può causare surriscaldamento.
Distinzione operativa. Nel motore a fase ausiliaria resistiva l’ausiliario fornisce lo sfasamento per la partenza e viene comunemente disinserito dopo l’accelerazione. Nel motore con condensatore di solo avviamento un condensatore di elevata capacità, dimensionato per servizio intermittente, migliora la coppia iniziale ma deve essere escluso insieme al ramo previsto dal costruttore. L’istante di esclusione può essere deciso da interruttore centrifugo, relè o comando elettronico, in funzione del tipo di macchina.
28. Condensatore permanente e motore a doppio condensatore
Nel motore a condensatore permanente (PSC, permanent split capacitor), il condensatore e l’avvolgimento ausiliario rimangono inseriti anche durante il funzionamento ordinario. La scelta della capacità costituisce un compromesso tra avviamento e condizioni di marcia. Questi motori possono offrire funzionamento regolare e buone proprietà per determinate applicazioni, ma non vanno automaticamente considerati equivalenti ai motori con condensatore di solo avviamento.
Nel motore a doppio condensatore si usano due valori di capacità efficaci in fasi differenti: una capacità maggiore durante la partenza e una capacità più adatta al regime. Una configurazione tipica combina condensatore permanente e condensatore supplementare temporaneo. Lo scopo è ottenere una coppia iniziale elevata senza rinunciare alle prestazioni desiderate durante la marcia.
Come riconoscere le due architetture. Nel PSC il ramo ausiliario e il condensatore di marcia sono destinati a restare collegati: lo sfasamento continua a contribuire al funzionamento a regime. Nel motore a doppio condensatore rimane inserito il condensatore di marcia, mentre il condensatore supplementare di avviamento viene escluso al raggiungimento della velocità stabilita. Dire che «l’avvolgimento ausiliario viene sempre disinserito» sarebbe quindi scorretto.
29. Motori a poli schermati e applicazioni del monofase
Nel motore a poli schermati una parte del polo statorico è circondata da una spira conduttrice chiusa, detta spira di schermatura. La corrente indotta in tale spira modifica la fase del flusso nella regione schermata rispetto a quella non schermata. Nasce così una componente di campo progressivo capace di produrre una coppia di partenza, generalmente modesta. La semplicità costruttiva rende questa soluzione adatta a piccoli ventilatori e dispositivi ausiliari, ma il rendimento e la coppia di avviamento sono tipicamente limitati.
La scelta fra motore a fase ausiliaria, condensatore di avviamento, condensatore permanente, doppio condensatore e poli schermati dipende dalla coppia resistente, dalla durata del funzionamento, dal rendimento, dal rumore e dal costo. I limiti termici dei singoli avvolgimenti e dei condensatori sono parte essenziale della progettazione.
30. Esempi numerici con ipotesi e verifiche
Esempio 1 — Corrente e coppia nel modello di Thévenin
Dati didattici: tensione efficace equivalente per fase |VTh| = 220 V; RTh = 0,40 Ω; XTh + X′2 = 1,80 Ω; R′2 = 0,60 Ω; motore a quattro poli a 50 Hz. La velocità sincrona è ns = 1500 giri/min e Ωs = 157,080 rad/s. Ponendo s = 1, il modulo dell’impedenza rotorica complessiva è √[(0,40 + 0,60)² + 1,80²] = 2,059 Ω. Quindi:
|I′2,av| = 220/2,059 = 106,84 A e Tav = 3 × 220² × 0,60/[157,080 × (1,00² + 1,80²)] = 130,81 N·m. Si tratta della corrente rotorica riportata, non della corrente di linea del motore. La verifica dimensionale della coppia segue dal rapporto potenza/velocità angolare. Con scorrimento s = 0,20 il medesimo modello fornisce Te ≈ 187,37 N·m, mostrando che la coppia può crescere durante l’accelerazione prima di raggiungere il massimo.
Esempio 2 — Avviamento stella–triangolo
Dati didattici: motore 400/690 V (Δ/Y) su rete trifase 400 V. Supponiamo che in avviamento diretto a triangolo la corrente di linea sia 120 A e la coppia 150 N·m. A stella ogni avvolgimento riceve 400/√3 = 230,94 V anziché 400 V. Nel confronto semplificato la corrente di linea prelevata dalla rete vale 120/3 = 40 A, mentre la coppia vale 150/3 = 50 N·m. Verifica: il rapporto fra tensioni di fase è 1/√3, quindi il rapporto fra coppie è 1/3. Il metodo non è idoneo se la coppia resistente iniziale supera 50 N·m con i margini richiesti.
Esempio 3 — Avviamento con autotrasformatore
Dati didattici: corrente DOL di riferimento ID = 120 A, coppia DOL TD = 150 N·m, presa di tensione k = 0,70. Nel modello ideale la corrente lato motore è Im ≈ 0,70 × 120 = 84 A; lato rete è Irete ≈ 0,70 × 84 = 58,8 A; coppia iniziale Tav ≈ 0,70² × 150 = 73,5 N·m. La verifica indipendente tramite potenza apparente ideale conferma che VreteIrete ≈ VmIm nelle ipotesi utilizzate.
Esempio 4 — Ottimizzazione della resistenza rotorica
Dati didattici: si riutilizzano i parametri dell’Esempio 1. Lo scorrimento di coppia massima, con R′2 = 0,60 Ω, è scrit = 0,60/√(0,40² + 1,80²) ≈ 0,3254. Inserendo resistenza rotorica esterna riportata pari a 1,20 Ω, si ottiene R′2,tot = 1,80 Ω e scrit ≈ 0,9762. Alla partenza, il modello fornisce Tav ≈ 205,92 N·m, superiore ai precedenti 130,81 N·m. È un risultato valido per un ipotetico motore a rotore avvolto compatibile con resistenze esterne, non per una gabbia standard.
Esempio 5 — Cave profonde e doppia gabbia: confronto a due frequenze rotoriche
Dati didattici e modello dichiarato. Consideriamo un motore alimentato a f1 = 50 Hz. Alla partenza s = 1 si ha f2 = 50 Hz; al piccolo scorrimento s = 0,04 si ha f2 = 2 Hz. Gli esempi seguenti illustrano l’effetto della frequenza sull’impedenza rotorica nel riferimento fisico rotorico. Non costituiscono una identificazione sperimentale di un motore specifico e non si inseriscono direttamente, senza conversione di riferimento, nella formula di Thévenin della sezione 2.
Parte A — Barra a cava profonda. Supponiamo che l’impedenza efficace di un percorso rotorico sia Zb(f2) = Reff(f2) + j2πf2Lσ,eff(f2). Per illustrare un andamento plausibile, assegniamo, a 50 Hz, Reff = 0,60 Ω e Lσ,eff = 4,0 mH; a 2 Hz, Reff = 0,25 Ω e Lσ,eff = 6,0 mH. Si ottiene:
La verifica consiste nel ricalcolare Xσ = 2πf2Lσ,eff e il modulo √(R² + X²). I valori mostrano come resistenza efficace e induttanza di dispersione equivalente possano cambiare insieme; l’impedenza risultante cambia anche perché diminuisce f2. Non è possibile dedurre da questi soli numeri la coppia reale o il rendimento senza il circuito completo e le perdite.
Parte B — Doppia gabbia, modello limite senza accoppiamento mutuo. Per rendere trasparente la ripartizione della corrente, consideriamo a titolo illustrativo due percorsi soggetti alla stessa f.e.m. rotorica sinusoidale, con Zest = Rest + j2πf2Lest e Zint = Rint + j2πf2Lint. Poniamo Rest = 0,90 Ω, Lest = 1,0 mH, Rint = 0,15 Ω, Lint = 8,0 mH. Si tratta di un modello didattico semplificato di due impedenze complesse dipendenti dalla frequenza: trascura gli accoppiamenti magnetici e non deve essere interpretato come circuito equivalente completo di una doppia gabbia reale.
A 50 Hz: |Zest| ≈ 0,953 Ω e |Zint| ≈ 2,518 Ω. Poiché a parità di f.e.m. il modulo della corrente è inversamente proporzionale al modulo dell’impedenza, risulta |Iest|/|Iint| ≈ 2,64: prevale la gabbia esterna. A 2 Hz: |Zest| ≈ 0,900 Ω e |Zint| ≈ 0,181 Ω, quindi |Iest|/|Iint| ≈ 0,20: prevale la gabbia interna. Il rapporto fra i moduli non va confuso con una ripartizione percentuale di correnti fasoriali; per sommare le correnti occorre tener conto delle rispettive fasi.
Interpretazione. Il confronto fornisce un riscontro quantitativo del compromesso: alla frequenza rotorica elevata il percorso interno è penalizzato dall’elevata reattanza dispersiva; alla frequenza bassa la sua minore resistenza favorisce la conduzione. Per un calcolo progettuale occorrerebbe includere l’accoppiamento delle dispersioni, la saturazione e i parametri effettivi dipendenti dalla frequenza, e quindi ricavare corrente statorica, coppia e perdite dal modello completo.
Esempio 6 — Frequenza rotorica e motore monofase
Dati didattici: alimentazione monofase a 50 Hz, velocità sincrona della fondamentale 1500 giri/min e velocità rotorica 1440 giri/min nel verso diretto. Si ha s = (1500 − 1440)/1500 = 0,04. Per il campo diretto: f2d = 0,04 × 50 = 2 Hz. Per il campo inverso: si = 2 − 0,04 = 1,96 e f2i = 1,96 × 50 = 98 Hz. Il controllo fisico consiste nell’osservare che la velocità relativa del rotore rispetto al campo inverso è maggiore di quella che si avrebbe a rotore fermo; non è lecito attribuire alle due componenti la stessa frequenza rotorica a macchina in moto.
Esempio 7 — Regolazione V/f
Dati didattici: motore a quattro poli, alimentazione fondamentale nominale 400 V concatenati a 50 Hz; frequenza base 50 Hz. A 30 Hz, nel modello scalare ideale con V/f costante, la tensione fondamentale concatenata richiesta è 400 × 30/50 = 240 V e la velocità sincrona diventa 120 × 30/4 = 900 giri/min. Se si assume per pura esercitazione uno scorrimento del 3%, la velocità rotorica è n = 0,97 × 900 = 873 giri/min. Il valore dello scorrimento non è imposto dalla legge V/f: dipende dalla coppia richiesta e dal sistema di controllo.
Esempio 8 — Stima del tempo di accelerazione
Dati didattici: per un intervallo di velocità nel quale si assume Te = 110 N·m, Tr = 40 N·m e Jeq = 2,0 kg·m², l’accelerazione angolare costante è dΩ/dt = (110 − 40)/2,0 = 35 rad/s². Per passare da 0 a 125 rad/s si ottiene t = 125/35 = 3,57 s. Verifica: JeqΔΩ = 2 × 125 = 250 kg·m²/s e (Te − Tr)t ≈ 70 × 3,5714 = 250 N·m·s, valori dimensionalmente equivalenti. L’esempio illustra la dinamica a coppie costanti, non una curva reale ricavata dal circuito equivalente.
31. Sintesi scientifica e collegamenti con il percorso MEGISTONE
L’avviamento della macchina asincrona richiede una valutazione congiunta di corrente, coppia, rete e inerzia. L’avviamento diretto garantisce la piena tensione ma può essere gravoso per la rete; stella–triangolo e autotrasformatore riducono la corrente con la conseguenza di ridurre anche la coppia. Nei motori a rotore avvolto, le resistenze esterne modificano la caratteristica coppia–scorrimento; nei rotori a cave profonde e a doppia gabbia l’andamento dei parametri con la frequenza rotorica è sfruttato già dalla costruzione.
Il soft starter controlla principalmente la tensione durante la partenza. L’inverter permette invece di variare frequenza e tensione, realizzando la regolazione della velocità, entro limiti elettromagnetici, termici e meccanici. Infine, il motore asincrono monofase ha un problema fisico specifico: il campo pulsante può essere scomposto in due campi controrotanti che, a rotore fermo e in simmetria ideale, producono coppia risultante nulla. L’autoavviamento richiede quindi un sistema ausiliario capace di creare una componente rotante netta.
Per approfondire i prerequisiti, si rimanda alle lezioni MEGISTONE sul campo magnetico rotante (Articolo 42), sulla macchina asincrona trifase e il circuito equivalente (Articolo 43), su potenze e coppia (Articolo 44) e sulle prove e il diagramma circolare di Heyland (Articolo 45). Il prossimo capitolo della Roadmap è dedicato alla macchina sincrona e all’alternatore (Articolo 47).