1. Obiettivi delle prove e collegamento con il modello della macchina
Nell’Articolo 43 sono stati introdotti il circuito equivalente per fase e il riporto rotorico allo statore; nell’Articolo 44 il bilancio energetico, la coppia e la caratteristica coppia–scorrimento. Qui verifichiamo sperimentalmente quel modello attraverso la misura della resistenza statorica, la prova a vuoto e la prova a rotore bloccato. Le prove consentono anche di individuare gli scostamenti fra modello e macchina reale.
Consideriamo una macchina trifase simmetrica alimentata con tensioni sinusoidali equilibrate. Le grandezze per fase sono valori efficaci; la tensione di fase V1 è il riferimento fasoriale reale positivo. Le correnti positive sono entranti nella macchina in convenzione di utilizzatore. Nel funzionamento motore ordinario lo scorrimento soddisfa 0 < s < 1. I parametri rotorici riportati sono indicati con un apice: R′2 e X′2.
2. Dati di targa, collegamenti e strumenti
Prima di ogni prova si registrano potenza nominale all’albero, tensioni e collegamenti nominali a stella o triangolo, corrente nominale, frequenza, numero di poli, velocità nominale, servizio, classe termica ed eventuale classe di rendimento. La potenza meccanica nominale non coincide con quella assorbita dalla rete. Una targa 230/400 V Δ/Y indica, normalmente, collegamento a triangolo a 230 V concatenati e a stella a 400 V concatenati; tale configurazione va sempre verificata sulla macchina effettiva.
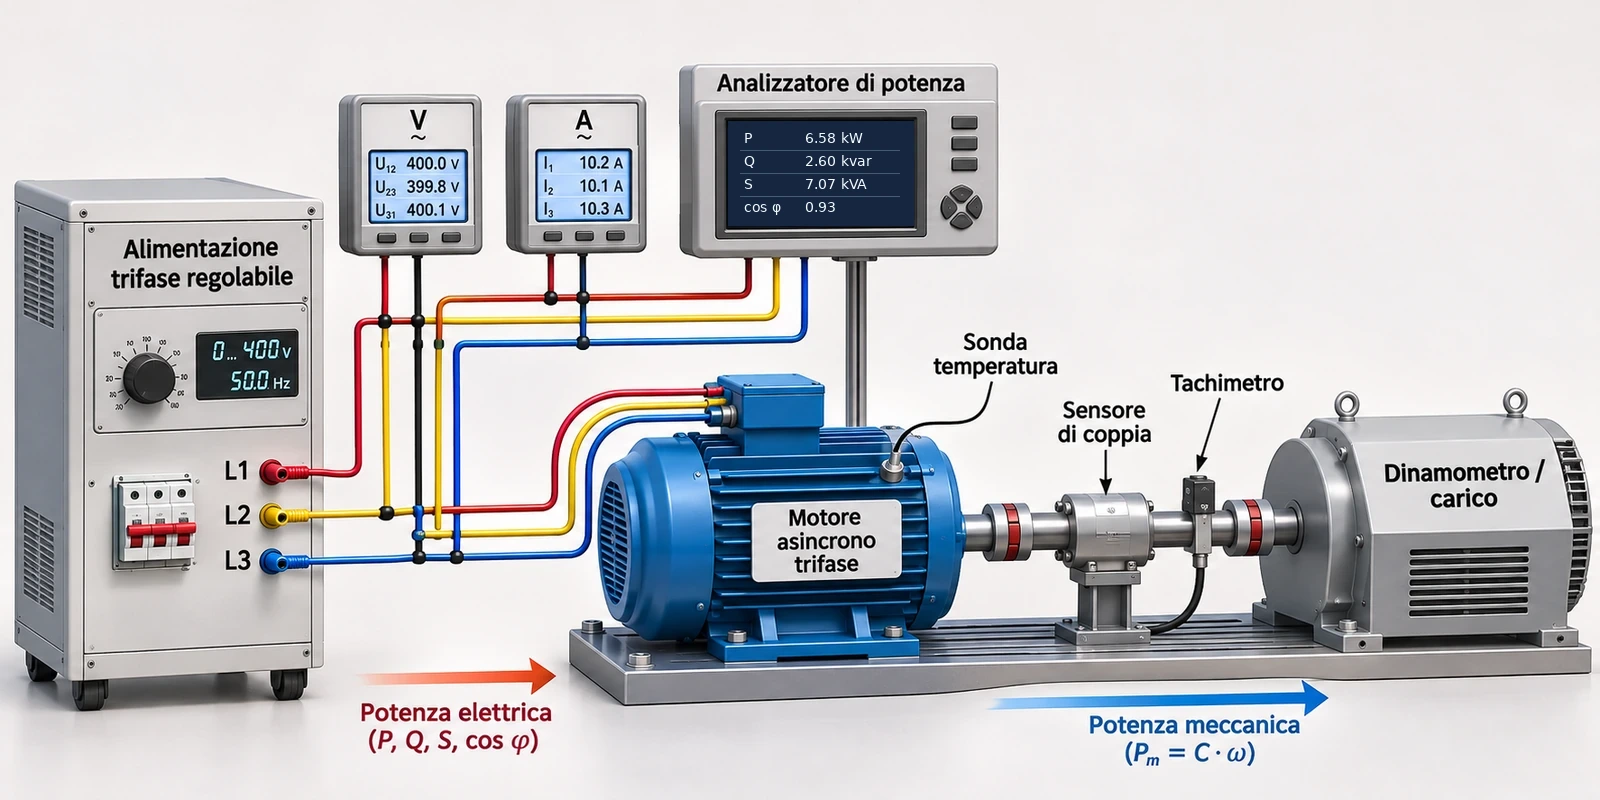
Il banco prova impiega un’alimentazione trifase regolabile e protetta, strumenti RMS adeguati anche a fattori di potenza bassi, analizzatore di potenza trifase o inserzione wattmetrica coerente, sensori di temperatura, tachimetro e, se necessario, sistema di misura della coppia. Le misure di potenza con metodo Aron richiedono corretta interpretazione del segno delle letture. Strumenti e collegamenti devono essere adeguati alla categoria di misura e alle condizioni di sicurezza.
3. Misura della resistenza statorica in corrente continua
Si utilizza una sorgente continua controllata, misurando tensione e corrente a regime con un metodo voltamperometrico; su resistenze piccole è preferibile una misura Kelvin a quattro fili per escludere cadute nei puntali. Una corrente di prova eccessiva può riscaldare l’avvolgimento durante la stessa misura, alterandone il risultato. Una volta estinto il transitorio induttivo, la resistenza misurata tra morsetti è RLL = VDC/IDC, dopo le opportune correzioni strumentali.
Con tre avvolgimenti di fase identici e terminali accessibili, senza rami ausiliari che modifichino il percorso della corrente, la resistenza di fase dipende dal collegamento:
La formula per il triangolo considera il ramo diretto in parallelo ai due rami in serie. Le relazioni precedenti non vanno applicate senza conoscere l’effettiva configurazione dei morsetti; squilibri significativi fra le coppie di morsetti richiedono un’indagine sulle fasi.
3.1 Correzione termica e differenza tra resistenza DC e AC
Il coefficiente αT0 è il coefficiente termico locale della resistenza, espresso in K−1, riferito a T0. Per il rame intorno a 20 °C si usa frequentemente α20 ≈ 0,00393 K−1, quale approssimazione entro un intervallo termico moderato. Nella modellazione a frequenza di rete possono comparire incrementi della resistenza efficace dovuti a distribuzione non uniforme della corrente e perdite addizionali: la resistenza continua non è necessariamente identica alla resistenza efficace in alternata.
4. Prova a vuoto: procedimento e grandezze misurate
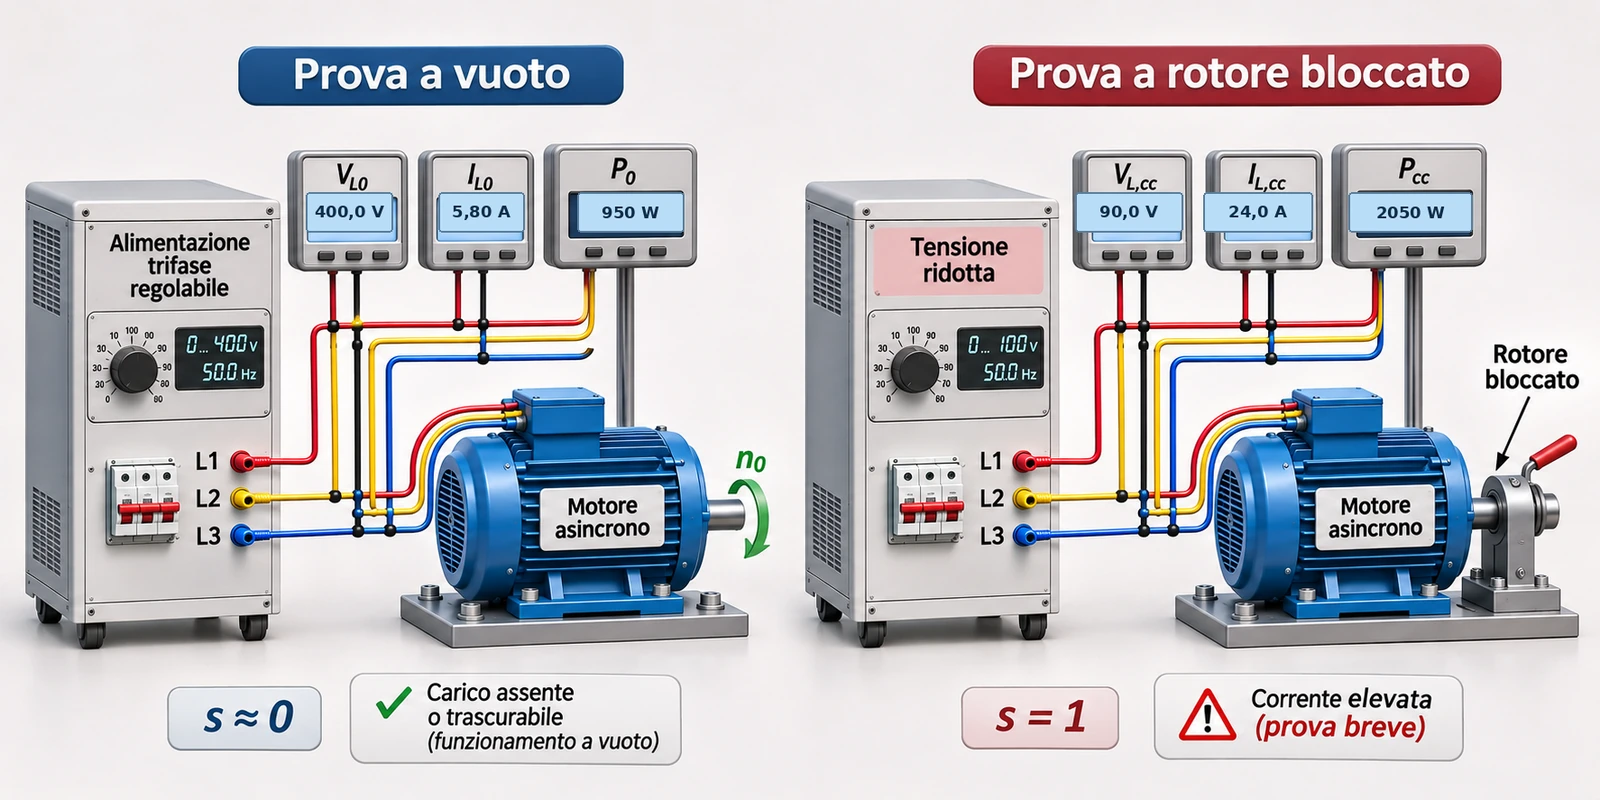
La macchina gira senza carico meccanico esterno apprezzabile, alla frequenza nominale e con alimentazione controllata. Si misurano tensione concatenata VL0, corrente di linea IL0, potenza totale P0, frequenza, velocità e temperatura. Al variare della tensione, l’albero resta libero; nel regime vicino alla tensione nominale la velocità è tipicamente prossima a quella sincrona, ma non esattamente uguale.
La relazione vale per sistema equilibrato, tensioni e correnti sinusoidali, con valori efficaci. A vuoto il fattore di potenza è normalmente basso perché la corrente magnetizzante è importante rispetto alla componente attiva. Un fattore di potenza basso richiede attenzione alla precisione degli strumenti e agli eventuali errori di collegamento dei wattmetri.
4.1 Bilancio delle potenze a vuoto
Il termine PCu1,0 = 3I1,02R1 rappresenta le perdite Joule statoriche. Le perdite nel ferro comprendono effetti di isteresi e correnti parassite; le perdite meccaniche dipendono da attrito e ventilazione. Anche a vuoto il rotore assorbe una piccola potenza al traferro per compensare le perdite meccaniche: dunque PCu2,0 non è rigorosamente nullo. Le perdite addizionali sono indicate separatamente, secondo la convenzione di bilancio assunta. La potenza a vuoto non coincide con le sole perdite nel ferro.
5. Separazione sperimentale delle perdite
Una serie di prove a vuoto a frequenza costante e tensioni diverse permette di considerare P0 − 3I02R1 e di studiarne la dipendenza dalla tensione. In prima approssimazione, in una regione non fortemente saturata e a frequenza costante, le perdite nel ferro dipendono dalla tensione interna e possono essere rappresentate con una legge approssimata nell’intorno del punto di lavoro; le perdite meccaniche possono risultare pressoché costanti se la velocità cambia poco.
Un grafico della potenza corretta rispetto al quadrato della tensione può suggerire una separazione fra quota elettrica e quota meccanica. Tuttavia l’intercetta estrapolata si interpreta come perdita meccanica soltanto se la velocità resta sufficientemente costante, la caratteristica delle perdite nel ferro è adeguatamente descritta dal modello e gli altri contributi sono stati corretti o risultano trascurabili. A tensione molto ridotta il motore può rallentare e l’ipotesi diventa inaffidabile. La componente ferro deve riferirsi alla tensione interna al ramo magnetizzante, non sempre alla tensione ai morsetti.
6. Identificazione del ramo magnetizzante
Nel circuito equivalente a T il ramo magnetizzante è la parallela di Rc e jXm. La sua tensione esatta nel modello è E1 = V1 − (R1 + jX1)I1. Se la corrente rotorica è trascurabile, I0 ≈ E1(1/Rc + 1/(jXm)); la separazione della potenza meccanica non è esatta senza usare il bilancio energetico e la stima di scorrimento a vuoto.
In un’identificazione semplificata si assume E1 ≈ V1, PCu2,0 e Padd,0 trascurabili o già stimati, e si attribuisce a Rc la quota PFe,0. Si ottiene allora:
L’ultima relazione usa I0 come approssimazione della corrente nel solo ramo magnetizzante. In realtà la corrente misurata contiene anche la quota che alimenta le perdite meccaniche: la formula tende quindi a introdurre un errore, quantificabile mediante una soluzione iterativa del circuito completo. Per una stima iniziale si può definire, in alternativa, una resistenza equivalente globale delle perdite a vuoto che non è la stessa Rc fisica delle perdite nel ferro.
7. Prova a rotore bloccato
Il rotore è immobilizzato con un sistema meccanico idoneo e la macchina viene alimentata a tensione opportunamente ridotta. Si aumenta la tensione in modo controllato fino alla corrente di prova prefissata, rilevando VL,cc, IL,cc, Pcc, frequenza e temperatura. Poiché s = 1, la frequenza rotorica coincide con quella statorica. A rotore bloccato l’assenza di ventilazione normale e la corrente elevata impongono una durata limitata della prova e protezioni termiche adeguate. Questa prova richiede attrezzatura e personale qualificati: non è una procedura da improvvisare collegando un motore industriale direttamente alla rete.
7.1 Impedenza, resistenza e reattanza equivalenti
Per una macchina equilibrata, convertendo coerentemente valori di linea in valori di fase e assumendo un modello passivo serie approssimato:
Per il collegamento a stella V1,cc = VL,cc/√3 e I1,cc = IL,cc; per il triangolo V1,cc = VL,cc e I1,cc = IL,cc/√3. Se il ramo magnetizzante e le perdite nel ferro sono piccoli rispetto al percorso serie durante questa prova, si assumono Rcc ≈ R1 + R′2 e Xcc ≈ X1 + X′2. La prova non determina da sola la ripartizione delle due reattanze; occorrono ipotesi costruttive o misure complementari. Se la frequenza di prova è diversa da quella nominale, è indispensabile riportare le reattanze alla frequenza di riferimento solo dove la proporzionalità con la frequenza è giustificata. Gli effetti rotorici dipendenti dalla frequenza possono invalidare un riporto lineare.
8. Procedura integrata di identificazione e verifiche
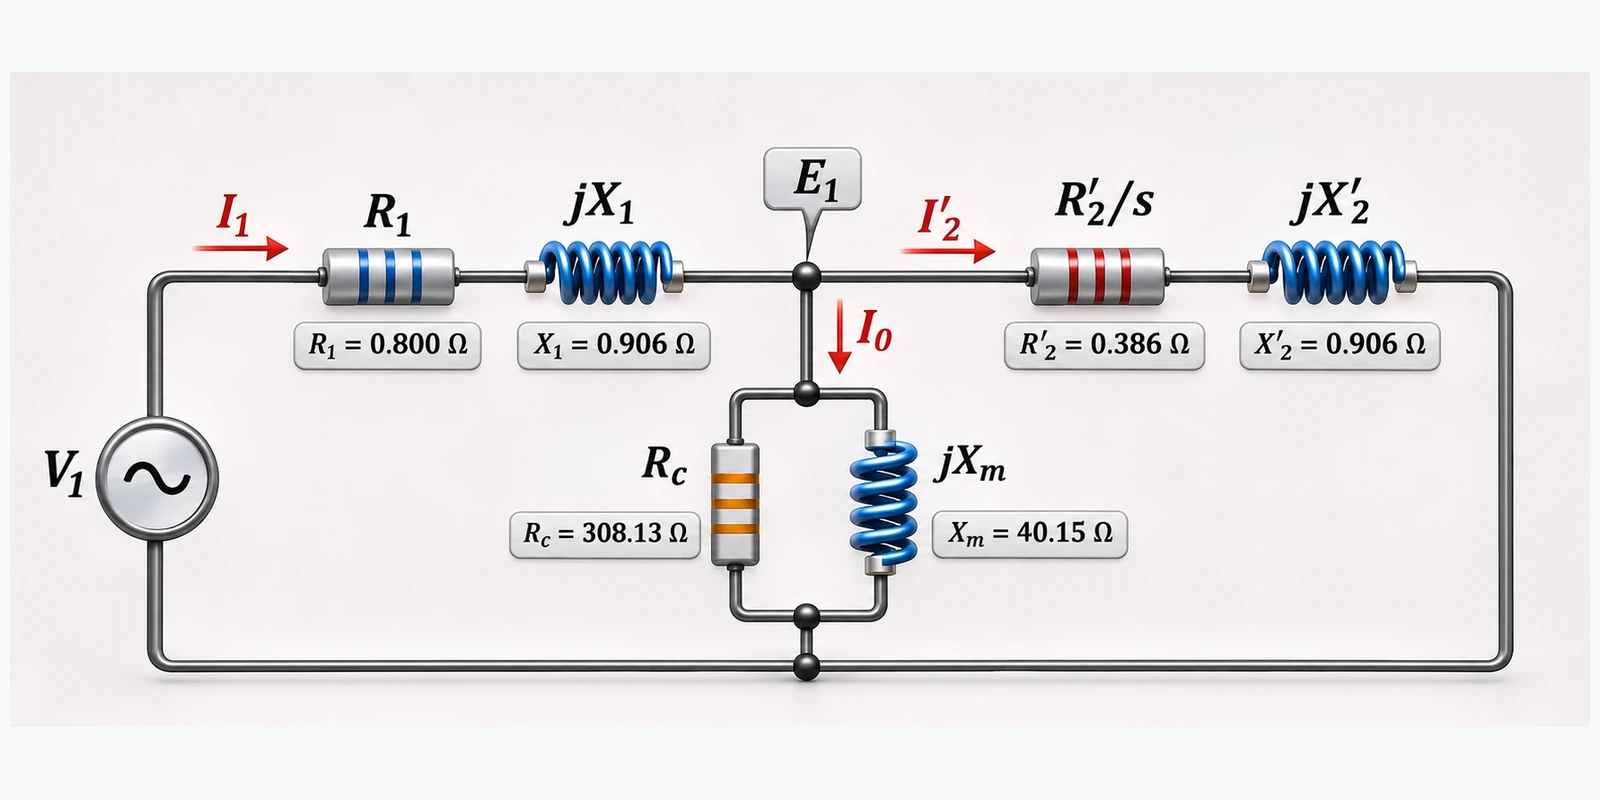
Il circuito equivalente a T utilizza Z1 = R1 + jX1, Zm = [1/Rc + 1/(jXm)]−1 e Z′2(s) = R′2/s + jX′2. L’identificazione parte dalla resistenza statorica corretta alla temperatura di riferimento; procede con prova a vuoto e separazione delle perdite; ricava il totale serie dal rotore bloccato; assegna una ripartizione motivata delle reattanze e, se disponibili dati aggiuntivi, ottimizza i parametri minimizzando gli scarti fra grandezze misurate e calcolate.
Per 0 < s ≤ 1 il calcolo esatto all’interno del modello a T prescelto procede con Zp = [1/Zm + 1/Z′2(s)]−1; Zin = Z1 + Zp; I1 = V1/Zin; E1 = V1 − Z1I1; I′2 = E1/Z′2(s). La verifica fondamentale è I1 = E1/Zm + I′2.
Una volta identificati i parametri si confrontano corrente, fattore di potenza, scorrimento, potenza assorbita e coppia ai diversi carichi; i residui rivelano errori di misura o limiti strutturali del modello. In particolare un unico valore della reattanza totale non determina univocamente X1 e X′2, mentre una sola prova a vuoto non separa le perdite senza ipotesi supplementari.
9. Dal circuito di Thévenin al diagramma circolare
Per evidenziare la dipendenza dal carico si sostituisce la rete statorica, vista dal ramo rotorico, con il suo equivalente di Thévenin. Si definiscono VTh = V1Zm/(Z1 + Zm) e ZTh = Z1Zm/(Z1 + Zm) = RTh + jXTh. Con X = XTh + X′2 e t = RTh + R′2/s, la corrente rotorica è:
La tensione VTh è generalmente complessa rispetto al riferimento della tensione ai morsetti. Per dimostrare il luogo geometrico, si ruotino temporaneamente le coordinate in modo che VTh sia reale positiva, indicandone il modulo con U. Posto I′2 = x + jy, si ottengono x = Ut/(t² + X²) e y = −UX/(t² + X²). Eliminando t segue:
È l’equazione di una circonferenza di centro C = (0, −U/(2X)) e raggio ρ = U/(2X). Nel piano originale, senza rotazione di fase, il centro complesso è C = −jVTh/(2X), mentre ρ = |VTh|/(2|X|). Il parametro t stabilisce quale arco della circonferenza appartenga al funzionamento fisico; conoscere la sola equazione del cerchio non basta a identificare il regime di funzionamento.
9.1 Arco motore e punti caratteristici
Nel funzionamento motore 0 < s ≤ 1 si ha t ≥ RTh + R′2. Per s → 0+, il ramo rotorico tende al circuito aperto e I′2 → 0: questo è il punto di sincronismo ideale del ramo rotorico, non lo zero della corrente assorbita dalla rete. A s = 1 si ottiene il punto di rotore bloccato. Fra questi estremi giace l’arco di funzionamento motore a parametri costanti. Il punto di massima coppia, dedotto dall’Articolo 44, si ha per scrit = R′2/√[RTh² + X²]; l’estremo di potenza trasferita al traferro non coincide in generale con l’estremo di modulo della corrente. I settori generatore e controcorrente richiedono estensioni dell’intervallo di s e interpretazioni di segno adeguate.
10. Luogo della corrente statorica e costruzione di Heyland
Il diagramma tradizionale rappresenta generalmente la corrente assorbita allo statore, mentre la circonferenza appena dimostrata riguarda direttamente I′2. La trasformazione fra le due correnti nel circuito a T a parametri costanti è affine:
La relazione si ricava sostituendo E1 = VTh − ZThI′2 in I1 = (V1 − E1)/Z1. Moltiplicazione per una costante complessa non nulla e traslazione trasformano una circonferenza in un’altra circonferenza: il luogo della corrente statorica ha centro C1 = I00 + kC e raggio ρ1 = |k|ρ. Il punto di sincronismo ideale è I00, non l’origine. Il punto sperimentale a vuoto è di norma prossimo, ma non necessariamente coincidente, con I00 perché a vuoto s è piccolo ma non nullo e persistono perdite meccaniche.
10.1 Procedura geometrica controllata
- Si fissa V1 sull’asse reale positivo e si rappresenta Im(I) positiva verso l’alto: per corrente induttiva ritardata Im(I) è negativa.
- Si calcolano VTh, ZTh e X alla stessa tensione, frequenza e temperatura di riferimento.
- Si determinano C, ρ, I′2(1) e il punto limite I′2(0+) = 0.
- Si applica la trasformazione I1 = I00 + kI′2 per ottenere la circonferenza statorica.
- Si calcolano alcuni punti intermedi con s noto, si verifica l’equazione geometrica e si evidenzia soltanto l’arco motore.
- Si sovrappongono le letture reali, segnalando gli scarti senza forzare i dati a cadere perfettamente sulla curva.
La costruzione grafica approssimata a partire da pochi punti sperimentali è storicamente utile, ma non è equivalente all’identificazione univoca dei parametri del circuito. In particolare centro e raggio devono essere determinati con condizioni e ipotesi esplicite; due punti soltanto non identificano una circonferenza generica.
11. Lettura delle potenze e delle grandezze operative
Ogni punto del cerchio statorico permette di leggere direttamente il modulo di corrente dalla sua distanza dall’origine e il fattore di potenza dal coseno dell’angolo fra il fasore I1 e la tensione V1. Con V1 reale, P1 = 3V1Re(I1) e Q1 = −3V1Im(I1) nella convenzione di utilizzatore induttivo. Se il grafico adotta l’asse delle correnti attive verticale, tutte le letture geometriche vanno opportunamente ruotate: non si può attribuire universalmente un segmento verticale a una potenza.
Per la tensione equivalente vale 3Re(VThI′2*) = 3RTh|I′2|² + Pδ. Questo bilancio prova perché la proiezione attiva della corrente rotorica, moltiplicata per la tensione di Thévenin, comprende anche le perdite equivalenti in RTh: non è automaticamente tutta potenza al traferro. Una linea di potenza, una linea di coppia o una famiglia di segmenti del diagramma tradizionale necessita quindi di una costruzione e di una calibrazione coerenti con il circuito utilizzato. Non tutti i segmenti geometrici sono misure dirette di potenza.
11.1 Coppia, velocità, rendimento e scorrimento
Qui Ωs è la velocità angolare sincrona meccanica, in rad/s. Per ottenere s dal diagramma non basta conoscere genericamente l’angolo del fasore: si deve invertire la relazione del circuito. Dalla corrente rotorica si calcola Zeq = VTh/I′2, quindi R′2/s = Re(Zeq) − RTh, da cui s = R′2/[Re(Zeq) − RTh], quando il denominatore è coerente e non nullo. Il rendimento richiede anche perdite meccaniche e addizionali: queste non sono determinate dal solo luogo della corrente.
12. Esempio numerico 1 — Prova a vuoto
Dati ipotetici: motore trifase equilibrato collegato a stella, VL0 = 400 V, I0 = 5,80 A, P0 = 950 W, R1 = 0,80 Ω alla temperatura di riferimento. Una valutazione separata attribuisce Pmec,0 = 320 W e Padd,0 = 30 W, assumendo qui trascurabile PCu2,0. Tali perdite sono assunzioni dell’esempio, non valori ottenuti dalla sola lettura di P0.
La tensione di fase è 400/√3 = 230,94 V. Si ricavano cos φ0 = 950/(√3 × 400 × 5,80) ≈ 0,236 e PCu1,0 = 3 × 5,80² × 0,80 = 80,74 W. Il residuo attribuito al ferro è PFe,0 = 950 − 80,74 − 320 − 30 = 519,26 W. Con l’approssimazione E1 ≈ V1 e I0 ≈ |Im|, si ottiene Rc ≈ 3 × 230,94²/519,26 = 308,13 Ω e Xm ≈ 230,94/√(5,80² − (230,94/308,13)²) = 40,15 Ω.
Controllo: 80,74 + 519,26 + 320 + 30 = 950 W. La chiusura del bilancio è esatta entro gli arrotondamenti; invece Rc e Xm restano stime di primo tentativo, perché la corrente a vuoto contiene una componente rotorica necessaria a compensare l’attrito.
13. Esempio numerico 2 — Prova a rotore bloccato
Dati ipotetici: stessa macchina, collegamento a stella, prova a 50 Hz, VL,cc = 90 V, IL,cc = 24 A, Pcc = 2050 W, R1 = 0,80 Ω riportata alla temperatura di riferimento. Per l’esempio si trascura il contributo parallelo magnetizzante e si assume la stessa frequenza per le reattanze.
Per fase V1,cc = 90/√3 = 51,96 V. Seguono |Zcc| = 51,96/24 = 2,1651 Ω, Rcc = 2050/(3 × 24²) = 1,1863 Ω e Xcc = √(2,1651² − 1,1863²) = 1,8111 Ω. Si stima R′2 ≈ 1,1863 − 0,80 = 0,3863 Ω e X1 + X′2 ≈ 1,8111 Ω.
Controllo: 3 × 24² × 1,1863 ≈ 2050 W e √(1,1863² + 1,8111²) ≈ 2,1651 Ω. Non è possibile attribuire indipendentemente le due reattanze sulla base di queste misure.
14. Esempio numerico 3 — Identificazione del circuito equivalente
Ipotesi aggiuntiva: si assume, esclusivamente come prima stima didattica, X1 = X′2 = Xcc/2. I valori degli esempi 1 e 2 forniscono la seguente tabella provvisoria per fase alla stessa frequenza e temperatura di riferimento:
| Parametro | Valore identificato | Origine e limite |
|---|---|---|
| R1 | 0,800 Ω | Misura DC corretta |
| X1 | 0,906 Ω | Metà della reattanza serie: ipotesi |
| R′2 | 0,386 Ω | Differenza delle resistenze serie, approssimata |
| X′2 | 0,906 Ω | Metà della reattanza serie: ipotesi |
| Rc | 308,13 Ω | Perdite ferro stimate |
| Xm | 40,15 Ω | Stima da prova a vuoto semplificata |
Per VL = 400 V, f = 50 Hz e s = 0,040 il modello a T restituisce I1 ≈ 21,39 − j8,45 A, cioè |I1| ≈ 23,00 A e cos φ1 ≈ 0,930. La corrente rotorica riportata è I′2 ≈ 21,04 − j3,28 A. Il calcolo conduce a P1 ≈ 14,82 kW e Pδ ≈ 13,14 kW. Con Pmec + Padd = 350 W assunti al punto considerato, P2 ≈ (1 − 0,04) × 13,14 − 0,35 = 12,26 kW e η ≈ 82,7%.
14.1 Verifica energetica e coerenza dell’identificazione
Verifica energetica indipendente: PCu1 = 3|I1|²R1 ≈ 1,27 kW, PFe = 3|E1|²/Rc ≈ 0,42 kW; la somma di questi termini a Pδ riproduce P1 entro gli arrotondamenti. La previsione di corrente e potenza non prova che la macchina reale abbia quei valori: occorre un punto sperimentale a carico per validarla. Il set di parametri è una stima didattica non rifinita: riproduce solo approssimativamente le prove originarie quando si ricalcola l’intero circuito a T. L’identificazione non è quindi validata sperimentalmente.
Controllo aggiuntivo dell’identificazione: ricostruendo la prova a rotore bloccato a 90 V concatenati con il circuito a T e i parametri arrotondati della tabella si ottengono circa 24,27 A e 2069 W, da confrontare con i 24,00 A e 2050 W di ingresso. Il disaccordo, pur limitato, mostra che una stima ottenuta trascurando il ramo magnetizzante non coincide automaticamente con una taratura del circuito completo. Non alteriamo i valori misurati per farli coincidere con il modello: un’eventuale taratura richiede la minimizzazione dei residui con vincoli fisici.
15. Esempio numerico 4 — Centro, raggio e punti del diagramma
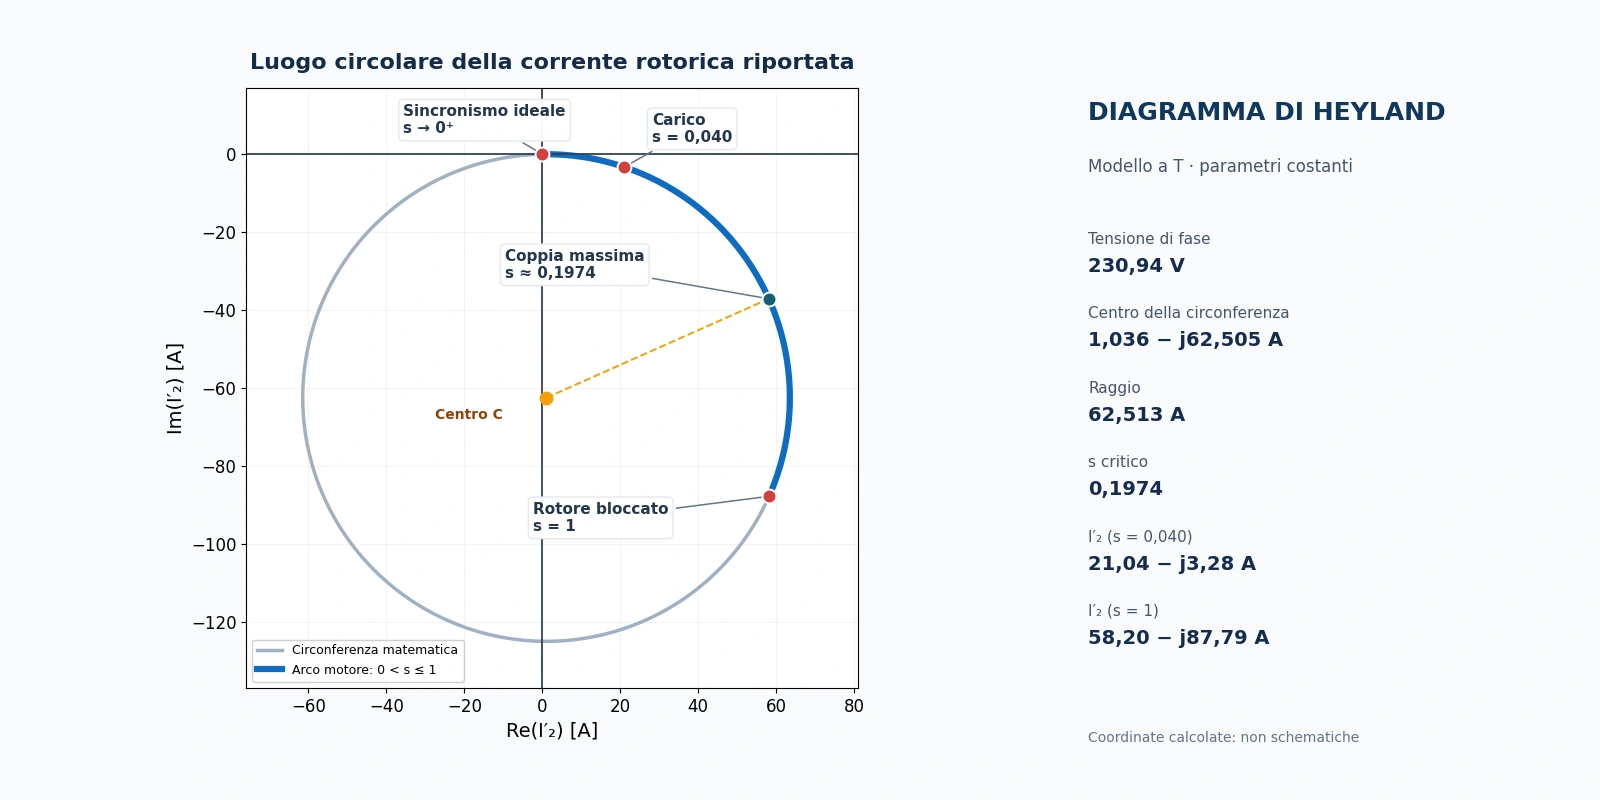
Usando la tabella precedente e V1 = 230,94 V come fasore reale, la riduzione di Thévenin fornisce VTh ≈ 225,21 + j3,73 V e ZTh ≈ 0,7655 + j0,8960 Ω. Pertanto X = XTh + X′2 ≈ 1,8016 Ω. Nel piano complesso iniziale, il centro del luogo rotorico è C = −jVTh/(2X) ≈ 1,036 − j62,505 A e il raggio ρ = |VTh|/(2X) ≈ 62,513 A.
15.1 Punti caratteristici e verifica del luogo circolare
Nel limite s → 0⁺, la corrente rotorica riportata I′₂ tende a zero. In condizioni di rotore bloccato (s = 1), alla tensione nominale utilizzata per costruire il diagramma circolare, si ottiene I′₂ ≈ 58,20 − j87,79 A. Al valore di scorrimento s = 0,040, il punto è I′2 ≈ 21,04 − j3,28 A. I tre punti soddisfano, entro l’arrotondamento, |I′2 − C| = ρ. Si ottiene inoltre scrit ≈ 0,1974.
Applicando la trasformazione affine del §10, il punto statorico a s = 0,040 è I1 ≈ 21,39 − j8,45 A, con cos φ ≈ 0,930. Se la macchina ha quattro poli e frequenza 50 Hz, ns = 1500 giri/min e Ωs = 157,08 rad/s: Te = Pδ/Ωs ≈ 83,63 N·m. Il controllo grafico consiste nel leggere le coordinate calcolate sulla circonferenza e confrontarle con i risultati del circuito, senza adattare a mano i punti.
16. Errori sperimentali, limiti fisici e precisione del diagramma
Il luogo circolare è esatto per la rete equivalente lineare a parametri costanti qui adottata, non per ogni motore reale. Scostamenti nascono da saturazione del circuito magnetico, dispersioni dipendenti dal punto di lavoro, temperatura e resistenza degli avvolgimenti, armoniche spaziali, perdite addizionali, non sinusoidalità, incertezza degli strumenti e modifica della frequenza. Inoltre le caratteristiche rotoriche possono dipendere dalla frequenza delle correnti rotoriche: le soluzioni costruttive a cave profonde o a doppia gabbia rendono spesso insufficiente un modello con un solo R′2 e un solo X′2 costanti. Tali costruzioni e le loro conseguenze sull’avviamento sono oggetto dell’Articolo 46.
La lettura grafica della corrente è relativamente semplice; la ricostruzione della coppia e del rendimento richiede invece parametri, perdite e velocità affidabili. Errori piccoli nella potenza a basso fattore di potenza o nella separazione delle perdite possono propagarsi sensibilmente nei risultati. Un diagramma ricavato a 50 Hz non va trasferito senza modifiche a un’altra frequenza di alimentazione.
17. Applicazioni industriali e controlli incrociati
Le prove sono utili per l’accettazione in officina, la caratterizzazione di un motore prima dell’impiego, il confronto fra macchine nominalmente uguali, la valutazione energetica e la diagnostica preliminare di anomalie. Si confrontano dati di targa, misure, modello identificato e funzionamento sotto carico. Per una valutazione rigorosa secondo norme tecniche e contratti di collaudo vanno applicati metodi di prova, procedure di correzione e criteri di incertezza appropriati alla specifica macchina, anziché sostituirli con le sole formule semplificate di questo capitolo.
Un risultato sperimentale credibile richiede: corretta configurazione stella/triangolo; misura trifase equilibrata; resistenze riportate alla temperatura giusta; frequenza dichiarata; perdite allocate senza duplicazioni; verifica che le impedenze siano fisicamente passive; confronto dei valori calcolati con almeno un punto a carico. Una differenza persistente è un risultato da interpretare, non un errore da nascondere nel diagramma.
18. Sintesi e collegamento al capitolo successivo
La prova in corrente continua individua la resistenza statorica; la prova a vuoto fornisce informazioni su magnetizzazione e perdite; la prova a rotore bloccato identifica principalmente un’impedenza serie equivalente. Integrate con ipotesi esplicite, queste misure consentono la costruzione di un circuito equivalente a T e la previsione delle prestazioni. La riduzione di Thévenin dimostra la natura circolare del luogo della corrente rotorica; una trasformazione affine restituisce la circonferenza della corrente statorica.
Il diagramma di Heyland è quindi un modo rigoroso, ma condizionato dal modello, di collegare corrente, fattore di potenza, scorrimento e potenze. I risultati vanno sempre confrontati con le misure effettive. Il prossimo capitolo, Avviamento e regolazione della macchina asincrona, esaminerà le tecniche di avviamento, i rotori a cave profonde e a doppia gabbia, l’effetto pelle in avviamento, i soft starter e l’alimentazione con inverter.