La macchina sincrona è un convertitore elettromeccanico reversibile: come alternatore trasforma potenza meccanica in potenza elettrica alternata; come motore sincrono compie la conversione inversa. Il tratto distintivo è il sincronismo fra il campo magnetico fondamentale del rotore e quello statorico: a regime stazionario i due campi ruotano alla stessa velocità elettrica, pur mantenendo uno sfasamento angolare che trasmette la coppia.
Questa trattazione collega i fenomeni magnetici e i fasori già acquisiti nel percorso MEGISTONE al comportamento elettrico, meccanico ed energetico di una macchina sincrona trifase. Procederemo dai componenti fisici al modello per fase, alla reazione d’indotto, ai diagrammi fasoriali e alla caratteristica potenza–angolo, distinguendo sempre le conclusioni esatte nel modello adottato dai risultati approssimati.
1. Che cos’è una macchina sincrona
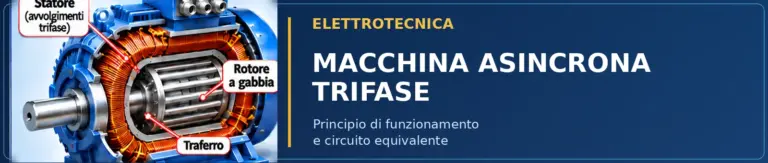
Una macchina elettrica rotante presenta una parte fissa, lo statore, e una parte mobile, il rotore, separate dal traferro. La macchina sincrona possiede normalmente un avvolgimento trifase statorico che scambia energia elettrica con la rete e un sistema rotorico capace di creare un campo magnetico, ottenuto mediante eccitazione in corrente continua o magneti permanenti. Il campo magnetico del rotore interagisce con quello generato dalle correnti di statore.
Nel funzionamento da generatore un motore primo (turbina, motore endotermico o altra macchina) fornisce la potenza meccanica all’albero; nel funzionamento da motore è la rete elettrica a fornire la potenza necessaria per sviluppare coppia meccanica. Non sono due macchine fisicamente diverse: è diverso il senso dello scambio energetico e l’assetto delle grandezze.
Il termine sincrona qualifica la relazione cinematica fra campo fondamentale e rotore, non l’assenza di correnti nello statore. In un alternatore è l’energia meccanica del motore primo a sostenere la conversione; in un motore la coppia elettromagnetica esercitata sul rotore sostiene il carico. Una macchina con magneti permanenti e una a eccitazione avvolta condividono il principio del sincronismo, ma non hanno le stesse possibilità di controllo del flusso.
2. Struttura costruttiva e funzione dei componenti
Lo statore comprende il pacco di lamierini ferromagnetici isolati fra loro, le cave e gli avvolgimenti trifase distribuiti, sfasati spazialmente di 120 gradi elettrici. La laminazione limita le correnti parassite e contribuisce al contenimento delle perdite nel ferro. La carcassa assicura supporto e scambio termico; i terminali portano all’esterno le tre fasi.
Il rotore è solidale all’albero ed è sostenuto dai cuscinetti. Il sistema di eccitazione può includere avvolgimenti di campo, collegamenti senza spazzole, un’eccitatrice oppure magneti permanenti; possono essere presenti barre o avvolgimenti smorzatori utili nei transitori. Inoltre, il traferro influenza fortemente la riluttanza del circuito magnetico e l’accoppiamento dei campi.
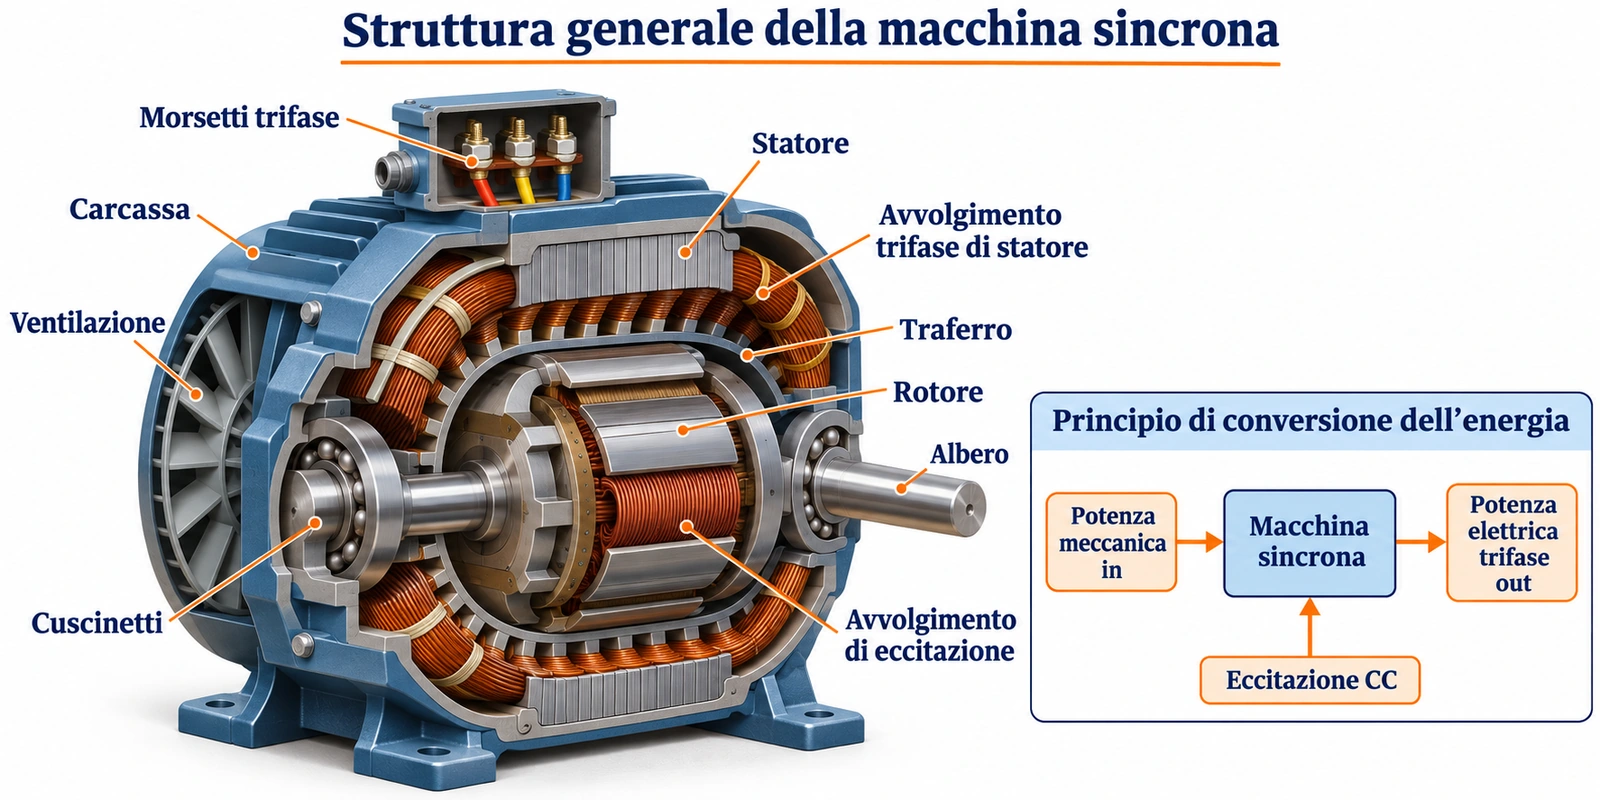
Gli avvolgimenti dello statore possono essere collegati a stella oppure a triangolo. Per uno statore a stella, in condizioni equilibrate, VLL = √3V e IL = I; per il triangolo VLL = V e IL = √3I. Le formule successive impiegano le grandezze di fase del circuito equivalente: la conversione dalle grandezze di linea è obbligatoria prima dei calcoli.
Le testate degli avvolgimenti, l’isolamento, i condotti di ventilazione e il sistema di raffreddamento influiscono sull’affidabilità e sui limiti termici. L’isolamento dei lamierini riduce le perdite per correnti parassite ma non elimina le perdite per isteresi; le perdite rotazionali sono presenti anche a vuoto.
3. Rotori cilindrici e a poli salienti
Nel rotore a poli lisci (o cilindrico) le espansioni polari non sporgono sensibilmente: l’intercapedine magnetica è approssimativamente uniforme e la macchina può essere rappresentata, per molti calcoli stazionari, mediante una sola reattanza sincrona. È una costruzione comune nelle macchine veloci a numero relativamente basso di poli, come numerosi turboalternatori.
Nel rotore a poli salienti si distinguono chiaramente le espansioni polari e il traferro varia con la direzione. Le caratteristiche magnetiche lungo l’asse diretto d e l’asse in quadratura q sono diverse: in generale Xd ≠ Xq. Questo fatto diventa essenziale nello studio della potenza e della coppia; utilizzare indiscriminatamente la formula cilindrica introduce un errore di modello. I poli salienti sono frequenti negli alternatori lenti con molti poli, come quelli idroelettrici.
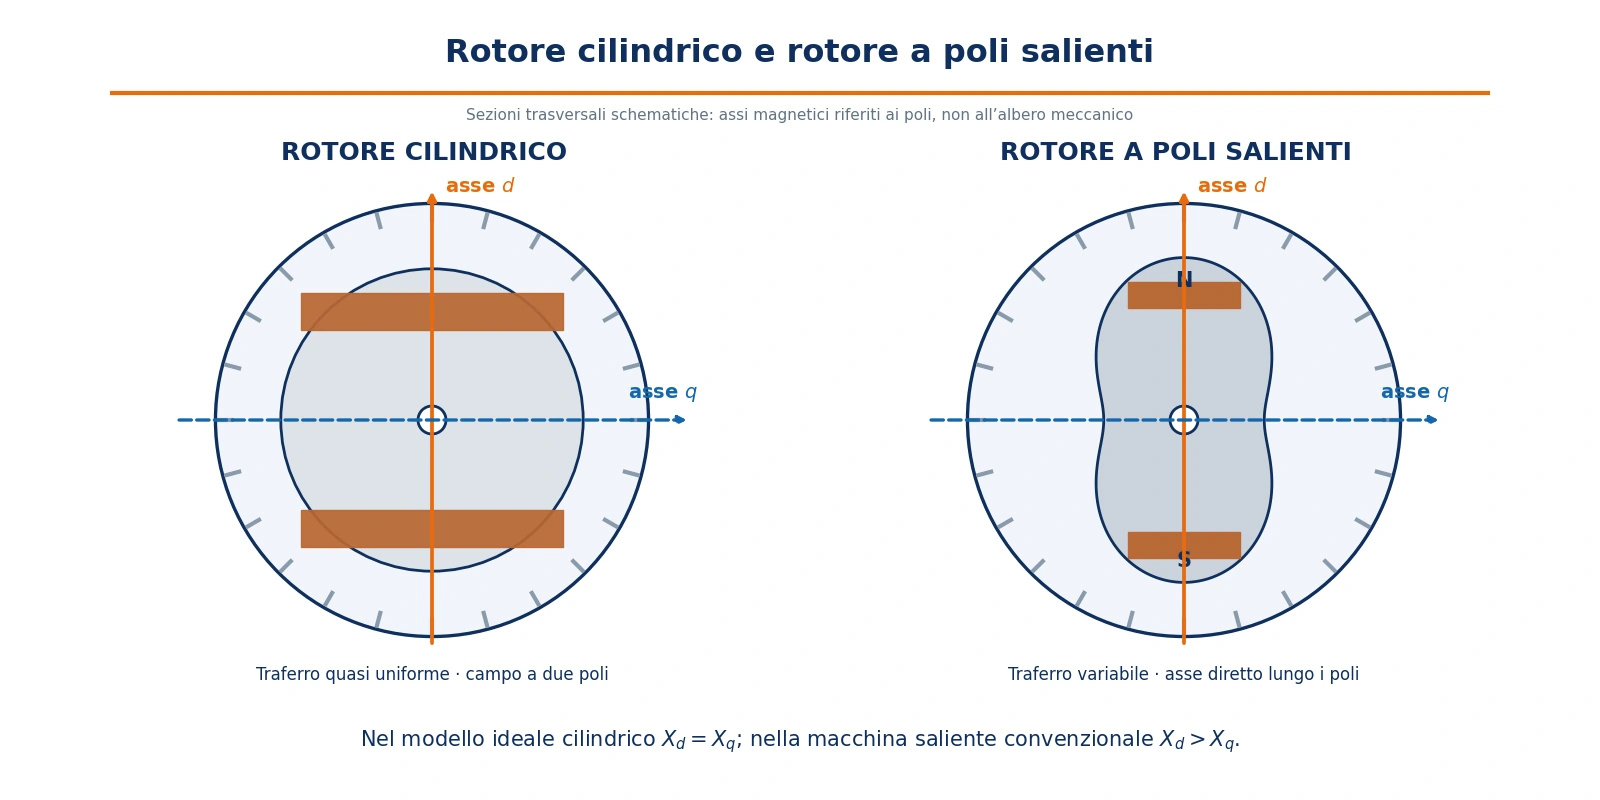
Il rotore cilindrico ha in prima approssimazione permeanza magnetica quasi indipendente dalla posizione dell’asse del campo statorico. Nel rotore saliente, invece, la riluttanza è minore lungo l’asse dei poli, detto diretto (d), rispetto all’asse in quadratura (q). Da qui derivano due reattanze sincrone, generalmente Xd > Xq nella macchina convenzionale non satura, e una componente addizionale di coppia di riluttanza.
4. Sistemi di eccitazione
Un avvolgimento rotorico alimentato in continua produce, nel riferimento solidale al rotore, un campo pressoché stazionario. La sua rotazione lo rende variabile nel riferimento dello statore e consente la generazione di tensione alternata. La corrente di eccitazione If controlla il flusso fondamentale finché la saturazione magnetica non ne riduce la proporzionalità.
I sistemi con anelli e spazzole trasferiscono corrente continua al rotore; quelli brushless impiegano un’eccitatrice e un raddrizzatore rotante, riducendo la necessità delle spazzole. L’eccitazione statica si avvale di convertitori di potenza. Gli alternatori a magneti permanenti non dispongono della stessa libertà di regolare il flusso magnetico di campo tramite una corrente rotorica. Il regolatore automatico di tensione (AVR) agisce sull’eccitazione nei sistemi che lo permettono.
L’eccitazione non deve essere confusa con la corrente statorica del carico: la prima determina prevalentemente l’intensità del campo rotorico, la seconda produce la reazione d’indotto. Quando l’alternatore è connesso a una rete rigida, la regolazione della potenza attiva dipende principalmente dalla coppia applicata dal motore primo, mentre la regolazione dell’eccitazione modifica principalmente lo scambio di potenza reattiva. Si tratta di una distinzione locale e approssimata: resistenze, saturazione e limiti dei regolatori accoppiano le variabili.
5. Campo magnetico rotante e sincronismo
Tre correnti sinusoidali equilibrate in avvolgimenti correttamente distribuiti producono una componente fondamentale di forza magnetomotrice che ruota a velocità costante. Se il rotore possiede p coppie polari, un giro meccanico corrisponde a p periodi elettrici. Lo sfasamento elettrico fra campo rotorico e campo statorico può rimanere costante soltanto se le relative velocità elettriche coincidono in regime stazionario sincrono.
A differenza della macchina asincrona, in cui la frequenza rotorica e lo scorrimento sono indispensabili per la coppia nella normale configurazione a induzione, la macchina sincrona idealmente lavora con scorrimento nullo a regime rispetto al campo fondamentale. Questo non implica coppia nulla: la coppia è prodotta dall’interazione di campi con angolo relativo non nullo.
Relazione fra angolo meccanico ed elettrico.
Se la distribuzione fondamentale del campo ha p coppie di poli, percorrendo un angolo meccanico θm si percorre l’angolo elettrico θe = pθm. Derivando rispetto al tempo: ωe = pΩm. In sincronismo, quindi, Ωm = Ωs = ωe/p.
Il sincronismo è una condizione di aggancio, non una garanzia assoluta. Una perturbazione modifica temporaneamente l’angolo relativo e, durante il transitorio, può comparire uno scarto istantaneo di velocità; l’equilibrio si conserva soltanto se la macchina e il sistema di regolazione riescono a ristabilirlo.
6. Velocità meccanica, elettrica e numero di poli
Siano ns la velocità meccanica sincrona in giri/min, f la frequenza elettrica in Hz e p il numero di coppie polari; il numero totale di poli è P = 2p. Dalla relazione tra angoli elettrici e meccanici, θe = pθm, deriva:
7. La macchina sincrona come alternatore
Quando il rotore eccitato è trascinato alla velocità meccanica ns, il campo di rotore attraversa gli avvolgimenti statorici e genera tre f.e.m. sinusoidali sfasate di 120° elettrici nella rappresentazione fondamentale. Collegando un carico, ciascuna fase eroga corrente e il sistema reagisce elettromagneticamente alla conversione. In un alternatore inserito in una grande rete la frequenza è fissata dalla rete, mentre la coppia del motore primo regola principalmente la potenza attiva immessa, nell’intervallo operativo consentito.
Per una macchina isolata, invece, la frequenza segue la velocità del rotore: il mantenimento della frequenza richiede un regolatore del motore primo. Questo diverso contesto operativo deve essere dichiarato prima di discutere il controllo della tensione o della potenza.
In funzionamento isolato l’alternatore deve alimentare carichi di cui non conosce in anticipo né la potenza né il fattore di potenza; per questo il controllo della velocità del motore primo e quello della tensione mediante eccitazione svolgono ruoli distinti. In collegamento alla rete il generatore deve invece rispettare frequenza, sequenza delle fasi e condizioni di sincronizzazione prima di essere parallellato.
8. Derivazione fisica della forza elettromotrice
Il principio di Faraday–Neumann–Lenz lega la f.e.m. indotta alla derivata temporale del flusso concatenato λ(t). Per una fase ideale con flusso concatenato sinusoidale λ(t) = λ̂ cos(ωet), si ottiene e(t) = −dλ/dt = ωeλ̂ sin(ωet). Di conseguenza il valore efficace è E = ωeλ̂/√2. Il segno di e dipende dall’orientazione convenzionale dell’avvolgimento.
Questa derivazione mostra perché aumentare la frequenza oppure il flusso concatenato tende ad aumentare la tensione indotta, purché gli altri elementi del modello restino invariati.
Dal flusso concatenato al valore efficace.
Se λ(t)=λ̂ cos(ωet), allora e(t)=−dλ/dt = ωeλ̂ sin(ωet). L’ampiezza è Ê = ωeλ̂; il valore efficace è E = Ê/√2. Il risultato è indipendente dalla scelta dell’origine degli angoli, mentre il segno istantaneo segue la polarità di riferimento della spira.
9. Equazione pratica della f.e.m. di fase
Per un avvolgimento distribuito, il flusso fondamentale per polo Φ si concatena con un numero efficace di spire ridotto dal fattore di avvolgimento kw, che comprende gli effetti di distribuzione e passo. Se N indica le spire in serie per fase, la tensione efficace fondamentale a vuoto, nell’ipotesi di flusso temporale sinusoidale, è:
Il coefficiente 4,44 è il valore arrotondato di 2π/√2 = π√2 per l’onda sinusoidale. In presenza di saturazione, armoniche, diversa distribuzione spaziale o configurazioni particolari, la valutazione deve essere raffinata: il rapporto fra corrente di eccitazione e f.e.m. non è generalmente lineare su tutto il campo di funzionamento.
Origine del coefficiente 4,44.
Per flusso fondamentale di picco Φ, una spira a passo pieno concatena in prima approssimazione una forma sinusoidale di ampiezza Φ; per N spire in serie, λ̂ = NkwΦ. Perciò E = (2πf/√2)NkwΦ ≈ 4,44 fNkwΦ. Il fattore kw = kpkd tiene conto del passo dell’avvolgimento e della distribuzione nelle cave per la fondamentale.
10. Funzionamento a vuoto e caratteristica di magnetizzazione
A vuoto elettrico, i terminali dello statore sono aperti e la corrente statorica è idealmente nulla. A frequenza e velocità nominali costanti, la tensione a vuoto dipende principalmente dall’eccitazione. La caratteristica a vuoto è la curva sperimentale E0(If): nella zona iniziale quasi lineare riflette il comportamento non saturo, poi si incurva per la saturazione del ferro.
Nel funzionamento reale rimangono le perdite meccaniche e nel ferro, quindi il motore primo deve fornire comunque una certa potenza anche con I = 0. Trascurando le cadute interne, la tensione ai morsetti per fase è prossima alla f.e.m. a vuoto, V ≈ E0.
La prova a vuoto si esegue mantenendo la velocità nominale costante, misurando la tensione ai morsetti al variare della corrente di campo. Nella regione iniziale, la caratteristica può contenere una piccola tensione residua per magnetismo residuo; non va assunta un’intercetta rigorosamente nulla. La tangente nella zona non satura viene spesso impiegata come linea del traferro per confrontare il comportamento teorico lineare con quello reale saturo.
La caratteristica a vuoto da sola non definisce una reattanza sincrona affidabile in tutti i regimi: occorrono dati addizionali, per esempio la caratteristica di cortocircuito e la specificazione del punto di magnetizzazione; il rapporto ottenuto con metodi elementari ha limiti importanti in presenza di saturazione.
11. Reazione d’indotto
Quando l’alternatore alimenta un carico, le correnti statoriche generano una propria forza magnetomotrice. Questa reazione d’indotto modifica il campo risultante e quindi influenza la tensione interna e il funzionamento del generatore. L’effetto dipende dall’angolo di fase della corrente: non basta affermare che il campo statorico si oppone sempre e in modo uniforme a quello di eccitazione.
Nel modello lineare isotropo si rappresenta la reazione d’indotto con una reattanza Xar, combinata con la reattanza di dispersione Xσ. Nella macchina reale saturazione, salienza e condizioni operative fanno variare i parametri effettivi; per lo studio accurato si usano modelli a due assi o risultati di prova.
La distinzione fra reazione magnetizzante, smagnetizzante e trasversale è legata alla posizione spaziale della forza magnetomotrice statorica rispetto a quella rotorica. Per carichi in ritardo la reazione presenta tipicamente una componente smagnetizzante più rilevante; per carichi in anticipo può assumere un contributo magnetizzante. Nei carichi a fattore di potenza unitario risulta particolarmente evidente il carattere trasversale della reazione. Queste descrizioni qualitative non sostituiscono l’analisi fasoriale o il modello d–q.
12. Circuito equivalente per fase
La descrizione più utilizzata dell’alternatore cilindrico in regime stazionario consiste in una f.e.m. interna E̲ in serie con la resistenza dell’avvolgimento di statore Ra e con la reattanza sincrona Xs. Ponendo I̲ positiva uscente dal generatore e V̲ tensione ai morsetti, la legge delle tensioni è:
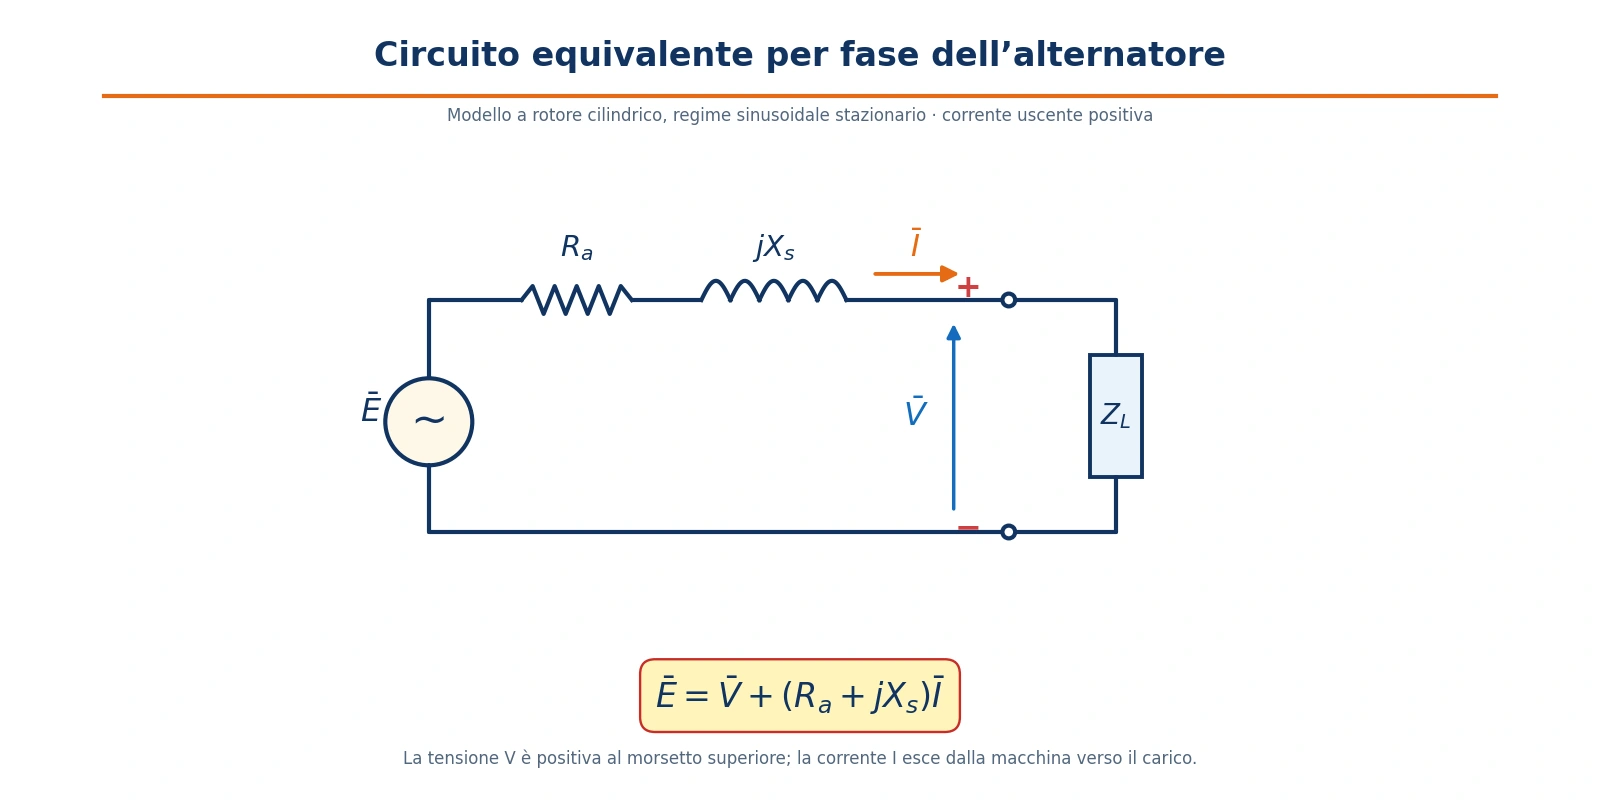
La relazione esprime che la f.e.m. interna compensa la tensione erogata e le cadute interne. Essa non rappresenta la totalità dei fenomeni elettromagnetici reali: non descrive in dettaglio transitori subtransitori, saturazione variabile, armoniche o asimmetrie.
Equazione ai morsetti e riferimento dei fasori.
Consideriamo i morsetti A e N di una fase con tensione V̲ = V∠0° e corrente I̲ diretta dal generatore verso il carico. Percorrendo il circuito interno dalla sorgente E̲ verso i morsetti, la somma delle cadute resistiva e reattiva è ZsI̲, con Zs=Ra+jXs. Quindi E̲−V̲=ZsI̲. È essenziale usare lo stesso orientamento per E̲ in tutte le rappresentazioni.
La f.e.m. interna dietro la reattanza sincrona è una grandezza modellistica: non è necessariamente identica alla tensione fisica misurabile direttamente su una singola spira. La sua relazione con la corrente di eccitazione è soggetta alla curva di magnetizzazione.
13. Resistenza, dispersione e reattanza sincrona
La resistenza Ra caratterizza le perdite Joule negli avvolgimenti statorici, con PCu,s = 3RaI² per un sistema trifase equilibrato. La reattanza sincrona raccoglie, in una parametrizzazione lineare a regime, sia il contributo della dispersione, sia quello modellistico della reazione d’indotto: Xs ≈ Xσ + Xar.
Una reattanza è un parametro espresso in ohm alla frequenza considerata: non va confusa con un’induttanza espressa in henry. Quando il modello permette di introdurre un’induttanza equivalente Ls, si scrive Xs = ωeLs. In una macchina satura o saliente un solo valore di Xs può essere insufficiente.
La reattanza sincrona può essere stimata in un modello introduttivo mediante prove a vuoto e in cortocircuito alla stessa corrente di campo, correggendo l’effetto della resistenza. Se si considera il rapporto fra f.e.m. a vuoto di fase e corrente di cortocircuito di fase, si ottiene il modulo apparente dell’impedenza sincrona; da questo si può dedurre Xs solo nelle condizioni del modello impiegato. Tale stima è generalmente sensibile alla saturazione e non va presentata come parametro universale.
14. Funzionamento sotto carico
Collegando un carico si stabilisce una corrente determinata sia dall’impedenza esterna sia dalla risposta interna del generatore. La tensione ai morsetti non coincide più necessariamente con la f.e.m. interna e cambia al variare dell’intensità e dell’angolo di fase della corrente. Nel modello a parametri costanti e a velocità fissata, la situazione si analizza utilizzando la relazione fasoriale del paragrafo precedente.
Se il generatore lavora isolato e si aumenta la richiesta di potenza, senza adeguata regolazione meccanica possono mutare la velocità e la frequenza; se è collegato alla rete prevalgono invece i vincoli imposti dalla rete. Pertanto non si deve presentare il circuito equivalente come se fosse da solo un modello dinamico completo.
Carico su impedenza esterna.
Se il carico di fase è ZL e la tensione è V̲=ZLI̲, l’equazione completa dà E̲=(Zs+ZL)I̲, dunque I̲=E̲/(Zs+ZL). Questa formula vale per generatore isolato rappresentato da un equivalente lineare con E̲ fissata; non significa che la frequenza di un gruppo reale resti costante quando cambia bruscamente il carico.
15. Diagrammi fasoriali: tre tipi di carico
Prendiamo V̲ = V∠0° quale riferimento. Con carico resistivo, la corrente è approssimativamente in fase con la tensione: la caduta jXsI̲ anticipa la corrente di 90°. Nel carico induttivo, la corrente è in ritardo, e la f.e.m. interna deve compensare una componente di caduta che può aumentare sensibilmente il suo modulo rispetto a V. Se il carico è capacitivo, la corrente è in anticipo: in certe condizioni la tensione ai morsetti può superare quella interna stimata a eccitazione costante.
Il disegno corretto si costruisce punta-coda: prima V̲, quindi RaI̲ parallelo a I̲, infine jXsI̲ ruotato di +90° rispetto a I̲. Il vettore risultante è E̲. Non basta disporre graficamente fasori in modo plausibile: la somma deve rispettare componenti reali e immaginarie.
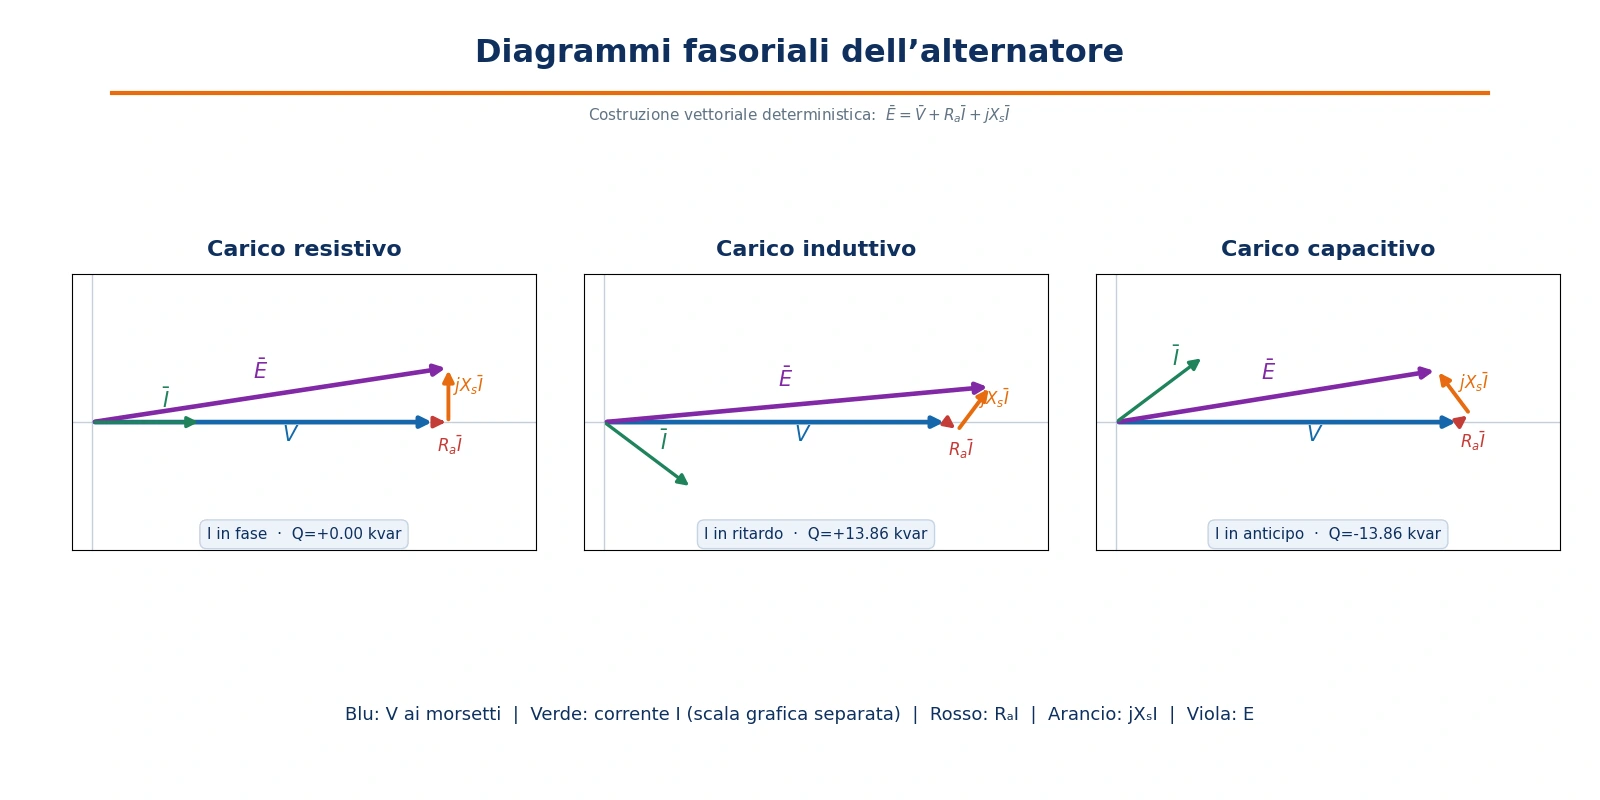
15.1 Costruzione analitica rigorosa del diagramma
Poniamo I̲=I(cosφ−j sinφ) per corrente in ritardo di φ>0 rispetto a V̲=V+j0. Le componenti della f.e.m. sono allora:
Pertanto E=√[Re(E̲)²+Im(E̲)²] e δ=atan2(Im(E̲),Re(E̲)). Con un carico capacitivo la corrente anticipa la tensione e sinφ entra con segno opposto. Le rappresentazioni grafiche devono seguire queste coordinate: non si scelgono liberamente né l’angolo né la lunghezza dei vettori.
15.2 Interpretazione fisica del fattore di potenza
Nel carico induttivo, la caduta reattiva ha in genere una componente lungo la tensione che ne aumenta il modulo richiesto a eccitazione fissata. Con un carico capacitivo può verificarsi un effetto inverso, ma non è sempre vero che V>E: dipende da intensità, sfasamento e parametri della macchina. Per il diagramma resistivo, la corrente è in fase con la tensione, ma la f.e.m. interna rimane generalmente sfasata per effetto di jXsI̲.
16. Regolazione della tensione
La regolazione percentuale di tensione, in una formulazione di prova a velocità ed eccitazione mantenute costanti, confronta il valore a vuoto con quello a carico:
La regolazione può essere positiva, nulla o anche negativa, a seconda di carico e condizioni: un carico capacitivo può produrre un rialzo di tensione. Nella pratica l’AVR modifica la corrente di eccitazione per contrastare variazioni della tensione terminale, entro i limiti di eccitazione, riscaldamento e stabilità. Non si confonda la regolazione percentuale a eccitazione costante con l’azione del regolatore che varia proprio l’eccitazione.
Calcolo diretto e approssimazione di regolazione.
Se la resistenza è piccola e le cadute sono moderate rispetto a V, dalla componente della f.e.m. lungo l’asse di tensione si ottiene l’approssimazione E−V ≈ RaI cosφ+XsI sinφ per carico induttivo. La differenza esatta dei moduli, invece, si ottiene da E=|V̲+(Ra+jXs)I̲|; la sola somma scalare delle cadute non è valida in generale.
17. Bilancio energetico e rendimento
Per il generatore il flusso di potenza segue il percorso albero → campo elettromagnetico → morsetti. La potenza meccanica immessa deve coprire la potenza elettrica erogata e le perdite: nel rame statorico, nel circuito di eccitazione (con contabilizzazione coerente della sorgente di alimentazione), nel ferro, per attriti e ventilazione e nelle ulteriori perdite addizionali. La definizione di rendimento deve chiarire i confini del sistema energetico, soprattutto quando l’eccitazione è fornita da un’alimentazione esterna.
Per un motore si invertono ingresso e uscita utili, ma restano presenti le perdite. La potenza apparente S non è una perdita e non deve comparire come tale nel bilancio dell’energia.
17.1 Bilanci coerenti dei confini energetici
Definiamo Pm,albero come la potenza meccanica entrante e Pf,ext come l’eventuale potenza di eccitazione prelevata da una fonte esterna. Se tutte le dissipazioni sono contabilizzate una volta sola, il bilancio è Pm,albero+Pf,ext=Pe,out+Ploss,tot. In un eccitatore integrato nell’albero il confine scelto è differente e non si deve sommare una seconda volta l’energia già prelevata meccanicamente.
La potenza elettromagnetica al traferro e la potenza elettrica ai morsetti non coincidono quando si considerano le perdite di rame e altre dissipazioni. La formula potenza–angolo del modello a Ra=0 descrive la potenza trasferita nel circuito ideale e non il rendimento effettivo della macchina.
18. Potenze trifase, fattore di potenza ed eccitazione
Per un alternatore trifase equilibrato con tensione V e corrente I efficaci di fase, indichiamo con φ l’angolo della corrente rispetto alla tensione e scegliamo I̲ uscente. La potenza complessa erogata ai morsetti è:
La macchina sincrona può scambiare anche potenza reattiva. Nel collegamento a una rete a tensione e frequenza imposte, variando l’eccitazione a potenza attiva fissata si modifica, in generale, la componente reattiva di corrente: la macchina può operare con comportamento sovraeccitato o sottoeccitato, con limiti dipendenti dalla configurazione e dalla convenzione motore/generatore.
18.1 Espressioni di P e Q nel modello del generatore cilindrico
Con Ra=0, V̲=V∠0°, E̲=E∠δ e corrente uscente I̲=(E̲−V̲)/(jXs), separando parte reale e immaginaria della potenza complessa si ottiene:
Il segno di Qout dipende dal confronto fra E cosδ e V; quindi non è sufficiente conoscere la sola corrente di eccitazione senza specificare tensione, potenza attiva e punto di lavoro. Al crescere di E con potenza attiva fissata, l’angolo può modificarsi e lo scambio reattivo cambiare segno.
19. Angolo di carico e caratteristica potenza–angolo
Nel modello cilindrico, con Ra = 0 e grandezze di fase, definiamo per il generatore δ = arg(E̲) − arg(V̲). Assumendo V̲ = V∠0 e E̲ = E∠δ, la corrente uscente è I̲ = (E̲ − V̲)/(jXs). La parte reale di 3V̲I̲* fornisce la potenza elettromagnetica trasferita attraverso il circuito equivalente privo di perdite resistive:
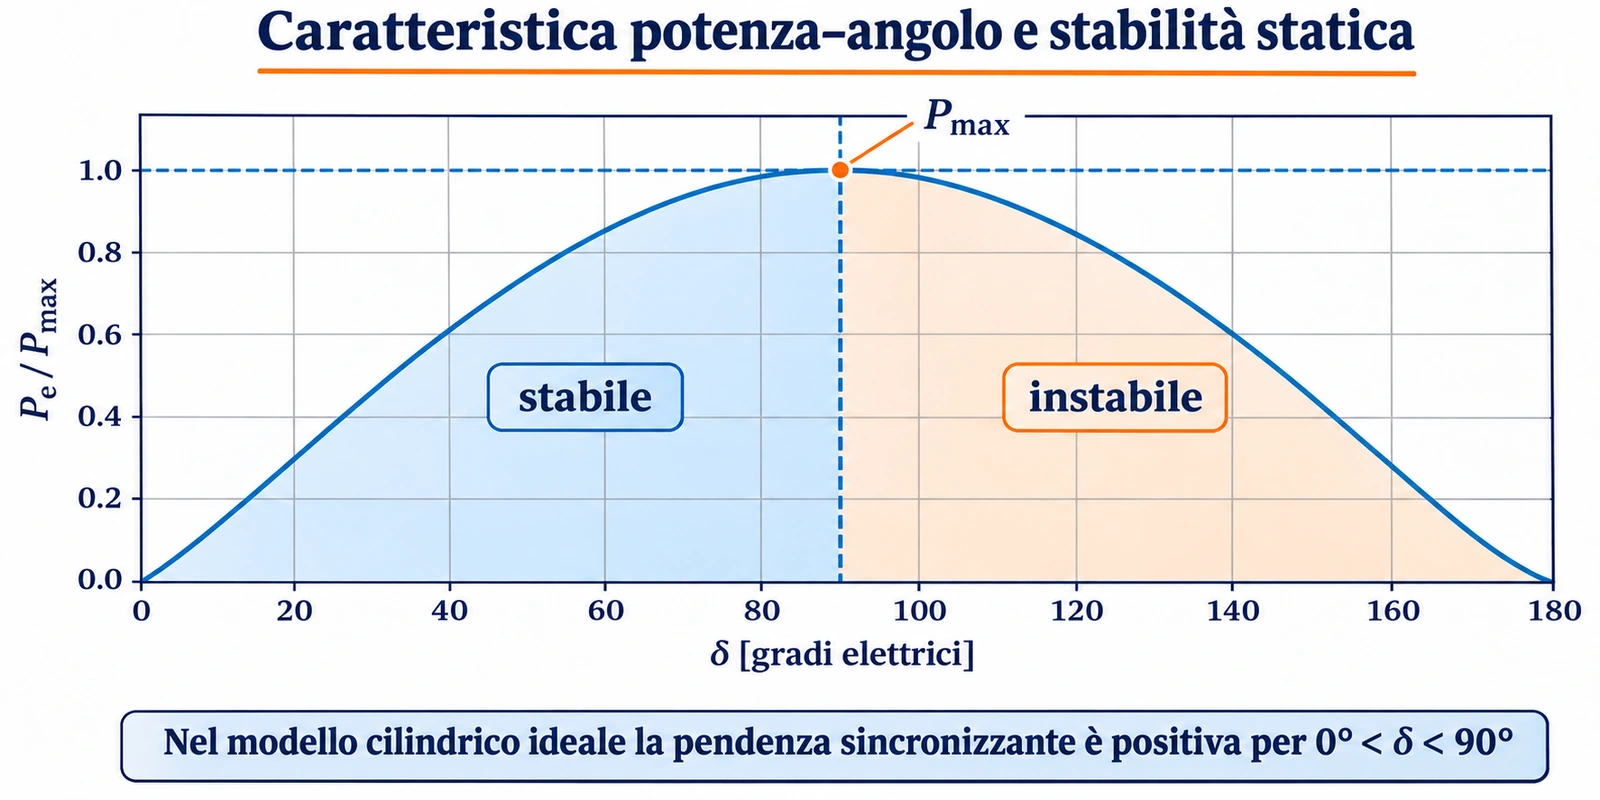
La potenza cresce con l’angolo di carico da δ = 0 fino al massimo teorico del modello a δ = 90°; oltre tale valore la derivata dP/dδ diventa negativa. Il massimo teorico è Pmax = 3EV/Xs. Questa relazione non è una legge universale valida per qualsiasi rotore, qualsiasi regime o qualsiasi livello di saturazione.
19.1 Derivazione completa dalle componenti complesse
Da I̲=(E cosδ+jE sinδ−V)/(jXs) si ricava
I̲ = (E sinδ/Xs) + j[(V−E cosδ)/Xs].
Il coniugato della corrente ha parte reale E sinδ/Xs e parte immaginaria opposta; pertanto 3V̲I̲* presenta parte reale P=3VE sinδ/Xs e parte immaginaria Q=3V(E cosδ−V)/Xs. La prima formula è dunque una conseguenza del circuito equivalente, non una relazione empirica scelta indipendentemente.
La derivata della potenza rispetto all’angolo è dP/dδ=(3EV/Xs) cosδ; per angoli nel primo quadrante la potenza cresce, raggiunge la sua massima possibilità statica del modello a 90° e diminuisce nel quadrante successivo. La potenza richiesta deve restare inferiore al limite operativo realmente ammesso, che può essere molto più restrittivo per motivi termici, elettrici e dinamici.
20. Coppia elettromagnetica e stabilità statica
Nel modello cilindrico senza perdite elettriche interne, il modulo della coppia elettromagnetica resistente dell’alternatore è la potenza elettromagnetica convertita divisa per la velocità angolare meccanica sincrona. Adottando positivo il verso di rotazione, la coppia elettromagnetica realmente esercitata sul rotore è negativa durante la generazione; la formula seguente indica invece il modulo della coppia frenante.
Nel semplice generatore connesso a una rete infinita, il criterio locale di stabilità statica all’equilibrio, mantenendo E e V costanti, richiede una pendenza sincronizzante positiva: dPe/dδ > 0. Nel ramo 0° < δ < 90° la pendenza è positiva; ciò non sostituisce un’analisi dinamica di perturbazioni finite o del sistema di regolazione.
20.1 Segno della coppia: generatore e motore
Fissiamo positivo il verso della rotazione del rotore. Nel funzionamento generatore, la coppia del motore primo è positiva e la coppia elettromagnetica esercitata sul rotore è frenante, dunque negativa: in forma simbolica Tem,rot=−Pconv/Ωs, se Pconv>0 rappresenta potenza convertita dal rotore verso lo statore. Il valore Pe/Ωs riportato sopra è il modulo della coppia resistente. Nel funzionamento motore, per potenza elettrica convertita in meccanica positiva, la coppia elettromagnetica sul rotore è positiva nello stesso verso della rotazione.
20.2 Stabilità locale e oscillazioni
Per un alternatore connesso a una rete molto rigida, trascurando gli smorzamenti, la dinamica dell’angolo può essere schematicamente descritta da J dΩ/dt=Tm−Tr,em, dove le coppie sono espresse come moduli nei rispettivi versi. Una piccola perturbazione dell’angolo produce una variazione sincronizzante di potenza proporzionale a (dPe/dδ)Δδ. Una pendenza positiva rappresenta la condizione di richiamo nel modello elementare, ma lo smorzamento governa l’attenuazione delle oscillazioni e i limiti di stabilità transitoria richiedono altri modelli.
21. Limiti del modello cilindrico: rotore a poli salienti
La salienza introduce due direzioni magnetiche principali. In un modello ideale a due assi con Ra = 0, grandezze di fase e parametri costanti, oltre al termine di eccitazione compare un termine di riluttanza. Per un generatore con la convenzione angolare già adottata, una nota relazione di potenza è:
Il secondo addendo è nullo quando Xd = Xq, recuperando il caso cilindrico. In generale il massimo di potenza e la regione stabile non sono individuati semplicemente dal valore δ = 90°. Questa formula è un approfondimento del modello stazionario e non sostituisce la trattazione dinamica completa di una macchina saliente.
21.1 Interpretazione del termine di riluttanza
Il termine sin(2δ) dipende dall’anisotropia magnetica fra asse diretto e asse in quadratura: può contribuire alla coppia anche in modo distinto dal termine dovuto all’eccitazione rotorica. In pratica Xd e Xq sono parametri modellistici legati al punto di lavoro; i valori transitori e subtransitori sono diversi da quelli della descrizione stazionaria. La condizione di equilibrio stabile va verificata sulla derivata dell’intera caratteristica con entrambi i termini, non fissando automaticamente δ<90°.
22. Funzionamento come motore sincrono e avviamento
Nel motore sincrono, alimentando lo statore con una terna trifase si genera un campo rotante; il rotore eccitato si dispone in modo da seguirlo alla velocità sincrona quando il sincronismo è stabilito. Per ottenere coppia utile, il campo rotorico deve mantenere un adeguato sfasamento rispetto al campo statorico. Rispetto al motore asincrono, la velocità meccanica a regime non varia con il carico nello stesso modo: il carico modifica soprattutto l’angolo di carico, fino ai limiti di sincronismo e coppia.
Una macchina sincrona alimentata direttamente dalla rete e inizialmente ferma non è normalmente autoavviante mediante il solo campo rotorico in continua: la coppia media del modello elementare a rotore fermo è nulla. Si ricorre a dispositivi appropriati, per esempio gabbie smorzatrici, motori ausiliari o azionamenti elettronici che aumentano gradualmente la frequenza. Nei sistemi a magneti permanenti controllati elettronicamente l’avviamento segue strategie specifiche di commutazione e controllo.
22.1 Dal fermo al sincronismo
Per una alimentazione diretta a frequenza fissa il rotore inizialmente fermo vede il campo fondamentale ruotare troppo rapidamente per mantenere un aggancio stabile, perciò il valore medio della coppia sincrona elementare su un intero periodo di scorrimento è nullo. Una gabbia smorzatrice può fornire coppia asincrona di avviamento e condurre il rotore vicino alla velocità sincrona, dove la corrente di campo consente l’aggancio; un inverter può invece far crescere gradualmente la frequenza dello statore insieme alla rotazione del campo.
Una macchina a magneti permanenti alimentata da inverter utilizza generalmente il controllo della posizione e delle correnti statoriche; non va descritta come un motore che si avvia collegando direttamente una terna di rete a frequenza nominale in ogni condizione.
23. Equazione di motore, potenza reattiva e curve a V
Adottando la convenzione di motore, la corrente I̲m è positiva entrante nei morsetti. Per il modello cilindrico la tensione di alimentazione è uguale alla f.e.m. interna più le cadute interne:
Con Ra ≈ 0 e V̲ = V∠0, l’angolo della f.e.m. del motore è normalmente arg(E̲) = −δm, con δm positivo nel regime motore considerato. Ne segue I̲m = (V̲ − E̲)/(jXs). La potenza assorbita ai morsetti è S̲in = 3V̲ I̲m*.
A tensione di alimentazione e potenza attiva fissate, variando la corrente di eccitazione varia il modulo della corrente statorica: il grafico I in funzione di If assume normalmente la forma a V. Nelle condizioni operative adatte, il minimo corrisponde a fattore di potenza prossimo all’unità; sui due lati si hanno regimi di eccitazione diversi e diverso segno della potenza reattiva assorbita. Le curve reali riflettono saturazione, limiti di corrente e variazioni termiche.
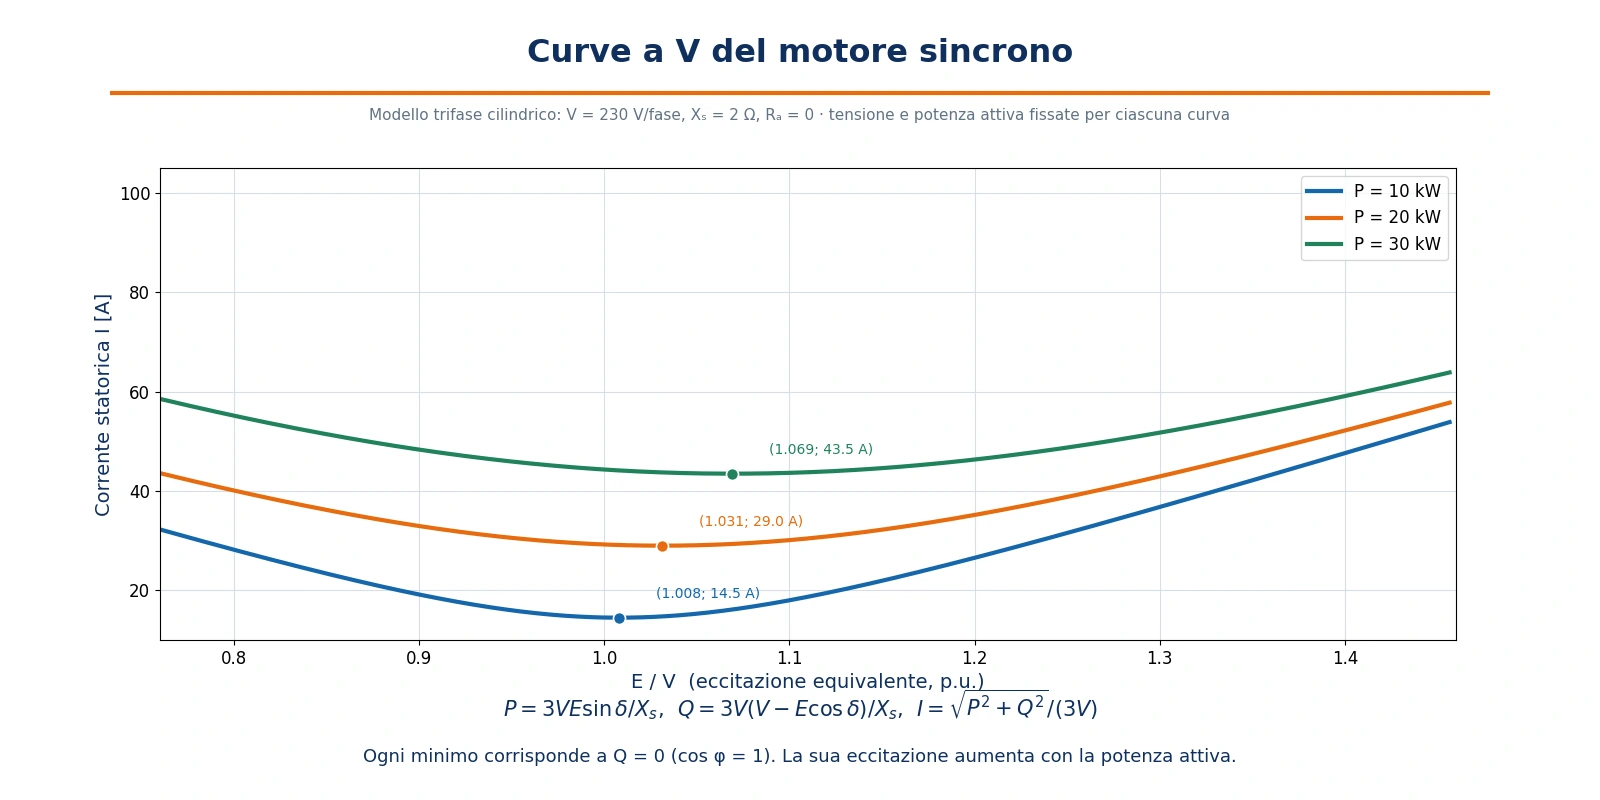
Nel caso classico di motore con Qin > 0 la macchina assorbe potenza reattiva (comportamento induttivo); in sovraeccitazione può raggiungere Qin < 0, restituendo potenza reattiva alla rete, pur continuando ad assorbire potenza attiva per produrre lavoro meccanico.
23.1 Dalla corrente assorbita alle curve a V
Con Ra=0, E̲=E∠(−δm) e tensione V̲=V∠0°, la corrente entrante è:
I̲m = (E sinδm/Xs) − j[(V−E cosδm)/Xs].
Da qui Pin=3VE sinδm/Xs e Qin=3V(V−E cosδm)/Xs. Tenendo fissi V e P, la componente attiva di corrente IP=P/(3V) resta costante; cambiando l’eccitazione cambia soprattutto la componente reattiva IQ=Q/(3V). Il modulo è I=√(IP²+IQ²), minimo quando Q=0 nel modello ideale.
23.2 Eccitazione minima e sovraeccitazione
In sottoeccitazione il motore classico assorbe potenza reattiva positiva; aumentando l’eccitazione si può arrivare a Qin≈0 e al minimo di corrente; in sovraeccitazione la corrente può anticipare la tensione e Qin<0. Non bisogna equiparare il punto di minima corrente al punto di minima potenza attiva né ignorare i limiti della massima corrente di campo e della stabilità.
24. Esercizi numerici e verifiche di coerenza
La risoluzione corretta procede sempre nello stesso ordine: identificare la configurazione (generatore o motore), assegnare versi di corrente e riferimenti di tensione, convertire tensioni concatenate in tensioni di fase quando necessario, scrivere l’equazione fasoriale, eseguire le operazioni complesse e verificare la potenza con formule trifase e unità.
24.1 Procedura di controllo indipendente
Ogni soluzione numerica deve superare almeno tre verifiche: (a) ricostruzione dell’equazione complessa di circuito; (b) calcolo autonomo di P e Q mediante 3V̲I̲*; (c) controllo dimensionale, limiti di funzionamento e segni. Ad esempio, ponendo δ=0 nella caratteristica cilindrica a resistenza nulla, la potenza attiva trasferita è zero; ponendo E=V e δ=0, anche la corrente e la potenza reattiva del circuito ideale sono nulle.
25. Sincronizzazione, applicazioni industriali e conclusione
La connessione in parallelo di un alternatore a una rete in servizio richiede condizioni di compatibilità della tensione (valore efficace), della frequenza, della sequenza delle fasi e dell’angolo di fase al momento della chiusura. Differenze eccessive possono produrre forti correnti e coppie transitorie. Il sincronoscopio e i relè di controllo del sincronismo sono dispositivi utilizzati per verificare le condizioni di collegamento; la sincronizzazione reale è una procedura impiantistica protetta, non una semplice operazione sul circuito equivalente.
25.1 Condizioni per il parallelo
Per la chiusura dell’interruttore di parallelo occorre controllare: corrispondenza della sequenza delle fasi, vicinanza dei valori efficaci delle tensioni, piccola differenza di frequenza e angolo di fase prossimo alla coincidenza al momento della chiusura. Dopo il parallelo, il motore primo regola prevalentemente la potenza attiva e l’eccitazione prevalentemente lo scambio reattivo, nell’ambito delle caratteristiche della macchina e della rete. La procedura reale richiede dispositivi di protezione e non va eseguita sperimentalmente senza apparati abilitati.
25.2 Mappa di collegamento al percorso
Rispetto alla macchina asincrona degli articoli precedenti, il rotore della sincrona è sostenuto da un campo proprio ed è agganciato al campo statorico a regime. La prossima trattazione sulle macchine in corrente continua non è un’estensione del modello a reattanza sincrona: introdurrà la commutazione, le caratteristiche della macchina in corrente continua e le sue differenti modalità di eccitazione.
Le macchine sincrone sono impiegate in centrali di generazione elettrica, gruppi idroelettrici e turboalternatori, azionamenti industriali a velocità controllata e sistemi che richiedono una gestione mirata degli scambi di potenza reattiva. Nelle configurazioni opportune, macchine sincrone funzionanti senza carico meccanico utile possono agire come compensatori sincroni, contribuendo al controllo della tensione e alla gestione della potenza reattiva.
La progressione dell’articolo può essere ricapitolata così: eccitazione e campo rotorico → rotazione sincrona → f.e.m. trifase → reazione d’indotto → modello fasoriale → scambio di potenza → coppia e stabilità → funzionamento da motore. La stessa struttura fisica consente conversione in entrambi i sensi; sono le convenzioni energetiche e le condizioni operative a distinguere il generatore dal motore.
Collegamenti didattici. Questa trattazione si collega ai capitoli MEGISTONE sui fasori e sulla f.e.m. sinusoidale (14–15), sulle potenze in corrente alternata (22), sui sistemi trifase (26–30), sui circuiti magnetici e sulla conversione elettromeccanica (34–35), sul campo magnetico rotante (42) e sulle macchine asincrone (43–46). L’articolo successivo, dedicato alle macchine in corrente continua, introdurrà una diversa architettura di conversione e le specifiche modalità di commutazione.
Esplora il funzionamento della macchina sincrona
attraverso cinque simulazioni interattive.