1. Macchine in corrente continua: principi e reversibilità
Le macchine elettriche in corrente continua (macchine in c.c.) realizzano la conversione reversibile tra energia meccanica ed energia elettrica. In funzionamento generatore, una coppia motrice esterna mantiene in rotazione l’indotto e rende disponibile potenza elettrica ai morsetti. In funzionamento motore, l’alimentazione dell’armatura genera una coppia elettromagnetica capace di azionare un carico meccanico.
La macchina convenzionale a collettore impiega un campo magnetico, un avvolgimento rotorico e un collettore a lamelle in contatto con spazzole. Il collettore commuta le connessioni delle sezioni rotoriche: in generazione rende unidirezionale la tensione prelevata alle spazzole; nel motore mantiene il verso medio della coppia nel riferimento fisso. Non è dunque corretto affermare che nei singoli conduttori rotorici la f.e.m. sia sempre continua.
I prerequisiti sono le leggi di Kirchhoff, la potenza elettrica in c.c., Faraday–Neumann–Lenz, la forza di Lorentz, i circuiti magnetici e la conversione elettromeccanica. La trattazione seguente utilizza tali risultati senza ripetere l’intera teoria dei campi.
2. Struttura costruttiva e circuito magnetico
2.1 Induttore, indotto e traferro
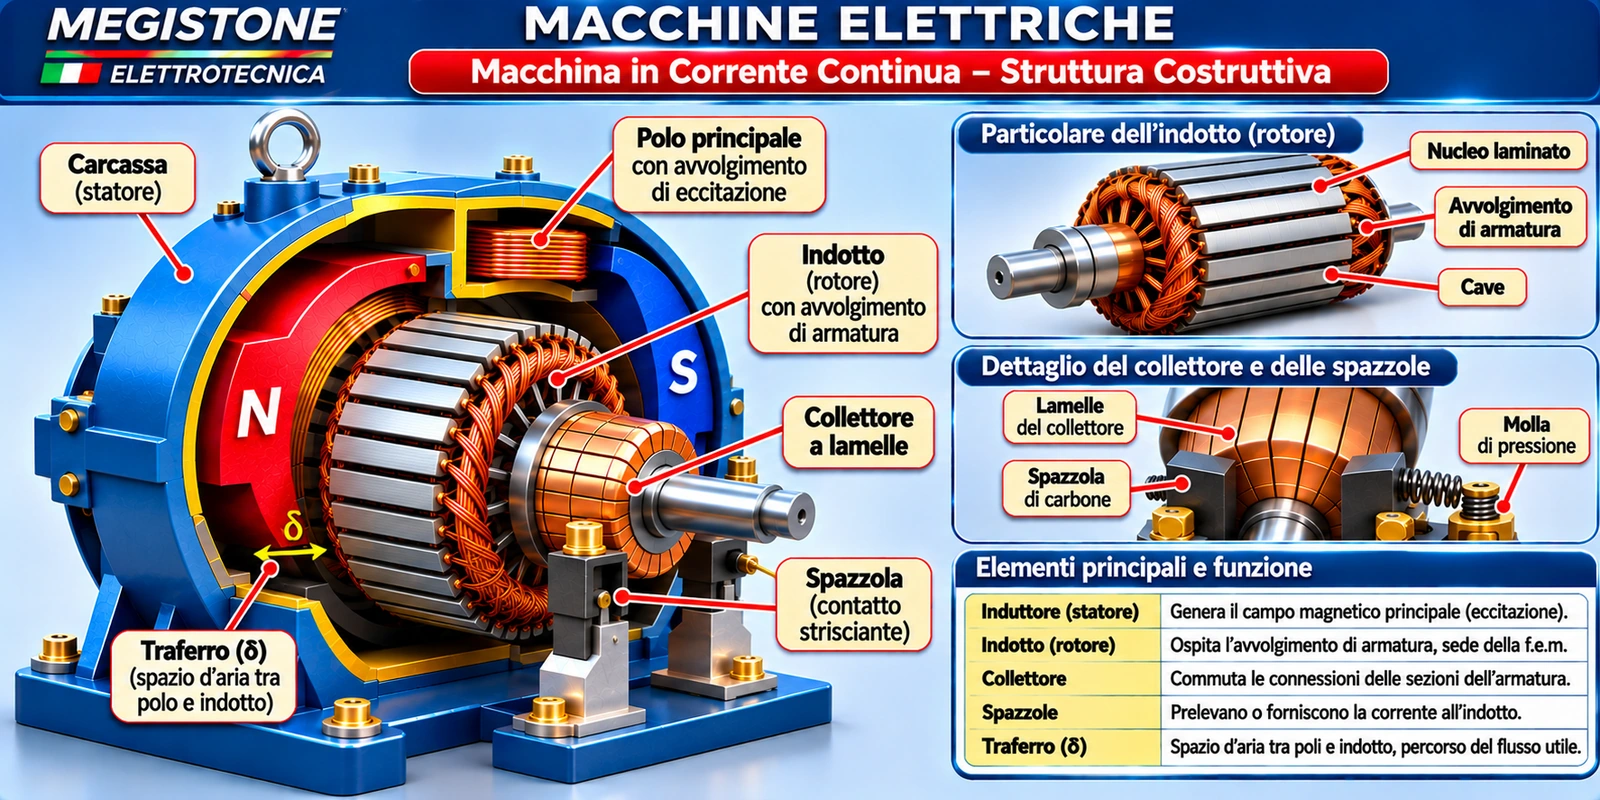
Nella macchina a c.c. tradizionale lo statore ospita la carcassa ferromagnetica, i poli principali e l’avvolgimento di eccitazione; il rotore, o indotto, contiene il nucleo laminato, le cave e l’avvolgimento di armatura. Tra i due si trova il traferro, nel quale il campo utile attraversa i conduttori attivi. I nuclei ferromagnetici convogliano il flusso e le laminazioni riducono le perdite per correnti parassite.
Le spire di eccitazione, attraversate dalla corrente di campo If, producono una forza magnetomotrice. L’andamento di Φ in funzione di If non è rigorosamente lineare: la saturazione, l’isteresi e il magnetismo residuo sono fenomeni reali. In alcune macchine il campo è ottenuto mediante magneti permanenti; in tal caso non è presente un circuito di alimentazione delle bobine di eccitazione.
2.2 Collettore, spazzole e organi ausiliari
Le estremità delle sezioni dell’avvolgimento di armatura sono collegate a lamelle di rame isolate tra loro. Le spazzole di carbone o materiali compositi mantengono il contatto strisciante con le lamelle in rotazione. Possono essere presenti interpoli e avvolgimenti compensatori, impiegati per migliorare la commutazione e contenere gli effetti della reazione d’armatura.
Avvolgimenti embricati e ondulati determinano differenti numeri di vie parallele. Il numero di percorsi non può essere inferito dal solo numero di poli: dipende anche dalla configurazione effettiva dell’avvolgimento e dalle eventuali connessioni equalizzatrici.
3. Induzione, collettore e f.e.m. media
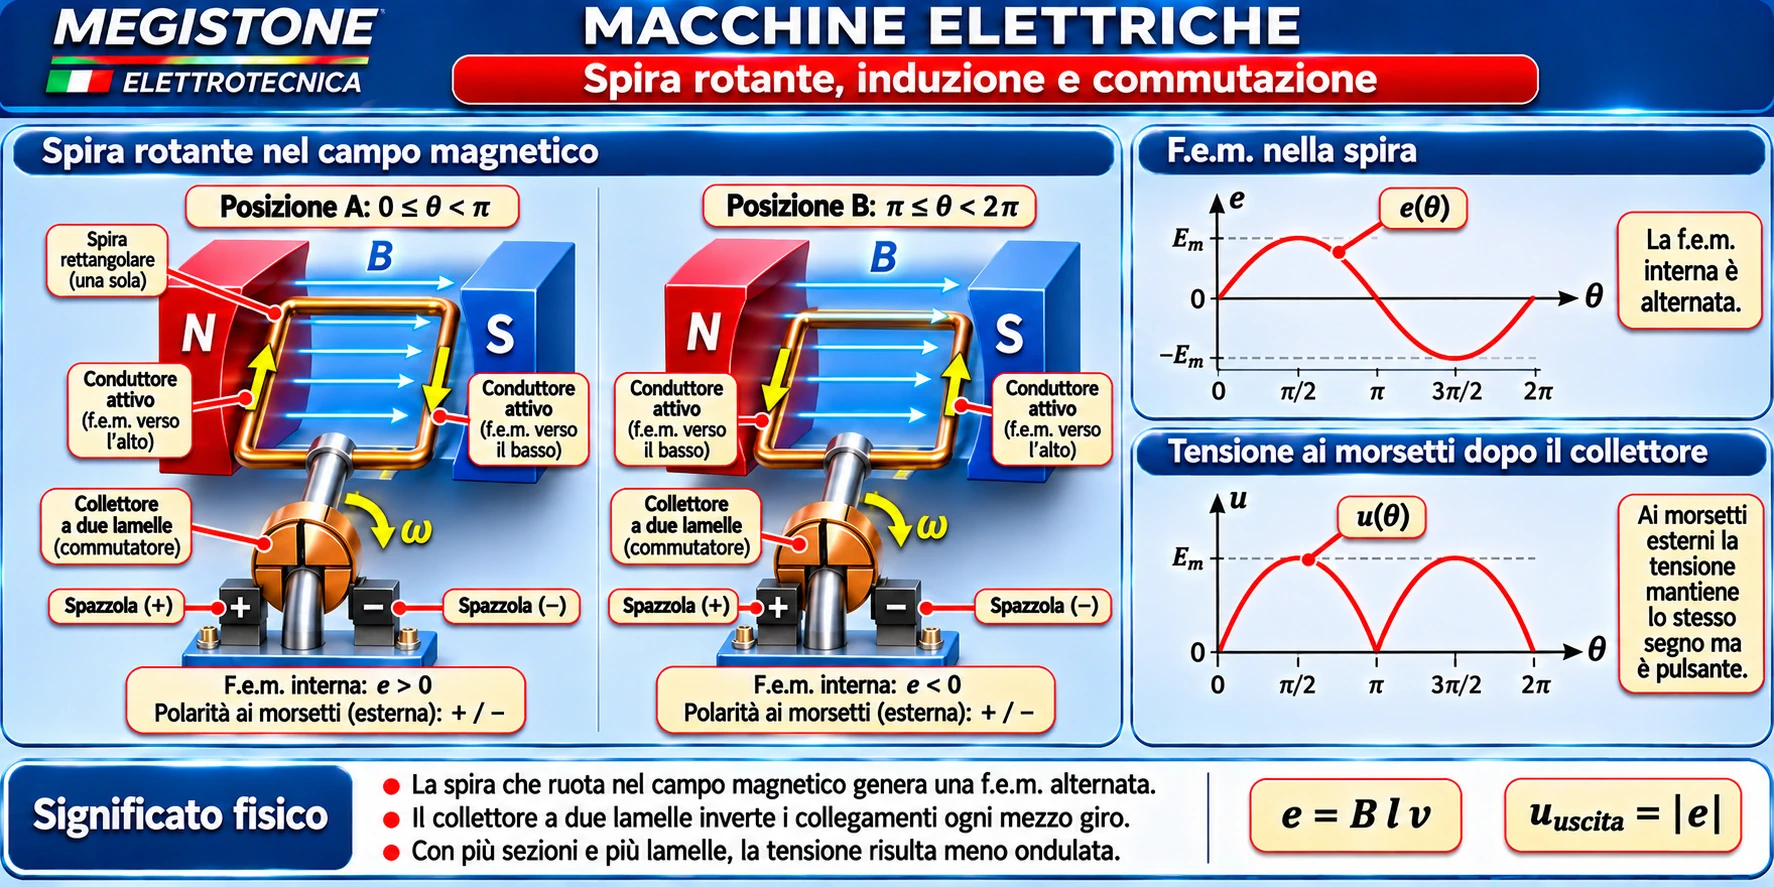
Per una spira ideale che ruota in un campo uniforme, la variazione del flusso concatenato determina una f.e.m. alternata: e(t) = −dλ/dt. Il collettore elementare a due lamelle scambia i collegamenti con le spazzole ogni mezzo giro, per cui la tensione esterna assume un solo segno ma risulta pulsante. Numerose sezioni distribuite nello spazio, con commutazioni successive, riducono l’ondulazione della tensione risultante.
3.1 Calcolo della forza elettromotrice media
La tensione interna media di una macchina multipolare si ricava contando i conduttori attivi e le vie parallele. Si indichino con P il numero totale di poli, Φ il flusso utile per polo in weber, Z il numero complessivo di conduttori attivi, a il numero di percorsi paralleli dell’armatura e N la velocità in giri al minuto. In un giro un conduttore taglia, nel modello ideale, un flusso complessivo PΦ; il tempo di un giro è 60/N secondi. La f.e.m. media per conduttore è quindi PΦN/60, mentre per ogni via in serie vi sono Z/a conduttori.
E è espressa in volt, Φ in weber e ω in rad/s. Il coefficiente k, fissata l’architettura dell’avvolgimento, è numericamente identico nella relazione di coppia se si usano unità SI coerenti e lo stesso flusso utile per polo. La formula costituisce un modello medio: trascura ondulazioni di commutazione, cadute locali e variazioni non uniformi del campo. Il coefficiente non deve essere usato senza specificare quale definizione di flusso venga adottata.
Verifica dimensionale. Un weber equivale a volt·secondo; pertanto Φω ha dimensione di volt, perché il radiante è adimensionale. La costante k incorpora soltanto la geometria e i fattori di avvolgimento assunti nel modello.
4. Reazione d’armatura e commutazione reale
Quando l’armatura eroga o assorbe corrente, la distribuzione di corrente rotorica produce una propria forza magnetomotrice. La reazione d’armatura modifica il campo nel traferro, può spostare il piano neutro magnetico e, in presenza di saturazione, alterare il flusso medio utile. Ne derivano variazioni di f.e.m., caratteristiche sotto carico e comportamento della commutazione.
Durante il passaggio di una spazzola fra due lamelle, una sezione può trovarsi temporaneamente cortocircuitata; la corrente nella sezione deve invertirsi in un intervallo finito. L’induttanza ostacola tale inversione e può determinare sovratensioni locali e scintillio. Gli interpoli, alimentati di regola in serie all’armatura, introducono una f.e.m. di commutazione che favorisce l’inversione della corrente; gli avvolgimenti compensatori riducono la deformazione del campo sotto le espansioni polari.
Lo spostamento della spazzola, le condizioni di carico, lo stato superficiale del collettore e la pressione di contatto influiscono sul fenomeno. La commutazione ideale senza scintillio è quindi un’ipotesi di modello, non una proprietà automatica della macchina reale.
5. Convenzioni, circuito equivalente e modello dinamico
Si definiscono Va la tensione ai morsetti dell’armatura, Ia la corrente d’armatura, Ra la resistenza equivalente dell’armatura e La la sua induttanza equivalente. Indichiamo E = kΦω come f.e.m. interna, positiva quando flusso e velocità assumono i versi convenzionali fissati. La caduta alle spazzole Vb può essere modellata a parte, con segno appropriato alla corrente; nelle equazioni di prima approssimazione viene trascurata.
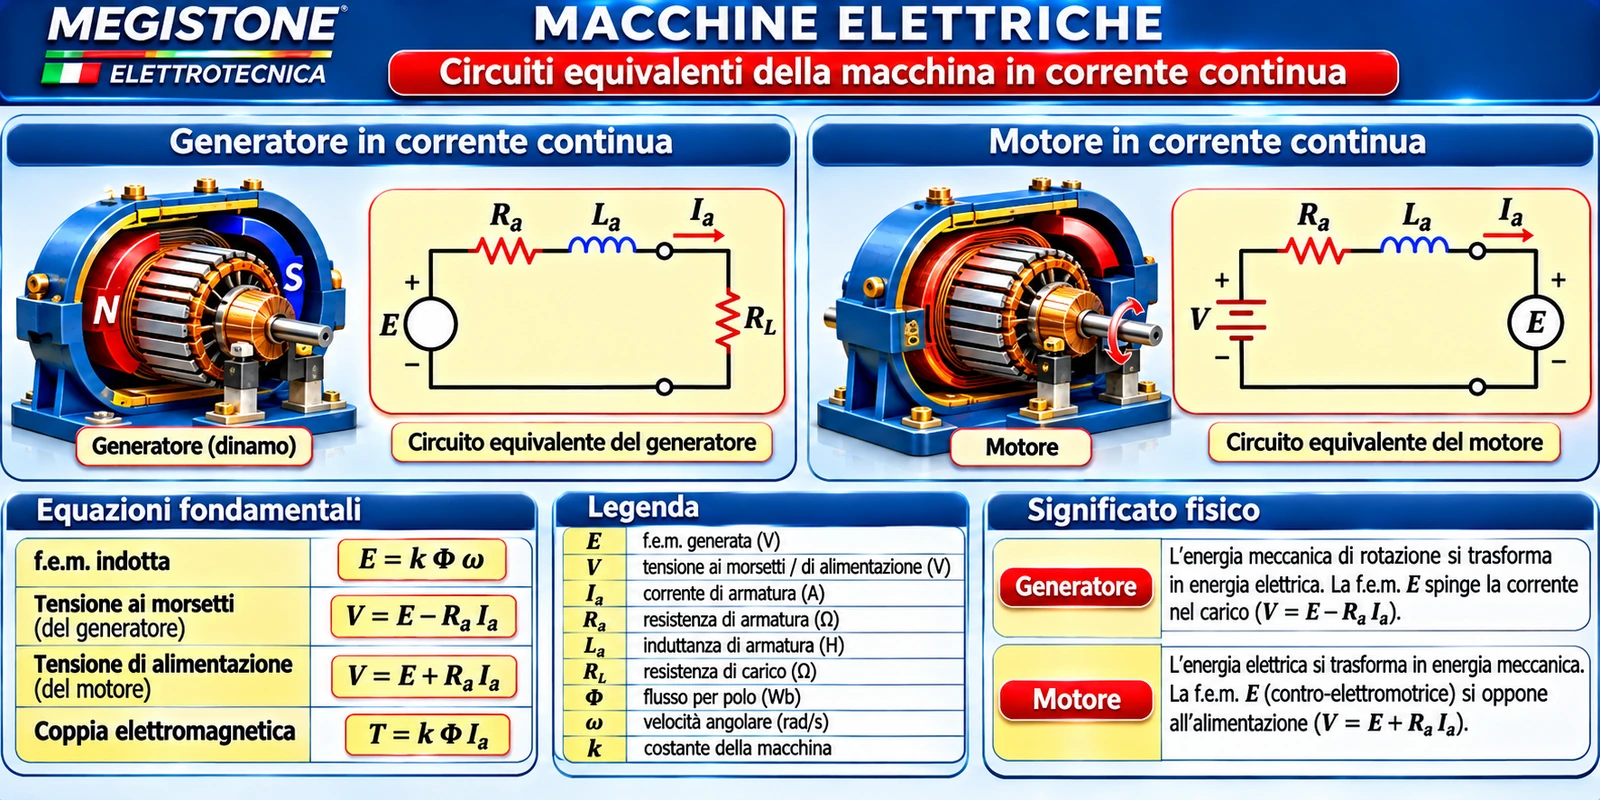
Per il motore scegliamo Ia entrante nel morsetto positivo, ω > 0 ed E > 0. L’equazione dell’armatura in regime transitorio, con flusso assegnato e induttanza costante, è:
Per il generatore si sceglie invece Ig positiva uscente dal morsetto positivo: Va = E − RaIg nel modello stazionario. Le due forme descrivono la stessa fisica con riferimenti di corrente differenti. In un modello dettagliato la f.e.m. può dipendere dal carico perché Φ è influenzato dalla reazione d’armatura.
Le equazioni stazionarie si ottengono ponendo dI/dt = 0. Non vanno applicate direttamente ai transitori di avviamento, inversione o frenatura rapida, nei quali le induttanze e la dinamica meccanica possono essere rilevanti.
6. Generatore in corrente continua: funzionamento e caratteristiche
Una macchina prima motrice impone una velocità di rotazione e una coppia sufficiente a vincere la controcoppia elettromagnetica e le perdite. L’eccitazione stabilisce il flusso; l’indotto sviluppa E = kΦω. A vuoto, in eccitazione indipendente e con corrente di armatura trascurabile, la tensione ai morsetti si avvicina alla f.e.m. interna. In una dinamo autoeccitata in derivazione, invece, anche a carico esterno nullo circola una corrente che alimenta il campo e che produce una caduta interna. Sotto carico la caduta resistiva e gli effetti magnetici modificano la tensione disponibile.
A velocità costante, la caratteristica a vuoto E0(If) riproduce l’andamento della magnetizzazione: inizialmente quasi lineare, poi progressivamente saturante. La caratteristica esterna Va(Ig) dipende dal tipo di eccitazione, dalla caduta nell’armatura e dalla reazione d’armatura. Non coincide, in generale, con una retta perfetta.
6.1 Autoeccitazione e condizioni di innesco
Una dinamo in derivazione può autoeccitarsi utilizzando il flusso residuo per produrre una tensione iniziale. Tale tensione alimenta l’avvolgimento di campo, accrescendo il flusso e quindi la f.e.m., sino al punto di equilibrio fra caratteristica magnetica e retta del circuito di eccitazione. Occorrono verso di collegamento favorevole, magnetismo residuo sufficiente, velocità adeguata e resistenza di campo inferiore al valore critico per quella velocità.
La perdita del residuo, un collegamento di campo con segno sfavorevole o una resistenza troppo elevata possono impedire l’innesco. La dipendenza dai fenomeni magnetici reali spiega perché l’autoeccitazione non possa essere descritta dalla sola legge di Ohm.
7. Potenze, perdite e rendimento del generatore
Il generatore converte potenza meccanica in potenza elettrica interna. Indichiamo con Ia,g la corrente effettiva dell’armatura, positiva nel verso di erogazione, e con IL la corrente utile diretta al carico esterno. La potenza elettromagnetica convertita è E Ia,g, mentre la potenza elettrica resa al carico è VaIL. Per un generatore a eccitazione indipendente con morsetti d’armatura direttamente collegati al carico, Ia,g = IL. In una dinamo in derivazione, invece, il campo è alimentato dagli stessi morsetti e, nel semplice circuito shunt, Ia,g = IL + If. La potenza interna si ripartisce fra perdite Joule d’armatura, potenza al campo e potenza resa all’utilizzatore, oltre alle eventuali cadute alle spazzole.
Con una sorgente esterna di eccitazione, il consumo del campo si aggiunge agli ingressi energetici quando si calcola il rendimento complessivo dell’insieme. Per la dinamo shunt autoeccitata il campo assorbe invece parte della potenza elettrica generata: Pf = VaIf, nel modello resistivo Pf = RfIf2. Trascurando le spazzole, il bilancio ai morsetti dell’armatura è E Ia,g = RaIa,g2 + VaIa,g; per lo shunt, VaIa,g = VaIL + VaIf. Al bilancio meccanico si sommano attriti, ventilazione e le perdite nel ferro, allocate in modo da non essere conteggiate due volte. Si definisce infine η = Pelettrica utile al carico/Pingressi totali, dichiarando il perimetro energetico.
8. Motore in corrente continua e forza controelettromotrice
Applicando tensione ai morsetti dell’armatura, i conduttori percorsi da corrente immersi nel campo magnetico subiscono forze elettrodinamiche. La distribuzione delle forze produce una coppia media che accelera il rotore fino all’equilibrio con carico resistente e perdite. La rotazione induce contemporaneamente una f.e.m. E che si oppone alla tensione applicata nel bilancio elettrico del funzionamento motore: per questo è detta forza controelettromotrice.
A flusso assegnato, E cresce proporzionalmente alla velocità. Di conseguenza, aumentando ω diminuisce la differenza Va−E disponibile sulla resistenza di armatura e, in prima approssimazione, diminuisce Ia. Si manifesta così un meccanismo di autoregolazione elettromeccanica: un incremento della coppia resistente tende a rallentare il rotore, riduce E e accresce la corrente e la coppia prodotta.
9. Derivazione della coppia elettromagnetica
L’origine fisica della coppia è la forza elettrodinamica che agisce sui conduttori attivi dell’armatura. Per un tratto rettilineo di lunghezza attiva l, percorso da corrente i e immerso in un’induzione B perpendicolare al conduttore, il modulo della forza è F = Bli. La componente tangenziale applicata al raggio r genera un momento elementare rF.
Sommando i contributi dei conduttori, tenendo conto dei versi della corrente imposti dal collettore e della distribuzione del campo, si ottiene una coppia media proporzionale al flusso utile per polo Φ e alla corrente totale di armatura Ia. Il coefficiente dipende dal numero di poli, dai conduttori attivi e dalle vie parallele dell’avvolgimento.
Inoltre, la medesima relazione si verifica mediante la conservazione della potenza nella conversione elettromeccanica ideale: EIa = Teω. Sostituendo E = kΦω e dividendo per ω ≠ 0 si ricava Te = kΦIa. Questa legge resta applicabile anche all’avviamento (ω = 0), poiché deriva dalle forze sui conduttori e non dalla divisione per la velocità. Tuttavia, la reazione d’armatura e la saturazione possono rendere Φ dipendente dalla corrente.
In unità SI, E/ω ha unità V·s, mentre T/I ha unità N·m/A. Le due espressioni sono numericamente coerenti perché 1 W = 1 N·m/s = 1 V·A. Se in un testo si usano velocità in giri/minuto anziché rad/s, le costanti di f.e.m. e coppia non possono essere confrontate direttamente senza il fattore 2π/60.
La coppia utile all’albero Tu è inferiore alla coppia elettromagnetica in regime motore, quando attrito, ventilazione e altre perdite meccaniche sono presenti. È quindi improprio usare automaticamente Te = Putile/ω senza aver sottratto le perdite pertinenti.
10. Velocità e caratteristica meccanica del motore
Nel regime stazionario a flusso e resistenza costanti, l’equazione elettrica fornisce Ia = (Va−kΦω)/Ra. Eliminando la corrente mediante Te = kΦIa si ricava una relazione affine fra velocità e coppia.
Per kΦ > 0, la velocità ideale a corrente nulla è ω0 = Va/(kΦ), mentre la pendenza della curva ω–Te è −Ra/(k²Φ²). Se il flusso varia con il carico, come nei motori serie o in presenza di saturazione e reazione d’armatura, la legge non è più una retta a parametri costanti. Il modello trascura anche caduta alle spazzole, riscaldamento degli avvolgimenti e limiti di commutazione.
11. Potenze, rendimento e dinamica del motore
La potenza elettrica assorbita dall’armatura è VaIa. Una parte si dissipa per effetto Joule, mentre E Ia rappresenta la potenza convertita. Sottraendo le perdite meccaniche e le altre perdite attribuite alla fase di conversione si ottiene la potenza utile all’albero. Il circuito di eccitazione richiede inoltre una potenza che, in eccitazione separata, proviene da un ingresso distinto.
In un bilancio globale occorre contare ogni perdita una sola volta. In particolare, le perdite nel ferro possono essere allocate prima o dopo la conversione interna in funzione del modello scelto, ma non duplicate. Il rendimento complessivo è η = Pu/(Parm + Pecc,esterna) quando l’eccitazione è separata e alimentata esternamente, includendo le eventuali perdite degli ausiliari nel perimetro dichiarato.
Il comportamento transitorio di un azionamento a flusso assegnato è descritto dall’equazione elettrica con La e dall’equazione meccanica seguente, nella quale J rappresenta l’inerzia complessiva riportata all’albero e B un coefficiente viscoso equivalente:
Se il flusso non è costante, il circuito di eccitazione introduce un’ulteriore dinamica, approssimabile in prima analisi con Vf = RfIf + dλf/dt. Saturazione, mutue induttanze e commutazione rendono il modello completo più complesso.
12. Eccitazione indipendente e in derivazione
12.1 Eccitazione indipendente
L’avvolgimento induttore è alimentato da una sorgente distinta rispetto all’armatura. Il controllo di Va e di If permette, entro i limiti di targa, di variare separatamente tensione d’armatura e flusso. Se If resta costante e la macchina non è soggetta a variazioni magnetiche rilevanti, la caratteristica velocità–coppia è quasi rettilinea.
12.2 Eccitazione in derivazione o shunt
L’avvolgimento di campo è connesso in parallelo ai morsetti della macchina. In regime stazionario, per alimentazione a tensione costante, la corrente di campo è circa If = V/Rf. La corrente di linea assorbita dal motore è Ilinea = Ia + If. La macchina in derivazione ha dunque una velocità relativamente poco sensibile al carico, purché la tensione di alimentazione rimanga stabile.
L’equivalenza approssimata fra shunt e indipendente vale per la sola caratteristica magnetica a campo quasi costante. Non autorizza a ignorare la diversa ripartizione delle correnti e delle potenze nei due collegamenti.
13. Eccitazione in serie e composta
13.1 Motore con eccitazione in serie
Nel motore serie l’avvolgimento di campo è attraversato dalla stessa corrente dell’armatura. Indicando con Rs la sua resistenza, il bilancio stazionario è V = E + (Ra+Rs)Ia, trascurando la caduta alle spazzole. Nella regione magnetica non saturata si può assumere Φ ≈ cIa. Ne deriva una coppia all’incirca quadratica rispetto alla corrente; all’aumentare della saturazione la dipendenza tende a essere più vicina alla linearità.
A carico molto ridotto la corrente, e dunque il flusso, possono calare sensibilmente. Per mantenere la controf.e.m. prossima alla tensione applicata, la velocità può aumentare fino a valori pericolosi. Un motore serie convenzionale non deve essere fatto funzionare a vuoto senza adeguate protezioni e senza rispettare le condizioni del costruttore. Magnetismo residuo, perdite, saturazione e controlli reali impediscono di interpretare l’iperbole ideale come valida fino a velocità infinite.
13.2 Eccitazione composta o compound
La macchina compound possiede un avvolgimento in derivazione e uno in serie; si distinguono collegamenti compound lungo e corto a seconda della posizione relativa del campo shunt e dell’avvolgimento serie. Nell’eccitazione cumulativa le forze magnetomotrici dei due avvolgimenti collaborano; nella configurazione differenziale si oppongono. La descrizione Φ = Φsh ± Φs è una schematizzazione utile solo nella regione in cui la sovrapposizione magnetica è applicabile; più rigorosamente si sommano le forze magnetomotrici e si ricava il flusso dalla caratteristica non lineare del circuito magnetico.
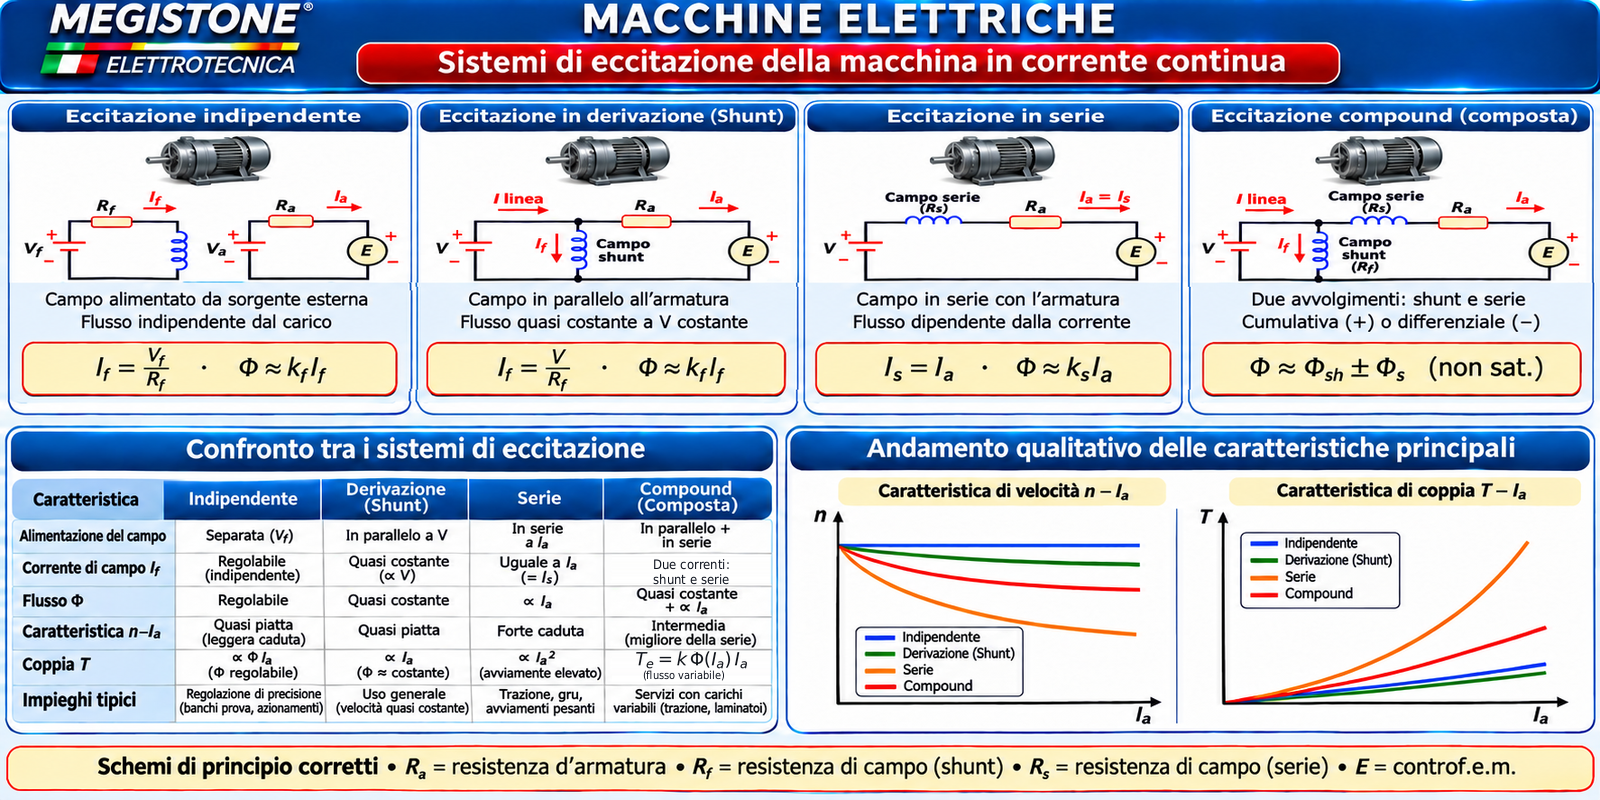
La compound cumulativa combina una velocità relativamente stabile con una coppia elevata allo spunto. La differenziale può presentare comportamenti di regolazione e stabilità sfavorevoli, secondo collegamento e carico; non deve essere presentata come una soluzione generalmente superiore.
14. Confronto delle caratteristiche elettromeccaniche
| Eccitazione | Flusso | Coppia e velocità | Nota operativa |
|---|---|---|---|
| Indipendente | Regolabile separatamente | Caratteristica quasi lineare a Φ fissato | Controllo flessibile |
| Derivazione | Quasi costante a V costante | Velocità relativamente rigida | Corrente di linea distinta da Ia |
| Serie | Dipende da Ia | Coppia elevata allo spunto, velocità molto variabile | Rischio di sovravelocità a vuoto |
| Compound cumulativa | Campo shunt più contributo serie | Compromesso fra coppia e regolazione | Verificare saturazione e configurazione |
Per il generatore le stesse connessioni producono differenti caratteristiche esterne e condizioni di autoeccitazione. Nella macchina serie, ad esempio, l’eccitazione aumenta con la corrente del carico; nella derivazione la tensione di alimentazione del campo risente direttamente delle variazioni ai morsetti.
15. Avviamento del motore e limiti della corrente
All’avviamento ω = 0 e quindi E = 0. Se l’armatura venisse collegata direttamente a una tensione nominale con resistenza molto piccola, il modello stazionario darebbe Ia,0 ≈ Va/Ra, valore spesso incompatibile con le condizioni ammissibili. L’induttanza rallenta l’aumento iniziale della corrente, ma non ne elimina il problema a regime di rotore bloccato.
Un reostato di avviamento può introdurre una resistenza addizionale Ravv, che viene progressivamente esclusa mentre la velocità e la controf.e.m. crescono. In alternativa, un convertitore elettronico controlla la tensione o la corrente dell’armatura e applica rampe di accelerazione, limiti di corrente e protezioni.
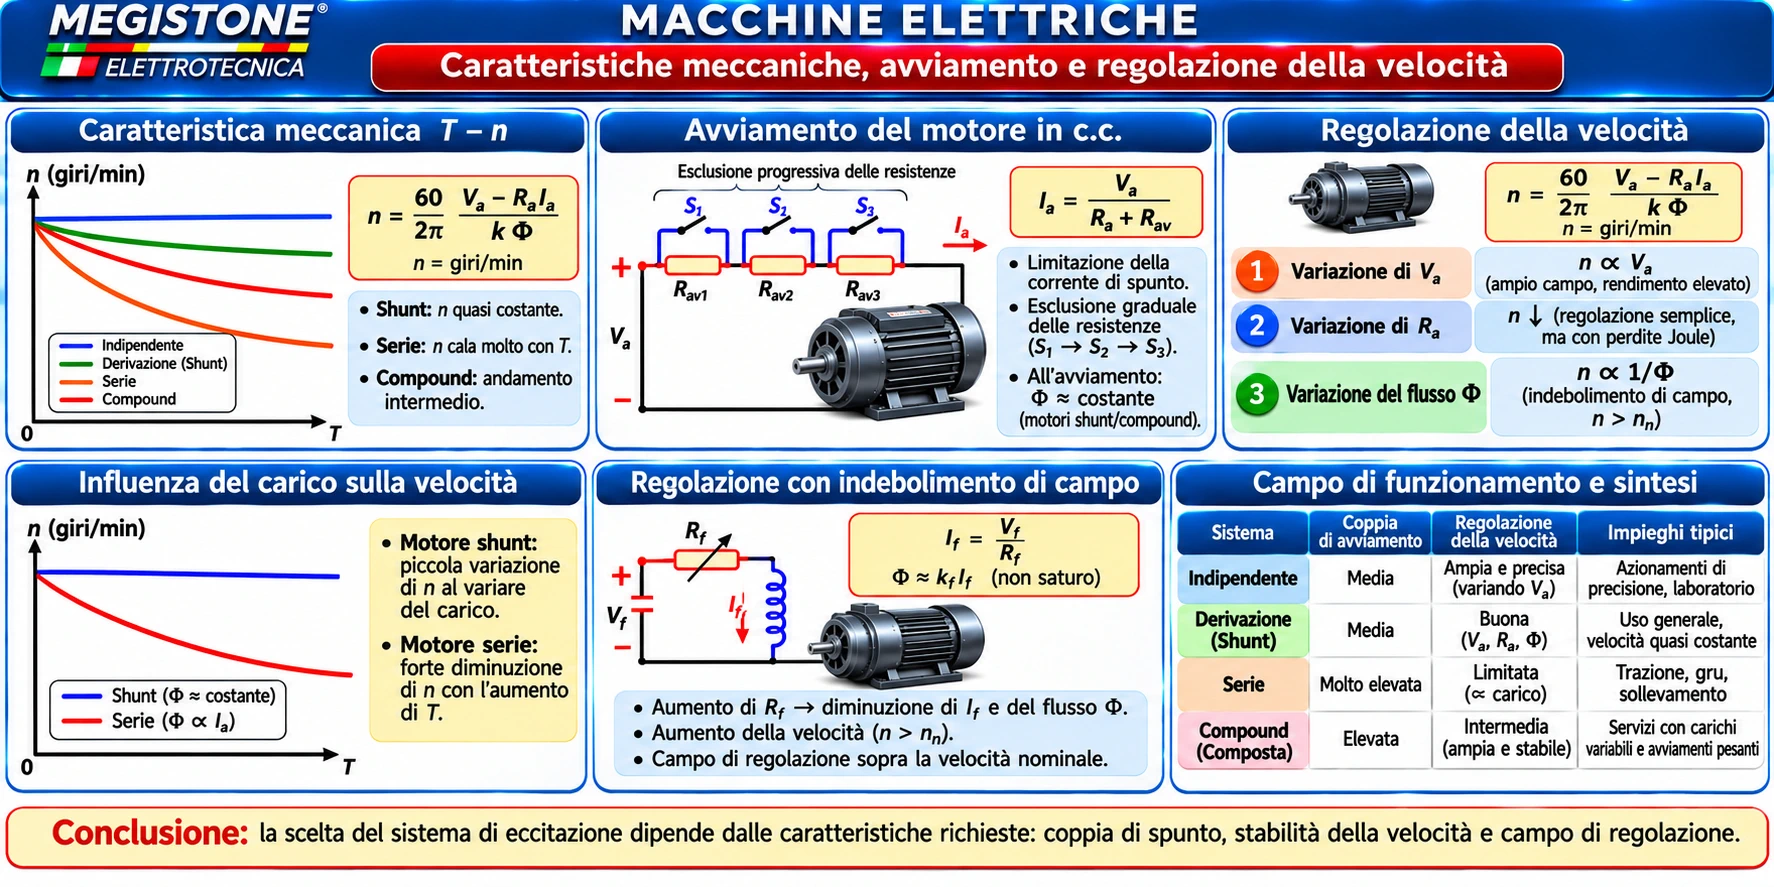
Con un limite richiesto Ilim la resistenza di avviamento deve soddisfare, nel semplice modello resistivo, Ravv ≥ Va/Ilim − Ra. Il campo deve essere stabilito prima di applicare alimentazione all’armatura nei sistemi per cui la perdita di eccitazione provocherebbe sovravelocità.
16. Regolazione della velocità e indebolimento di campo
La relazione ω = (Va−RaIa)/(kΦ) mostra due leve fondamentali. Variando la tensione d’armatura a flusso pressoché costante, si varia la velocità mantenendo approssimativamente invariata la capacità di coppia per una data corrente. Questo è il principio della regione di funzionamento a coppia quasi costante, entro i limiti termici e del convertitore.
Riducendo il flusso a tensione prossima al massimo disponibile, la velocità può aumentare. Tuttavia Te = kΦIa diminuisce, a corrente limitata: si ottiene una regione di funzionamento approssimativamente a potenza costante, finché commutazione, stabilità, velocità meccanica e margini elettrici lo consentono. L’indebolimento di campo non deve essere confuso con un aumento gratuito delle prestazioni.
Una regolazione puramente resistiva dissipa energia nella resistenza esterna e produce velocità fortemente dipendente dalla corrente. Per questa ragione gli azionamenti moderni adottano frequentemente convertitori statici, controlli di corrente e anelli di regolazione della velocità.
17. Frenatura elettrica e funzionamento nei quattro quadranti
La macchina è reversibile: in base ai segni di velocità e coppia elettromagnetica può assorbire oppure restituire energia meccanica. Nella frenatura rigenerativa la coppia elettromagnetica si oppone al moto e la potenza elettrica può essere restituita a una sorgente ricettiva; occorrono condizioni opportune di tensione, corrente e convertitore. Nel caso elementare a campo costante e rotazione positiva, la corrente cambia segno quando E supera la tensione applicata, secondo le convenzioni del modello.
Nella frenatura dinamica o reostatica, l’energia cinetica viene dissipata in una resistenza, con circuito di campo opportunamente mantenuto. La frenatura in controcorrente si ottiene, per esempio, invertendo la polarità dell’armatura senza invertire contemporaneamente il campo. Può generare correnti elevate: richiede limitazione e un comando che eviti l’inversione di moto non desiderata.
Il funzionamento a quattro quadranti distingue coppia e velocità positive o negative. Il solo segno della corrente di linea non basta per classificare il regime se mancano le convenzioni di verso e lo stato dell’eccitazione.
18. Esempio numerico: generatore a eccitazione separata
Si consideri un generatore con P = 4 poli, Z = 600 conduttori, a = 2 percorsi paralleli, Φ = 0,020 Wb/polo e N = 1 200 giri/min. Si assume che il campo e la geometria siano uniformi secondo il modello medio, con Ra = 0,40 Ω. Alla corrente erogata Ig = 20 A si trascurano la caduta alle spazzole e la reazione d’armatura.
La potenza elettromagnetica interna è Pconv = 480 · 20 = 9 600 W; le perdite Joule d’armatura sono 0,40 · 20² = 160 W. Il bilancio 9 600 = 9 440 + 160 W è verificato. A 1 200 giri/min la velocità angolare è 125,66 rad/s e la coppia elettromagnetica frenante in modulo è 9 600/125,66 ≈ 76,39 N·m.
Se si assumono ulteriori 500 W di perdite meccaniche e nel ferro, l’ingresso meccanico richiesto all’albero risulta 10 100 W. Il rapporto fra la potenza elettrica resa ai morsetti dell’armatura e il solo ingresso meccanico è circa 93,47%; non rappresenta il rendimento complessivo quando l’eccitazione è alimentata separatamente. Per quest’ultimo occorre aggiungere al denominatore la potenza elettrica di eccitazione.
19. Esempio numerico: motore a flusso costante
Un motore a eccitazione indipendente opera con Va = 220 V, Ra = 0,50 Ω, Ia = 20 A e kΦ = 1,20 V·s/rad = 1,20 N·m/A. La potenza di eccitazione esterna è 100 W. Si ipotizzano 200 W di perdite meccaniche e nel ferro, conteggiate dopo la potenza elettromagnetica convertita.
La velocità è N = 175 · 60/(2π) ≈ 1 671 giri/min. La coppia elettromagnetica è Te = 1,20 · 20 = 24 N·m. Pertanto Pconv = 210 · 20 = 4 200 W, coerentemente con 24 · 175 = 4 200 W.
Le perdite Joule d’armatura sono RaIa² = 200 W, mentre Parm = 220 · 20 = 4 400 W. Il bilancio globale è 4 500 W di ingressi elettrici = 4 000 W utili + 200 W Joule + 200 W meccaniche/ferro + 100 W eccitazione. La coppia utile è Tu = 4 000/175 ≈ 22,86 N·m, inferiore ai 24 N·m elettromagnetici.
20. Esempio di avviamento e confronto delle leggi di regolazione
Per il motore precedente, con rotore fermo ed eccitazione già stabilita, il collegamento diretto a 220 V produrrebbe, nel modello resistivo, Ia,0 = 220/0,50 = 440 A. Se il limite desiderato è 40 A, la resistenza complessiva iniziale deve essere 5,50 Ω. Occorre quindi introdurre Ravv = 5,50 − 0,50 = 5,00 Ω.
La coppia elettromagnetica iniziale, a flusso nominale assunto costante, è 1,20 · 40 = 48 N·m. Nel procedimento con reostato la corrente diminuisce quando cresce la controf.e.m.; per mantenere la coppia si escludono progressivamente sezioni di resistenza. La durata ammissibile di ogni gradino dipende dal riscaldamento del reostato e dalle condizioni termiche della macchina.
A parità di coppia, dimezzare il flusso richiede circa il doppio della corrente d’armatura per mantenere Te = kΦIa. Questo semplice confronto mostra perché la regolazione mediante indebolimento di campo deve rispettare il limite di corrente e non può essere utilizzata indiscriminatamente ai bassi regimi.
21. Applicazioni, limiti e confronto con le macchine in corrente alternata
Le macchine a c.c. sono state storicamente impiegate in azionamenti a velocità variabile, trazione, sollevamento, laminatoi, macchine utensili e banchi prova. La facilità di regolazione separata di coppia e velocità nelle macchine a eccitazione indipendente ne ha favorito l’uso prima della diffusione dei convertitori statici per motori asincroni e sincroni.
I principali limiti delle macchine a collettore sono manutenzione delle spazzole, usura del collettore, scintillio, restrizioni di velocità e impiego in ambienti particolari. Le macchine asincrone non richiedono collettore meccanico, mentre le sincrone utilizzano il sincronismo con il campo statorico. Nei moderni azionamenti brushless la commutazione elettronica sostituisce quella meccanica, ma il principio di conversione elettromagnetica resta comune.
La scelta tecnica dipende da coppia richiesta, campo di velocità, rendimento, costo totale, manutenzione, ambiente e capacità di controllo. Non esiste una macchina universalmente superiore: occorre confrontare i punti di lavoro e l’intero azionamento.
22. Sintesi conclusiva del Blocco E
Il Blocco E ha costruito il collegamento fra campo magnetico rotante, conversione asincrona, conversione sincrona e macchina a corrente continua. In quest’ultima il collettore realizza la commutazione delle sezioni rotoriche, mentre le leggi E = kΦω e Te = kΦIa descrivono il nucleo della conversione media. La natura reversibile della macchina emerge sia dalle equazioni elettriche sia dai bilanci di potenza.
Le prestazioni effettive richiedono però di considerare eccitazione, saturazione, reazione d’armatura, commutazione, perdite, limiti di corrente e velocità e dinamica del carico. I sistemi di eccitazione e le tecniche di regolazione determinano caratteristiche operative molto diverse. La comprensione di questi fattori completa la trattazione delle principali macchine elettriche del percorso MEGISTONE e prepara il passaggio alle misure, alla sicurezza e alle protezioni del Blocco F.
Esplora il funzionamento delle macchine in corrente continua
attraverso cinque modalità sperimentali interattive.